Innehållsförteckning
1. Vad skiljer robotstyrd kretskortsmontering från standard kretskortsmontering?
2. Vilka kretskortsfunktioner är viktigast i en robot?
3. Vilka utmaningar orsakar problem med montering av robotstyrda kretskort?
4. Hur omvandlar tillverkning och inspektion av PCBA-krav till en pålitlig konstruktion?
5. Slutsats
6. Vanliga frågor
Ett robotkretskort kan se felfritt ut vid testning av ett enda kort, men efter installationen uppstår ett signalproblem. Vad är det som gör att det ändras? Inte kortet, utan dess funktionsduglighet. För det första kan skarvrörelser kontinuerligt belasta flexibla anslutningar och kontakter, motorbelastningar ökar strömmen och värmeutvecklingen på drivkortet, och sistnämnd kan lödfogar i BGA-kapslar inte helt bekräftas genom vanlig visuell inspektion.
Därför räcker det vanligtvis inte att kontrollera om komponenten är korrekt monterad och att lödfogarna är kvalificerade vid robotstyrd kretskortsmontering. Leverantörer behöver också veta: var varje kort ska placeras, vilka moduler som är anslutna, hur mycket belastning det tål och vilka villkor som krävs för drift och testning av produkterna. Problem kan uppstå vid felsökning av hela maskinen även efter att kortet har klarat produktionstestning om BOM-versioner, gränssnitt, firmware och teststandarder inte verifieras i förväg.
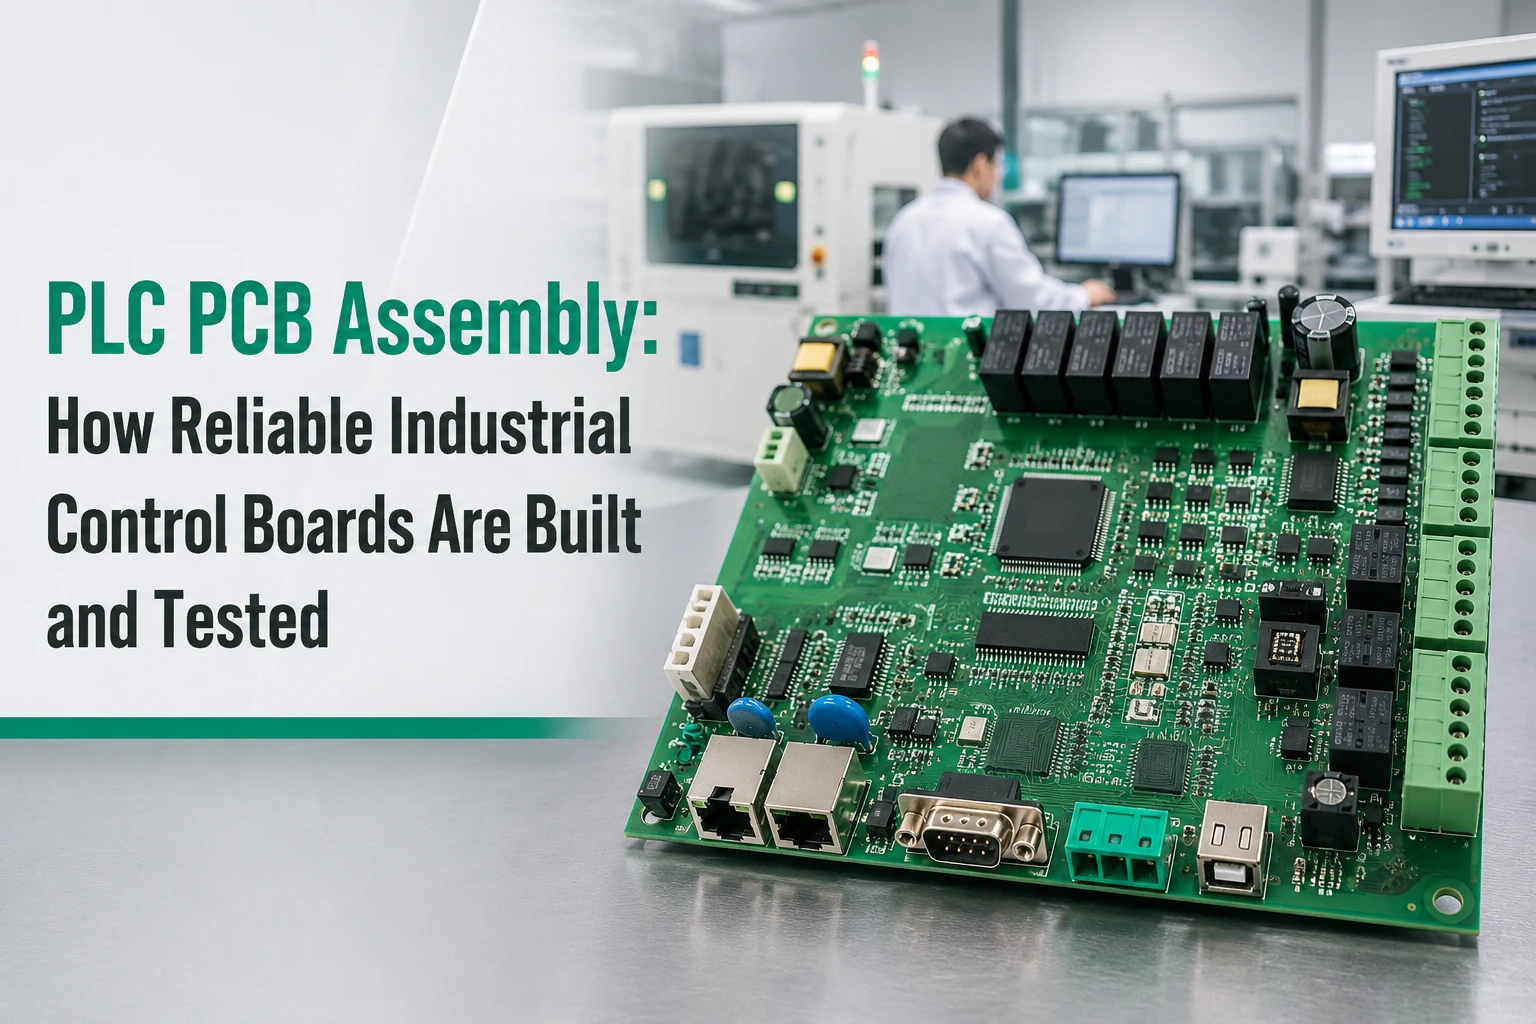
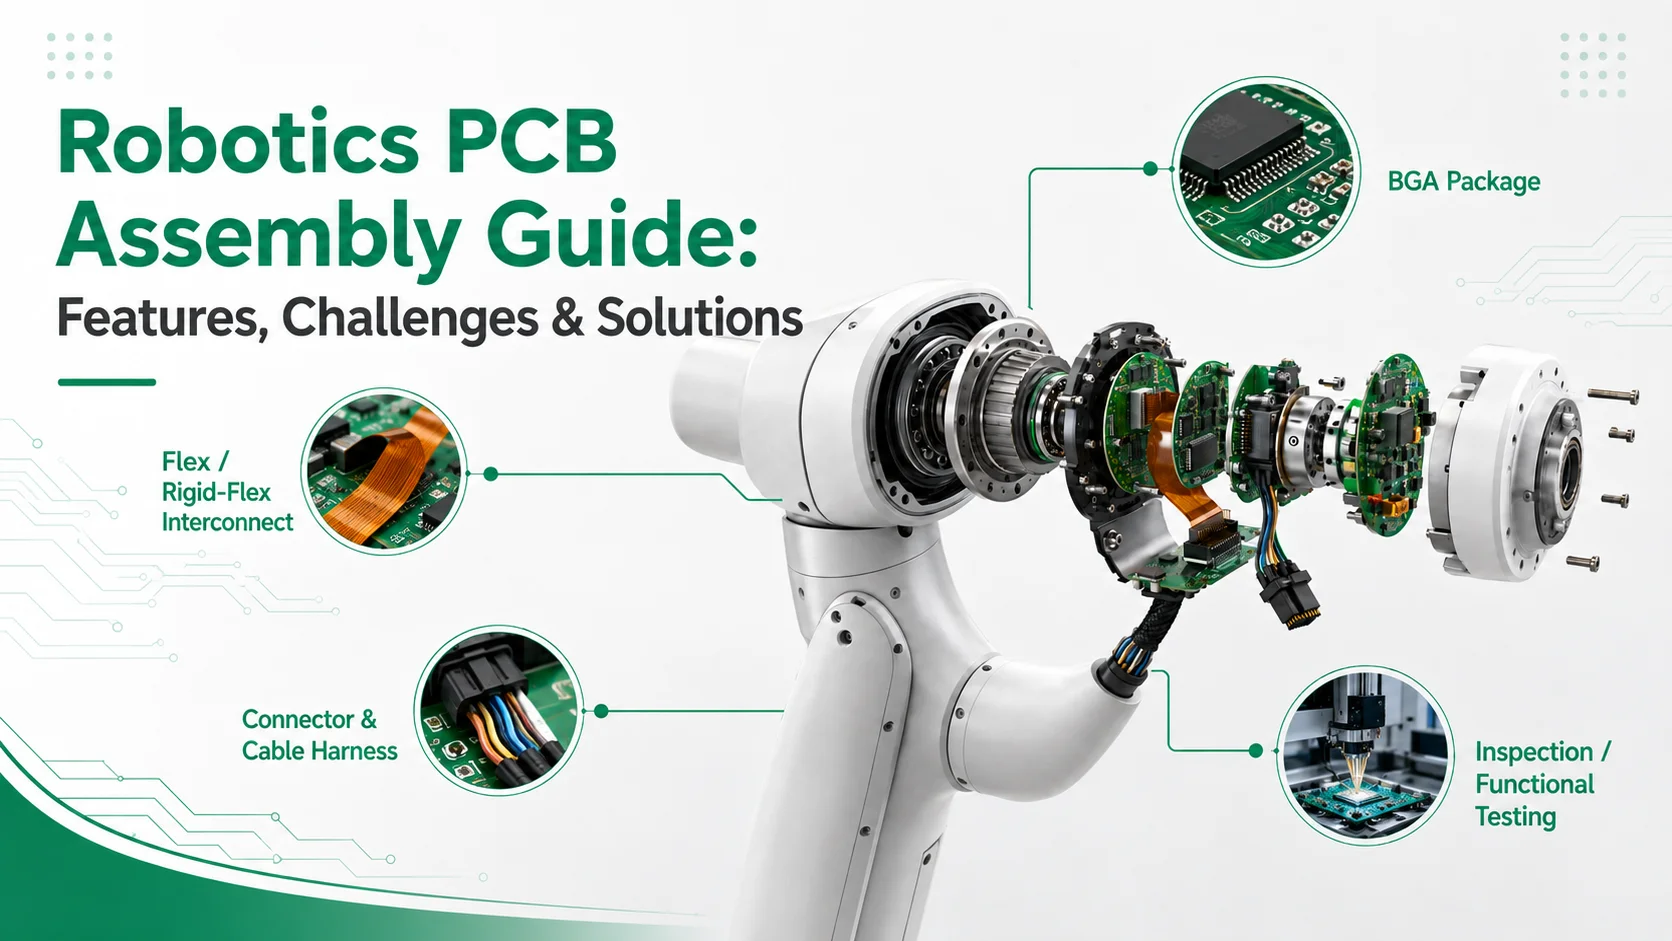
I PCBasics robotstyrda PCB-monteringstjänster, olika kort kommer att genomgå monterings-, inspektions- och testprocedurer som är lämpliga för deras avsedda användning. Den här artikeln kommer att introducera produktionsriskerna för vanliga kort såsom flexibla sammankopplingar, BGA-kapsling, drivkretskort och strömförsörjningskort, sensorkort och andra vanliga kort, samt information som kunder behöver bekräfta före offert och produktion.
Vad skiljer robotstyrd kretskortsmontering från standard kretskortsmontering?
Placeringskvalitet, lödning och grundläggande elektriska kontroller är fortfarande nödvändiga, men dessa kan inte helt återspegla robotens faktiska arbetsmiljö. Ett ledkort påverkas av rörelse och kabelkraft, strömkortet av förändrad belastning och styrenheten behöver utbyta data med andra moduler. Om vi bara slutar med tillverkningsutvärdering vid placering på kortnivå, lödning och grundläggande elektriska kontroller, kan vi ignorera de faktiska driftsförhållandena.
Innan offertförfrågan kan ett rollblad för kort vara mycket användbart. Det håller reda på varje korts installationsposition, anslutna moduler, statiska eller rörliga tillstånd, elektrisk belastning, gränssnitt, verifieringskrav och gränsvärde för godkänt/icke godkänt. Med hjälp av detta blad kan vi omvandla driftsförhållanden till specifika tillverknings-, inspektions- och godkännandepunkter.
A Robotplattform Cen skördetröska Flera styrelser Funktioner
Olika kretskort i en robot utsätts för olika risker, så de följer inte alla samma tillverknings- och inspektionsplan. Tabellen nedan kan visa de viktigaste skillnaderna.
|
Styrelsen typ eller roll
|
Huvudsaklig odriftsrisk
|
Nyckel mfokus på tillverkning och verifiering
|
|
Vision och styrenhet
|
Tät förpackning, dolda BGA fogar och höghastighetsgränssnitt
|
Utskrift och omflödeskontroll, röntgen vid behov, gränssnittstestning
|
|
Leddrivare och ställdon
|
Ström, värme, vibrationer och kontaktspänning
|
Kontakthållning, termisk granskning och definierad belastningstestning
|
|
Sensor
|
Signalkänslighet, placeringstolerans, kalibrering krav
|
Placeringskontroll, renlighet där så anges och signalverifiering
|
|
BMS och strömförsörjning
|
Hög-cnuvarande vägar, polaritet och skyddsgränssnitt
|
Polaritetskontroller, lödfogsgranskning och termisk/belastningsverifiering
|
|
Flex eller rigid-flex
|
Böjning, ostödda övergångar och spänning i kontaktdon
|
Böjkontroll, övergångsstöd, dragavlastning och kontrollerad hantering
|
Innan offerten lämnas bör köparen tillhandahålla emballage karta, gränssnitts- och firmwarekrav, ström eller belastning profil, tolerans för nyckelsensorer, batteri- och skyddsgränser, krav på flexibel kortdragning och böjning, samt tydliga kvalificeringskriterier baserade på projektsituationen.
Förändringar förändrar risken på styrelsenivå
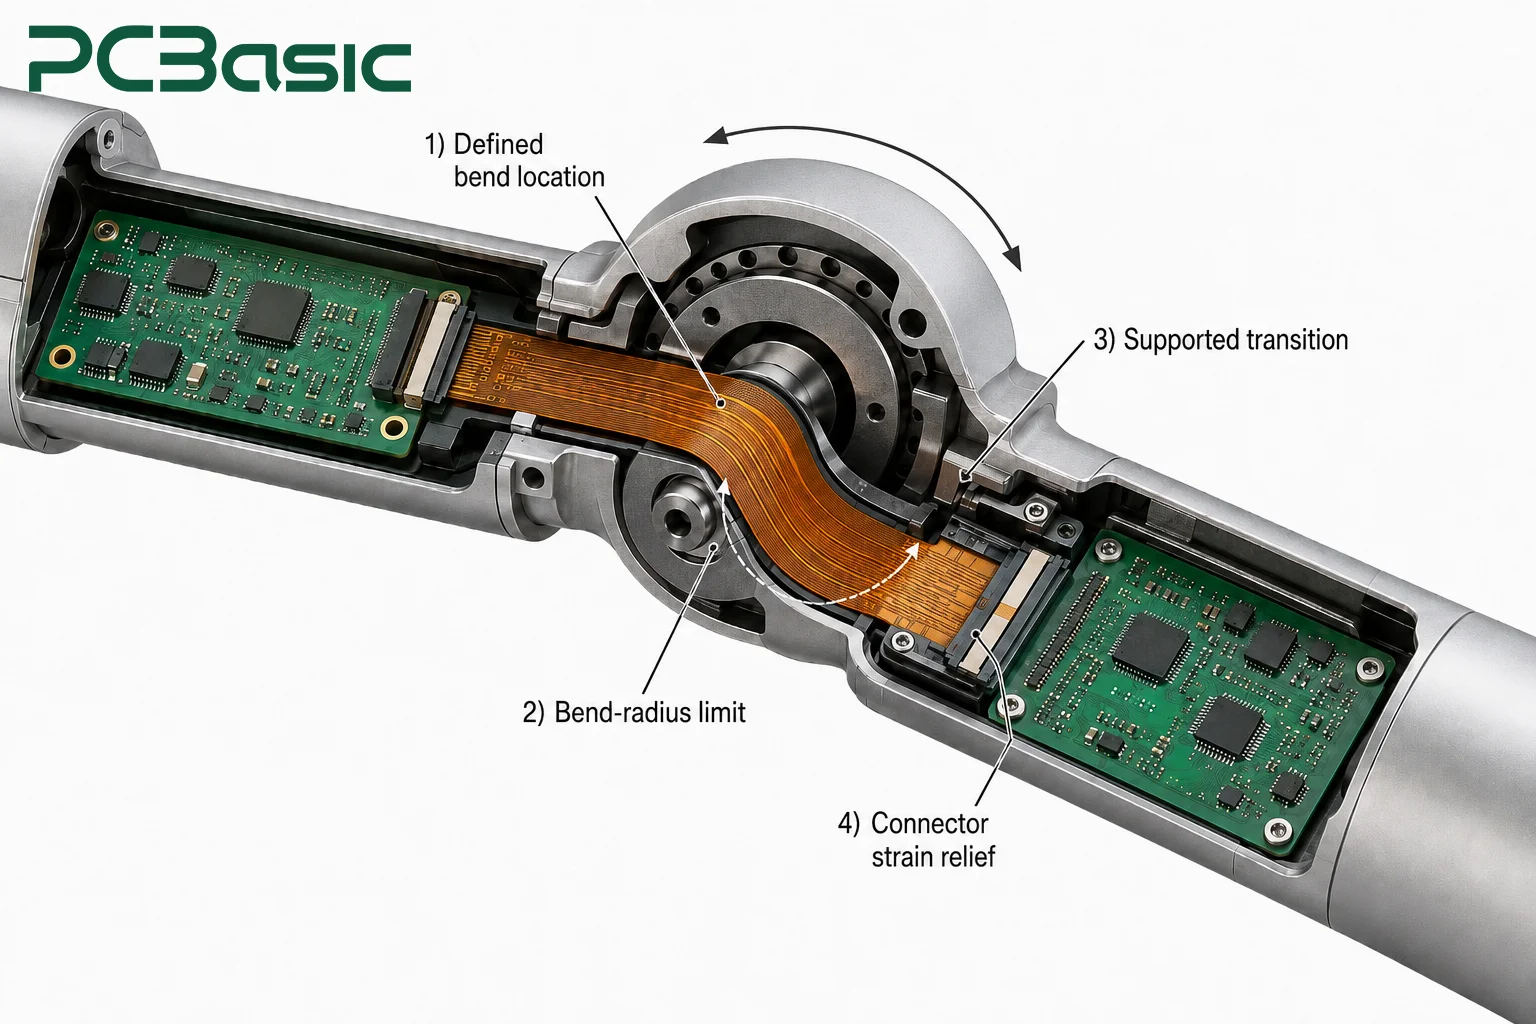
För kretskort nära robotskarven behöver vi klargöra böjningsplatsen och böjningsradiegränserna för den flexibla sektionen, samt tillhandahålla stöd och spänningsavlastning för övergångszonen och kontakterna. Stationära styrenheter har dock inte dessa krav. Även om kortet klarar det statiska bänktestet kan upprepad rörelse exponera en svag kontakt eller en ostödd flexibla övergång. Köpare bör därför tillhandahålla installerad routing, rörelseområde, kontaktens orientering och dragavlastning innan tillverkningsplanen fastställs.
Blandade teknologier behöver samordnad planering
En robot innefattar ofta flera monteringsmaterial, inklusive SMT-komponenter, BGA-kapsling, hålmonterade kontakter, flexibla eller styva-flexibla förbindningsledare, och efterföljande ledningsnät och boxbyggnation. Vi behöver koppla samman dessa med hjälp av samma revisions- och testplan.
Ta hålmonterade kontakter som exempel, där insättning helt enkelt handlar om att placera komponenterna i hålen. Valet av våglödning, selektiv lödning eller manuell lödning bör sedan bero på typ av enhet, kortlayout och termiska begränsningar. Vi bör också konsekvent ange kortrevisionens version, tillverkningsprocesskrav, testartiklar, lödmetod och inspektionsresultat i produktionsjournalerna för att undvika inkonsekvent information som används i varje steg.
Vilka kretskortsfunktioner är viktigast i en robot?
När vi väljer kretskortsstruktur och förpackningsform måste vi först överväga var kortet ska användas, vilka mekaniska påfrestningar det kommer att utsättas för och hur det behöver inspekteras och testas i framtiden.
Flex- och Rigid-Flex-kopplingar runt rörliga leder
När kretsar nära en robots leder behöver röra sig längs med strukturen är vanliga styva kretskort ofta inte tillräckligt flexibla. I sådana fall kan flexibla kort eller styv-flexibla kort användas för att ansluta olika moduler. Under designfasen är det viktigt att i förväg bestämma var böjning krävs och vad böjningsradien ska vara, och att ge tillräckligt stöd och spänningsavlastning i övergångszonerna mellan styv och flex och nära kontakter för att förhindra att upprepad rörelse skadar kretsarna eller anslutningspunkterna.
I ritningar och granskningsdokumentation måste vi också specificera den faktiska dragningen, om böjningen är statisk eller dynamisk, rörelseomfånget och testkraven. Efter avslutad rörelsetestning, verifiera att elektrisk kontinuitet, kommunikation och belastningsförhållanden är normala. Dessa faktiska inställningar kommer också att användas av PCBasic för att verifiera lämpligheten av flexibel PCB-montering och testplaner.
BGA-paket på visions- och styrkort
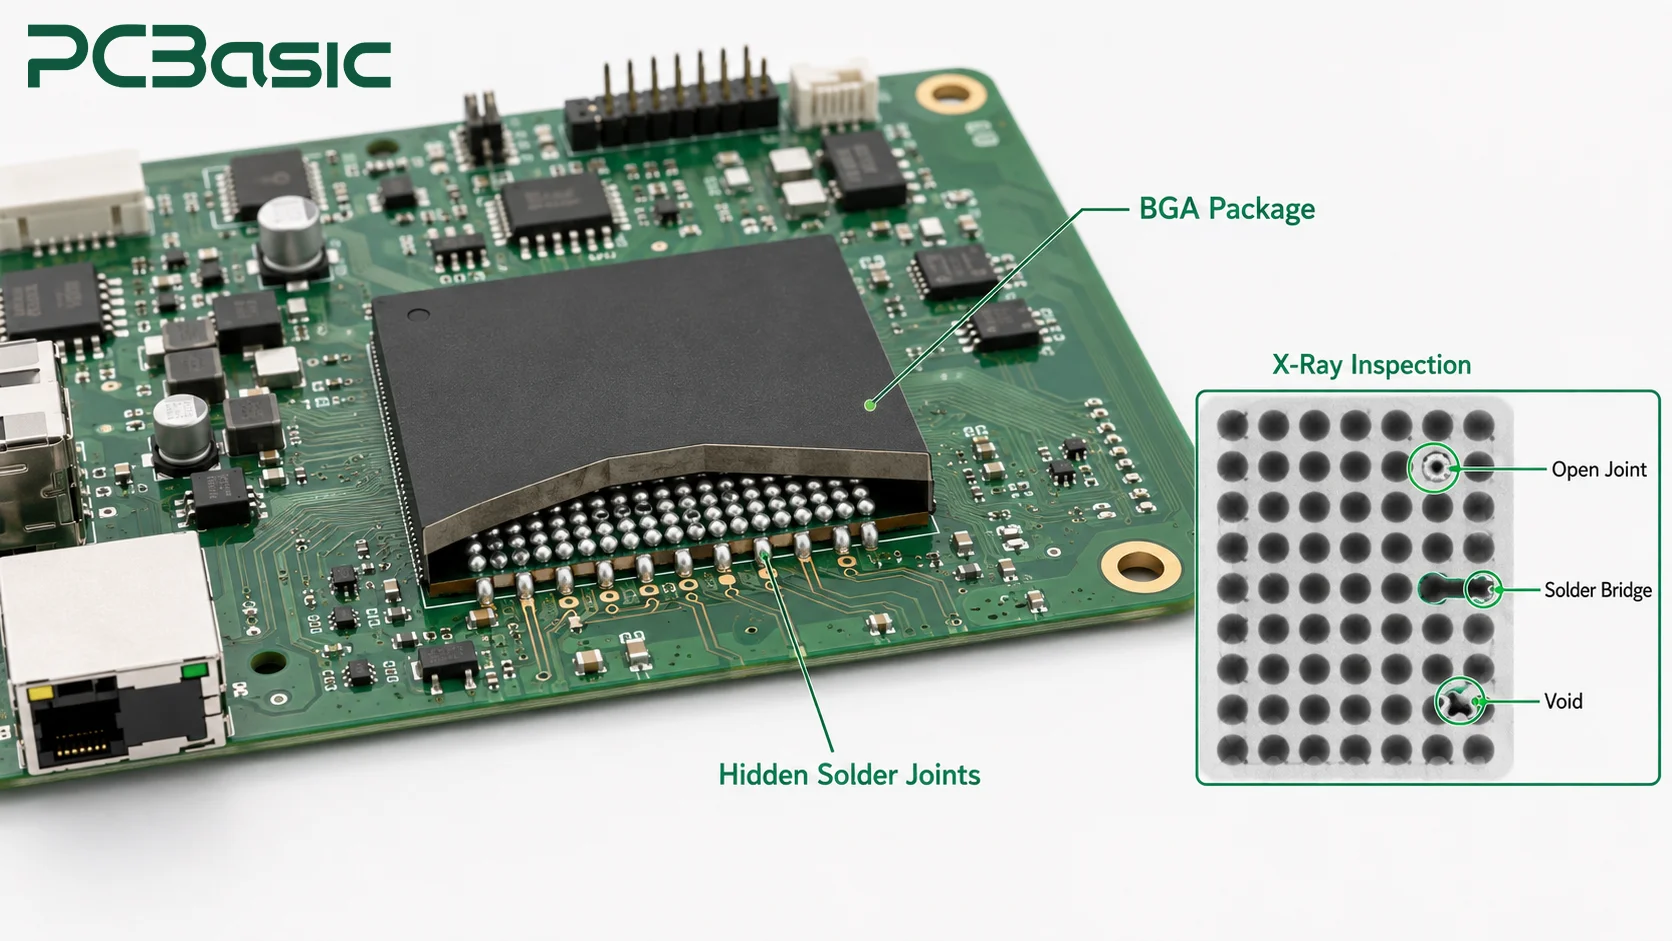
Visuella och styrkort kan använda BGA-kapslingar för att rymma fler anslutningar inom ett begränsat utrymme. Eftersom lödfogarna är placerade på undersidan av kapslingen kan vi inte helt verifiera lödkvaliteten genom rutinmässig visuell inspektion. Därför är en tillförlitlig BGA-monteringskapacitet kräver fokuserad kontroll över lödpastatryck, placeringsnoggrannhet och reflow-lödkurvor, och röntgeninspektion bör ordnas baserat på förpackningsriskerna.
Ni behöver också verifiera om komponenterna är bottenterminerade paket innan produktionen påbörjas, samt ange acceptanskriterier och krav på röntgentäckning. För platser med högre risk eller allvarligare felkonsekvenser kommer vi att implementera strängare inspektionsprotokoll.
Ström-, sensor- och kommunikationskort
Dessa kort har inte samma problem i produktionen. Kraftkort måste bära ström och kontrollera värme. Polaritet och skydd spelar också roll, särskilt när det gäller ett batterihanteringssystem. Sensorkort kan behöva korrekt placering eller kalibrering. För kommunikationskort är huvudfrågan om gränssnittet fungerar och om data kan passera korrekt.
Skicka in den senaste stycklistan och testkraven före produktion. Ett kraftkort behöver tydliga spännings-, ström- och belastningsförhållanden. För sensorkort, markera alla positioner eller toleranser som är viktiga. Kommunikationskort behöver vanligtvis en pinout, protokoll, firmware och tydliga acceptansgränser. Denna information gör det möjligt för fabriken att planera rätt kontroller och funktionstester.
Vilka utmaningar orsakar problem med montering av robotstyrda kretskort?
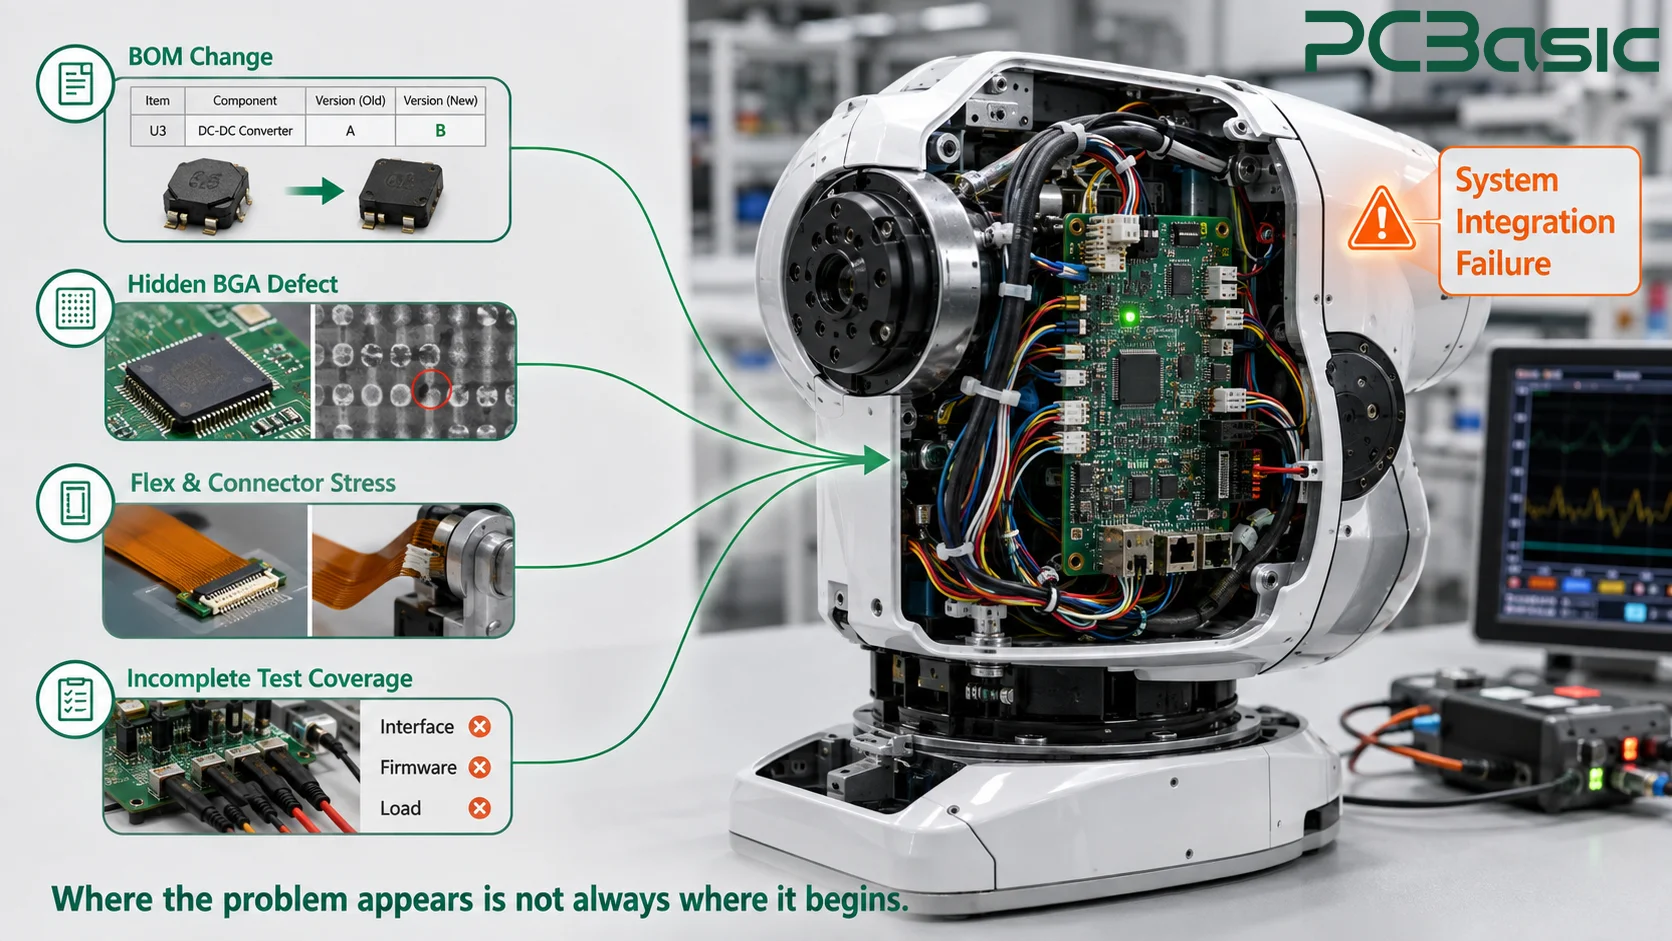
Många problem med kretskort hos robotar uppstår inte omedelbart efter produktionen utan avslöjas under slutmontering, felsökning av skarvar eller den faktiska belastningen av hela maskinen. Även om problemen uppstår i slutet kan orsakerna ha uppstått mycket tidigare, såsom onormala dolda BGA-lödfogar, överdriven kraft som appliceras på den flexibla kopplingen under installationen, misslyckande med att registrera ersättningsmaterial synkront eller bristande testtäckning för det faktiska gränssnittet och belastningen.
Därför kan vi inte bara fokusera på om det slutliga testet är framgångsrikt; vi behöver också spåra de möjliga platser där problem kan uppstå relaterade till material, montering, testning och testplaner.
Dolda lödfel under BGA-kapslar
BGA-lödfogarna är dolda i botten av kapslingen, och problem som öppna kretsar, tennbryggor och hålrum är ofta inte synliga från utsidan. För kapslingar med synliga lödfogar kan AOI inspektera monterings- och svetsförhållandena; för BGA- och QFN-kapslingar med bottenände-anslutningar räcker det dock inte att enbart förlita sig på AOI. Vanligtvis krävs även röntgeninspektion. Vilka enheter som ska inspekteras, i vilken utsträckning, bör avgöras baserat på kapslingstyp, kortanvändning och konsekvenser av fel.
Vid fastställande av detekteringsplanen bör alla anslutningspaket och nyckelpositioner i botten sorteras ut, och sedan bör röntgenens täckningsområde klargöras. Inspektionsresultaten bör också motsvara specifika kort, komponentnummer och produktionsbatcher, för att underlätta spårbarhet när problem uppstår.
Vibration, böjning och belastning på kontaktdon
Upprepad rörelse kan gradvis avslöja vissa problem som inte var uppenbara i statiska tester, såsom lösa kontakter, otillräckligt stöd i övergångsområdet på det flexibla kortet eller intermittenta avbrott i ledningarna under rörelse. Under testet kan kort, kablar och flexibla sammankopplingar fixeras i den faktiska installationspositionen och sedan tillåtas att röra sig upprepade gånger inom det angivna området. Under processen ska kontinuerligt övervakas om ledning, kommunikation och belastning är stabila. Efter testet, kontrollera om kontaktens lås och spänningsutlösningslägen är lösa eller skadade.
Komponentförsörjning och revisionsändringar
Efter att robotprojektet gått från prototypstadiet till provproduktion och massproduktion kan de ursprungliga komponenterna som använts vara slut i lager, upphöra att tillverkas eller behöva bytas ut. Om ersättningsmaterialen inte har verifierats kan det finnas avvikelser i förpackning eller stift, störningar med kontakter eller höljen, förändringar i elektrisk prestanda, påverkan på firmware eller till och med förlust av de ursprungliga teststandardernas betydelse.
Därför bör projektet använda en kontrollerad stycklista och en tydlig godkännandeprocess för ersättningsmaterial, och föra materialregister för varje produktionsbatch. Vid förslag på ersättningsmaterial är det nödvändigt att kontrollera tillverkarens artikelnummer, viktiga elektriska och mekaniska parametrar samt kompatibilitet med firmware. Alla ändringar bör godkännas före upphandling eller produktionssläpp.
Testtäckning som slutar vid kortets kant
Kontinuitetstester och grundläggande elektriska tester kan upptäcka problem som öppna kretsar och kortslutningar, men de kan inte garantera att kretskortet fungerar korrekt när det väl är installerat i en robot. Styrenheten måste vara kompatibel med faktiska gränssnitt och firmware; drivkortet måste fungera under specificerade belastningar; och sensorer och skyddsutgångar måste uppfylla de angivna kriterierna.
Därför, funktionell PCBA-testning måste utformas med kortets faktiska tillämpning i åtanke. Du måste tillhandahålla testspecifikationer, kompatibla gränssnitt eller fixturer, firmware, driftsområden och acceptanskriterier. PCBasic kommer att konfigurera motsvarande gränssnitt, kommunikation och belastningstester baserat på dessa villkor, snarare än att tillämpa en enda testprocedur på alla kort.
Hur omvandlar tillverkning och inspektion av PCBA-krav till en pålitlig konstruktion?
Slutinspektionen kan bara bekräfta om den färdiga produkten godkändes vid den tidpunkten, men den kan inte kompensera för avsaknaden av registrerade förändringar av ersättningsmaterial, och den kan inte heller nödvändigtvis upptäcka alla avvikelser som lämnats av tidigare processer. Därför kan kvalitetskontrollen inte helt läggas på slutinspektionen. Vi måste först bekräfta material och versioner, kontrollera monteringsprocessen, utföra tester vid de mest sannolika punkterna för defektdetektering och slutligen verifiera den elektriska och funktionella prestandan.
PCBasics MES-system kan länka kort eller produktionsbatcher med materialbatcher, processsteg, inspektionsresultat och testdata. Således, när det finns problem med den övergripande systemintegrationen, kan ingenjörer spåra tillbaka längs posterna till specifika material, processer eller testresultat, snarare än att bara se en slutgiltig kvalificerad post.
Från stycklista och material till ytmontering och hålmontering
När produktionen påbörjas verifierar vi först att de faktiska inkommande materialen matchar stycklistan och versionskraven. Ytmonterade komponenter monteras med hjälp av ytmontering, medan kontakter, terminaler och komponenter som kräver starkare mekanisk infästning vanligtvis monteras med hålmontering.
Lödningsmetoden väljs baserat på komponenttyp, kortlayout, produktionsvolym och krav på värmebeständighet. Vanliga metoder inkluderar våglödning, selektiv lödning, handlödning och genomgående hållödning med reflow-lödning. Genom hela processen bör produktionsregister dokumentera kortversion, stycklista, materialbatch, lödmetod och inspektionsresultat för att förhindra inkonsekvenser i informationen som används i olika produktionssteg.
SPI, AOI, röntgen och förstaartikelinspektion
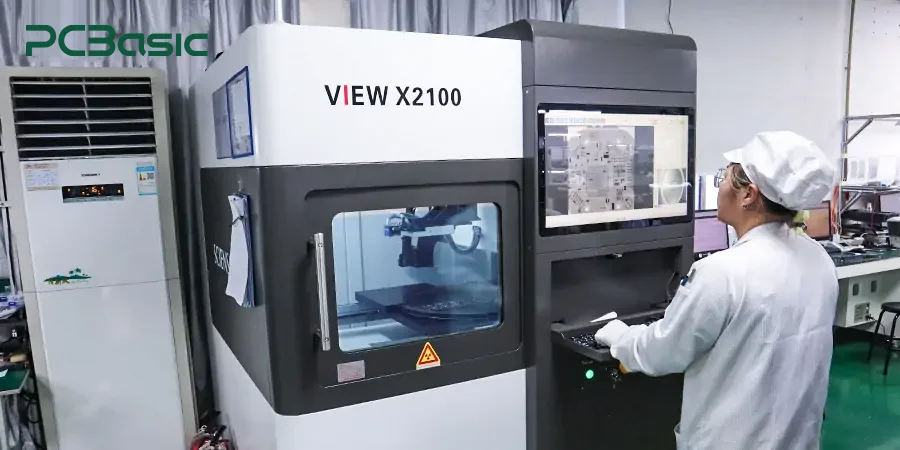
Innan komponenterna monteras kontrollerar SPI lödpastans volym, position och form för att förhindra att uppenbara avvikelser uppstår under reflowlödningsprocessen. Efter att monteringen är klar används AOI för att kontrollera komponenternas och lödfogarnas synliga positioner, medan röntgen används för att undersöka dolda lödfogar under BGA och andra kapslar. Innan vi officiellt utökar produktionen kommer vi också att utföra inspektioner av de första delarna för att bekräfta monteringsresultaten och relaterade produktionsdata.
Problemen som löses av olika detekteringsutrustningar är inte desamma, så det är nödvändigt att ordna dem enligt de faktiska riskerna. Projektplanen bör tydligt specificera vilka paket och defekter som ska inspekteras med SPI, AOI eller röntgen. De medföljande videorna för lödfoganalys kan hjälpa dig att förstå den specifika detekteringsprocessen.
Funktionstestning och digital spårbarhet
Funktionstestning kan verifiera gränssnittskommunikation, signalrespons, lastutgång eller skyddslogik enligt den definierade testplanen. MES- och inspektionsregister bevarar kontexten, vilket gör att ett fel kan spåras till ett kort, en komponentreferens eller ett materialparti, ett processteg och ett testresultat.
Slutmontering, boxbygge och kabelhärvaintegration
För vissa projekt måste, utöver PCBA, följande uppgifter utföras: bearbetning av kablage, modulenslutning och skalmontering. Under monteringsprocessen är det nödvändigt att bekräfta att ledningsföljden, kontakternas orientering och installationsposition är korrekta, samt att kontrollera om det finns störningar i skalet och om det finns fästförhållanden. Efter slutförandet bör funktionstester utföras vid behov.
När du gör offerten måste du tillhandahålla ritningar över höljet och kablarna, definitionen av kontakterna, åtdragningskraven och testkraven efter montering.
Slutsats
Tillförlitlig montering av robot-PCB handlar inte bara om att korrekt löda komponenter på kretskortet, utan innebär också att arrangera montering, inspektion och testning baserat på kortets syfte och faktiska arbetsförhållanden. För rörliga delar bör uppmärksamhet ägnas åt böjningsradien för flexibla sammankopplingar, strukturellt stöd och spänningsutjämning; för BGA och andra bottenanslutningspaket måste svetsprocessen kontrolleras och dolda lödfogar bör inspekteras; för kraft-, avkännings-, styr- och kommunikationskort bör de faktiska gränssnitten och lastverifieringsfunktionerna kombineras.
Innan offerten och tillverkningsgranskningen ska kunden tillhandahålla de senaste Gerber-filerna, BOM, CPL, monteringsritningar och versionsregister, samt förklara kraven för bockning, testning, gränssnitt, belastning, kapsling och kablar etc. Samtidigt ska de bekräfta kvantitet och leveransdatum. Genom PCBasic teknisk granskning, kan dessa material kontrolleras enhetligt före produktion, vilket möjliggör tidig bekräftelse av monterings-, testnings-, inspektions- och övergripande integrationsplaner, och minskar risken för omarbetning och problem med fogfelsökning när projektet övergår från prototyp till massproduktion.
Vanliga frågor
F1: Vad bör ett robotkretskortsmonteringspaket innehålla?
A1: Inkludera Gerber, BOM, pick-and-place/CPL, monteringsritningar, paketkarta, böjning krav, tester, gränssnitt, belastningar, kapslings- eller kabeldetaljer, revision, kvantitet och tidsplan.
F2: Hur bör flexibla sammankopplingar runt robotleder granskas?
A2: Granska dragning, statisk eller dynamisk böjbeteckning, böjgräns, övergångsstöd, dragavlastning och rörelseområde. Definiera en rörelsekontroll som övervakar den relevanta signalen.
F3: Varför används röntgen ofta för BGA-kretskortsmontering?
A3: BGA-kort kräver generellt en definierad strategi för inspektion av dolda fogar, med röntgen täckning bestäms av paket- och produktrisk.