Global höghastighetsblandad volym PCBA tillverkare


9:00 -18:00, mån. - Fre. (GMT+8)
9:00 - 12:00, lör. (GMT+8)
(Förutom kinesiska helgdagar)
Hemsida > Blogg > Kunskapsbas > Drönar-GPS-modul PCBA: Hur design, montering och testning påverkar GNSS-tillförlitlighet
Innehållsförteckning
1. Inuti en drönares GPS-modul: Hur GNSS-signaler blir navigationsdata
2. Varför drönar-GPS-moduler är särskilt känsliga för RF-brus och integration
3. Förvandla GPS-kretskortsdesign till en pålitlig PCBA
4. Varför inspektion ensam inte kan verifiera GPS-navigeringens prestanda
5. Från en fungerande prototyp till repeterbar GPS-modulproduktion
Efterfrågan på den här typen av teknik bara ökar. Enligt branschundersökningar kommer storleken på den globala marknaden för UAV-navigationssystem år 2026 att uppskattas till 13.93 miljarder dollar och nå 27.3 miljarder dollar år 2030, främst på grund av att GNSS-positionering blir standardutrustning för kommersiella och industriella drönare. Den här artikeln förklarar hur ett GPS-kretskort bearbetar rådata från satelliter för att ge dig en stabiliserad positionsbestämning, varför kretsarna skiljer sig från ett vanligt styrkorts-PCBA och vad du behöver göra för att övergå från en funktionell prototyp till GPS-modulens kretskortsmontering i stor skala.
Innan vi utforskar de avvägningar som konstruktörer gör eller hur en antenn monteras, är det viktigt att veta vad som händer från det att satellitsignalen träffar antennen till dess att en flygkontrollant får koordinater.
GNSS-antennen tar emot mycket svaga signaler som sänds från satelliter som kretsar cirka 20 000 kilometer från jorden. Beroende på antennens och mottagarens arkitektur kan de svaga GNSS-signalerna passera genom filtrering och lågbrusförstärkning innan de når mottagaren. Signalförlust, ökat brus eller störningar i detta skede kan minska den tillgängliga signalmarginalen. Denna signal skickas sedan till en specialiserad mottagare som avkodar tidsinformation från satelliter och tillhandahåller positionerings-, hastighets- och tidsinformation.
Eftersom GNSS-signalerna som tas emot av mottagaren är extremt svaga kan det förekomma betydande förluster och brus längs vägen till mottagaren, vilket minskar signalmarginalen. En kabel med även en liten överlängd eller en dåligt impedansmatchad kontakt kan beröva ingenjören hans marginal.
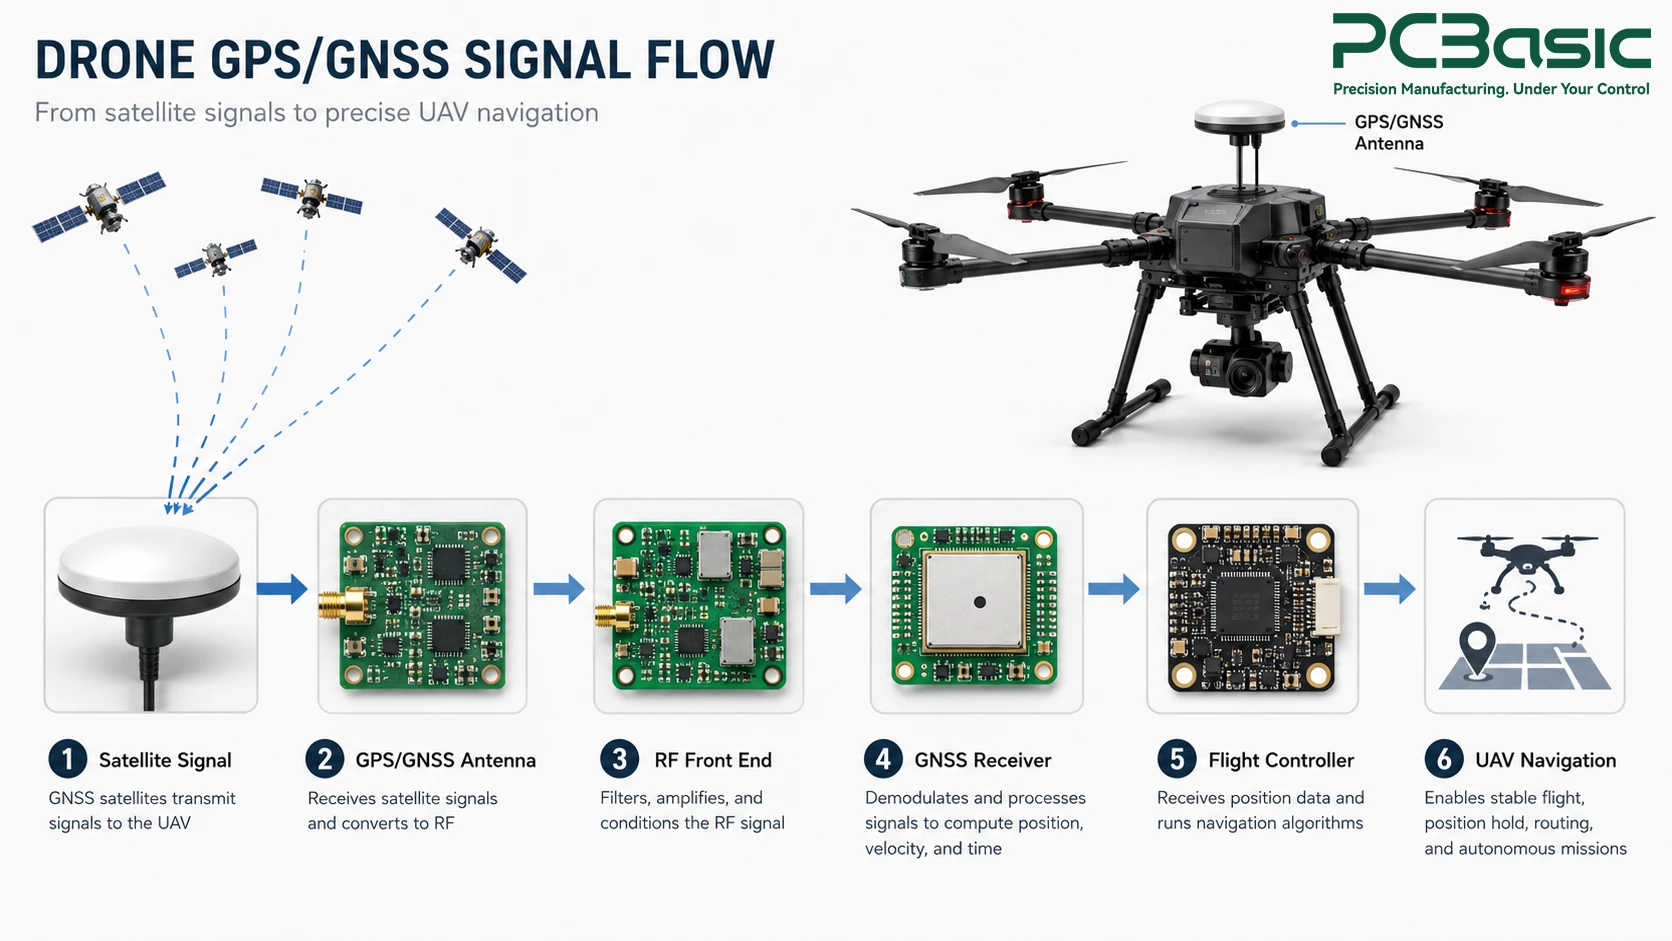
Ett vanligt GPS-kretskort skulle bestå av RF-gränssnittet, GNSS-mottagarens IC, en kristalloscillator som tillhandahåller tidsreferensen, en krets som säkerställer korrekt spänningsreglering för strömförsörjningen och gränssnittet, vanligtvis UART eller SPI, för att vidarebefordra data. Dessutom skulle många kort innehålla en tröghetsmätningsenhet tillsammans med GNSS-mottagarens IC, eftersom drönare behöver positions- och kortdistansrörelseinformation för att navigera.
När positionsinformationen har bearbetats av GPS-modulens kretskort matas den sedan till flygkontrollen, varigenom sensorfusionsprocessen kombinerar positionsinformationen med barometer-, kompass- och IMU-information. Resultatet av detta är att den utgör grunden för navigeringsprocessen ombord på drönaren, vilket gör att den kan hålla positionen, flyga en bana eller flyga hem. GPS-modulen är bara en del av det bredare drönare PCBA, där navigations-, sensor-, kommunikations- och strömstyrningskretsar måste fungera tillsammans.
GNSS-elektronikens beteende skiljer sig helt från ett vanligt digitalt styrkort eftersom signalen som tas emot är mycket lägre än bakgrundsbruset. Detta gör mottagarens designprocess ganska avgörande.
Avståndet till spåret, impedansmatchningen och jordplanets kontinuitet från antennen till mottagarens chip kan alla bidra till signalens kvalitet. Dåligt dirigerad GPS-kretskortsdesign kan leda till att flera decibel av signalstyrkan förloras redan innan den bearbetas av mottagaren, vilket resulterar i dålig satellitlåsning och minskad noggrannhet under svaga signaler som täta stads- eller skogstak.
Miljön där en drönare arbetar elektroniskt är utmanande. Styrenheten för den borstlösa motorn, batterikablarna med hög ström och till och med videosändarsystemet skapar alla elektromagnetiskt brus som lätt kan hamna direkt i GPS-kretskortet. Noggrann placering, en välkontrollerad jord- och returvägsstruktur, lämplig filtrering eller skärmning och tillräckligt avstånd från starka bruskällor kan bidra till att minska störningar kopplade till GNSS-signalvägen.
Förutom RF-prestanda finns det faktorer som påverkar ett korts tillverkningsbarhet. Att ha mycket litet mellanrum mellan komponenter nära RF-delar kommer att se perfekt ut på en dator, men det kan orsaka många svårigheter vid tillverkning av kortet, eftersom sannolikheten för lödbryggor ökar med minskad delning. Ingenjörer som konstruerar ett GPS-modul-kretskort bör väga RF-prestanda mot realistiska tillverkningstoleranser tidigt, snarare än att upptäcka konflikten efter den första prototypkörningen.
Panelisering medför ytterligare överväganden i denna fråga. En GPS-modul som är avsedd att massproduceras kommer att vara bättre betjänad av att ha kretskortet utformat på ett sådant sätt att panelbrytning kan göras effektivt utan att skära för nära RF-känsliga spår på grund av mekanisk stress som appliceras under processen.
Ett gediget schema blir bara en användbar produkt när det överlever verkligheten med komponentplacering, lödning och skärmning på en faktisk produktionslinje.
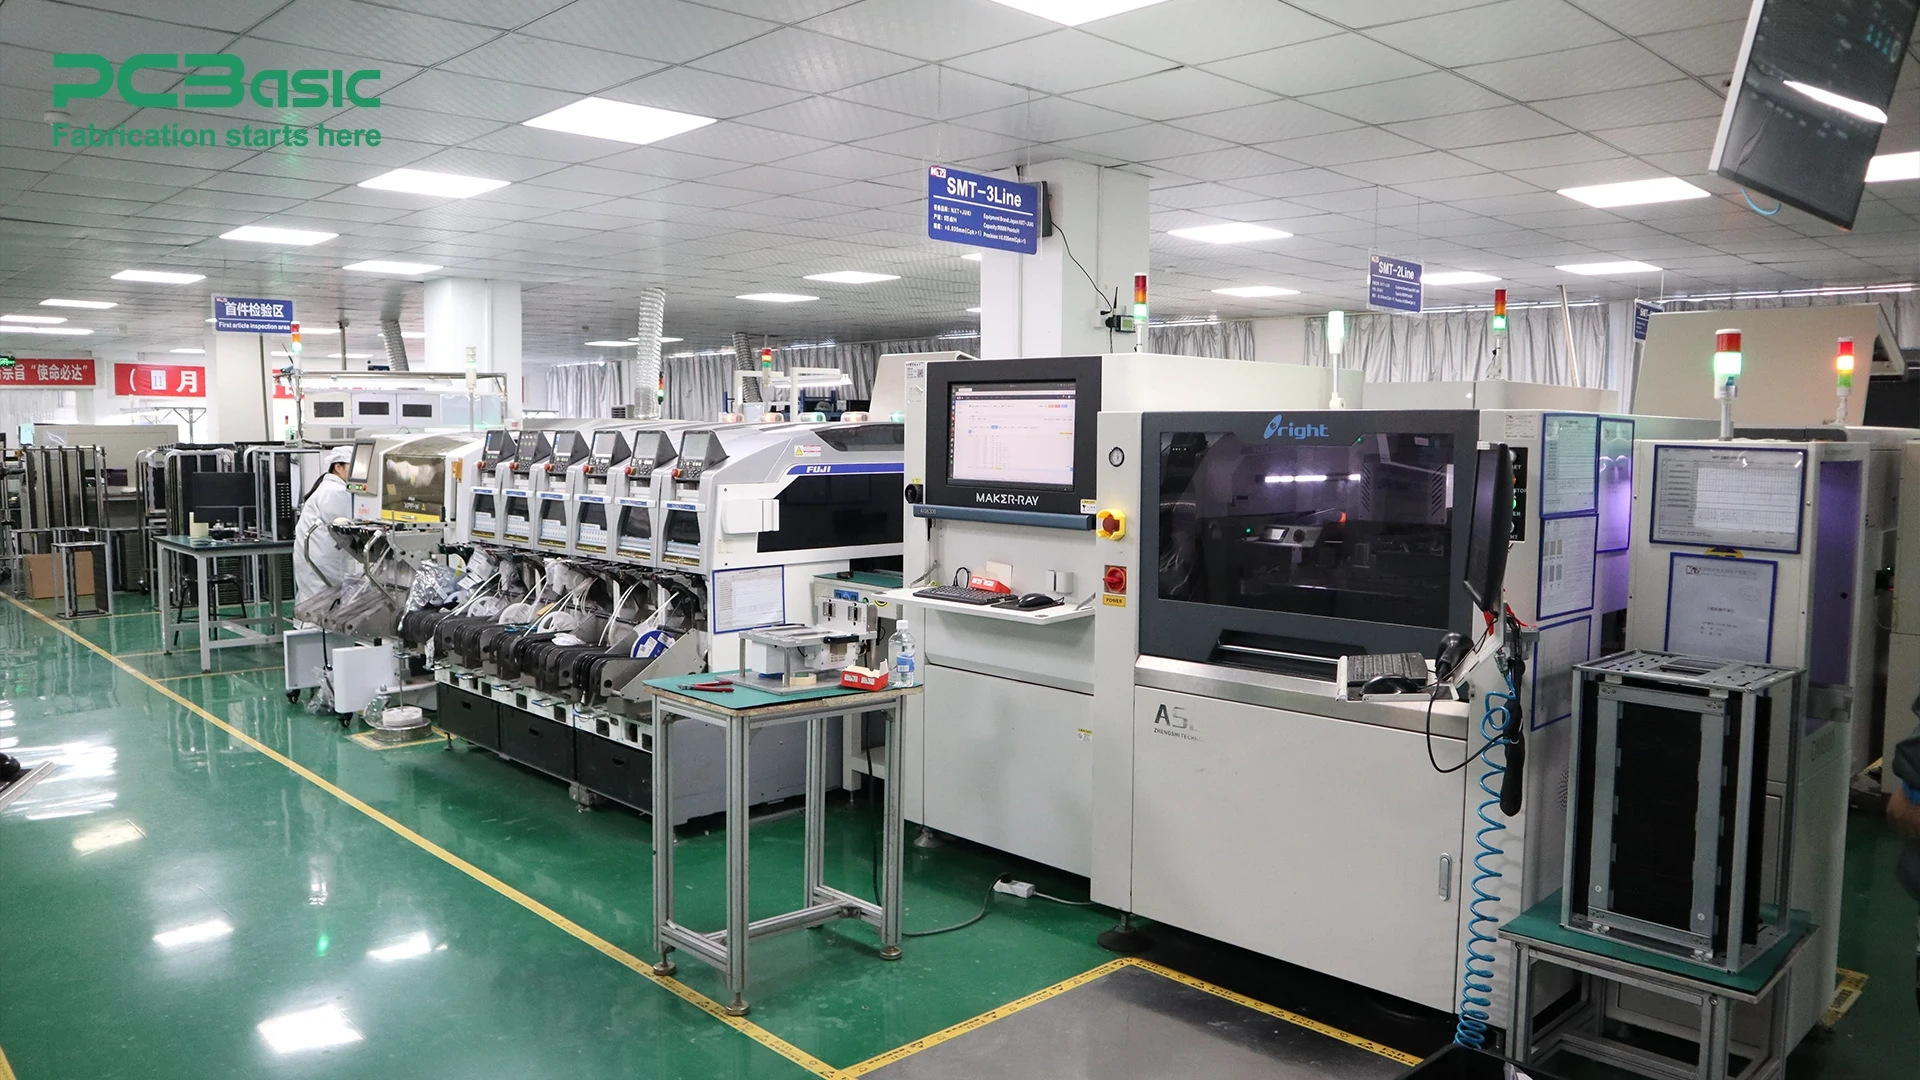
Chipseten i GNSS-mottagare och RF-frontendmoduler är ofta utformade som kompakta moduler med fin pitch, vilket ger minimal risk för placeringsfel. För att skapa en tillförlitlig PCBA för en drönar-GPS-modul behövs högprecisions-pick-and-place-maskiner och mycket noggranna lödpastastenciler för att säkerställa att det inte uppstår någon bryggning mellan intilliggande pads.
GNSS-moduler, RF-filter, oscillatorer, kontakter och andra komponenter kan ha olika gränser för återflöde och hantering, så parametrar som ramphastighet och topptemperatur bör hållas inom kraven för de komponenter som används på kortet. Dålig lödning eller termisk skada kan skapa intermittenta anslutningar eller försämra elektrisk eller RF-prestanda snarare än att orsaka ett omedelbart hårdvarufel.
Externa antennanslutningar kräver korrekt mekanisk installation och tillförlitlig elektrisk kontakt. Gängade RF-kontakter kan ha specificerade vridmomentkrav, medan miniatyr-snäppkontakter kräver korrekt justering och fullständig anslutning. Renhetskraven bör följa valt flöde, monteringsprocessen och produktens tillförlitlighetskrav, särskilt runt känsliga RF-områden. För att verifiera funktionen kräver verklig verifiering att kortet slås på med en aktiv antenn eller GNSS-signalsimulator för att få resultat för tid till första fixering, antal spårade satelliter och noggrannhet i förhållande till en faktisk referenspunkt.
Standardinspektion upptäcker många defekter, men den kan inte bekräfta det som faktiskt är viktigast för den här kategorin av brädor: om den navigerar korrekt.
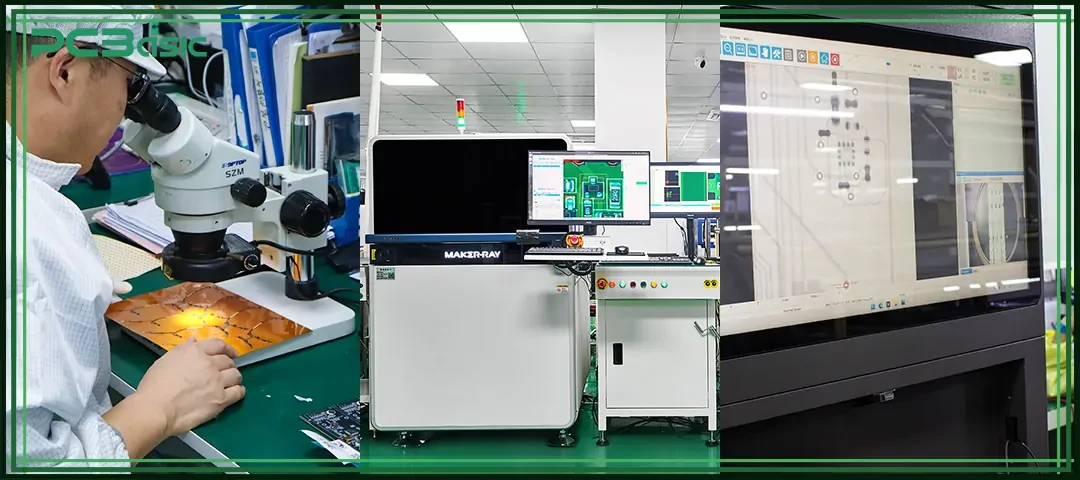
Lödpastainspektion (SPI) testar pastans volym och placering innan några komponenter placeras. Automatiserad optisk inspektion (AOI) kontrollerar placeringen av komponenter och lödfogar efter omsmältningsprocessen, medan röntgeninspektion inspekterar paket och kontakter med mindre än fin stigning, vilka inte kan ses visuellt. Tillsammans kan dessa inspektionsmetoder identifiera många fysiska monteringsfel på ett GPS-moduls kretskort, men de kan inte i sig själva verifiera GNSS-mottagning eller positioneringsprestanda.
I nästa fas verifieras att strömförsörjningen uppfyller specifikationerna, oscillatorn fungerar på rätt frekvens och UART- eller SPI-gränssnittet kommunicerar med en testfixtur. Detta identifierar kabelproblem och delfel; ett kort kan dock klara alla elektriska tester men ändå prestera dåligt utomhus på grund av problem med RF-känslighet.
För att verifiera funktionen kan funktionstestning innebära att kortet matas med en aktiv antenn eller GNSS-signalsimulator och att parametrar som tid till första fixering, satellitinsamling och positioneringsprestanda utvärderas mot en definierad referens under kontrollerade testförhållanden. Denna typ av GNSS-modultestning möjliggör faktiskt bekräftelse av prestandan hos en drönar-GPS-moduls PCBA istället för att bara klara en kontinuitetskontroll. PCBasic kan stödja projektspecifik GNSS. PCBA funktionell testning när de erforderliga testförhållandena, procedurerna, fixturerna och acceptanskriterierna är definierade.
En enda fungerande prototyp bevisar ett designkoncept. Att skala samma prestanda över hundratals eller tusentals enheter konsekvent är en helt annan utmaning.
Chipen till GNSS-mottagarna och RF-frontend-modulerna har stött på en bristvara, vilket skapar frestelsen att snabbt använda ersättningsenheter för att fortsätta produktionen. Alla ersättningsenheter måste testas för RF-kompatibilitet precis som originalet före leverans i en UAV GPS-modul-kretskort. eftersom även motsvarande kan förändra systemets prestanda i fält.
En godkänd lista över leverantörer av komponenter som kräver RF och förhandsgodkända sekundära källor hjälper till att minska risken för att göra en okvalificerad ändring på grund av tidspress. Sådan planering bär frukt mest under perioder av brist som överraskar ett oförberett team.
Konsekventa resultat kräver acceptanskriterier som specificeras kvantitativt istället för att bara godkännas subjektivt som att de "ser bra ut". Acceptabelt minsta antal satelliter, maximal tid till första fixering och positionsfelsdrift måste kvantifieras för godkänd/icke godkänd-kriterier före produktion, så att alla GPS-modulers kretskortsmontering uppfyller samma kriterium.
Alla firmwareuppdateringar, omdesign av layouter och olika partier av komponenter kräver spårbarhet tillbaka till ett visst tillverkningsdatum och testdata. När en kund klagar på ett problem i navigeringen flera månader efter implementeringen, är det bara genom spårbarhet som ett team av ingenjörer kan avgöra om problemet ligger i en firmwareversion, ett visst parti av komponenter eller en monteringsmodifiering, och detta är något... PCBasic gör för alla UAV-navigerings-PCB-program som den tillverkar.
En drönares förmåga att upprätthålla en stabil flyglinje beror slutligen på de designval som gjordes långt innan den ens lyfte: routing av RF-signalvägen, precisionen i kretskortets montering och verifiering av dess GNSS-prestanda. Den högkvalitativa designen hos drönarens GPS-modul PCBA ser alla dessa val som relaterade, inte orelaterade. Om ditt team arbetar med utveckling eller produktion av navigationskortet för dina drönare baserat på GPS-teknik och behöver en erfaren tillverkare av RF-känsliga PCBA, är PCBasics ingenjörsteam redo att diskutera ditt projekt.
F1: Vad skiljer en drönar-GPS-moduls PCBA från ett vanligt styrkort?
A1: Denna design fokuserar på en RF-krets som kan ta emot mycket svaga signaler från satelliter, vilket innebär att arrangemang, skärmning och positionering av komponenter är mer kritiska här än för de flesta andra digitala styrkort.
F2: Kan standard PCB-inspektion bekräfta GPS-noggrannhet?
A2: Nej. Automatiserad optisk inspektion och röntgeninspektioner upptäcker tillverkningsfel, men det är bara genom funktionell GNSS-testning med hjälp av en mottagare eller signalgenerator som man kan verifiera navigationsfunktioner.
F3: Varför spelar EMI så stor roll för ett GPS-modul-kretskort på en drönare?
A3: Motorstyrenheter, strömkablar och videosändare kan alla skapa tillräcklig elektromagnetisk störning för att dränka den svaga signalen från satelliten om GNSS-delen av kretsen inte är ordentligt avskärmad.
F4: Hur verifierar PCBA-prestanda för UAV GPS-modulen före leverans?
A4: PCBa-systemet stöder SPI, AOI, röntgeninspektion, elektrisk testning och projektspecifik funktionstestning enligt kundens design- och testkrav. För PCBA-projekt med UAV GPS-moduler kan GNSS-funktionsverifiering implementeras när den erforderliga testmetoden, villkoren, fixturerna och acceptanskriterierna är definierade.
Monteringsförfrågan
Omedelbar offert
Telefonkontakt
Whatsapp: + 86-755-27218592
Dessutom har vi förberett en Hjälpcenter. Vi rekommenderar att du kontrollerar det innan du kontaktar oss, eftersom din fråga och svaret kan redan vara tydligt förklarade där.
Wechat-support
Dessutom har vi förberett en Hjälpcenter. Vi rekommenderar att du kontrollerar det innan du kontaktar oss, eftersom din fråga och svaret kan redan vara tydligt förklarade där.
WhatsApp-support
Dessutom har vi förberett en Hjälpcenter. Vi rekommenderar att du kontrollerar det innan du kontaktar oss, eftersom din fråga och svaret kan redan vara tydligt förklarade där.