Надёжный завод монтажa и производствa печатных плат любой сложности


9:00 -18:00, Пн. - Пт. (Время по Гринвичу+8)
9:00 -12:00, суббота (GMT+8)
(За исключением китайских государственных праздников)
Домашняя страница > Блог > База знаний > Плата модуля GPS для дронов: как проектирование, сборка и тестирование влияют на надежность GNSS.
Содержание
1. Внутри модуля GPS дрона: как сигналы GNSS преобразуются в навигационные данные.
2. Почему модули GPS дронов особенно чувствительны к радиочастотным помехам и проблемам интеграции?
3. Превращение проекта печатной платы GPS в надежную печатную плату.
4. Почему одной лишь проверки недостаточно для подтверждения работоспособности GPS-навигатора.
5. От рабочего прототипа к серийному производству GPS-модулей.
Спрос на этот тип технологий только растёт. Согласно отраслевым исследованиям, объём мирового рынка навигационных систем для БПЛА в 2026 году оценивается в 13.93 миллиарда долларов, а к 2030 году достигнет 27.3 миллиарда долларов, главным образом за счёт того, что позиционирование GNSS станет стандартным оборудованием коммерческих и промышленных дронов. В этой статье объясняется, как плата GPS обрабатывает необработанные спутниковые данные для получения стабилизированного определения местоположения, чем эта схема отличается от обычной платы контроллера и что необходимо сделать для перехода от функционального прототипа к массовой сборке платы модуля GPS.
Прежде чем рассматривать компромиссы, на которые идут конструкторы, или то, как собирается антенна, важно понимать, что происходит с момента попадания спутникового сигнала на антенну до момента получения координат диспетчером полета.
Антенна GNSS принимает очень слабые сигналы, передаваемые со спутников, вращающихся на расстоянии около 20 000 километров от Земли. В зависимости от архитектуры антенны и приемника, слабые сигналы GNSS могут проходить через фильтрацию и малошумное усиление, прежде чем достигнут приемника. Потери, дополнительный шум или помехи на этом этапе могут уменьшить доступный запас сигнала. Затем этот сигнал передается на специализированный приемник, который декодирует информацию о времени от спутников и предоставляет данные о местоположении, скорости и времени.
Поскольку сигналы GNSS, принимаемые приемником, чрезвычайно слабы, на пути к приемнику могут возникать значительные потери и шум, что снижает запас по сигналу. Даже небольшой избыток длины кабеля или плохо согласованный по импедансу разъем могут лишить инженера запаса прочности.
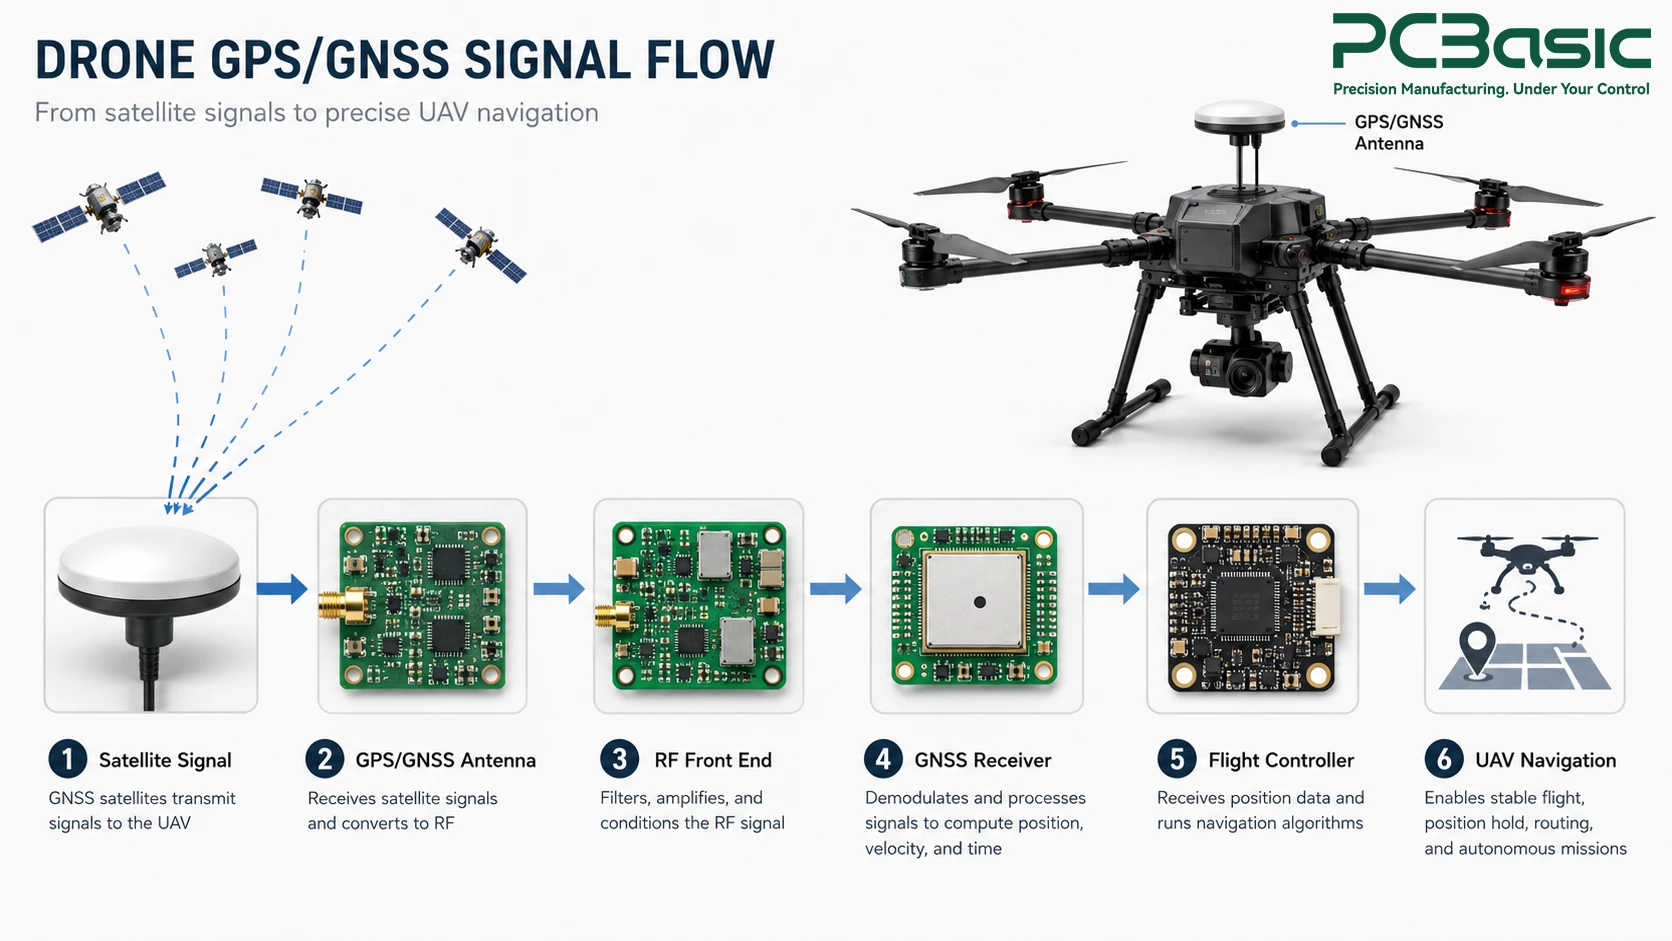
Обычно плата GPS-приемника состоит из радиочастотного тракта, микросхемы GNSS-приемника, кварцевого генератора, обеспечивающего временную опору, схемы, гарантирующей надлежащую стабилизацию напряжения питания, и интерфейса, как правило, UART или SPI, для дальнейшей передачи данных. Кроме того, многие платы включают в себя инерциальный измерительный блок вместе с микросхемой GNSS-приемника, поскольку дронам необходима информация о местоположении и движении на коротких дистанциях для навигации.
После обработки информации о местоположении платой модуля GPS, она передается на полетный контроллер, где процесс объединения данных с датчиков связывает информацию о местоположении с данными барометра, компаса и инерциального измерительного блока (IMU). В результате это формирует основу навигационного процесса на борту БПЛА, позволяя ему удерживать позицию, следовать по заданному маршруту или возвращаться домой. Модуль GPS — это лишь часть более широкой системы. беспилотный PCBAгде схемы навигации, датчиков, связи и управления питанием должны работать согласованно.
Работа электроники GNSS кардинально отличается от работы обычной цифровой платы управления, поскольку принимаемый сигнал значительно слабее фонового шума. Это делает процесс проектирования приемника крайне важным.
Расстояние между контактами, согласование импедансов и непрерывность заземляющей плоскости от антенны до микросхемы приемника — все это может влиять на качество сигнала. Неправильно спроектированная печатная плата GPS может привести к потере нескольких децибел мощности сигнала еще до его обработки приемником, что приведет к плохому захвату спутника и снижению точности при слабом сигнале, например, в густой городской или лесной растительности.
Электронная среда, в которой работает дрон, представляет собой сложную задачу. Контроллер бесщеточных двигателей, сильноточные провода батареи и даже система видеопередатчика создают электромагнитные помехи, которые легко могут попасть непосредственно в плату GPS. Тщательное размещение, хорошо продуманная структура заземления и обратного пути, соответствующая фильтрация или экранирование, а также достаточное расстояние от сильных источников шума могут помочь уменьшить помехи, попадающие в тракт сигнала GNSS.
Помимо радиочастотных характеристик, существуют факторы, влияющие на технологичность изготовления платы. Очень малый зазор между компонентами, расположенными близко к радиочастотным элементам, будет выглядеть идеально на компьютере, но может вызвать множество трудностей при производстве платы, поскольку вероятность образования перемычек из припоя возрастает с уменьшением шага. Инженеры, разрабатывающие печатную плату для GPS-модуля, должны на ранних этапах учитывать радиочастотные характеристики и реалистичные производственные допуски, а не обнаруживать конфликт после первого опытного образца.
Панелизация вносит дополнительные аспекты в этот вопрос. Для модуля GPS, предназначенного для массового производства, лучше всего подойдет печатная плата, разработанная таким образом, чтобы ее можно было эффективно разбить на панели, не разрезая слишком близко к чувствительным к радиочастотам дорожкам из-за механического напряжения, возникающего в процессе.
Надежная схема становится пригодным для использования продуктом только после того, как она выдержит реалии размещения компонентов, пайки и экранирования на реальной производственной линии.
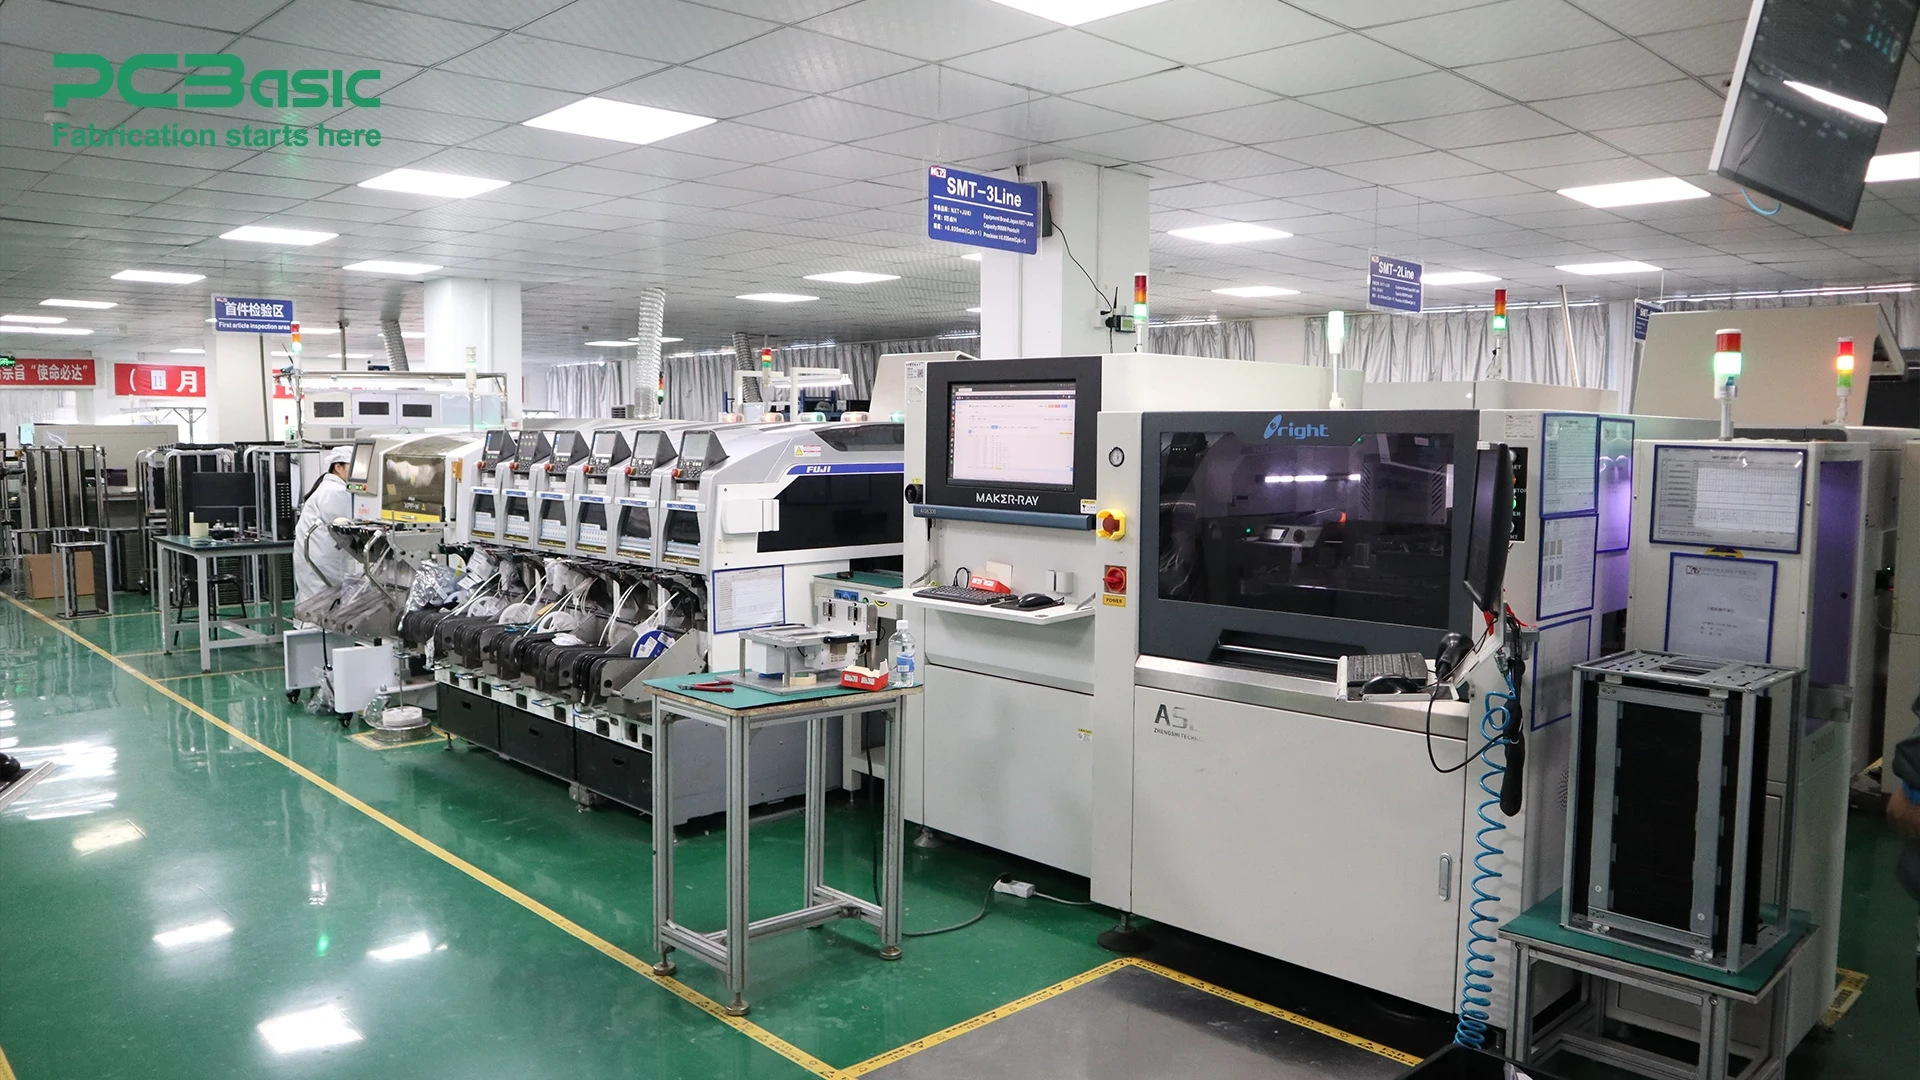
Микросхемы в GNSS-приемниках и модулях радиочастотного тракта часто проектируются как компактные модули с малым шагом выводов, что обеспечивает минимальный запас погрешностей при размещении. Для создания надежной печатной платы GPS-модуля для дронов необходимы высокоточные машины для установки компонентов и высокоточные трафареты для паяльной пасты, чтобы исключить образование перемычек между соседними контактными площадками.
Модули GNSS, радиочастотные фильтры, генераторы, разъемы и другие компоненты могут иметь различные ограничения по пайке оплавлением и обработке, поэтому такие параметры, как скорость нарастания и пиковая температура, должны оставаться в пределах требований компонентов, используемых на плате. Некачественная пайка или термическое повреждение могут привести к прерывистым соединениям или ухудшению электрических или радиочастотных характеристик, а не к немедленному серьезному отказу.
Для подключения внешних антенн требуется правильная механическая установка и надежный электрический контакт. Для резьбовых радиочастотных разъемов могут быть установлены определенные требования к моменту затяжки, в то время как для миниатюрных защелкивающихся разъемов требуется правильное выравнивание и полное соединение. Требования к чистоте должны соответствовать выбранному магнитному потоку, процессу сборки и требованиям к надежности изделия, особенно в чувствительных радиочастотных зонах. Для проверки работоспособности необходимо включить плату с работающей антенной или симулятором сигнала GNSS, чтобы получить результаты по времени до первого определения местоположения, количеству отслеживаемых спутников и точности относительно фактической опорной точки.
Стандартная проверка выявляет множество дефектов, но она не может подтвердить то, что действительно имеет наибольшее значение для этой категории досок: насколько точно она осуществляет навигацию.
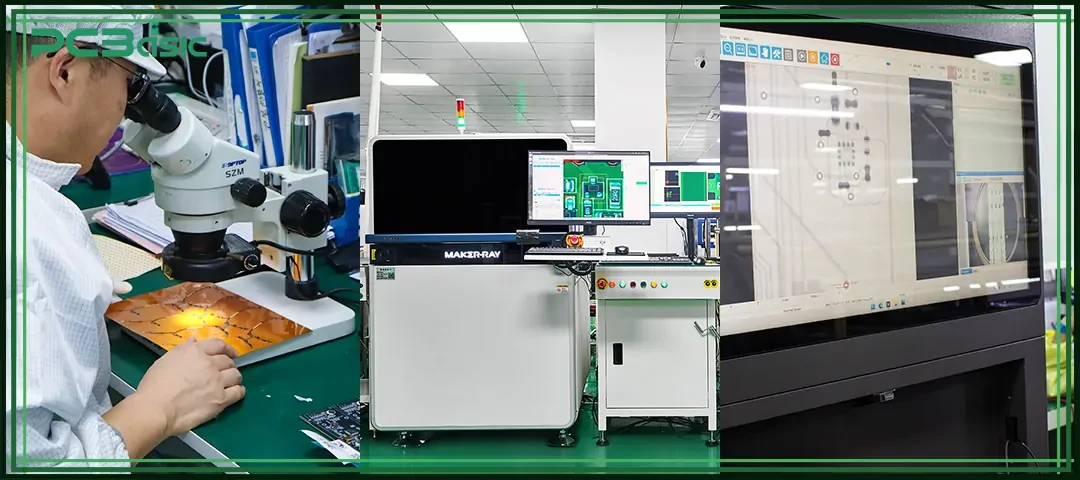
Контроль паяльной пасты (SPI) проверяет объем и расположение пасты перед установкой каких-либо компонентов. Автоматизированный оптический контроль (AOI) проверяет расположение компонентов и паяных соединений после процесса оплавления, тогда как рентгеновский контроль проверяет корпуса и разъемы с малым шагом выводов, которые не видны визуально. Вместе эти методы контроля могут выявить многие физические дефекты сборки на печатной плате модуля GPS, но сами по себе они не могут подтвердить качество приема GNSS или точность позиционирования.
На следующем этапе проверяется соответствие блоков питания техническим характеристикам, работоспособность генератора на правильной частоте, а также совместимость интерфейса UART или SPI с тестовым стендом. Это позволит выявить проблемы с проводкой и неисправности компонентов; однако плата может пройти все электрические испытания, но при этом плохо работать на открытом воздухе из-за проблем с радиочастотной чувствительностью.
Для проверки работоспособности функциональное тестирование может включать подачу питания на плату через работающую антенну или симулятор сигнала GNSS и оценку таких параметров, как время до первого определения местоположения, захват спутника и точность позиционирования по отношению к заданному эталону в контролируемых условиях тестирования. Этот тип тестирования модуля GNSS фактически позволяет подтвердить работоспособность платы модуля GPS дрона, а не просто пройти проверку целостности цепи. PCBasic может поддерживать GNSS, разработанные специально для конкретных проектов. Функциональное тестирование печатной платы когда определены необходимые условия испытаний, процедуры, приспособления и критерии приемки.
Один рабочий прототип подтверждает жизнеспособность концепции. Однако масштабирование той же производительности на сотнях или тысячах устройств — это совершенно другая задача.
Микросхемы для GNSS-приемников и радиочастотных модулей испытывают дефицит, что создает соблазн быстро использовать замену для продолжения производства. Любая замена должна быть протестирована на радиочастотную совместимость так же, как и оригинальная, перед отправкой в составе печатной платы GPS-модуля для БПЛА. потому что даже эквивалентный вариант может изменить характеристики системы в реальных условиях.
Утвержденный список поставщиков компонентов, требующих радиочастотной обработки, и предварительно одобренные вторичные источники помогают снизить риск внесения необоснованных изменений из-за нехватки времени. Такое планирование наиболее эффективно в периоды дефицита, которые застают неподготовленную команду врасплох.
Для обеспечения стабильного качества результатов необходимы количественно определенные критерии приемки, а не просто субъективная оценка по принципу «выглядит хорошо». Минимальное допустимое количество спутников, максимальное время до первого определения местоположения и дрейф ошибки позиционирования должны быть количественно определены для критериев соответствия/несоответствия до начала производства, чтобы вся сборка печатных плат GPS-модулей соответствовала одним и тем же критериям.
Все обновления прошивки, изменения в компоновке и различные партии компонентов требуют прослеживаемости до определенной даты производства и данных тестирования. Когда клиент жалуется на проблему с навигацией через несколько месяцев после внедрения, только благодаря прослеживаемости команда инженеров может определить, связана ли проблема с версией прошивки, определенной партией компонентов или модификацией сборки. И это очень важно. PCBasic делает это для всех программных компонентов навигационных плат БПЛА, которые она производит.
Способность дрона поддерживать стабильную траекторию полета в конечном итоге зависит от конструктивных решений, принятых задолго до взлета: трассировка радиочастотного сигнала, точность сборки платы и проверка характеристик GNSS. Высококачественная конструкция печатной платы модуля GPS для дрона учитывает все эти факторы как взаимосвязанные, а не разрозненные. Если ваша команда работает над разработкой или производством навигационной платы для ваших дронов на основе технологии GPS и нуждается в опытном производителе печатных плат, чувствительных к радиочастотным сигналам, команда инженеров PCBasic готова обсудить ваш проект.
В1: Чем отличается плата модуля GPS для дрона от стандартной платы управления?
A1: Данная конструкция ориентирована на радиочастотную схему, способную принимать очень слабые сигналы со спутников, что подразумевает, что расположение, экранирование и размещение компонентов здесь имеют большее значение, чем в большинстве других цифровых плат управления.
Вопрос 2: Может ли стандартная проверка печатных плат подтвердить точность GPS?
A2: Нет. Автоматизированный оптический и рентгеновский контроль позволяют обнаружить производственные дефекты, но проверить навигационные возможности можно только с помощью функционального тестирования GNSS с использованием приемника или генератора сигналов.
В3: Почему электромагнитные помехи так важны для печатной платы GPS-модуля на дроне?
A3: Контроллеры двигателей, силовые кабели и видеопередатчики потенциально могут создавать достаточно сильные электромагнитные помехи, чтобы заглушить слабый сигнал со спутника, если часть схемы, отвечающая за GNSS, не экранирована должным образом.
Вопрос 4: Как PCBasic проверяет работоспособность платы модуля GPS для БПЛА перед отправкой?
A4: PCBasic поддерживает SPI, AOI, рентгеновский контроль, электрические испытания и функциональное тестирование, специфичное для проекта, в соответствии с требованиями заказчика к проектированию и тестированию. Для проектов по разработке печатных плат модулей GPS для БПЛА функциональная верификация GNSS может быть реализована при условии определения необходимого метода тестирования, условий, приспособлений и критериев приемки.
Запрос на монтаж
Мгновенное предложение
Контактный телефон
+86-755-27218592
Кроме того, мы подготовили Центр помощи. Мы рекомендуем вам ознакомиться с ним, прежде чем обращаться к нам, поскольку ваш вопрос и ответ на него могут быть там уже четко изложены.
Поддержка WeChat
Кроме того, мы подготовили Центр помощи. Мы рекомендуем вам ознакомиться с ним, прежде чем обращаться к нам, поскольку ваш вопрос и ответ на него могут быть там уже четко изложены.
Поддержка WhatsApp
Кроме того, мы подготовили Центр помощи. Мы рекомендуем вам ознакомиться с ним, прежде чем обращаться к нам, поскольку ваш вопрос и ответ на него могут быть там уже четко изложены.