Volume global de alta mistura e alta velocidade PCBA fabricante


9h00 -18h00, seg. - Sex. (GMT+8)
9:00 -12:00, sábado (GMT+8)
(Exceto feriados chineses)
Página inicial > Blog > Base de conhecimento > Montagem da placa de circuito impresso do servoacionador: guia de fabricação, teste e confiabilidade
1. O que é uma placa de circuito impresso (PCB) para servoacionamento e como ela funciona?
2. O que torna a montagem da placa de circuito impresso do servoacionador um desafio?
3. Controles críticos durante a montagem da placa de circuito impresso do servoacionador
4. Inspeção e Teste Funcional de Placas de Circuito Impresso de Servoacionamentos
5. Das placas protótipo de servoacionamento à produção em volume confiável
Tomemos como exemplo uma placa típica de controlador de servo. Você verá que ela geralmente contém muitos tipos diferentes de componentes, como circuitos integrados de controle, drivers de gate, circuitos de detecção de corrente, interfaces de encoder, semicondutores de potência, capacitores de grande capacidade e conectores de alta corrente. Alguns componentes exigem montagem SMT de alta precisão, enquanto outros geram mais calor, juntas de solda maiores e até mesmo requerem montagem com componentes PTH (through-hole). Ou seja, mesmo que a placa pareça perfeita após a soldagem, depois que o motor estiver em funcionamento, ela ainda poderá apresentar superaquecimento, feedback instável ou outras anormalidades de funcionamento.
Então, no processo de montagem de placas de circuito impresso (PCBs) para servoacionamentos, quais etapas precisam ser cuidadosamente controladas? Neste artigo, analisaremos a estrutura básica da placa de acionamento de servoacionamento, apresentaremos os principais desafios de montagem, os pontos-chave de controle nos processos SMT e de componentes PTH (through-hole), os métodos de inspeção e teste funcional e o que precisa ser confirmado antes que um projeto de PCB para servoacionamento passe da fase de protótipo para a produção em larga escala.
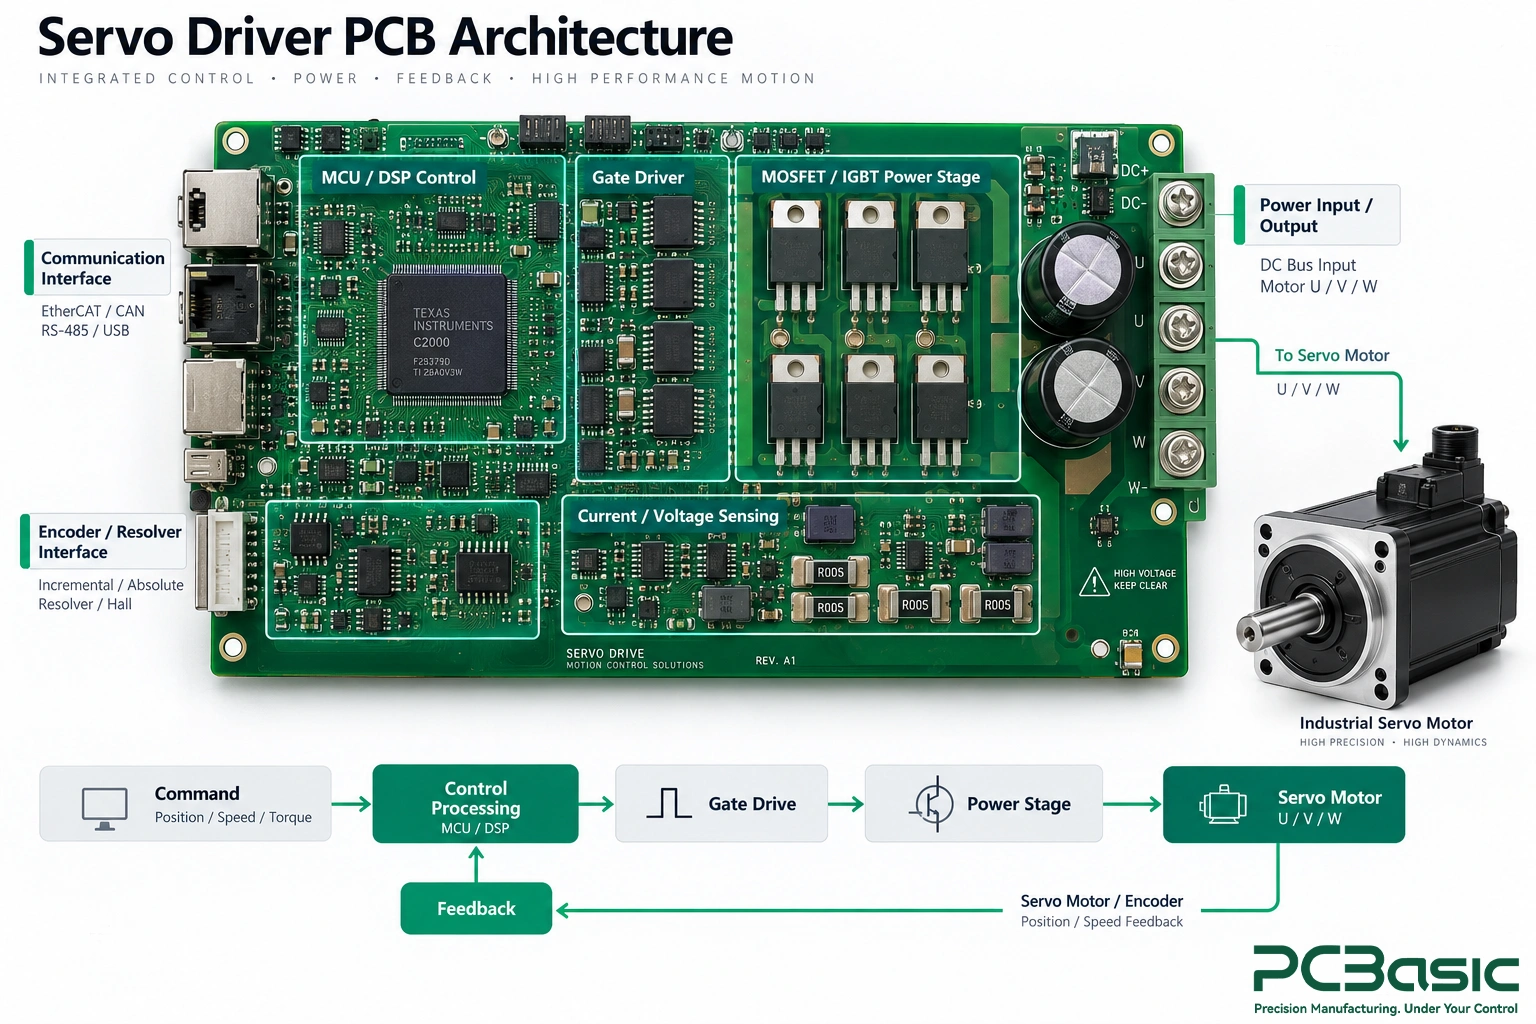
A placa controladora de servo pode ser considerada a unidade de execução entre o sistema de controle de movimento e o servomotor. Após o controlador emitir instruções de posição, velocidade ou torque, a placa controladora converte essas instruções em energia elétrica que aciona o motor. Ao mesmo tempo, ela lê continuamente os sinais de feedback e ajusta a saída de acordo com o estado operacional real. Em termos simples, ela realiza o processo contínuo de "execução - feedback - correção".
Uma placa típica de servoacionamento industrial geralmente inclui um MCU ou DSP, circuito de acionamento de gate, sensores de corrente e tensão, interface para encoder ou resolver, além de interfaces de comunicação como CAN, RS-485 e EtherCAT. O caminho de funcionamento completo pode ser compreendido da seguinte forma:
Command → Processamento de controle → Portão → Estágio de potência → servo motor → Opiniões sobre o curso → Correção
Alguns produtos integram essas funções em uma única placa de circuito impresso (PCB), enquanto outros as dividem em placas de controle de servoacionamento e placas de alimentação de servoacionamento. Quanto aos termos placa de controle de servo, placa controladora de servomotor e placa de acionamento de servomotor, eles podem não ser exatamente os mesmos em produtos diferentes. Para a fabricação de PCBs, não há necessidade de se preocupar muito com a nomenclatura; o mais importante é considerar o circuito, a alimentação, os componentes e os requisitos de teste.
As dificuldades na montagem de placas de circuito impresso (PCBs) para servoacionadores decorrem principalmente da presença de múltiplos circuitos com propriedades completamente diferentes na mesma placa. O estágio de potência precisa lidar com uma grande quantidade de corrente e também gera calor e ruído de comutação; enquanto os circuitos de detecção de corrente, encoder, comunicação e controle normalmente processam sinais menores e são mais sensíveis a interferências. Ou seja, uma placa de servoacionador precisa levar em consideração simultaneamente o gerenciamento de energia, a integridade do sinal, o gerenciamento térmico e o isolamento.
A complexidade dos tipos de componentes também aumenta a dificuldade de produção. Circuitos integrados de controle de passo fino podem ser colocados na mesma placa com grandes áreas de dissipação de calor de MOSFETs ou IGBTs, e também podem existir capacitores de barramento CC, terminais, relés, transformadores e outros componentes de montagem em furo passante. Esses componentes têm diferentes requisitos para soldagem e processos térmicos, portanto, o projeto do estêncil, o volume de pasta de solda, o posicionamento, a soldagem por refluxo e a montagem de componentes de montagem em furo passante precisam ser controlados de acordo com os componentes reais e a estrutura da placa de circuito impresso.
Se analisarmos o quadro por área funcional, os problemas serão mais intuitivos:
|
área funcional |
Principal desafio de fabricação |
Por que isso importa |
|
Estágio de potência |
Alta corrente, geração de calor e grandes almofadas de dissipação de calor. |
Uma cobertura de solda insuficiente ou um mau contato térmico podem aumentar a temperatura e reduzir a confiabilidade. |
|
Circuito de acionamento de porta |
A velocidade de comutação é rápida, sensível a ruídos e à qualidade da conexão. |
O posicionamento, a soldagem ou a conexão podem afetar o correto chaveamento dos dispositivos de energia. |
|
Circuito de detecção de corrente |
Os sinais são fracos e a exigência de precisão é alta. |
Posicionamento incorreto, defeitos de soldagem ou problemas de conexão podem afetar o resultado do feedback atual. |
|
Interface de codificador/feedback |
Os sinais são facilmente afetados por interferências. |
Problemas com conectores ou soldas podem causar sinais de feedback instáveis. |
|
Área de interface térmica |
Almofadas térmicas, dissipadores de calor e diferentes componentes de capacidade térmica coexistem. |
O volume de pasta de solda, a cobertura de solda e o estado de adesão dos componentes precisam ser controlados. |
|
Conectores/terminais de energia |
Lida com correntes elevadas e está sujeito a estresse mecânico. |
O preenchimento com solda, o assentamento adequado e a resistência das juntas de solda são importantes. |
Existe também um problema que é facilmente ignorado: algumas falhas não são visíveis externamente. Por exemplo, mau contato térmico, detecção anormal de corrente, problemas no circuito de acionamento do gate ou soldagem inadequada dos conectores. Pode não haver problemas óbvios durante a inspeção óptica automatizada (AOI) ou inspeção visual, mas o problema surgirá quando o componente for ligado e estiver em operação sob carga.
Portanto, a montagem de PCBs para servoacionamentos, controladores de motores e controladores de movimento, assim como outras montagens de PCBs, não se resume apenas à verificação da colocação e soldagem dos componentes. É necessário coordenar o controle de fabricação, a inspeção do processo e a subsequente verificação funcional para determinar com precisão se uma placa atende aos seus requisitos operacionais.
A montagem confiável de placas de circuito impresso para servoacionadores não se resume a esperar que os problemas apareçam para depois corrigi-los. Em vez disso, os riscos devem ser incorporados antecipadamente em etapas específicas da produção. Para a placa de servoacionador, a revisão dos dados de pré-produção, a impressão da pasta de solda, a montagem SMT e a refusão, bem como a subsequente montagem dos componentes de furo passante, afetam diretamente a qualidade final da soldagem e a estabilidade funcional.
Vamos agora nos concentrar no que precisa ser controlado em cada uma dessas quatro etapas e quais problemas devem ser identificados e corrigidos antes de passar para o próximo processo.
Antes de iniciar a produção, a primeira coisa a fazer não é ligar a máquina, mas sim verificar se todos os dados estão corretos. Lista de materiais (BOM), arquivos Gerber, dados de pick-and-place, desenhos de montagem, informações de polaridade, firmware e requisitos de teste: é fundamental confirmar se todos possuem a mesma revisão. Caso algum desses documentos não esteja sincronizado, você poderá se deparar com situações em que os componentes são instalados na posição correta, mas com a revisão ou o número de peça incorretos.
Para componentes críticos como MOSFETs, IGBTs, drivers de gate, sensores de corrente, resistores shunt, dispositivos de isolamento e conectores de alimentação, não basta verificar apenas se o encapsulamento é compatível. Mesmo que os pads dos dois dispositivos sejam compatíveis, as características de tensão, corrente, comutação e térmicas podem ser completamente diferentes. Portanto, é fundamental determinar com clareza quais peças podem ser substituídas e quais não podem antes da produção.
Se o produto utiliza uma placa de controle de servoacionamento e uma placa de alimentação de servoacionamento separadas, a revisão da placa de circuito impresso (PCB), a lista de materiais (BOM), o firmware e os arquivos de teste também devem ser sincronizados para evitar que as duas placas funcionem "bem" individualmente, mas não sejam compatíveis quando montadas.
A impressão da pasta de solda parece ser o primeiro processo da SMT, mas muitos problemas de soldagem começam aqui. CIs de controle de passo fino exigem um volume relativamente estável de pasta de solda, enquanto MOSFETs, IGBTs, QFNs e outros encapsulamentos com pads expostos têm requisitos diferentes quanto à abertura do estêncil e ao volume de pasta de solda.
Por exemplo, se houver pasta de solda em excesso sob a almofada térmica grande, o dispositivo pode flutuar ou não ficar plano; se houver pouca pasta, pode causar cobertura de solda insuficiente, afetando a transferência de calor e a conexão mecânica.
É aqui que o SPI se torna particularmente valioso. Ele pode verificar o volume, a altura, a área e o deslocamento da pasta de solda antes da sua aplicação. Para a montagem de PCBs de servoacionamentos, quanto mais cedo as flutuações de impressão forem detectadas, mais fácil será evitar que os problemas persistam nas etapas de soldagem e refluxo.
O posicionamento não se resume apenas a "colocar os componentes nas posições corretas". Fatores como polaridade, orientação do pino 1, alinhamento da embalagem e coplanaridade precisam ser considerados, especialmente para drivers de gate, dispositivos de sensoriamento, dispositivos de isolamento, processadores e semicondutores de potência.
O desafio da soldagem por refluxo reside no fato de que as capacidades térmicas dos componentes na mesma placa de servoacionamento podem variar significativamente. Grandes áreas de cobre e dispositivos de potência aquecem mais lentamente, enquanto pequenos componentes de controle podem entrar na faixa de temperatura do processo mais rapidamente. Portanto, o perfil de refluxo deve ser verificado com base na placa de circuito impresso, pasta de solda, combinação de componentes e linha de produção reais, em vez de simplesmente copiar de outros projetos.
Se a placa contiver componentes sensíveis à umidade, o tempo de armazenamento, secagem e uso após a abertura também precisa ser controlado. Esses detalhes podem não ser óbvios no dia a dia, mas os problemas costumam ser difíceis de resolver posteriormente.
Uma placa completa de servoacionamento geralmente não possui apenas componentes SMD. Conectores de alta corrente, terminais, capacitores eletrolíticos de grande porte, relés, transformadores e muitos outros componentes precisam ser montados por meio de soldagem por onda, soldagem por onda seletiva ou soldagem manual.
Nesta etapa, em que devemos prestar mais atenção? A soldagem está completa? Os componentes estão instalados corretamente? Os conectores estão retos? O suporte da placa é adequado? As juntas de solda suportam a corrente e a tensão mecânica subsequentes? Principalmente em terminais de alta corrente, as juntas de solda precisam ser tanto "capazes de conduzir eletricidade" quanto "capazes de suportar força física".
Portanto, a montagem de PCBs para servoacionamentos geralmente não é um projeto SMT simples, mas sim um conjunto de processos mistos. Os processos SMT e de componentes PTH (through-hole) devem ser considerados desde o início, no mesmo processo de produção, e os requisitos de inspeção também devem ser definidos em conjunto.
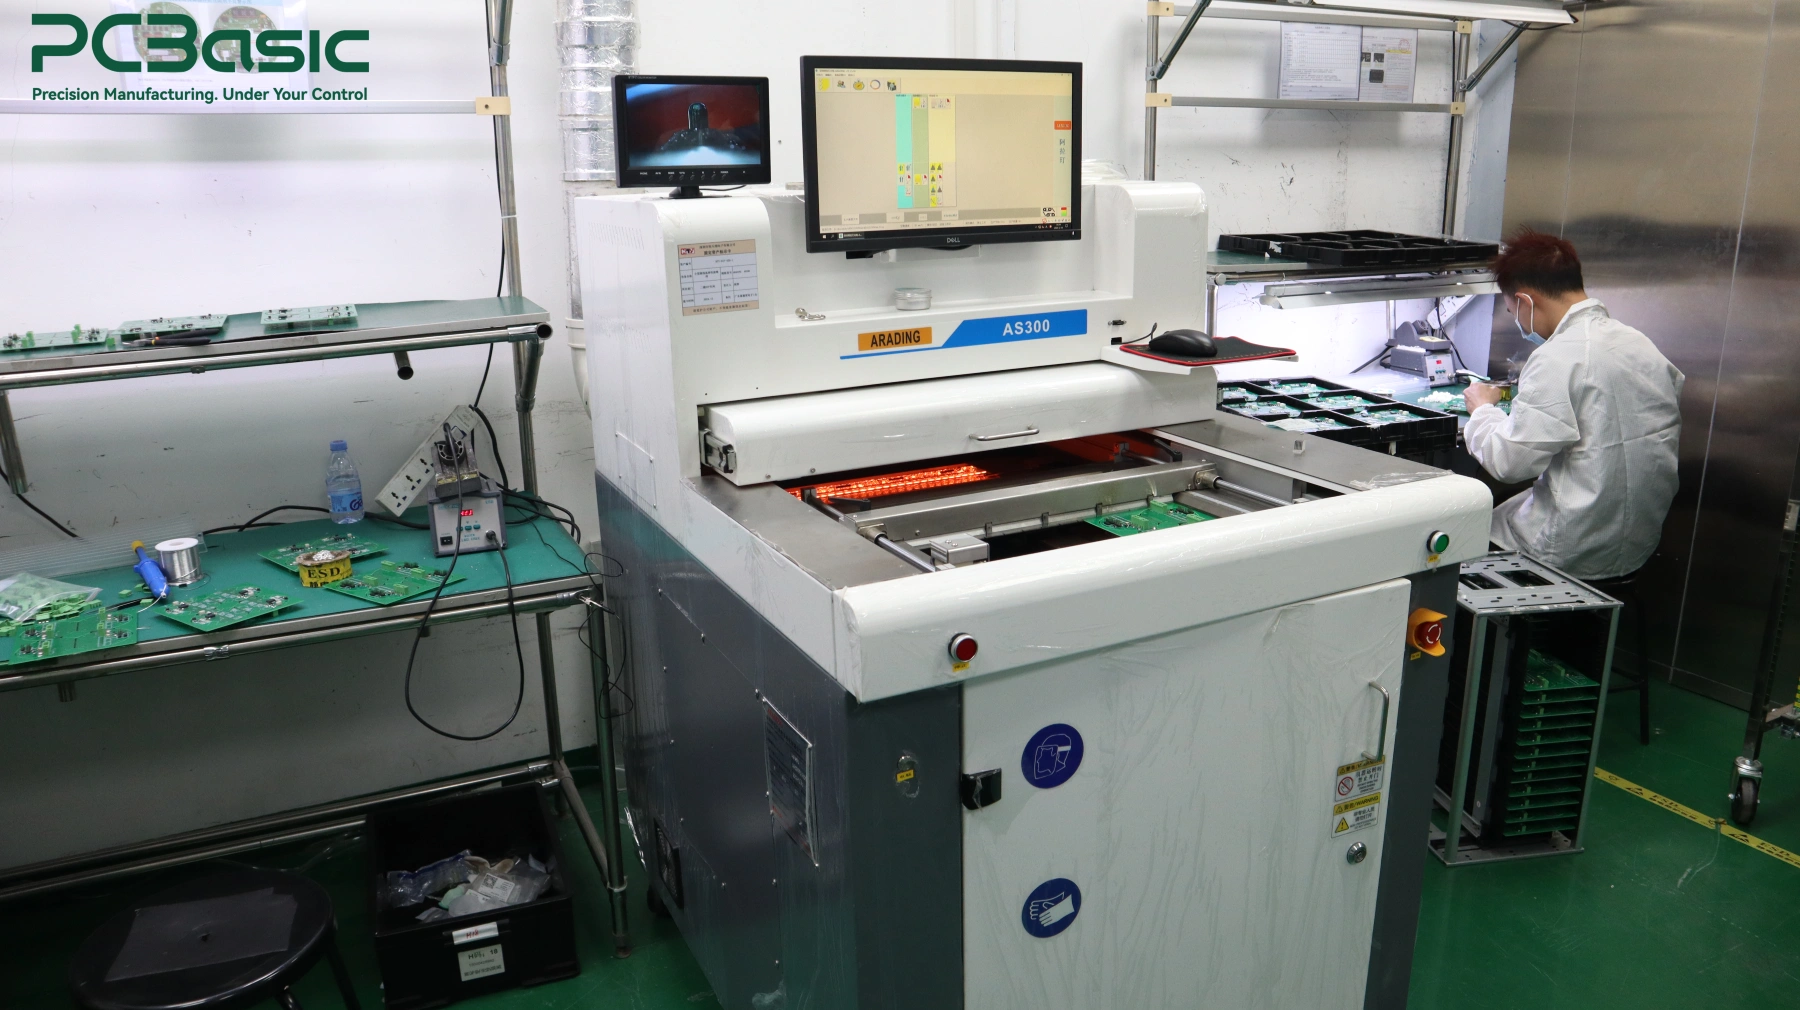
Após a soldagem de uma placa de circuito impresso (PCB) de servoacionamento, ela pode parecer em perfeitas condições à primeira vista, mas isso não garante seu funcionamento correto após ser ligada. Muitos problemas só se tornam aparentes quando a alimentação é conectada e o motor é acoplado. Portanto, é recomendável realizar a inspeção e os testes em etapas. Os testes SPI, AOI e de raios X verificam principalmente se a montagem e a soldagem foram feitas corretamente, enquanto os testes elétricos e funcionais confirmam se a placa funciona normalmente quando ligada.
Cada um desses métodos de inspeção Observe coisas diferentes:
|
Forma |
O que ele pode verificar |
O que não pode provar por si só |
|
SPI |
Volume, altura, área e deslocamento da pasta de solda |
Qualidade final da junta ou função elétrica |
|
AOI |
Peças em falta, polaridade invertida, deslocamento de posição, defeitos de solda visíveis |
Juntas ocultas ou comportamento real do circuito |
|
Raio X |
Juntas ocultas, pontes, cobertura com almofada térmica, vazios visíveis |
Verificar se o circuito funciona corretamente sob energia. |
Por exemplo, a inspeção óptica automatizada (AOI) pode confirmar se componentes estão faltando, invertidos ou deslocados, mas não pode mostrar se a detecção de corrente é precisa. O raio-X pode ver as condições da solda sob um QFN, BGA ou encapsulamento de potência, mas não pode comprovar que o estágio de potência funcionará normalmente sob carga. Portanto, esses métodos de inspeção são mais voltados para a verificação de diferentes tipos de problemas de fabricação do que para determinar quem consegue "resolver tudo".
Após a inspeção visual e de solda, geralmente não se aplica potência máxima imediatamente. Uma abordagem mais prudente é realizar primeiro uma inspeção elétrica básica. Dependendo do projeto da placa e do volume de produção, métodos como teste de continuidade, teste de corrente intermitente (ICT) ou teste com sonda móvel podem ser usados para identificar curtos-circuitos, circuitos abertos e falhas selecionadas no circuito.
Em seguida, realiza-se uma inicialização controlada. Normalmente, as seguintes verificações são executadas:
. Trilhos de alimentação e corrente de operação
. Programação de firmware
. Interfaces de comunicação
. Entradas de codificador ou resolver
. Sinais de detecção de corrente e tensão
. Funções de acionamento de gate, PWM e proteção
Na fase de FCT (Teste de Funcionamento de Campo), o foco não é mais apenas em "se o circuito está conectado ou não", mas sim em se a placa controladora do servomotor ou a placa de acionamento do servomotor consegue executar as funções especificadas. Para a montagem de PCBs de servoacionamento, a energização gradual é particularmente importante. Isso porque, se houver problemas ocultos no próprio estágio de alimentação, a aplicação direta da tensão operacional total desde o início pode danificar a placa de circuito impresso e até mesmo os dispositivos de teste.
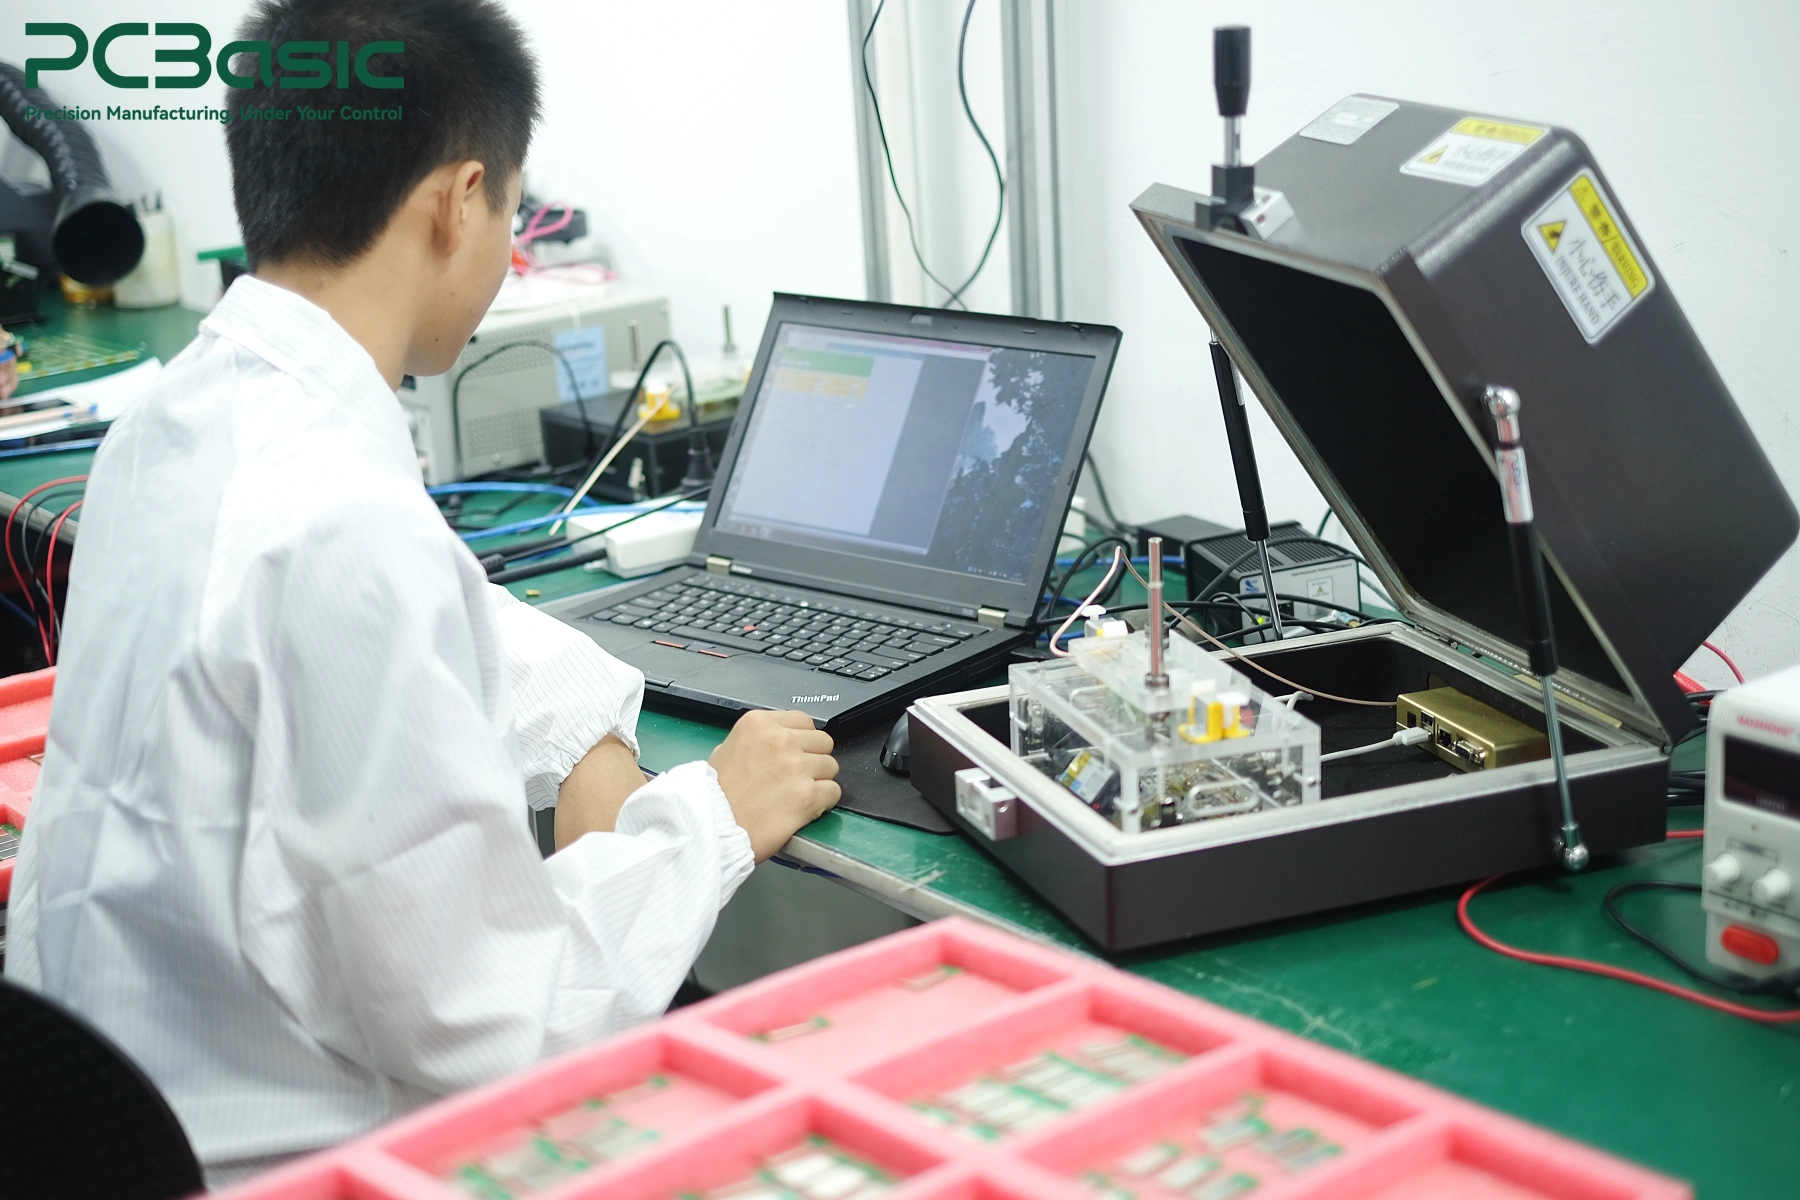
Ainda existem alguns problemas que não podem ser detectados durante o teste de baixa potência. O que fazer então? Nesse ponto, é necessário verificar o desempenho sob carga real ou simulada. De acordo com os requisitos do produto, o teste de carga pode ajudar a identificar problemas como regulação de corrente instável, feedback anormal, falhas de comunicação ou mau funcionamento das funções de proteção.
A verificação térmica é a mesma. Se a temperatura de um determinado componente de potência estiver anormalmente alta, isso pode estar relacionado à soldagem ou ao contato de dissipação de calor, mas não necessariamente a um problema de montagem. O projeto da placa de circuito impresso (PCB), o firmware, as condições de resfriamento, o estado do motor e até mesmo a carga real podem afetar o aumento da temperatura.
Portanto, os testes de carga e os testes térmicos não podem ser aplicados diretamente com um padrão fixo. As condições específicas de teste e a faixa de determinação precisam ser definidas com base no projeto real de montagem da placa de circuito impresso de controle de movimento e nos requisitos do cliente.
O protótipo funciona, o que é um bom começo. Mas isso não significa que a produção em massa também possa ser consistentemente estável. Antes de realmente iniciarmos a produção em massa, ainda precisamos confirmar se os dados de projeto, a lista de materiais, o firmware, os métodos de teste e os parâmetros de produção podem ser executados de forma consistente, em vez de simplesmente "acertar de vez em quando".
Na fase inicial de montagem da placa de circuito impresso (PCB) do servoacionador, não basta verificar as funções elétricas; é preciso também garantir que a placa possa ser montada, soldada, programada, testada e inspecionada sem problemas.
Questões relacionadas à orientação dos componentes, qualidade da solda, compatibilidade dos conectores, pontos de teste, desempenho térmico e requisitos de fixação devem ser esclarecidas o máximo possível durante a fase de protótipo ou primeiro artigo. Após a identificação dos problemas, eles também devem ser atualizados na placa de circuito impresso (PCB), na lista de materiais (BOM), no firmware ou nas especificações de teste, em vez de serem deixados para serem resolvidos posteriormente por meio de retrabalho.
Se as condições permitirem, o ideal é realizar uma nova montagem piloto em condições semelhantes às da produção em massa formal. Utilize os materiais, o estêncil, as configurações de soldagem por refluxo, o método de programação e o plano de testes planejados para simular o processo. Isso facilita a detecção antecipada dos riscos reais da produção em massa.
Após entrar na fase de produção, o ponto crucial passa a ser "se cada lote pode ser produzido de forma idêntica". As versões da placa de circuito impresso (PCB) e da lista de materiais (BOM), os materiais substitutos, o firmware, os resultados das inspeções, os registros de reparos e os dados dos testes funcionais devem ser mantidos sob controle e rastreáveis.
Dessa forma, caso surjam problemas no futuro, será possível verificar lotes específicos de materiais, alterações de processo, versões de firmware ou registros de testes, em vez de depender unicamente da experiência para adivinhar as causas.
Para a montagem de PCBs de servoacionamento, PCBs de controle de motores e PCBs de automação industrial, a produção em massa não se resume a fabricar mais protótipos, mas sim a transformar cada processo-chave em um procedimento repetível e rastreável.
No PCBasic, a prototipagem e a produção em massa podem ser conectadas por meio da validação do primeiro artigo, um sistema de rastreabilidade baseado em MES, SPI, AOI, raios X e testes funcionais. Isso garante que, durante a transição do projeto de PCB para servoacionamento da produção piloto inicial para a produção repetitiva, a versão do material, os registros do processo, os resultados da inspeção e os dados de teste permaneçam associados e rastreáveis.
A montagem confiável de placas de circuito impresso (PCBs) para servoacionadores não pode ser alcançada apenas por meio de um único processo ou um método de inspeção específico. O verdadeiro desafio reside na integração de dispositivos de potência, circuitos de controle, interfaces de feedback, montagem mista SMT e THT, bem como requisitos de teste, dentro de um processo de fabricação controlado.
Mesmo uma placa de circuito impresso que pareça normal após a montagem pode apresentar problemas quando ligada ou sob carga. Portanto, inspeção, testes elétricos, verificação funcional e rastreabilidade são tão importantes quanto o posicionamento e a soldagem em si. Para a montagem de placas de circuito impresso de servoacionamentos, o objetivo não é apenas produzir um protótipo funcional, mas transformar esse protótipo em um processo de produção que possa ser repetido de forma consistente e estável em diferentes lotes.
Para a PCBasic, o objetivo não é apenas produzir uma placa de servoacionamento que "funcione desta vez", mas sim auxiliar o projeto na transição da fase de protótipo para a produção em massa, mantendo resultados de montagem e teste estáveis e repetíveis ao longo de todo o processo.
P1: O que é uma placa de circuito impresso (PCB) para acionamento de servo servo?
Uma placa controladora de servo converte comandos de controle de movimento em energia controlada para um servomotor, processando simultaneamente informações como posição, velocidade ou corrente. Alguns projetos combinam todas as funções em uma única placa de circuito impresso (PCB), enquanto outros utilizam placas controladoras e placas de alimentação de servo separadas.
Q2: Como é testado um conjunto de placa de circuito impresso (PCB) para servoacionamento?
A montagem de uma placa de circuito impresso para servoacionamento pode utilizar SPI, AOI, raios X, ICT ou sonda móvel, testes elétricos, programação de firmware e FCT. Dependendo do projeto, testes de carga, feedback, comunicação e térmicos também podem ser necessários.
Q3: O que deve ser verificado antes de iniciar a produção em massa de uma placa de circuito impresso (PCB) de um servoacionador?
Antes da produção em volume, confirme as revisões da placa de circuito impresso (PCB) e da lista de materiais (BOM), o firmware, os arquivos de montagem, os requisitos de teste, os componentes aprovados e o plano de rastreabilidade. Esses itens devem permanecer sob controle desde o protótipo até a produção.
Inquérito de Assembleia
Cotação Instantânea
Contato telefônico
+86-755-27218592
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.
Suporte WeChat
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.
Suporte WhatsApp
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.