Conteúdo
1. O que diferencia a montagem de PCBs para robótica da montagem de PCBs padrão?
2. Quais características da placa de circuito impresso (PCB) são mais importantes em um robô?
3. Quais são os desafios que causam problemas na montagem de placas de circuito impresso (PCBs) por robôs?
4. Como a fabricação e inspeção de placas de circuito impresso transformam requisitos em uma produção confiável?
5. Conclusão
6. Perguntas Frequentes
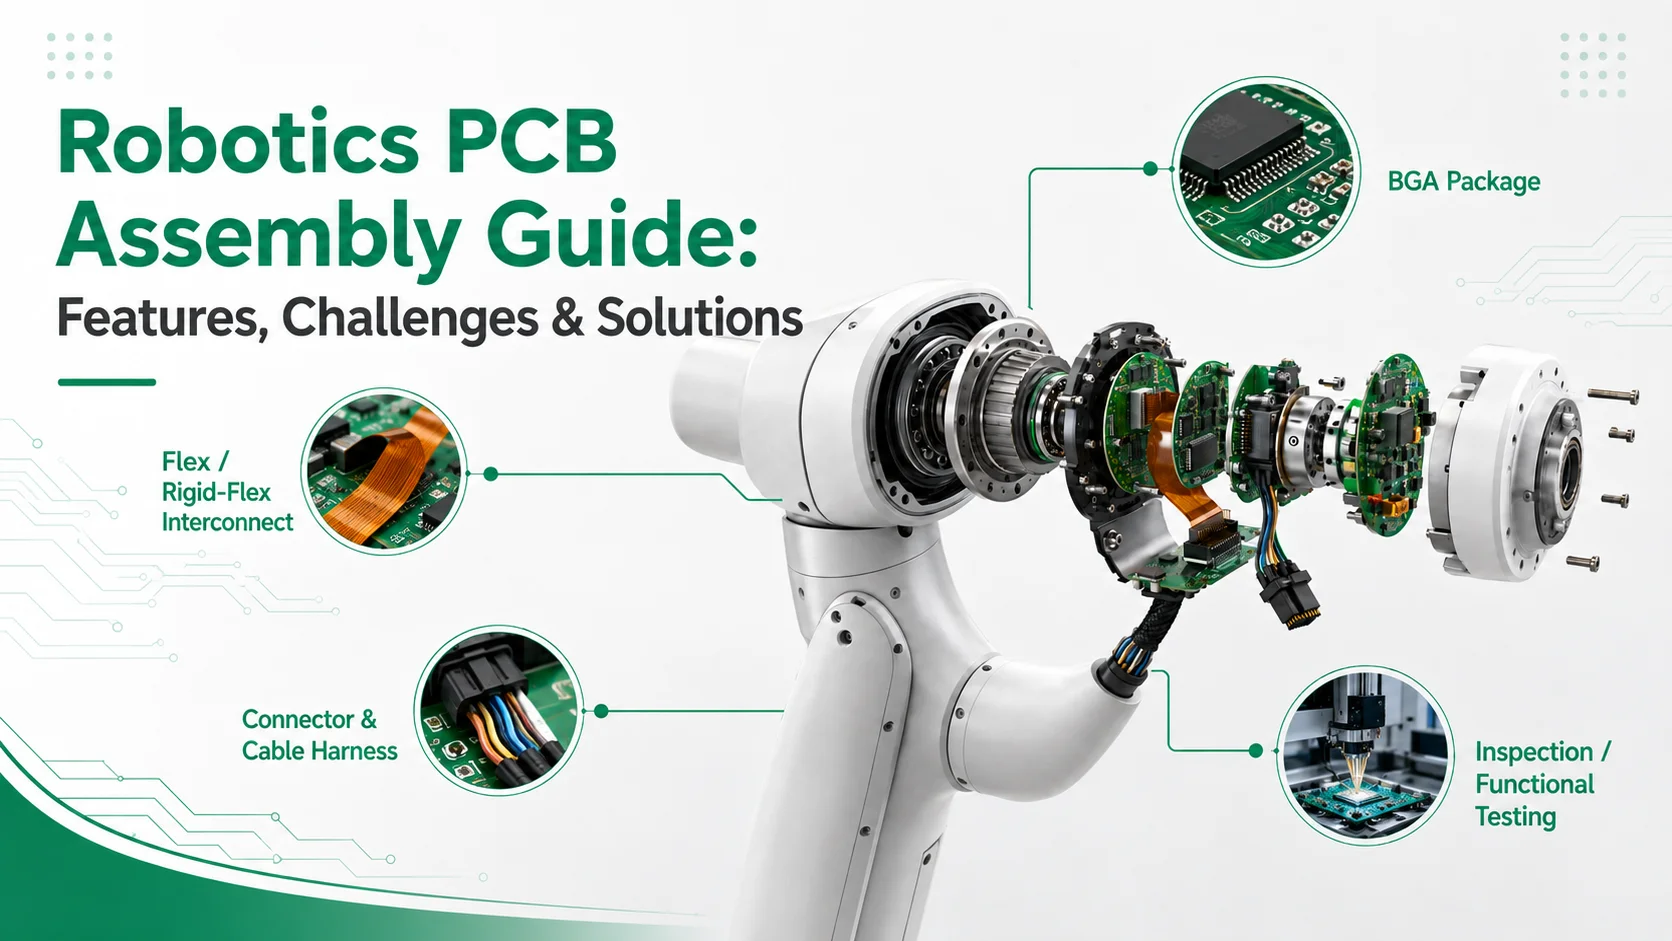
Uma placa de circuito de robô pode não apresentar problemas durante o teste individual, mas após a instalação, surgem problemas de sinal. O que causa essa mudança? Não a placa em si, mas suas condições de operação. Primeiro, o movimento das juntas pode tensionar continuamente as interconexões flexíveis e os conectores; as cargas dos motores aumentam a corrente e a geração de calor na placa controladora; e, por último, as juntas de solda nos encapsulamentos BGA não podem ser totalmente verificadas por meio de uma inspeção visual comum.
Portanto, para a montagem robotizada de PCBs, verificar apenas se o componente foi montado corretamente e se as juntas de solda estão qualificadas geralmente não é suficiente. Os fornecedores também precisam saber: onde posicionar cada placa, quais módulos estão conectados, quanta carga ela pode suportar e quais são os requisitos de condições de operação e teste dos produtos. Problemas podem ocorrer durante a depuração da máquina completa, mesmo após a placa ter passado nos testes de produção, se as versões da lista de materiais (BOM), as interfaces, o firmware e os padrões de teste não forem verificados previamente.
Em PCBasic's serviços de montagem robótica de PCBsDiferentes placas serão submetidas a procedimentos de montagem, inspeção e teste adequados ao seu uso pretendido. Este artigo apresentará os riscos de produção de placas comuns, como interconexões flexíveis, encapsulamento BGA, placas de driver e alimentação, placas de sensores e outras placas comuns, bem como informações que os clientes precisam confirmar antes de solicitar orçamentos e iniciar a produção.
O que diferencia a montagem de PCBs para robótica da montagem de PCBs padrão?
Qualidade de posicionamento, soldagem e verificações elétricas básicas. Ainda são necessárias, mas não refletem completamente o ambiente de trabalho real do robô. Uma placa de articulação é afetada pelo movimento e pela força dos cabos, a placa de alimentação pela variação de carga e o controlador precisa trocar dados com outros módulos. Se pararmos a avaliação de fabricação apenas no posicionamento da placa, na soldagem e nas verificações elétricas básicas, podemos ignorar as condições reais de operação.
Antes de elaborar um orçamento, uma ficha técnica da placa pode ser bastante útil. Ela registra a posição de instalação de cada placa, os módulos conectados, se está estática ou em movimento, a carga elétrica, a interface, os requisitos de verificação e os limites de aprovação/reprovação. Com essa ficha, podemos converter as condições de operação em pontos específicos de fabricação, inspeção e aceitação.
A Plataforma Robótica Cuma combinação Diversos Conselhos Funções
Diferentes placas em um robô enfrentam diferentes riscos, portanto, nem todas seguem o mesmo plano de fabricação e inspeção. A tabela abaixo mostra as principais diferenças.
|
Conselho Administrativo digite ou papel
|
Principal orisco operacional
|
Chave mfoco em fabricação e verificação
|
|
Visão e controlador
|
Pacote denso, escondido BGA articulações e interfaces de alta velocidade
|
Controle de impressão e refluxo, radiografia quando necessário, testes de interface.
|
|
Acionador e atuador conjuntos
|
Tensão sobre corrente, calor, vibração e conectores
|
Retenção de conectores, análise térmica e testes de carga definidos.
|
|
Sensor
|
Sensibilidade do sinal, tolerância de posicionamento, calibração requerimento
|
Controle de posicionamento, limpeza onde especificado e verificação de sinal
|
|
BMS e energia
|
Alto-ccaminhos atuais, polaridade e interfaces de proteção
|
Verificação de polaridade, revisão de juntas de solda e verificação térmica/de carga.
|
|
Flexível ou rígido-flexível
|
Flexão, transições sem suporte e tensão no conector
|
Controle de curvatura, suporte de transição, alívio de tensão e manuseio controlado.
|
Antes de elaborar o orçamento, o comprador deve fornecer a embalagem. mapa,, requisitos de interface e firmware, corrente ou carga profile, tolerância de sensores essenciais, limites de bateria e proteção, requisitos para roteamento e curvatura flexíveis da placa, bem como critérios de qualificação claros com base na situação do projeto.
Mudanças de movimento afetam o risco no nível do conselho.
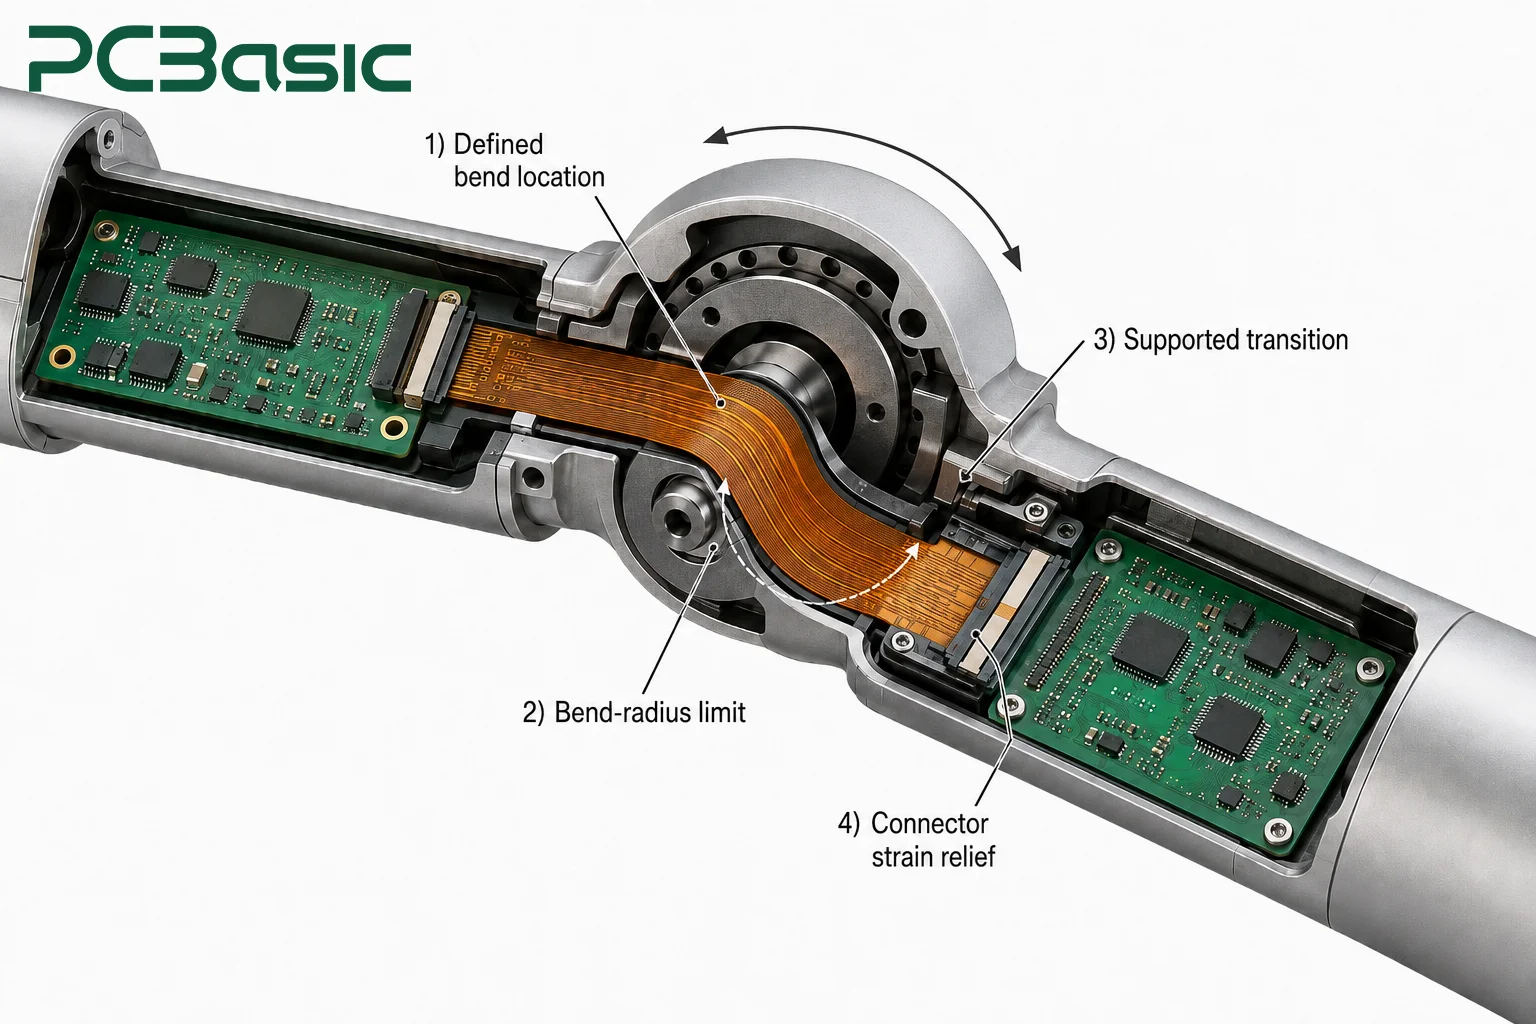
Para placas de circuito impresso (PCBs) próximas à junta do robô, precisamos esclarecer a localização da curvatura e os limites do raio de curvatura da seção flexível, além de fornecer suporte e alívio de tensão para a zona de transição e os conectores; já o controlador estacionário não possui esses requisitos. Mesmo que a placa passe no teste estático em bancada, movimentos repetidos podem expor um conector frágil ou uma transição flexível sem suporte. Portanto, os compradores devem fornecer o roteamento de instalação, a amplitude de movimento, a orientação do conector e o alívio de tensão antes da definição do plano de fabricação.
Tecnologias mistas exigem planejamento coordenado
Um robô geralmente envolve múltiplos componentes de montagem, incluindo componentes SMT, encapsulamento BGA, conectores through-hole, interconectores flexíveis ou rígido-flexíveis e a subsequente montagem do chicote de fios e da caixa. Precisamos conectar todos esses componentes utilizando o mesmo plano de revisão e teste.
Tomando como exemplo os conectores de orifício passante, a inserção consiste simplesmente em colocar os componentes nos orifícios. A escolha entre soldagem por onda, seletiva ou manual deve depender do tipo de dispositivo, do layout da placa e das limitações térmicas. Devemos também registrar de forma consistente a versão da placa, os requisitos do processo de fabricação, os itens de teste, o método de soldagem e o resultado da inspeção nos registros de produção para evitar inconsistências nas informações utilizadas em cada etapa.
Quais características da placa de circuito impresso (PCB) são mais importantes em um robô?
Ao escolher a estrutura e o formato da placa de circuito impresso (PCB), precisamos primeiro considerar onde essa placa será usada, quais tensões mecânicas ela suportará e como ela precisará ser inspecionada e testada no futuro.
Interconexões flexíveis e rígido-flexíveis em torno de juntas móveis
Quando os circuitos próximos às articulações de um robô precisam se mover juntamente com a estrutura, as placas de circuito impresso rígidas padrão geralmente não são flexíveis o suficiente. Nesses casos, placas flexíveis ou placas rígidas-flexíveis podem ser usadas para conectar diferentes módulos. Durante a fase de projeto, é essencial determinar antecipadamente onde a curvatura é necessária e qual deve ser o raio de curvatura, além de fornecer suporte e alívio de tensão adequados nas zonas de transição rígido-flexível e perto dos conectores para evitar que movimentos repetidos danifiquem os circuitos ou os pontos de conexão.
Nos desenhos e na documentação de revisão, também devemos especificar o roteamento real, se a curvatura é estática ou dinâmica, a amplitude de movimento e os requisitos de teste. Após a conclusão dos testes de movimento, verifique se a continuidade elétrica, a comunicação e as condições de carga estão normais. Essas configurações reais também serão usadas pela PCBasic para verificar a adequação do produto. conjunto PCB flexível e planos de teste.
Pacotes BGA em placas de visão e controladores
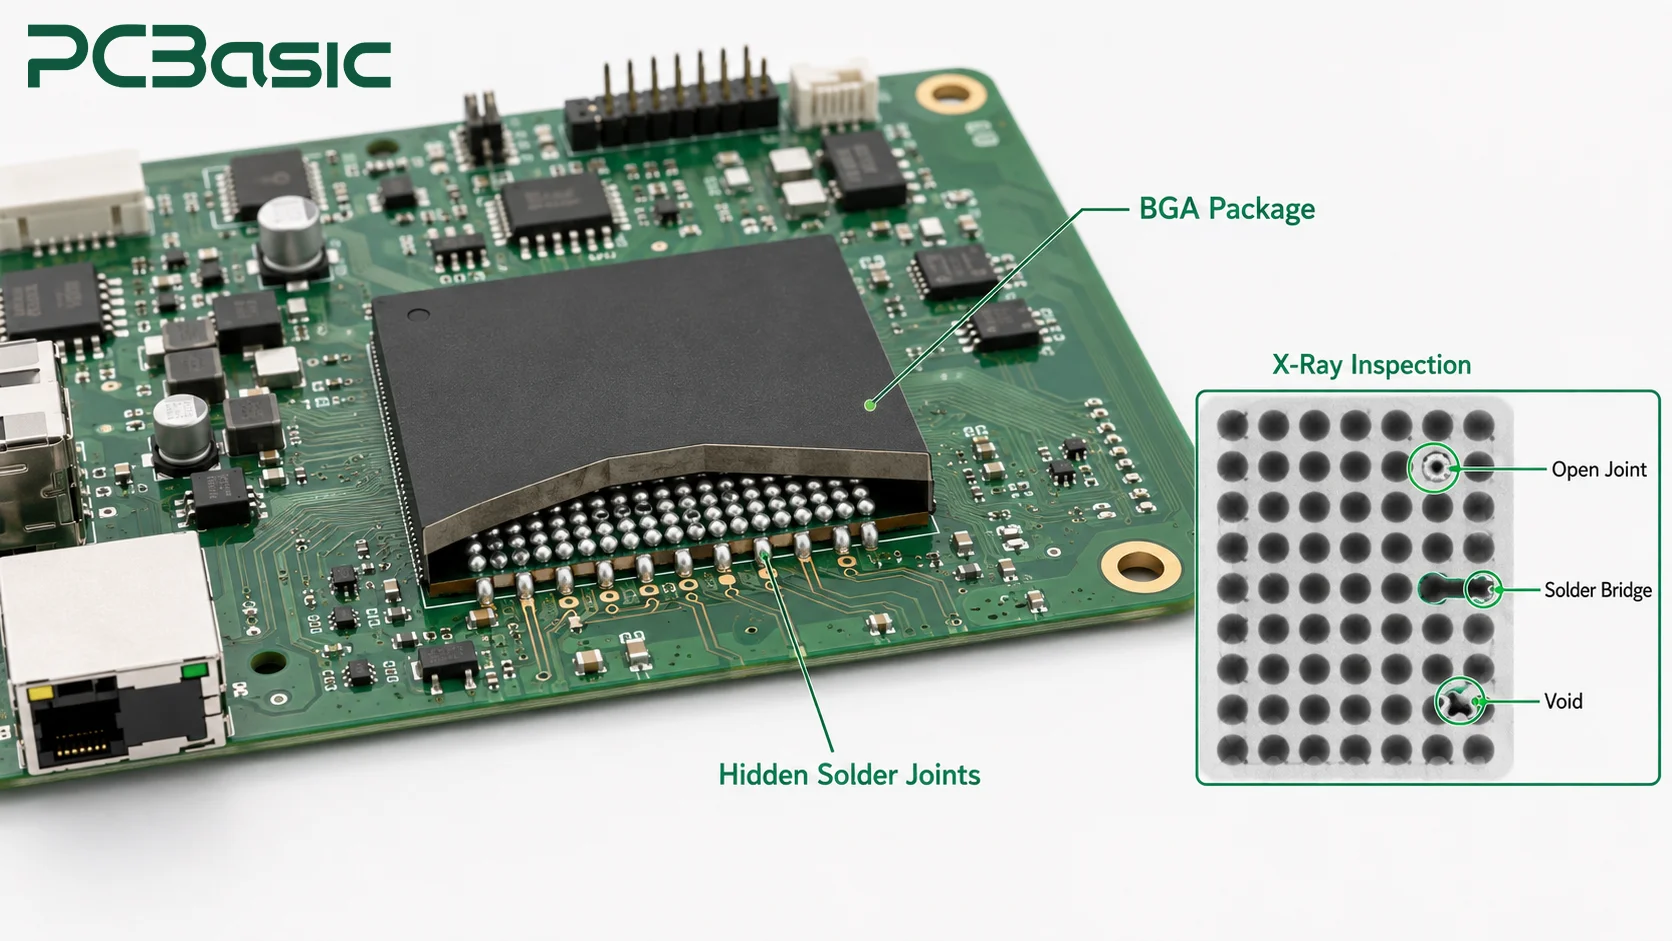
Placas de controle e visualização podem usar encapsulamentos BGA para acomodar mais conexões em um espaço limitado. Como as juntas de solda estão localizadas na parte inferior do encapsulamento, não podemos verificar completamente a qualidade da soldagem por meio de inspeção visual de rotina. Portanto, um método confiável de verificação é essencial. capacidade de montagem BGA Requer controle preciso sobre a impressão da pasta de solda, a exatidão do posicionamento e as curvas de soldagem por refluxo, e a inspeção por raios X deve ser providenciada com base nos riscos da embalagem.
Você também precisa verificar se os componentes possuem terminação inferior antes de iniciar a produção, além de definir os critérios de aceitação e os requisitos de cobertura de raios X. Para locais com maior risco ou consequências de falha mais graves, implementaremos protocolos de inspeção mais rigorosos.
Placas de alimentação, sensores e comunicação
Essas placas não enfrentam os mesmos problemas na produção. As placas de alimentação precisam suportar corrente e controlar a temperatura. Polaridade e proteção também são importantes, especialmente quando há um sistema de gerenciamento de bateria envolvido. As placas de sensores podem precisar de posicionamento preciso ou calibração. Para placas de comunicação, a principal questão é se a interface funciona e se os dados podem ser transmitidos corretamente.
Antes da produção, envie a lista de materiais (BOM) mais recente e os requisitos de teste. Uma placa de alimentação precisa de informações claras sobre tensão, corrente e condições de carga. Para placas de sensores, marque quaisquer posições ou tolerâncias importantes. Placas de comunicação geralmente precisam de pinagem, protocolo, firmware e limites de aceitação claros. Essas informações permitem que a fábrica planeje as verificações e os testes funcionais adequados.
Quais são os desafios que causam problemas na montagem de placas de circuito impresso (PCBs) por robôs?
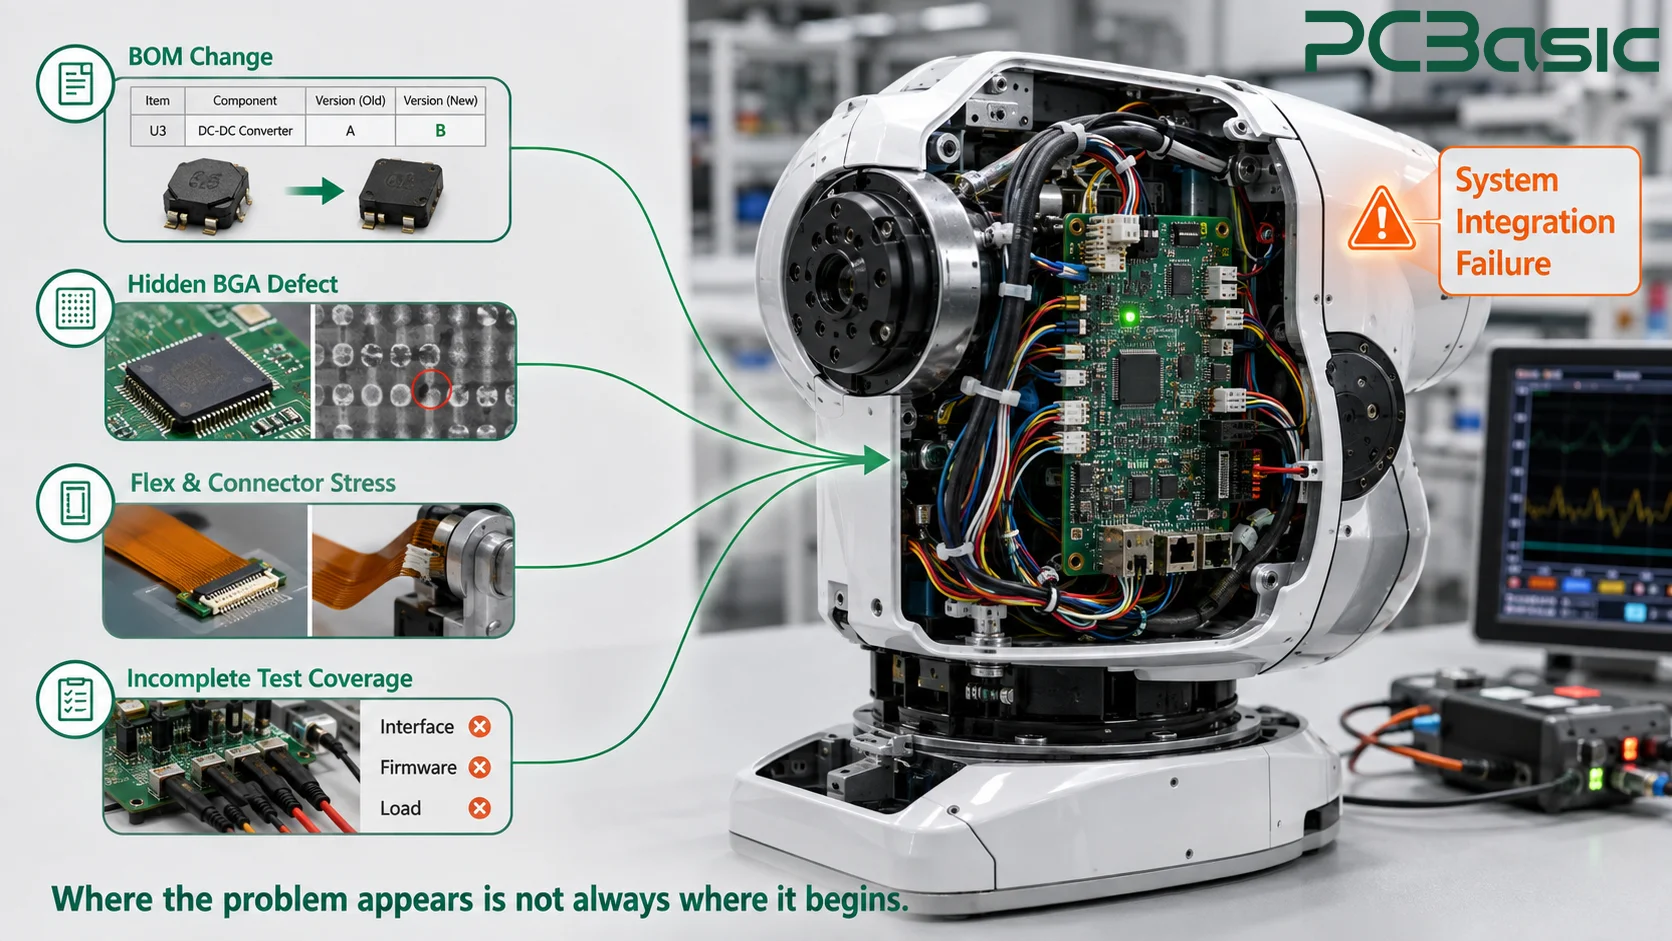
Muitos problemas em placas de circuito impresso (PCBs) de robôs não surgem imediatamente após a produção, mas são revelados durante a montagem final, a depuração conjunta ou a operação sob carga da máquina completa. Embora os problemas ocorram no final, as causas podem ter surgido muito antes, como juntas de solda BGA ocultas anormais, força excessiva aplicada à interconexão flexível durante a instalação, falha no registro síncrono de materiais substitutos ou falta de cobertura de testes para a interface e carga reais.
Portanto, não podemos nos concentrar apenas em saber se o teste final foi bem-sucedido; também precisamos identificar os possíveis pontos onde podem surgir problemas relacionados a materiais, montagem, testes e planos de teste.
Defeitos ocultos de solda em encapsulamentos BGA
As juntas de solda BGA ficam ocultas na parte inferior do encapsulamento, e problemas como circuitos abertos, pontes de estanho e vazios geralmente não são visíveis externamente. Para encapsulamentos com juntas de solda visíveis, a inspeção óptica automatizada (AOI) pode verificar as condições de montagem e soldagem; no entanto, para encapsulamentos do tipo BGA e QFN com conexões na parte inferior, confiar apenas na AOI não é suficiente. Normalmente, a inspeção por raios X também é necessária. Quais dispositivos inspecionar e em que medida devem ser determinados com base no tipo de encapsulamento, no uso da placa e nas consequências da falha.
Ao determinar o plano de detecção, todos os pacotes de conexão da extremidade inferior e as posições principais devem ser identificados primeiro, e então a área de cobertura do raio-X deve ser definida. Os resultados da inspeção também devem corresponder às placas de circuito impresso específicas, aos números dos componentes e aos lotes de produção, para facilitar a rastreabilidade em caso de problemas.
Vibração, flexão e tensão do conector
Movimentos repetidos podem gradualmente expor problemas que não eram óbvios em testes estáticos, como conectores soltos, suporte insuficiente na área de transição da placa flexível ou interrupções intermitentes nas linhas durante o movimento. Durante o teste, as placas, os cabos e as interconexões flexíveis podem ser fixados na posição de instalação real e, em seguida, movimentados repetidamente dentro da faixa especificada. Durante o processo, monitore continuamente se a condução, a comunicação e a carga estão estáveis. Após o teste, verifique se as travas dos conectores e os pontos de alívio de tensão estão soltos ou danificados.
Alterações no fornecimento e revisão de componentes
Após o projeto do robô passar da fase de protótipo para a produção experimental e, posteriormente, para a produção em massa, os componentes originais utilizados podem estar indisponíveis, ter sua produção interrompida ou precisar ser substituídos. Caso os materiais de substituição não tenham sido verificados, podem ocorrer incompatibilidades na embalagem ou nos pinos, interferências com conectores ou invólucros, alterações no desempenho elétrico, impacto no firmware ou até mesmo perda da validade dos padrões de teste originais.
Portanto, o projeto deve utilizar uma lista de materiais (BOM) controlada e um processo de aprovação claro para materiais de substituição, além de manter registros de materiais para cada lote de produção. Ao propor materiais de substituição, é necessário verificar o número da peça do fabricante, os principais parâmetros elétricos e mecânicos e a compatibilidade do firmware. Todas as alterações devem ser aprovadas antes da aquisição ou liberação para produção.
Cobertura de testes que termina na borda da placa
Testes de continuidade e elétricos básicos podem detectar problemas como circuitos abertos e curtos-circuitos, mas não garantem o funcionamento correto da placa de circuito após a instalação no robô. O controlador deve ser compatível com as interfaces e o firmware existentes; a placa de acionamento deve operar sob as cargas especificadas; e os sensores e as saídas de proteção devem atender aos critérios estabelecidos.
Portanto, Teste funcional de PCBA O projeto deve ser elaborado considerando a aplicação real da placa. É necessário fornecer as especificações de teste, interfaces ou dispositivos compatíveis, firmware, faixas de operação e critérios de aceitação. O PCBasic configurará os testes de interface, comunicação e carga correspondentes com base nessas condições, em vez de aplicar um único procedimento de teste a todas as placas.
Como a fabricação e inspeção de placas de circuito impresso transformam requisitos em uma produção confiável?
A inspeção final pode apenas confirmar se o produto acabado foi aprovado naquele momento, mas não pode compensar a ausência de registros de alterações de materiais de substituição, nem pode necessariamente detectar todos os desvios deixados por processos anteriores. Portanto, o controle de qualidade não pode ser totalmente baseado na inspeção final. Precisamos primeiro confirmar os materiais e versões, controlar o processo de montagem, realizar testes nos pontos de maior probabilidade de detecção de defeitos e, finalmente, verificar o desempenho elétrico e funcional.
O sistema MES da PCBasic permite vincular as placas de circuito impresso ou lotes de produção a lotes de materiais, etapas do processo, resultados de inspeção e dados de teste. Dessa forma, quando surgem problemas com a integração geral do sistema, os engenheiros podem rastrear os registros até os materiais, processos ou resultados de teste específicos, em vez de apenas visualizar um registro final aprovado.
Da lista de materiais e lista de materiais à montagem SMT e de componentes PTH (through-hole).
Assim que a produção começa, verificamos se os materiais recebidos correspondem à lista de materiais (BOM) e aos requisitos de versão. Os componentes de montagem em superfície são montados usando SMT, enquanto conectores, terminais e componentes que exigem fixação mecânica mais robusta são normalmente montados usando componentes de montagem por furo passante (PTH).
O método de soldagem é selecionado com base no tipo de componente, layout da placa, volume de produção e requisitos de resistência térmica. Os métodos comuns incluem soldagem por onda, soldagem seletiva, soldagem manual e soldagem por refluxo de componentes PTH (through-hole). Ao longo de todo o processo, os registros de produção devem documentar a versão da placa, a lista de materiais (BOM), o lote do material, o método de soldagem e os resultados da inspeção para evitar inconsistências nas informações utilizadas em diferentes etapas de produção.
Inspeção SPI, AOI, Raios-X e Inspeção de Primeiro Artigo
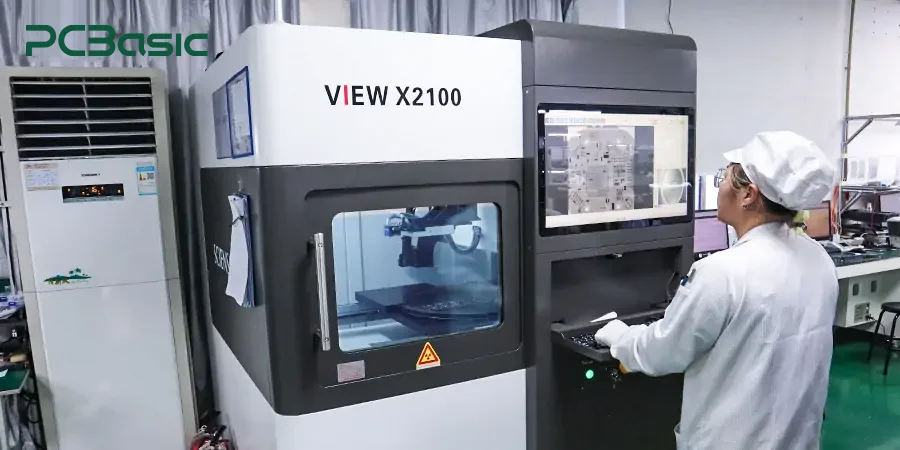
Antes da montagem dos componentes, a SPI verifica o volume, a posição e o formato da pasta de solda para evitar que quaisquer anormalidades óbvias interfiram no processo de soldagem por refluxo. Após a conclusão da montagem, a inspeção óptica automatizada (AOI) é utilizada para verificar as posições visíveis dos componentes e das juntas de solda, enquanto a radiografia é usada para examinar as juntas de solda ocultas sob o BGA e outros encapsulamentos. Antes de expandir oficialmente a produção, também realizamos inspeções da primeira peça para confirmar os resultados da montagem e os dados de produção relacionados.
Os problemas resolvidos por diferentes equipamentos de detecção não são os mesmos, portanto, é necessário organizá-los de acordo com os riscos reais. O plano do projeto deve especificar claramente quais componentes e defeitos devem ser inspecionados por SPI, AOI ou raios X. Os vídeos de análise de juntas de solda que acompanham este material podem ajudar a compreender o processo de detecção específico.
Testes funcionais e rastreabilidade digital
Os testes funcionais podem verificar a comunicação da interface, a resposta do sinal, a saída de carga ou a lógica de proteção de acordo com o plano de testes definido. Os registros do MES e de inspeção preservam o contexto, permitindo que uma falha seja rastreada até uma placa, referência de componente ou lote de material, etapa do processo e resultado do teste.
Montagem final, montagem da caixa e integração do chicote de cabos
Para alguns projetos, além da montagem da placa de circuito impresso (PCBA), as seguintes tarefas precisam ser concluídas: processamento do chicote de fios, conexão dos módulos e montagem da carcaça. Durante o processo de montagem, é necessário confirmar se a sequência de fiação, a orientação dos conectores e a posição de instalação estão corretas, além de verificar possíveis interferências na carcaça e as condições de fixação. Após a conclusão, devem ser realizados os testes funcionais necessários.
Ao elaborar o orçamento, você precisa fornecer os desenhos da caixa e dos cabos, a definição dos conectores, os requisitos de aperto e os requisitos de teste após a montagem.
Conclusão
A montagem confiável de PCBs por robôs não se resume apenas à soldagem correta dos componentes na placa de circuito impresso, mas também envolve o planejamento da montagem, inspeção e testes com base na finalidade e nas condições reais de operação da placa. Para componentes móveis, deve-se atentar para o raio de curvatura das interconexões flexíveis, o suporte estrutural e a distribuição de tensões; para BGAs e outros encapsulamentos com conexões na parte inferior, o processo de soldagem precisa ser controlado e as juntas de solda ocultas devem ser inspecionadas; para placas de alimentação, sensores, controle e comunicação, as interfaces reais e as funções de verificação de carga devem ser consideradas.
Antes da cotação e da revisão de fabricação, o cliente deve fornecer os arquivos Gerber mais recentes, a lista de materiais (BOM), a lista de especificações (CPL), os desenhos de montagem e os registros de versão, além de explicar os requisitos de dobra, testes, interfaces, carga, invólucro e cabos, etc. Ao mesmo tempo, deve confirmar a quantidade e a data de entrega. Análise de engenharia básica de PCBs, esses materiais podem ser verificados uniformemente antes da produção, permitindo assim a confirmação antecipada dos planos de montagem, teste, inspeção e integração geral, e reduzindo o risco de retrabalho e problemas de depuração conjunta quando o projeto passa da fase de protótipo para a produção em massa.
Perguntas Frequentes
P1: O que um pacote de montagem de PCB para robótica deve incluir?
A1: Incluir Gerber, lista de materiais (BOM), guia de montagem/CPL, desenhos de montagem, mapa de embalagem e dobra. Requisitos, testes, interfaces, cargas, detalhes da caixa ou do cabo, revisão, quantidade e cronograma.
Q2: Como devem ser avaliadas as interconexões flexíveis em torno das juntas do robô?
A2: Revisar o roteamento, a designação de curvatura estática ou dinâmica, o limite de curvatura e o suporte de transição. Alívio de tensão e amplitude de movimento. Defina uma verificação de movimento que monitore o sinal relevante.
P3: Por que os raios X são comumente usados na montagem de PCBs BGA?
A3: As placas BGA geralmente exigem uma estratégia definida de inspeção de juntas ocultas, com raios X. A cobertura é determinada pelo risco da embalagem e do produto.