Volume global de alta mistura e alta velocidade PCBA fabricante


9h00 -18h00, seg. - Sex. (GMT+8)
9:00 -12:00, sábado (GMT+8)
(Exceto feriados chineses)
Página inicial > Blog > Base de conhecimento > Placa de circuito impresso para módulo GPS de drone: como o projeto, a montagem e os testes afetam a confiabilidade do GNSS
Conteúdo
1. Dentro de um módulo GPS de drone: como os sinais GNSS se transformam em dados de navegação
3. Transformando o projeto de PCB de GPS em uma PCBA confiável
4. Por que a inspeção por si só não consegue verificar o desempenho da navegação GPS
5. De um protótipo funcional à produção em série de módulos GPS
A demanda por esse tipo de tecnologia só tende a aumentar. De acordo com pesquisas do setor, o tamanho do mercado global de sistemas de navegação para drones (UAVs) em 2026 será estimado em US$ 13.93 bilhões e chegará a US$ 27.3 bilhões em 2030, principalmente devido ao posicionamento GNSS se tornar equipamento padrão em drones comerciais e industriais. Este artigo explica como uma placa de circuito GPS processa dados brutos de satélite para fornecer uma localização estável, por que o circuito difere de uma placa de circuito impresso (PCBA) de controlador comum e o que é necessário para fazer a transição de um protótipo funcional para a montagem em larga escala de placas de circuito impresso de módulos GPS.
Antes de explorarmos as compensações que os projetistas fazem ou como uma antena é montada, é importante saber o que acontece desde o momento em que o sinal do satélite atinge a antena até o momento em que um controlador de voo obtém as coordenadas.
A antena GNSS recebe sinais muito fracos transmitidos por satélites que orbitam a cerca de 20,000 quilômetros da Terra. Dependendo da arquitetura da antena e do receptor, os sinais GNSS fracos podem passar por filtragem e amplificação de baixo ruído antes de chegarem ao receptor. Perdas, ruído adicional ou interferências nessa etapa podem reduzir a margem de sinal disponível. Esse sinal é então enviado a um receptor especializado que decodifica as informações de tempo dos satélites e fornece informações de posicionamento, velocidade e tempo.
Como os sinais GNSS recebidos no receptor são extremamente fracos, pode haver perdas e ruídos significativos introduzidos ao longo do caminho até o receptor, reduzindo assim a margem do sinal. Um cabo com um comprimento ligeiramente excessivo ou um conector com impedância inadequada pode comprometer a margem de lucro do engenheiro.
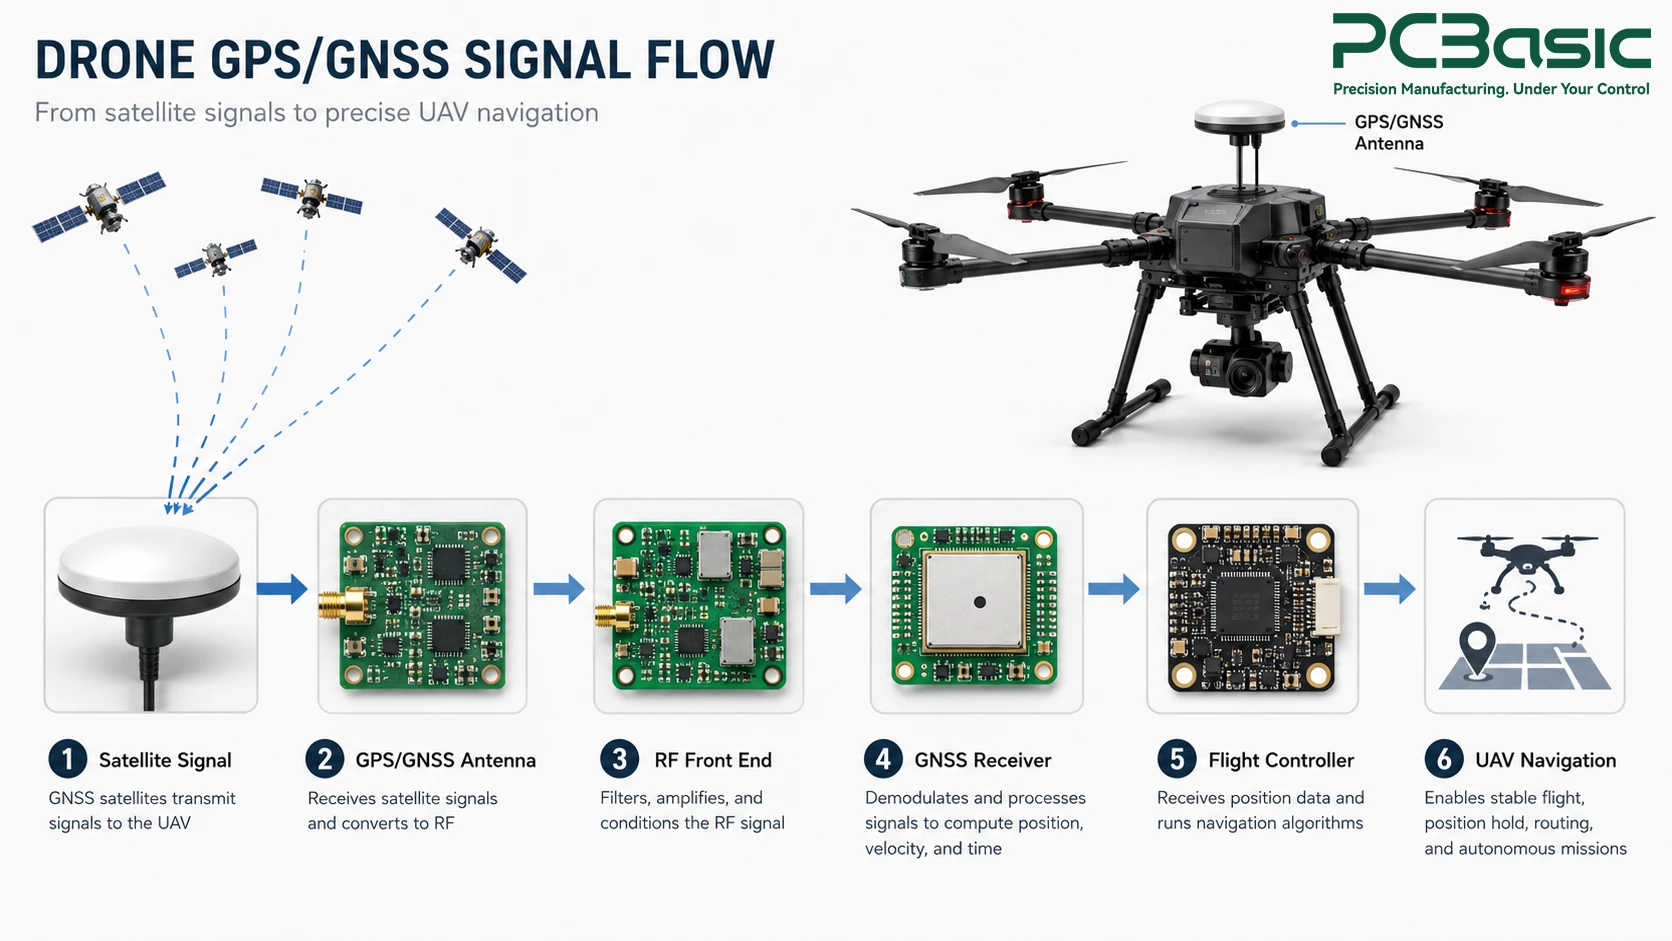
Uma placa de circuito impresso (PCB) típica de GPS consiste no front-end de RF, no circuito integrado (CI) do receptor GNSS, em um oscilador de cristal que fornece a referência de tempo, em um circuito que garante a regulação adequada da tensão de alimentação e na interface, geralmente UART ou SPI, para transmitir os dados. Além disso, muitas placas incorporam uma unidade de medição inercial (IMU) juntamente com o CI do receptor GNSS, pois os drones precisam de informações de posição e movimento de curto alcance para navegar.
Uma vez que as informações de posição são processadas pela placa de circuito impresso do módulo GPS, elas são enviadas ao controlador de voo, onde o processo de fusão de sensores combina as informações de posição com as informações do barômetro, da bússola e da IMU (Unidade de Medição Inercial). O resultado disso é a base do processo de navegação a bordo do UAV (Veículo Aéreo Não Tripulado), permitindo que ele mantenha a posição, siga uma rota ou retorne para casa. O módulo GPS é apenas uma parte de um sistema mais amplo. PCBA de drone, onde os circuitos de navegação, sensoriamento, comunicação e controle de energia devem funcionar em conjunto.
O comportamento da eletrônica GNSS é totalmente diferente do de uma placa de controle digital comum, já que o sinal a ser recebido é muito menor que o ruído de fundo. Isso torna o processo de projeto do receptor crucial.
A distância da trilha, a adaptação de impedância e a continuidade do plano de aterramento da antena até o chip do receptor podem contribuir para a qualidade do sinal. Um projeto de PCB de GPS com roteamento inadequado pode resultar na perda de vários decibéis da intensidade do sinal, mesmo antes de ser processado pelo receptor, causando baixa precisão na localização dos satélites e redução da precisão em condições de sinal fraco, como em áreas urbanas densas ou florestas com cobertura densa.
O ambiente em que um drone opera eletronicamente é desafiador. O controlador dos motores brushless, os fios da bateria de alta corrente e até mesmo o sistema de transmissão de vídeo geram ruído eletromagnético que pode facilmente acabar diretamente na placa de circuito do GPS. Um posicionamento cuidadoso, uma estrutura de aterramento e de retorno bem controlada, filtragem ou blindagem apropriada e separação suficiente de fontes de ruído intensas podem ajudar a reduzir a interferência acoplada ao sinal GNSS.
Além do desempenho de RF, existem fatores que influenciam a fabricação de uma placa. Ter uma folga muito pequena entre componentes próximos a partes de RF pode parecer perfeito em um computador, mas pode causar muitas dificuldades na produção da placa, pois a probabilidade de pontes de solda aumenta com a redução do espaçamento. Os engenheiros que projetam uma placa de circuito impresso para um módulo GPS devem ponderar o desempenho de RF em relação às tolerâncias de fabricação realistas desde o início, em vez de descobrir o conflito após a primeira produção do protótipo.
A panelização introduz considerações adicionais a esta questão. Um módulo GPS destinado à produção em massa terá um desempenho melhor se a placa de circuito impresso (PCB) for projetada de forma que a separação dos painéis possa ser feita de maneira eficiente, sem cortes muito próximos a trilhas sensíveis à radiofrequência devido ao estresse mecânico aplicado durante o processo.
Um projeto esquemático sólido só se torna um produto utilizável depois de sobreviver às realidades da colocação de componentes, soldagem e blindagem em uma linha de produção real.
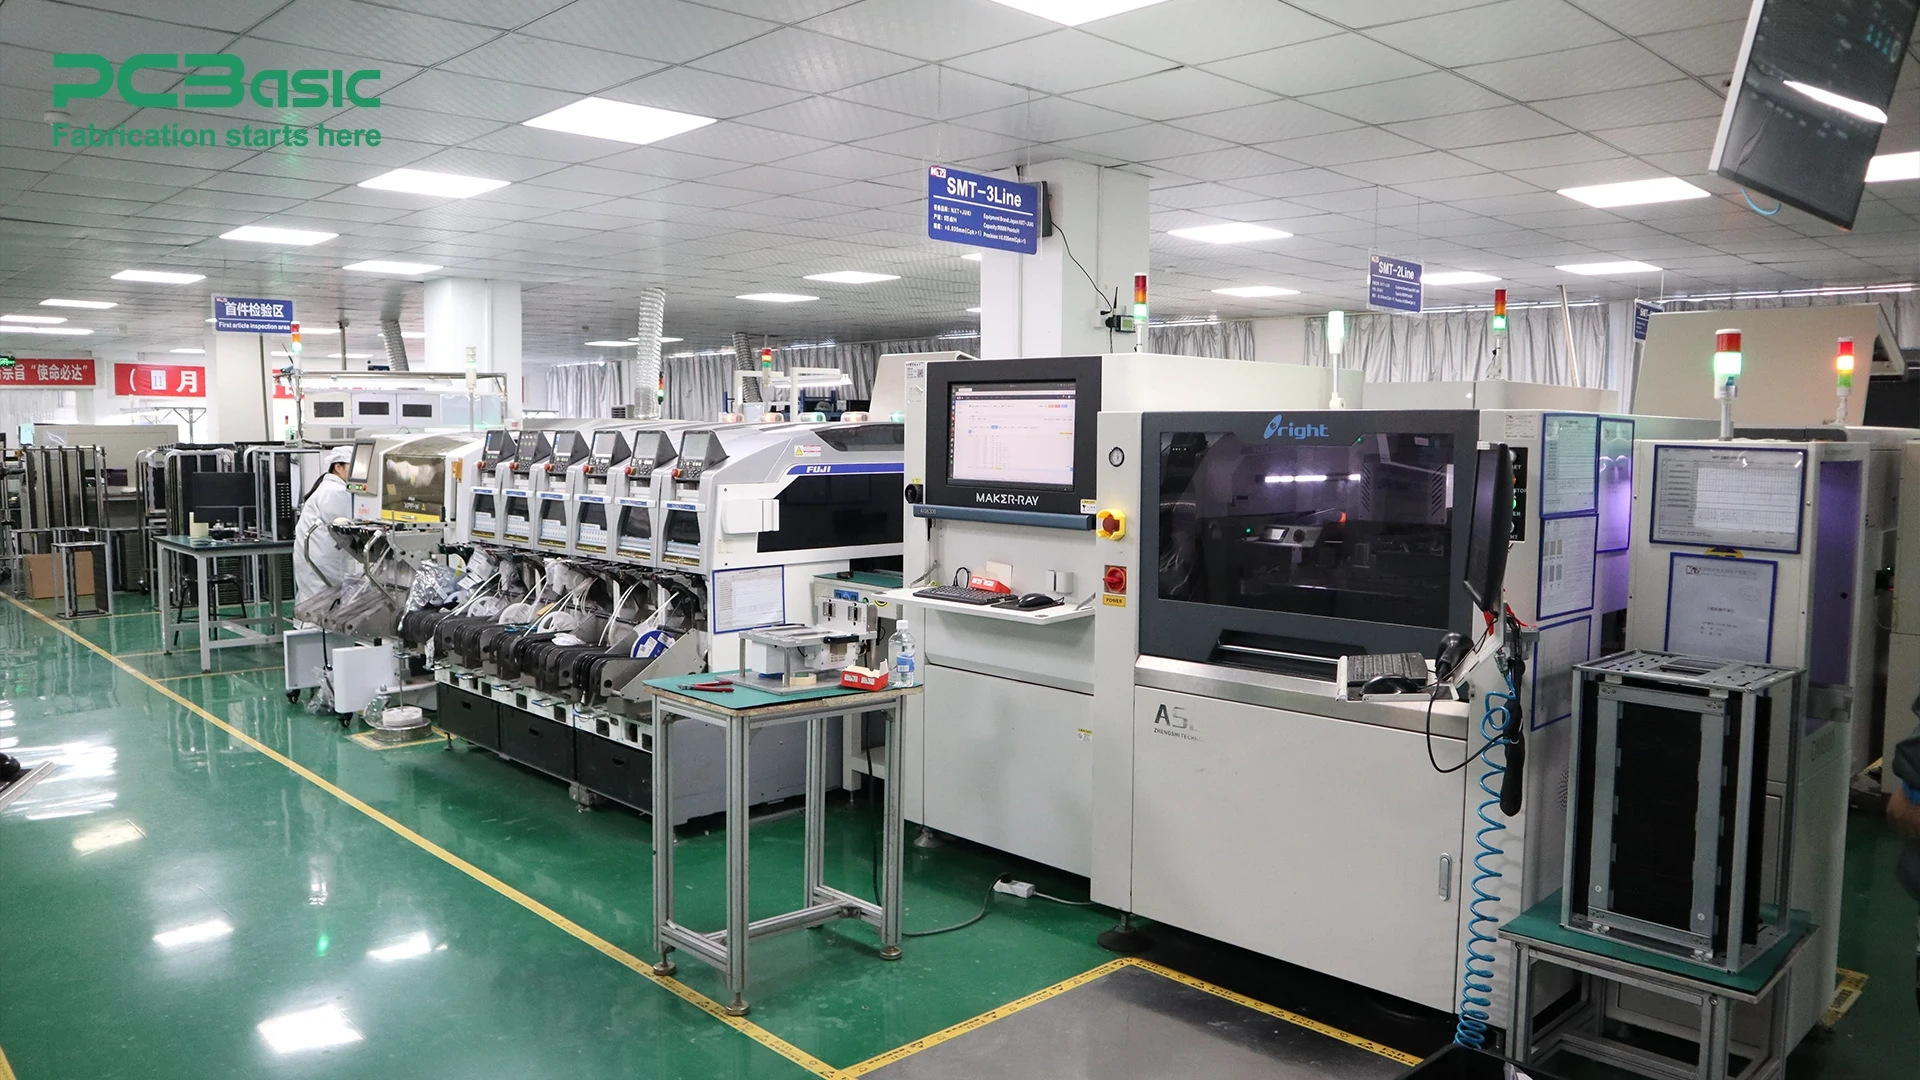
Os chipsets em receptores GNSS e módulos front-end de RF são frequentemente projetados como módulos compactos de passo fino, oferecendo uma margem mínima para erros de posicionamento. Para criar uma placa de circuito impresso (PCBA) confiável para um módulo GPS de drone, são necessárias máquinas de pick and place de alta precisão e estênceis de pasta de solda de alta precisão para garantir que não haja pontes entre os pads adjacentes.
Módulos GNSS, filtros de RF, osciladores, conectores e outros componentes podem ter diferentes limites de refluxo e manuseio, portanto, parâmetros como taxa de variação de temperatura e temperatura máxima devem permanecer dentro dos requisitos dos componentes usados na placa. Soldagem inadequada ou danos térmicos podem criar conexões intermitentes ou degradar o desempenho elétrico ou de RF, em vez de causar uma falha grave imediata.
As conexões externas da antena exigem instalação mecânica correta e contato elétrico confiável. Conectores de RF rosqueados podem ter requisitos de torque específicos, enquanto conectores de encaixe em miniatura exigem alinhamento adequado e acoplamento completo. Os requisitos de limpeza devem seguir o fluxo selecionado, o processo de montagem e os requisitos de confiabilidade do produto, principalmente em áreas sensíveis de RF. Para verificar a operação, a verificação real requer ligar a placa com uma antena ativa ou um simulador de sinal GNSS para obter resultados de tempo para o primeiro posicionamento (TTFA), número de satélites rastreados e precisão em relação a um ponto de referência real.
A inspeção padrão detecta muitos defeitos, mas não consegue confirmar o que realmente importa para essa categoria de prancha: se ela navega com precisão.
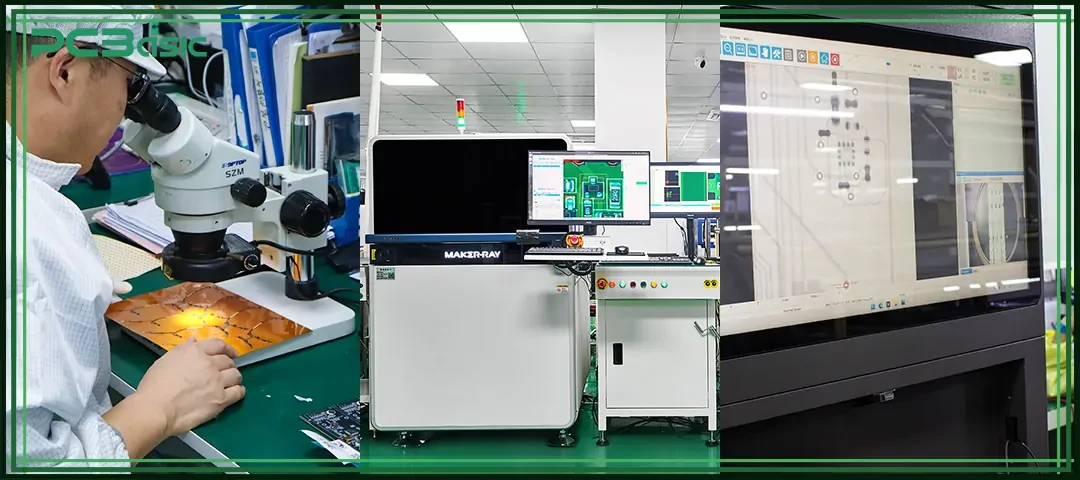
A inspeção de pasta de solda (SPI) verifica o volume e a localização da pasta antes da colocação de quaisquer componentes. A inspeção óptica automatizada (AOI) verifica o posicionamento dos componentes e das juntas de solda após o processo de refluxo, enquanto a inspeção por raios X inspeciona componentes abaixo de encapsulamentos e conectores de passo fino, que não podem ser vistos visualmente. Juntos, esses métodos de inspeção podem identificar muitos defeitos físicos de montagem em uma placa de circuito impresso de um módulo GPS, mas não podem, por si só, verificar a recepção GNSS ou o desempenho de posicionamento.
Na próxima fase, verifica-se se as fontes de alimentação estão dentro das especificações, se o oscilador está funcionando na frequência correta e se a interface UART ou SPI está se comunicando com um dispositivo de teste. Isso identificará problemas de fiação e falhas de componentes; no entanto, uma placa pode passar em todos os testes elétricos, mas apresentar baixo desempenho em ambientes externos devido a problemas de sensibilidade a radiofrequência.
Para verificar o funcionamento, os testes funcionais podem envolver alimentar a placa com uma antena ativa ou um simulador de sinal GNSS e avaliar parâmetros como tempo para a primeira localização (TTFA), aquisição de satélites e desempenho de posicionamento em relação a uma referência definida, sob condições de teste controladas. Esse tipo de teste de módulo GNSS permite confirmar o desempenho da placa de circuito impresso (PCBA) do módulo GPS de um drone, em vez de apenas verificar a continuidade. A PCBasic oferece suporte a projetos GNSS específicos. Testes funcionais de PCBA quando as condições de teste, os procedimentos, os dispositivos e os critérios de aceitação necessários forem definidos.
Um único protótipo funcional comprova um conceito de design. Ampliar esse mesmo desempenho em centenas ou milhares de unidades de forma consistente é um desafio completamente diferente.
Os chips dos receptores GNSS e dos módulos front-end de RF estão em falta, o que levou à tentação de usar componentes substitutos rapidamente para continuar a produção. Qualquer componente substituto deve ser testado quanto à compatibilidade de RF, assim como o original, antes do envio na placa de circuito impresso do módulo GPS para drones. porque mesmo um equivalente pode alterar o desempenho do sistema em campo.
Uma lista aprovada de fornecedores de componentes que requerem RF e fontes secundárias pré-aprovadas ajuda a mitigar o risco de realizar uma alteração não qualificada devido à pressão do tempo. Esse planejamento se mostra mais eficaz durante os períodos de escassez que pegam uma equipe despreparada de surpresa.
Resultados consistentes exigem critérios de aceitação especificados quantitativamente, em vez de apenas serem aprovados subjetivamente como "aparência boa". O número mínimo aceitável de satélites, o tempo máximo para a primeira localização e a deriva do erro de posicionamento devem ser quantificados para os critérios de aprovação/reprovação antes da produção, para que todas as placas de circuito impresso (PCBs) dos módulos GPS atendam aos mesmos critérios.
Todas as atualizações de firmware, reformulações de layouts e diferentes lotes de componentes exigem rastreabilidade até uma determinada data de fabricação e dados de teste. Quando um cliente reclama de um problema de navegação meses após a implementação, somente por meio da rastreabilidade uma equipe de engenheiros pode determinar se o problema reside em uma versão de firmware, em um lote específico de componentes ou em uma modificação de montagem, e isso é algo PC Basic faz isso para todos os programas de PCBs de navegação de UAVs que fabrica.
A capacidade de um drone manter uma trajetória de voo estável depende, em última análise, das escolhas de projeto feitas muito antes mesmo da decolagem: roteamento do sinal de radiofrequência, precisão da montagem da placa e verificação do seu desempenho GNSS. O projeto de alta qualidade da placa de circuito impresso (PCBA) do módulo GPS do drone considera todos esses aspectos como interligados. Se sua equipe está trabalhando no desenvolvimento ou na produção da placa de navegação para seus drones com base na tecnologia GPS e precisa de um fabricante experiente de PCBA sensíveis a radiofrequência, a equipe de engenharia da PCBasic está pronta para discutir seu projeto.
P1: O que diferencia uma placa de circuito impresso (PCBA) de um módulo GPS para drones de uma placa de controle padrão?
A1: Este projeto se concentra em um circuito de radiofrequência capaz de receber sinais muito fracos de satélites, o que implica que o arranjo, a blindagem e o posicionamento dos componentes são mais críticos aqui do que na maioria das outras placas de controle digital.
Q2: A inspeção padrão de PCB pode confirmar a precisão do GPS?
A2: Não. Inspeções ópticas automatizadas e inspeções por raios X detectam falhas de fabricação, mas somente por meio de testes funcionais de GNSS usando um receptor ou gerador de sinal é possível verificar as capacidades de navegação.
P3: Por que a EMI é tão importante para a placa de circuito impresso de um módulo GPS em um drone?
A3: Controladores de motor, cabos de alimentação e transmissores de vídeo têm o potencial de criar interferência eletromagnética suficiente para mascarar o sinal fraco do satélite se a parte do circuito responsável pelo GNSS não estiver devidamente blindada.
Q4: Como a PCBasic verifica o desempenho da placa de circuito impresso (PCBA) do módulo GPS para drones antes do envio?
A4: A PCBasic oferece suporte a inspeção SPI, AOI, inspeção por raios X, testes elétricos e testes funcionais específicos do projeto, de acordo com os requisitos de projeto e teste do cliente. Para projetos de PCBA de módulos GPS para UAVs, a verificação funcional do GNSS pode ser implementada quando o método de teste, as condições, os dispositivos e os critérios de aceitação necessários forem definidos.
Inquérito de Assembleia
Cotação Instantânea
Contato telefônico
+86-755-27218592
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.
Suporte WeChat
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.
Suporte WhatsApp
Além disso, preparamos um Centro de ajuda. Recomendamos que você verifique antes de entrar em contato, pois sua pergunta e a resposta podem já estar claramente explicadas lá.