Wereldwijde high-mix volume hoge snelheid PCBA fabrikant


9:00 -18:00 uur, ma. - Vr. (GMT+8)
9:00 - 12:00 uur, za. (GMT+8)
(Behalve Chinese feestdagen)
Startpagina > Blog > Kennisbank > Printplaat (PCBA) van een GPS-module voor drones: Hoe ontwerp, assemblage en testen de betrouwbaarheid van GNSS beïnvloeden.
Inhoudsopgave
1. Binnenin een GPS-module van een drone: hoe GNSS-signalen navigatiegegevens worden.
2. Waarom GPS-modules voor drones bijzonder gevoelig zijn voor RF-ruis en integratie
3. Het GPS-printplaatontwerp omzetten in een betrouwbare printplaat
4. Waarom inspectie alleen niet volstaat om de prestaties van GPS-navigatie te verifiëren
5. Van een werkend prototype naar herhaalbare GPS-moduleproductie
De vraag naar dit type technologie neemt alleen maar toe. Volgens brancheonderzoek zal de wereldwijde markt voor navigatiesystemen voor drones in 2026 naar schatting $ 13.93 miljard bedragen en in 2030 $ 27.3 miljard bereiken, voornamelijk doordat GNSS-positionering standaarduitrusting wordt voor commerciële en industriële drones. Dit artikel legt uit hoe een GPS-printplaat ruwe satellietgegevens verwerkt om een stabiele positiebepaling te verkrijgen, waarom de schakeling verschilt van een reguliere controller-PCBA en wat er nodig is om van een functioneel prototype over te stappen naar de grootschalige assemblage van een GPS-moduleprintplaat.
Voordat we ingaan op de afwegingen die ontwerpers maken of hoe een antenne in elkaar wordt gezet, is het belangrijk te weten wat er gebeurt vanaf het moment dat het satellietsignaal de antenne bereikt tot het moment dat een vluchtleider de coördinaten ontvangt.
De GNSS-antenne ontvangt zeer zwakke signalen die worden uitgezonden door satellieten die op ongeveer 20,000 kilometer afstand van de aarde in een baan om de aarde draaien. Afhankelijk van de antenne- en ontvangerarchitectuur kunnen de zwakke GNSS-signalen door filters en ruisonderdrukking gaan voordat ze de ontvanger bereiken. Verlies, extra ruis of interferentie in deze fase kunnen de beschikbare signaalsterkte verminderen. Dit signaal wordt vervolgens naar een gespecialiseerde ontvanger gestuurd die de timinginformatie van de satellieten decodeert en positie-, snelheids- en tijdsinformatie levert.
Omdat de GNSS-signalen die de ontvanger ontvangt extreem zwak zijn, kan er aanzienlijk verlies en ruis optreden op weg naar de ontvanger, waardoor de signaalsterkte afneemt. Een kabel die zelfs maar een klein beetje te lang is of een connector met een slechte impedantie-aanpassing kan de ingenieur zijn winstmarge ontnemen.
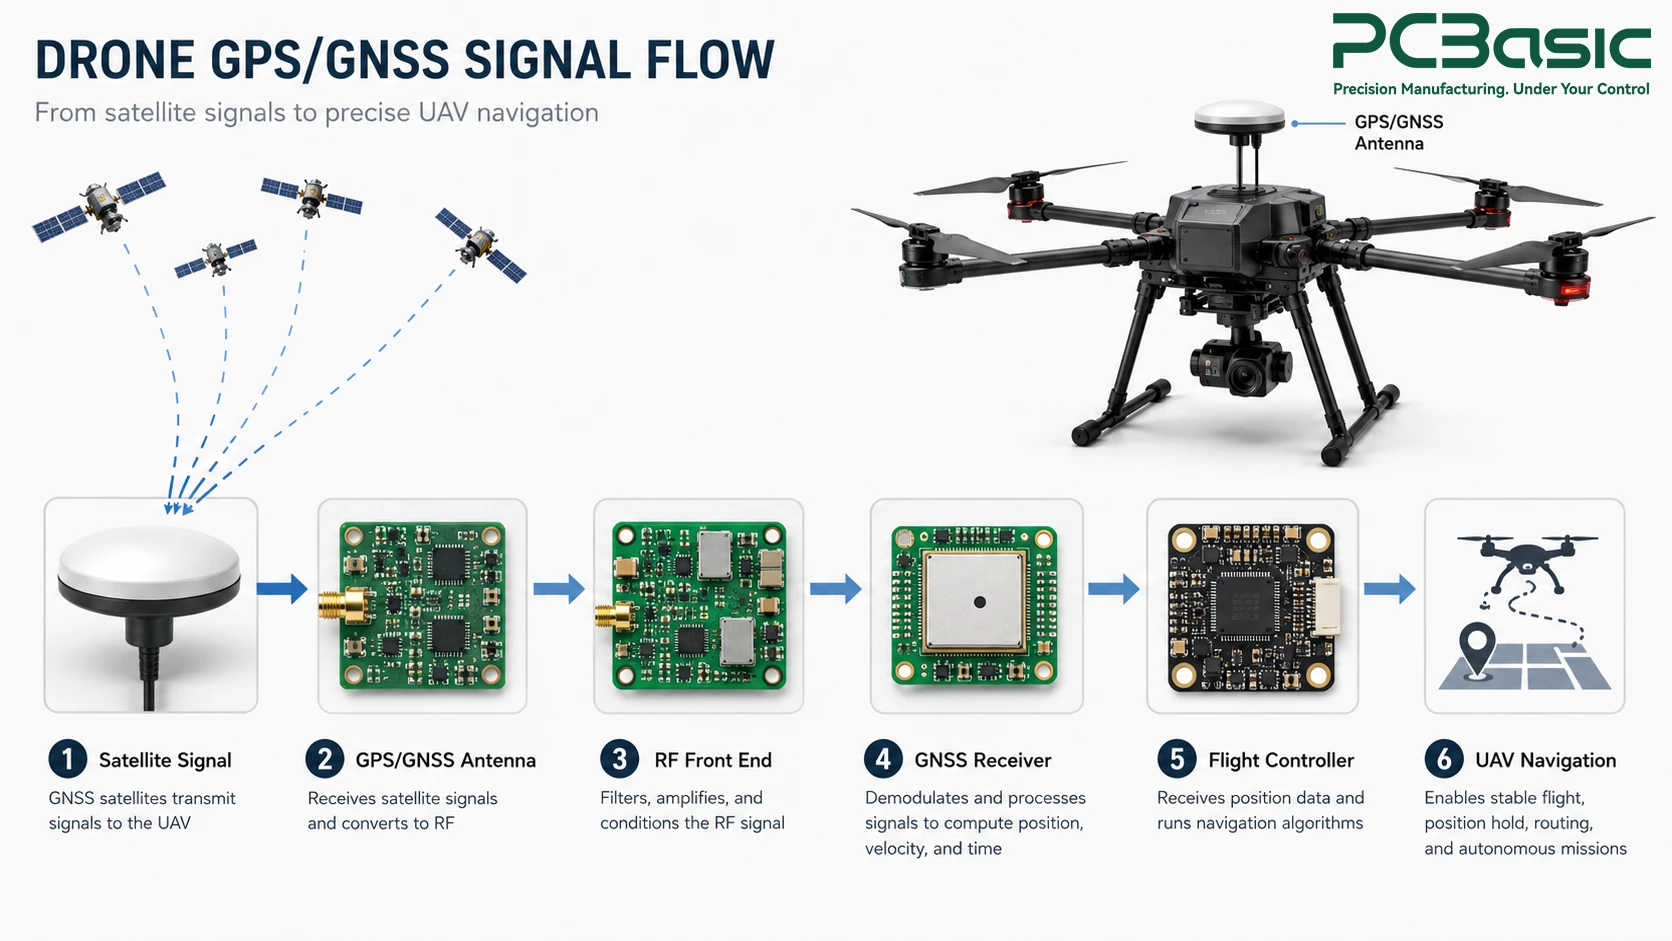
Een standaard GPS-printplaat bestaat uit de RF-front-end, de GNSS-ontvanger-IC, een kristaloscillator voor de tijdreferentie, een circuit dat zorgt voor een goede spanningsregeling van de voeding en de interface, meestal UART of SPI, voor het doorgeven van gegevens. Veel printplaten bevatten ook een traagheidssensor (IMU) naast de GNSS-ontvanger-IC, omdat drones positie- en bewegingsinformatie over korte afstanden nodig hebben om te navigeren.
Nadat de positiegegevens door de printplaat van de GPS-module zijn verwerkt, worden ze naar de vluchtcontroller gestuurd. Daar combineert het sensorfusieproces de positiegegevens met barometer-, kompas- en IMU-informatie. Dit vormt de basis voor het navigatieproces aan boord van de UAV, waardoor deze zijn positie kan behouden, een route kan volgen of terug naar huis kan vliegen. De GPS-module is slechts een onderdeel van een groter systeem. drone PCBA, waar navigatie-, detectie-, communicatie- en energieregelingscircuits moeten samenwerken.
Het gedrag van de GNSS-elektronica verschilt totaal van dat van een normale digitale besturingskaart, omdat het te ontvangen signaal veel zwakker is dan de achtergrondruis. Dit maakt het ontwerpproces van de ontvanger cruciaal.
De lengte van de printsporen, de impedantieaanpassing en de continuïteit van het aardvlak van de antenne naar de chip van de ontvanger kunnen allemaal bijdragen aan de signaalkwaliteit. Een slecht ontworpen GPS-printplaat kan leiden tot een verlies van enkele decibels aan signaalsterkte, zelfs voordat het signaal door de ontvanger wordt verwerkt. Dit resulteert in een slechte satellietontvangst en een verminderde nauwkeurigheid bij zwakke signalen, zoals in dichtbebouwde stedelijke gebieden of bossen.
De omgeving waarin een drone elektronisch opereert, is een uitdagende. De controller van de borstelloze motoren, de hoogstroomkabels van de accu en zelfs het videotransmittersysteem genereren allemaal elektromagnetische ruis die gemakkelijk rechtstreeks in de GPS-printplaat terecht kan komen. Zorgvuldige plaatsing, een goed gecontroleerde grond- en retourpadstructuur, geschikte filtering of afscherming en voldoende afstand tot sterke ruisbronnen kunnen helpen om interferentie in het GNSS-signaalpad te verminderen.
Naast de RF-prestaties zijn er factoren die de produceerbaarheid van een printplaat beïnvloeden. Een zeer kleine afstand tussen componenten dicht bij RF-onderdelen ziet er perfect uit op een computer, maar kan veel problemen veroorzaken tijdens de productie van de printplaat, omdat de kans op soldeerbruggen toeneemt naarmate de pitch kleiner wordt. Ingenieurs die een printplaat voor een GPS-module ontwerpen, moeten de RF-prestaties vroegtijdig afwegen tegen realistische productietoleranties, in plaats van het conflict pas na de eerste prototypeproductie te ontdekken.
Panelisatie brengt extra aandachtspunten met zich mee. Een GPS-module die bestemd is voor massaproductie, is beter gediend met een printplaatontwerp waarbij panelen efficiënt kunnen worden gebroken zonder te dicht bij RF-gevoelige sporen te snijden vanwege de mechanische spanning die tijdens het proces wordt uitgeoefend.
Een degelijk schema wordt pas een bruikbaar product als het de realiteit van componentplaatsing, solderen en afscherming op een echte productielijn doorstaat.
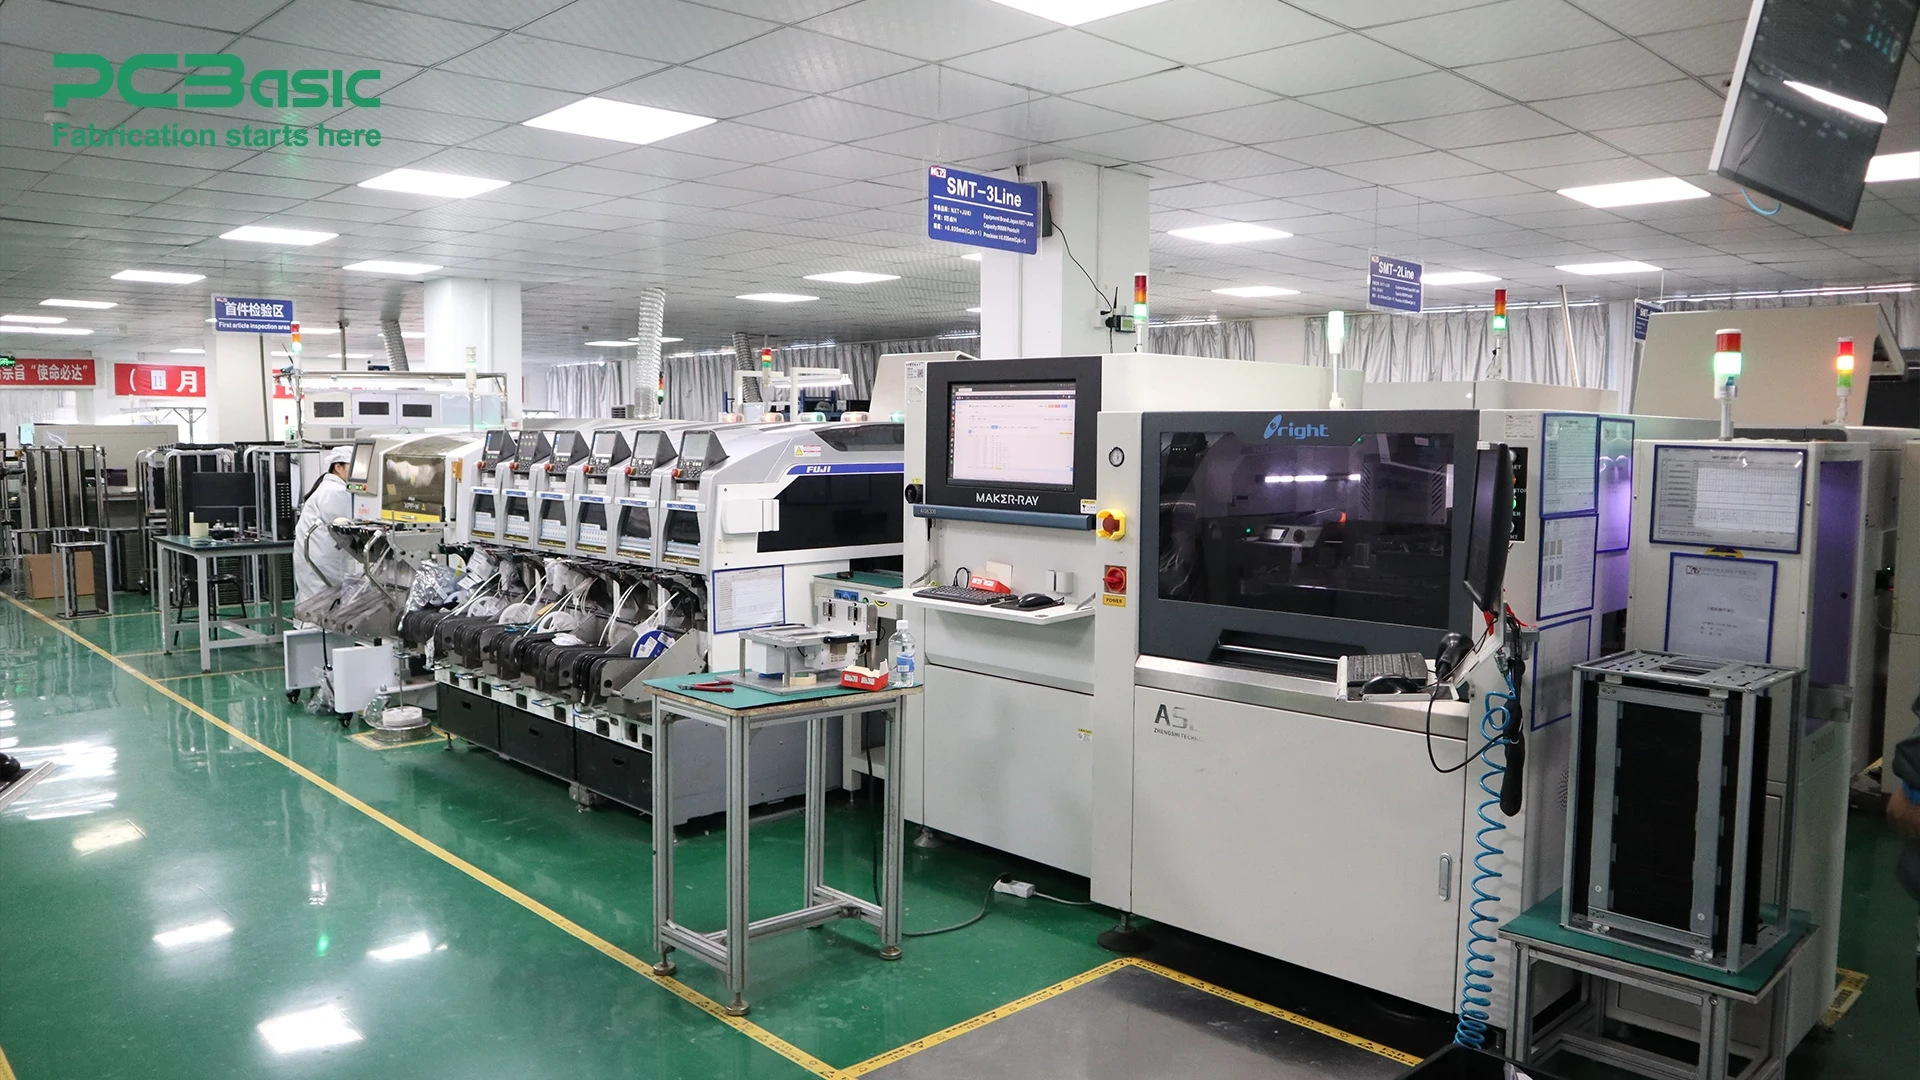
De chipsets in GNSS-ontvangers en RF-front-endmodules zijn vaak ontworpen als compacte modules met een fijne pitch, waardoor er minimale ruimte is voor plaatsingsfouten. Om een betrouwbare printplaat (PCBA) voor een drone-GPS-module te maken, zijn zeer nauwkeurige pick-and-place-machines en uiterst precieze soldeerpasta-stencils nodig om te voorkomen dat er bruggen ontstaan tussen aangrenzende pads.
GNSS-modules, RF-filters, oscillatoren, connectoren en andere componenten kunnen verschillende reflow- en verwerkingslimieten hebben. Parameters zoals de opwarmingssnelheid en de piektemperatuur moeten daarom binnen de vereisten van de gebruikte componenten op de printplaat blijven. Slechte soldeerverbindingen of thermische schade kunnen intermitterende verbindingen veroorzaken of de elektrische of RF-prestaties verslechteren, in plaats van een onmiddellijke, definitieve uitval te veroorzaken.
Externe antenneaansluitingen vereisen een correcte mechanische installatie en betrouwbaar elektrisch contact. RF-connectoren met schroefdraad kunnen specifieke aanhaalmomenten vereisen, terwijl miniatuur klikconnectoren een juiste uitlijning en volledige koppeling vereisen. De reinheidseisen moeten aansluiten bij de gekozen flux, het assemblageproces en de productbetrouwbaarheidseisen, met name rond gevoelige RF-gebieden. Om de werking te verifiëren, is het noodzakelijk om de printplaat in te schakelen met een werkende antenne of een GNSS-signaalsimulator om resultaten te verkrijgen voor de tijd tot de eerste fix, het aantal gevolgde satellieten en de nauwkeurigheid ten opzichte van een referentiepunt.
Een standaardinspectie detecteert veel defecten, maar kan niet bevestigen wat er voor dit type board echt toe doet: of het nauwkeurig navigeert.
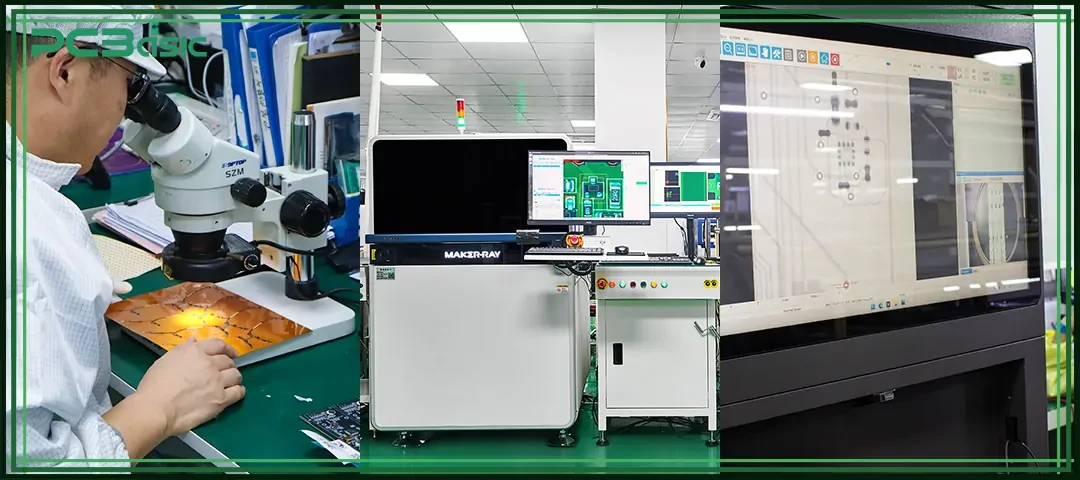
Soldeerpasta-inspectie (SPI) controleert het volume en de locatie van de pasta voordat componenten worden geplaatst. Geautomatiseerde optische inspectie (AOI) controleert de plaatsing van componenten en soldeerverbindingen na het reflow-proces, terwijl röntgeninspectie componenten en connectoren met een zeer kleine pitch inspecteert, die niet visueel zichtbaar zijn. Samen kunnen deze inspectiemethoden veel fysieke montagefouten op een GPS-moduleprintplaat identificeren, maar ze kunnen op zichzelf de GNSS-ontvangst of positioneringsprestaties niet verifiëren.
In de volgende fase wordt gecontroleerd of de voedingen aan de specificaties voldoen, of de oscillator op de juiste frequentie werkt en of de UART- of SPI-interface communiceert met een testopstelling. Dit brengt bedradingsproblemen en defecte onderdelen aan het licht; een printplaat kan echter alle elektrische tests doorstaan, maar in de praktijk slecht presteren vanwege RF-gevoeligheidsproblemen.
Om de werking te verifiëren, kan functionele testen inhouden dat de printplaat wordt gevoed met een actieve antenne of GNSS-signaalsimulator en dat parameters zoals de tijd tot de eerste fix, satellietacquisitie en positioneringsprestaties worden geëvalueerd ten opzichte van een gedefinieerde referentie onder gecontroleerde testomstandigheden. Dit type GNSS-moduletest maakt het mogelijk om de prestaties van een drone-GPS-module PCBA te bevestigen, in plaats van alleen een continuïteitscontrole uit te voeren. PCBasic kan projectspecifieke GNSS-oplossingen ondersteunen. Functionele PCBA-testen wanneer de vereiste testomstandigheden, -procedures, -hulpmiddelen en acceptatiecriteria zijn gedefinieerd.
Een enkel werkend prototype bewijst een ontwerpconcept. Het consistent opschalen van diezelfde prestaties naar honderden of duizenden exemplaren is een compleet andere uitdaging.
De chips van de GNSS-ontvangers en RF-front-endmodules zijn schaars geworden, waardoor de verleiding groot is om snel vervangende onderdelen te gebruiken om de productie te kunnen voortzetten. Elk vervangend onderdeel moet, net als het origineel, vóór verzending in de printplaat van de GPS-module van de drone op RF-compatibiliteit worden getest. want zelfs een gelijkwaardig product kan de prestaties van het systeem in de praktijk beïnvloeden.
Een goedgekeurde lijst met leveranciers voor componenten die RF vereisen, en vooraf goedgekeurde alternatieve bronnen, helpen het risico te verkleinen dat er door tijdsdruk ongeschikte wijzigingen worden doorgevoerd. Dergelijke planning werpt vooral vruchten af tijdens perioden van tekorten die een onvoorbereid team onverwacht treffen.
Consistente resultaten vereisen acceptatiecriteria die kwantitatief zijn gespecificeerd in plaats van subjectief te worden goedgekeurd als "ziet er goed uit". Het acceptabele minimum aantal satellieten, de maximale tijd tot de eerste fix en de positiefoutdrift moeten worden gekwantificeerd voor goedkeuring/afkeuring vóór de productie, zodat alle printplaten van de GPS-module aan dezelfde criteria voldoen.
Alle firmware-updates, herontwerpen van lay-outs en verschillende batches componenten vereisen traceerbaarheid tot een bepaalde productiedatum en testgegevens. Wanneer een klant enkele maanden na de implementatie klaagt over een navigatieprobleem, kan een team van engineers alleen dankzij traceerbaarheid vaststellen of het probleem ligt in een firmwareversie, een bepaalde batch componenten of een aanpassing in de assemblage. Dit is iets wat cruciaal is. PCB-basis Dit doet het voor alle UAV-navigatieprintplaten die het produceert.
Het vermogen van een drone om een stabiele vlieglijn te behouden, hangt uiteindelijk af van de ontwerpkeuzes die al lang vóór het opstijgen zijn gemaakt: de routing van het RF-signaalpad, de precisie van de printplaatmontage en de verificatie van de GNSS-prestaties. Het hoogwaardige ontwerp van de printplaat voor de GPS-module van de drone ziet al deze aspecten als met elkaar verbonden, niet los van elkaar. Als uw team werkt aan de ontwikkeling of productie van de navigatieprintplaat voor uw drones op basis van GPS-technologie en een ervaren fabrikant van RF-gevoelige printplaten nodig heeft, staat het engineeringteam van PCBasic klaar om uw project met u te bespreken.
Vraag 1: Wat maakt een printplaat (PCBA) van een GPS-module voor een drone anders dan een standaard besturingsprintplaat?
A1: Dit ontwerp richt zich op een RF-circuit dat in staat is zeer zwakke signalen van satellieten te ontvangen. Dit betekent dat de opstelling, afscherming en positionering van de componenten hier kritischer zijn dan bij de meeste andere digitale besturingskaarten.
Vraag 2: Kan een standaard PCB-inspectie de nauwkeurigheid van GPS bevestigen?
A2: Nee. Geautomatiseerde optische inspectie en röntgeninspecties detecteren fabricagefouten, maar alleen door middel van functionele GNSS-testen met een ontvanger of signaalgenerator kunt u de navigatiemogelijkheden verifiëren.
Vraag 3: Waarom is elektromagnetische interferentie (EMI) zo belangrijk voor een GPS-moduleprintplaat op een drone?
A3: Motorcontrollers, voedingskabels en videozenders kunnen allemaal voldoende elektromagnetische interferentie veroorzaken om het zwakke signaal van de satelliet te overstemmen als het GNSS-gedeelte van de schakeling niet goed is afgeschermd.
Vraag 4: Hoe controleert PCBasic de prestaties van de PCBA van de GPS-module voor UAV's vóór verzending?
A4: PCBasic ondersteunt SPI, AOI, röntgeninspectie, elektrische testen en projectspecifieke functionele testen volgens de ontwerp- en testvereisten van de klant. Voor PCBA-projecten voor GPS-modules van UAV's kan GNSS-functionele verificatie worden uitgevoerd wanneer de vereiste testmethode, -omstandigheden, -testopstellingen en acceptatiecriteria zijn gedefinieerd.
Assemblage-onderzoek
Onmiddellijk citaat
Telefonisch contact
+ 86-755-27218592
Bovendien hebben we een Helpcentrum. Wij raden u aan dit te controleren voordat u contact met ons opneemt, omdat uw vraag en het antwoord daar mogelijk al duidelijk worden uitgelegd.
WeChat-ondersteuning
Bovendien hebben we een Helpcentrum. Wij raden u aan dit te controleren voordat u contact met ons opneemt, omdat uw vraag en het antwoord daar mogelijk al duidelijk worden uitgelegd.
WhatsApp Support
Bovendien hebben we een Helpcentrum. Wij raden u aan dit te controleren voordat u contact met ons opneemt, omdat uw vraag en het antwoord daar mogelijk al duidelijk worden uitgelegd.