ホームページ > ブログ > ナレッジベース > ロボット用PCBアセンブリガイド:特長、課題、および解決策
目次
1. ロボット用PCBアセンブリは、標準的なPCBAと何が違うのか?
2. ロボットにおいて最も重要なプリント基板(PCB)の機能は何か?
3. ロボット用PCBアセンブリの問題を引き起こす課題とは?
4. PCBAの製造と検査は、どのようにして要求仕様を信頼性の高い製品へと変換するのでしょうか?
5. 結論
6. よくあるご質問
ロボットの回路基板は、単体テストでは問題がないように見えても、設置後に信号の問題が発生することがあります。何が原因でしょうか?基板自体ではなく、動作環境です。まず、関節の動きによってフレキシブルな相互接続部やコネクタに継続的なストレスがかかること、モーターの負荷によってドライバ基板の電流と発熱が増加すること、そして最後に、BGAパッケージのはんだ接合部は通常の目視検査では完全に確認できないことが挙げられます。
したがって、ロボットによるPCB組立においては、部品が正しく取り付けられているか、はんだ接合部が基準を満たしているかを確認するだけでは不十分な場合が多い。サプライヤーは、各基板の配置場所、接続するモジュール、耐荷重、製品の動作条件やテスト条件なども把握しておく必要がある。BOMのバージョン、インターフェース、ファームウェア、テスト規格などが事前に検証されていない場合、基板が生産テストに合格した後でも、機械全体のデバッグ中に問題が発生する可能性がある。
PCBasicでは ロボットによるPCB組立サービス様々な基板は、それぞれの用途に応じた組み立て、検査、およびテスト手順を経て製造されます。この記事では、フレキシブル相互接続、BGAパッケージ、ドライバおよび電源基板、センサー基板、その他の一般的な基板といった一般的な基板の製造リスク、および見積もりや製造前に顧客が確認する必要のある情報について解説します。
配置品質、はんだ付け、および基本的な電気的チェック これらは依然として必要ではありますが、ロボットの実際の動作環境を完全に反映することはできません。ジョイントボードは動作やケーブルの張力の影響を受け、電源ボードは負荷の変化の影響を受け、コントローラは他のモジュールとのデータ交換が必要です。基板レベルの配置、はんだ付け、基本的な電気チェックだけで製造評価を止めてしまうと、実際の動作条件を見落としてしまう可能性があります。
見積もりを作成する前に、基板役割シートが非常に役立ちます。このシートには、各基板の設置位置、付属モジュール、静止状態または可動状態、電気負荷、インターフェース、検証要件、および合否判定基準が記録されます。このシートを使用することで、動作条件を具体的な製造、検査、および受入基準に変換することができます。
ロボット内の基板はそれぞれ異なるリスクにさらされるため、製造および検査計画はすべて同じではありません。以下の表は、主な違いを示しています。
|
教育理事会 タイプまたは 役割 |
メイン営業リスク |
キーm製造と検証に重点を置く |
|
ビジョンとコントローラー |
高密度パッケージ、 隠されました BGA 関節 高速インターフェース |
印刷およびリフロー制御、必要に応じてX線検査、インターフェーステスト |
|
ジョイント駆動装置およびアクチュエータ |
電流、熱、振動、コネクタの応力 |
コネクタ保持、熱評価、および規定の負荷試験 |
|
センサー |
信号感度、配置許容誤差、校正 要件 |
配置管理、指定箇所の清掃 (NAIST) と 信号検証 |
|
BMSと電力 |
ハイシー現在のパス、 極性 および保護インターフェース |
極性チェック、はんだ接合部検査、熱/負荷検証 |
|
フレックスまたはリジッドフレックス |
曲げ、支持されていない移行部、およびコネクタの歪み |
曲げ制御、移行サポート、応力緩和、制御された取り扱い |
見積もりを作成する前に、購入者は梱包材を提供する必要があります。 地図インターフェースおよびファームウェアの要件、電流または負荷 プロフィール主要センサーの許容誤差、バッテリーおよび保護機能の制限、フレキシブル基板の配線および曲げに関する要件、ならびにプロジェクトの状況に基づいた明確な認定基準。
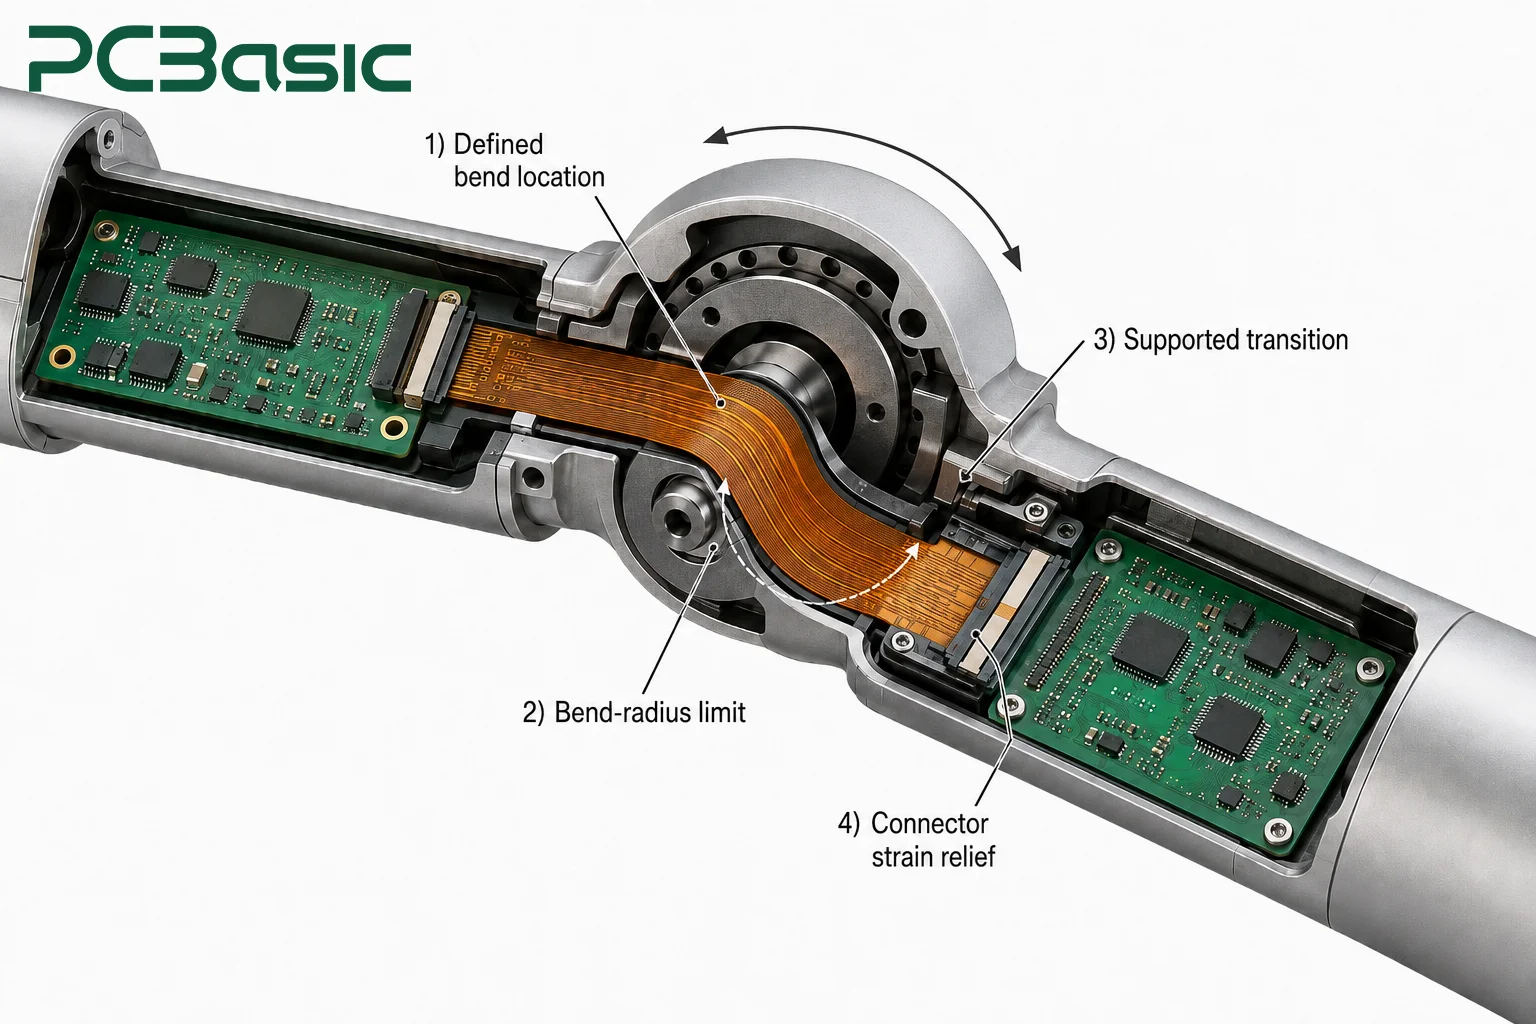
ロボット関節付近のPCBについては、フレキシブル部分の曲げ位置と曲げ半径の制限を明確にし、移行部とコネクタのサポートと応力緩和策を講じる必要があります。一方、固定式コントローラにはこれらの要件はありません。基板が静的ベンチテストに合格したとしても、繰り返し動作させることで、コネクタの弱点やサポートされていないフレキシブル移行部が露呈する可能性があります。そのため、製造計画を決定する前に、購入者は配線経路、動作範囲、コネクタの向き、および応力緩和策を提示する必要があります。
ロボットは、SMT部品、BGAパッケージ、スルーホールコネクタ、フレキシブルまたはリジッドフレキシブル相互接続部品、そして配線ハーネスや筐体など、複数の構成要素から成り立っています。これらの構成要素を同一の改訂版およびテスト計画に基づいて接続する必要があります。
スルーホールコネクタを例にとると、挿入とは単に部品を穴に挿入する作業です。次に、ウェーブはんだ付け、選択はんだ付け、手動はんだ付けのいずれを選択するかは、デバイスの種類、基板レイアウト、および熱的制約によって決まります。また、各段階で使用される情報の矛盾を避けるため、製造記録には基板の改訂バージョン、製造工程要件、テスト項目、はんだ付け方法、および検査結果を一貫して記載する必要があります。
プリント基板の構造とパッケージ形態を選択する際には、まずその基板がどこで使用されるのか、どのような機械的ストレスを受けるのか、そして将来どのように検査・試験される必要があるのかを考慮する必要があります。
ロボットの関節付近の回路が構造体と共に動く必要がある場合、標準的なリジッド基板では十分な柔軟性が得られないことがよくあります。このような場合、フレキシブル基板またはリジッドフレキシブル基板を使用して、異なるモジュールを接続することができます。設計段階では、曲げが必要な箇所と曲げ半径を事前に決定し、リジッドからフレキシブルへの移行部やコネクタ付近に適切な支持と応力緩和を施すことで、繰り返しの動作による回路や接続部の損傷を防ぐことが不可欠です。
図面およびレビュー文書では、実際の経路、曲げが静的か動的か、可動範囲、およびテスト要件も指定する必要があります。動作テストが完了したら、電気的導通、通信、および負荷条件が正常であることを確認します。これらの実際の設定は、PCBasic によって適合性を検証するためにも使用されます。 フレックスPCBアセンブリ そしてテスト計画。
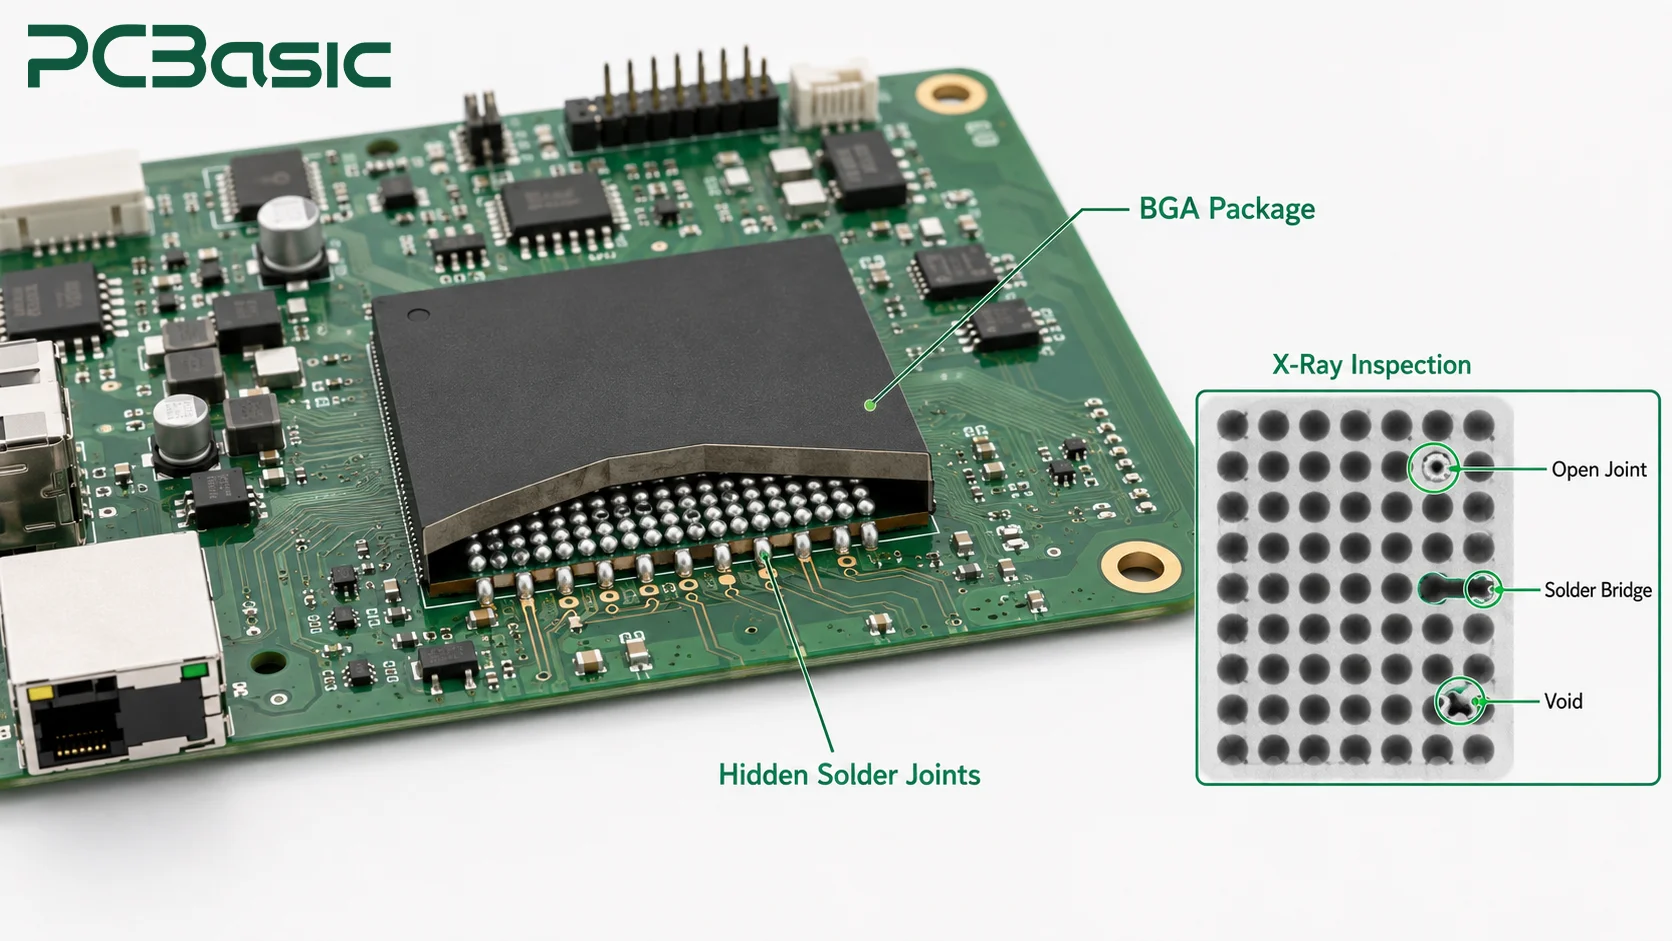
ビジュアルボードや制御ボードでは、限られたスペース内に多くの接続を収容するためにBGAパッケージが使用される場合があります。はんだ接合部はパッケージの底面にあるため、通常の目視検査でははんだ付け品質を完全に検証することはできません。したがって、信頼性の高い BGAアセンブリ機能 はんだペーストの印刷、配置精度、リフローはんだ付け曲線に対する綿密な管理が必要であり、X線検査はパッケージのリスクに基づいて実施する必要がある。
生産開始前に、部品が底面終端パッケージであることを確認するとともに、受入基準とX線検査範囲の要件を定める必要があります。リスクが高い場所や、故障した場合の影響が大きい場所では、より厳格な検査手順を実施します。
これらの基板は、製造段階では同様の問題に直面しません。電源基板は電流を流し、熱を制御する必要があります。極性や保護も重要であり、特にバッテリー管理システムが関係する場合はなおさらです。センサー基板は、正確な配置やキャリブレーションが必要になる場合があります。通信基板の場合、主な問題はインターフェースが正常に機能し、データが正しく伝送されるかどうかです。
製造開始前に、最新の部品表(BOM)とテスト要件を送付してください。電源基板には、電圧、電流、負荷条件を明確に記載する必要があります。センサー基板の場合は、重要な位置や許容誤差を明記してください。通信基板には通常、ピン配置、プロトコル、ファームウェア、および明確な許容範囲が必要です。これらの情報により、工場は適切な検査と機能テストを計画できます。
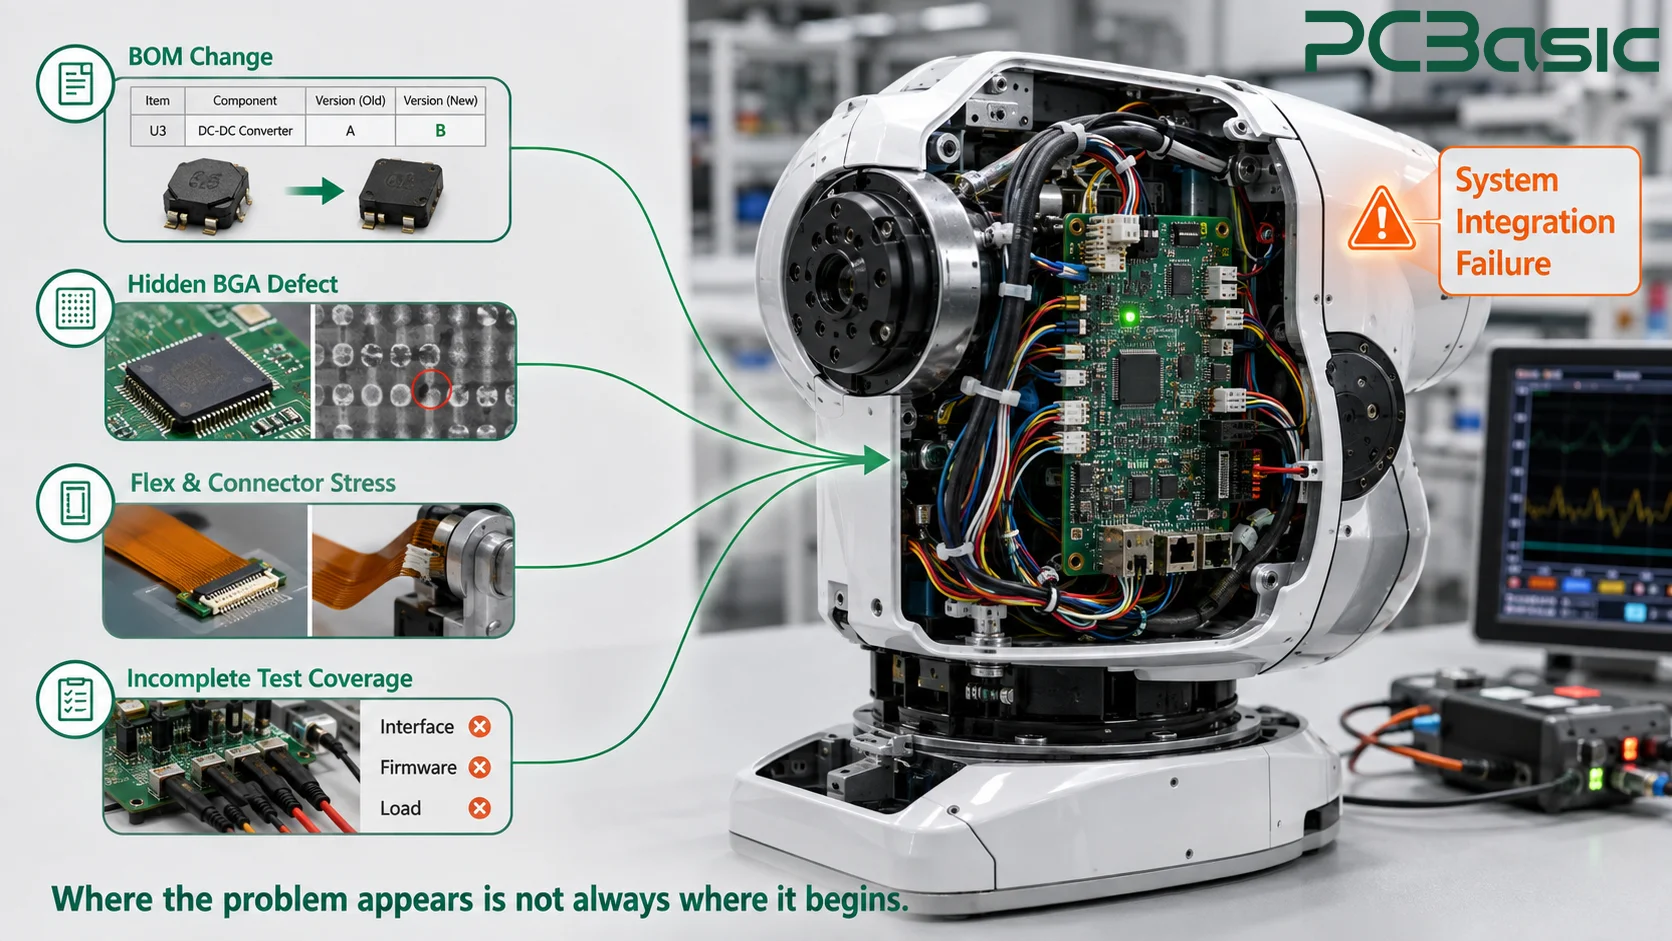
ロボットのプリント基板(PCB)に関する問題の多くは、製造直後には表面化せず、最終組立、ジョイントデバッグ、または完成品の実際の負荷運転中に明らかになります。問題は最終段階で発生しますが、その原因は、BGAの隠れたはんだ接合部の異常、設置時にフレキシブル相互接続部に過度の力が加わったこと、代替材料の記録が同期的に行われなかったこと、実際のインターフェースや負荷に対するテストカバレッジが不足していたことなど、はるかに早い段階で発生している可能性があります。
したがって、最終テストが成功するかどうかだけに注目するのではなく、材料、組み立て、テスト、テスト計画といった側面から、問題が発生する可能性のある箇所を特定する必要がある。
BGAのはんだ接合部はパッケージの底面に隠れているため、断線、はんだブリッジ、ボイドなどの問題は外部からは見えにくい場合が多い。はんだ接合部が見えるパッケージであれば、AOI(自動光学検査)で組み立て状態や溶接状態を検査できるが、底面接続のBGAやQFNタイプのパッケージでは、AOIだけでは不十分である。通常、X線検査も必要となる。どのデバイスをどの程度検査するかは、パッケージの種類、ボードカードの使用状況、故障の影響などを考慮して決定する必要がある。
検査計画を策定する際には、まずすべてのボトムエンド接続パッケージとキーポジションを整理し、次にX線検査のカバー範囲を明確にする必要があります。また、検査結果は特定の基板カード、部品番号、製造ロットに対応付けることで、問題発生時のトレーサビリティを容易にします。
繰り返し動作させることで、静的テストでは明らかにならなかった問題、例えばコネクタの緩み、フレキシブル基板の移行部における支持不足、動作中の断線などが徐々に顕在化する可能性があります。テスト中は、基板カード、ケーブル、フレキシブル相互接続部を実際の設置位置に固定し、規定の範囲内で繰り返し動作させます。動作中は、導通、通信、負荷が安定しているかどうかを継続的に監視します。テスト終了後、コネクタのロック部や応力解放部に緩みや損傷がないかを確認します。
ロボットプロジェクトが試作段階から試作、そして量産段階へと移行するにつれ、当初使用されていた部品が在庫切れになったり、生産中止になったり、交換が必要になる場合があります。交換部品の適合性が検証されていない場合、パッケージやピンの不一致、コネクタや筐体との干渉、電気的性能の変化、ファームウェアへの影響、さらには当初の試験規格の妥当性の喪失といった問題が発生する可能性があります。
したがって、プロジェクトでは、管理された部品表(BOM)と明確な承認プロセスを用いて代替材料を選定し、各生産バッチの材料記録を保管する必要があります。代替材料を提案する際には、製造元の部品番号、主要な電気的・機械的パラメータ、およびファームウェアの互換性を確認する必要があります。すべての変更は、調達または生産開始前に承認を得なければなりません。
導通テストや基本的な電気テストでは、断線や短絡などの問題を検出できますが、ロボットに組み込んだ後に回路基板が正しく機能することを保証するものではありません。コントローラは実際のインターフェースやファームウェアと互換性がある必要があり、ドライバボードは規定の負荷で動作し、センサーや保護出力は設定された基準を満たしている必要があります。
したがって、 機能的なPCBAテスト ボードの実際の用途を念頭に置いて設計する必要があります。テスト仕様、互換性のあるインターフェースまたは治具、ファームウェア、動作範囲、および合格基準を提供する必要があります。PCBasicは、すべてのボードに単一のテスト手順を適用するのではなく、これらの条件に基づいて、対応するインターフェース、通信、および負荷テストを構成します。
最終検査では、完成品がその時点で合格したかどうかしか確認できません。記録された代替材料の変更を補うことはできず、また、以前の工程で生じたすべての逸脱を必ずしも検出できるわけでもありません。したがって、品質管理を最終検査だけに頼ることはできません。まず材料とバージョンを確認し、組み立て工程を管理し、欠陥が発見されやすい箇所で試験を実施し、最後に電気的および機能的な性能を検証する必要があります。
PCBasicのMESシステムは、基板カードや生産バッチを、材料バッチ、工程、検査結果、試験データと連携させることができます。そのため、システム全体の統合に問題が発生した場合、エンジニアは最終的な合格記録を見るだけでなく、記録をたどって特定の材料、工程、試験結果まで遡って確認することができます。
生産開始後、まず入荷した材料が部品表(BOM)およびバージョン要件と一致していることを確認します。表面実装部品はSMT(表面実装技術)を用いて実装し、コネクタ、端子、およびより強力な機械的固定が必要な部品は、通常、スルーホール実装を用いて実装します。
はんだ付け方法は、部品の種類、基板レイアウト、生産量、耐熱性要件に基づいて選択されます。一般的な方法としては、ウェーブはんだ付け、選択はんだ付け、手はんだ付け、スルーホールリフローはんだ付けなどがあります。製造工程全体を通して、基板バージョン、部品表(BOM)、材料バッチ、はんだ付け方法、検査結果などを製造記録に記録し、異なる製造工程で使用される情報の不整合を防ぐ必要があります。
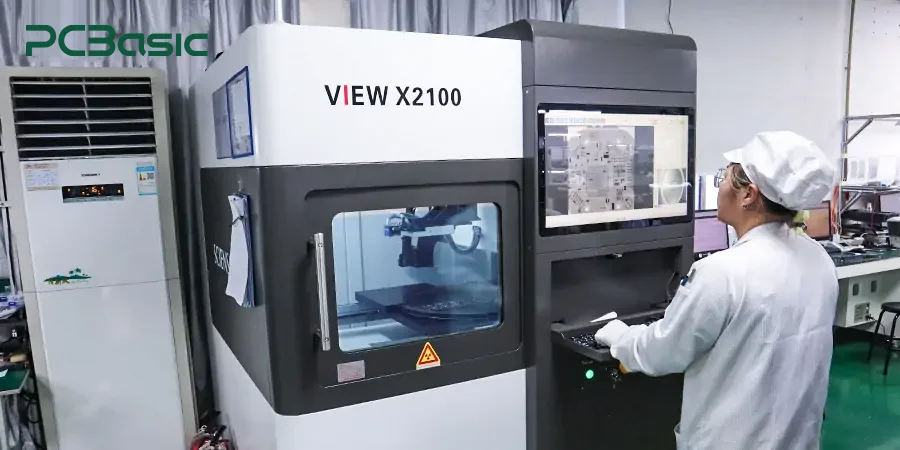
部品を実装する前に、SPIははんだペーストの量、位置、形状をチェックし、明らかな異常がリフローはんだ付け工程に混入しないようにします。組み立てが完了したら、AOIを使用して部品と半田接合部の目に見える位置をチェックし、X線を使用してBGAなどのパッケージの下にある隠れた半田接合部を検査します。本格的な生産拡大の前に、初回品検査を実施して、組み立て結果と関連する生産データを確認します。
異なる検出装置で解決できる問題はそれぞれ異なるため、実際のリスクに応じて装置を配置する必要があります。プロジェクト計画書には、SPI、AOI、X線検査の対象となるパッケージと欠陥を明確に記載する必要があります。付属のはんだ接合部解析ビデオは、具体的な検出プロセスを理解するのに役立ちます。
機能テストでは、定義されたテスト計画に従って、インターフェース通信、信号応答、負荷出力、保護ロジックなどを検証できます。MESと検査記録はコンテキストを保持するため、故障を基板、部品の参照番号または材料ロット、プロセスステップ、テスト結果にまで遡って追跡できます。
プロジェクトによっては、PCBAに加えて、配線ハーネス加工、モジュール接続、筐体組立といった作業も必要となります。組立工程では、配線順序、コネクタの向き、取り付け位置が正しいことを確認するとともに、筐体の干渉や固定状態もチェックする必要があります。完了後、必要に応じて機能テストを実施してください。
見積もりを作成する際には、筐体とケーブルの図面、コネクタの定義、締め付け要件、および組み立て後の試験要件を提供する必要があります。
信頼性の高いロボット用PCBアセンブリは、単に部品を回路基板に正しくはんだ付けするだけでなく、基板の用途や実際の動作条件に基づいて、アセンブリ、検査、テストを計画的に行うことも含まれます。可動部品については、フレキシブル相互接続の曲げ半径、構造的なサポート、応力緩和に注意を払う必要があります。BGAなどのボトムエンド接続パッケージについては、はんだ付け工程を管理し、隠れたはんだ接合部を検査する必要があります。電源、センシング、制御、通信基板については、実際のインターフェースと負荷検証機能を組み合わせる必要があります。
見積もりと製造レビューの前に、顧客は最新のガーバーファイル、BOM、CPL、組立図、バージョン記録を提供し、曲げ、テスト、インターフェース、負荷、筐体、ケーブルなどの要件を説明する必要があります。同時に、数量と納期を確認する必要があります。 PCBasic エンジニアリングレビューこれらの材料は生産前に一律に検査できるため、組み立て、テスト、検査、および全体的な統合計画を早期に確認することができ、プロジェクトがプロトタイプから量産に移行する際の再作業や共同デバッグの問題のリスクを軽減できます。
Q1:ロボット用PCBアセンブリパッケージには何を含めるべきですか?
A1: ガーバー、部品表、ピックアンドプレース/CPL、組立図、パッケージマップ、曲げ加工データを含める 要件、テスト、インターフェース、負荷、筐体またはケーブルの詳細、改訂、数量、およびスケジュール。
Q2:ロボット関節周辺のフレキシブル接続部はどのようにレビューすべきですか?
A2: ルーティング、静的または動的曲げ指定、曲げ制限、遷移サポートを確認します。 応力緩和と動作範囲。関連する信号を監視する動作チェックを定義します。
Q3:BGA基板実装において、X線が一般的に使用されるのはなぜですか?
A3: BGA基板は一般的に、X線を用いた明確な隠れジョイント検査戦略を必要とする。 補償範囲は、パッケージおよび製品のリスクに基づいて決定されます。
電話連絡
+86-755-27218592
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。
WeChatサポート
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。
WhatsAppサポート
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。