ホームページ > ブログ > ナレッジベース > ドローン用GPSモジュールPCBA:設計、組み立て、テストがGNSSの信頼性に与える影響
目次
1. ドローンのGPSモジュール内部:GNSS信号がナビゲーションデータになる仕組み
2. ドローン用GPSモジュールがRFノイズと統合に特に敏感な理由
4. 検査だけではGPSナビゲーションの性能を検証できない理由
この種の技術に対する需要は高まる一方です。業界調査によると、世界のUAVナビゲーションシステム市場規模は2026年には139億3000万ドルと推定され、GNSS測位が商用および産業用ドローンの標準装備となることで、2030年には27.3億ドルに達すると予測されています。この記事では、GPS回路基板が衛星生データを処理して安定した位置情報を取得する方法、回路が通常のコントローラPCBAと異なる理由、そして機能的なプロトタイプからGPSモジュールPCBアセンブリを量産化するために必要な手順について説明します。
設計者がどのようなトレードオフを行うのか、あるいはアンテナがどのように組み立てられるのかを詳しく見ていく前に、衛星信号がアンテナに到達してから、管制官が座標を取得するまでの間に何が起こるのかを知っておくことが重要です。
GNSSアンテナは、地球から約20,000万キロメートル離れた軌道を周回する衛星から送信される非常に微弱な信号を受信します。アンテナと受信機のアーキテクチャによっては、微弱なGNSS信号は受信機に到達する前にフィルタリングと低雑音増幅処理を経る場合があります。この段階での損失、ノイズの増加、または干渉によって、利用可能な信号マージンが減少する可能性があります。この信号は、衛星からのタイミング情報を復号し、位置、速度、および時刻情報を提供する専用の受信機に送信されます。
受信機で受信されるGNSS信号は非常に微弱であるため、受信機までの経路で大きな損失やノイズが発生する可能性があり、その結果、信号マージンが減少する。 ケーブルの長さがわずかに長すぎたり、インピーダンス整合が不十分なコネクタを使用したりするだけで、エンジニアは余裕を失うことになる。
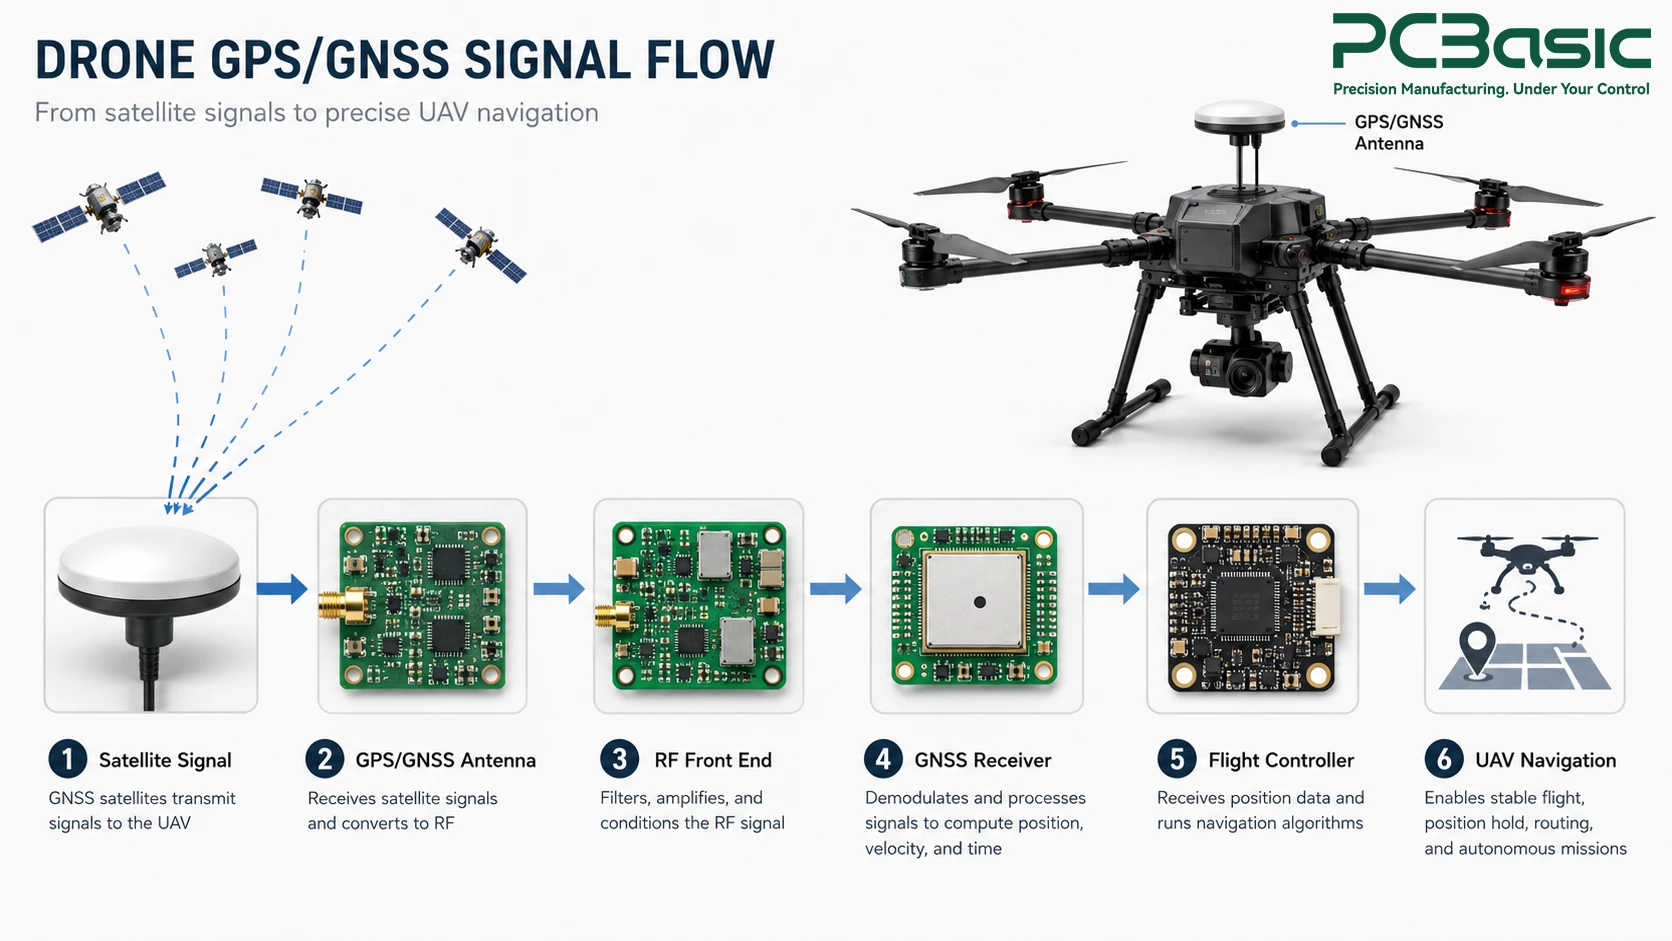
一般的なGPS基板は、RFフロントエンド、GNSS受信IC、時間基準を提供する水晶発振器、電源の適切な電圧調整を行う回路、そしてデータをさらに伝送するためのインターフェース(通常はUARTまたはSPI)で構成されます。また、ドローンはナビゲーションに位置情報と近距離移動情報を必要とするため、多くの基板にはGNSS受信ICに加えて慣性計測ユニットが組み込まれています。
GPSモジュール基板で位置情報が処理されると、フライトコントローラーに送られ、そこでセンサーフュージョン処理によって位置情報が気圧計、コンパス、IMUの情報と統合されます。その結果、UAVのナビゲーション処理の基礎が形成され、位置保持、経路飛行、または帰還飛行が可能になります。GPSモジュールは、より広範なシステムの一部にすぎません。 ドローンPCBAそこでは、航法、センシング、通信、および電力制御回路が連携して動作する必要がある。
GNSS電子機器の動作は、受信する信号が背景雑音よりもはるかに小さいため、通常のデジタル制御基板とは全く異なります。そのため、受信機の設計プロセスは非常に重要になります。
アンテナから受信機チップまでの配線距離、インピーダンス整合、グランドプレーンの連続性はすべて信号品質に影響を与えます。GPS基板の設計において配線が不適切だと、受信機で処理される前に信号強度が数デシベル低下し、衛星捕捉の精度が低下したり、都市部や森林地帯などの微弱な信号環境下での精度が低下したりする可能性があります。
ドローンが電子的に動作する環境は、非常に困難なものです。ブラシレスモーターコントローラー、大電流バッテリー配線、さらにはビデオ送信システムまでもが電磁ノイズを発生させ、それがGPS回路基板に直接混入する可能性があります。適切な配置、適切に制御された接地および帰還経路構造、適切なフィルタリングまたはシールド、そして強力なノイズ源からの十分な距離を確保することで、GNSS信号経路への干渉を低減することができます。
RF性能以外にも、基板の製造性に影響を与える要因があります。RF部品に近い部品間のクリアランスを非常に小さくすると、コンピュータ上では完璧に見えるかもしれませんが、ピッチが小さくなるにつれてはんだブリッジの発生確率が高まるため、基板の製造時に多くの問題が発生する可能性があります。GPSモジュール用PCBを設計するエンジニアは、最初の試作後に矛盾に気づくのではなく、早い段階でRF性能と現実的な製造公差を比較検討する必要があります。
パネル化は、この問題に新たな考慮事項をもたらします。量産を目的としたGPSモジュールの場合、パネル分割時に機械的応力によってRFに敏感な配線に近づきすぎることなく効率的にパネル分割が行えるように、PCBを設計することが望ましいでしょう。
優れた回路図は、実際の生産ラインにおける部品配置、はんだ付け、シールドといった現実的な工程を乗り越えて初めて、実用的な製品となる。
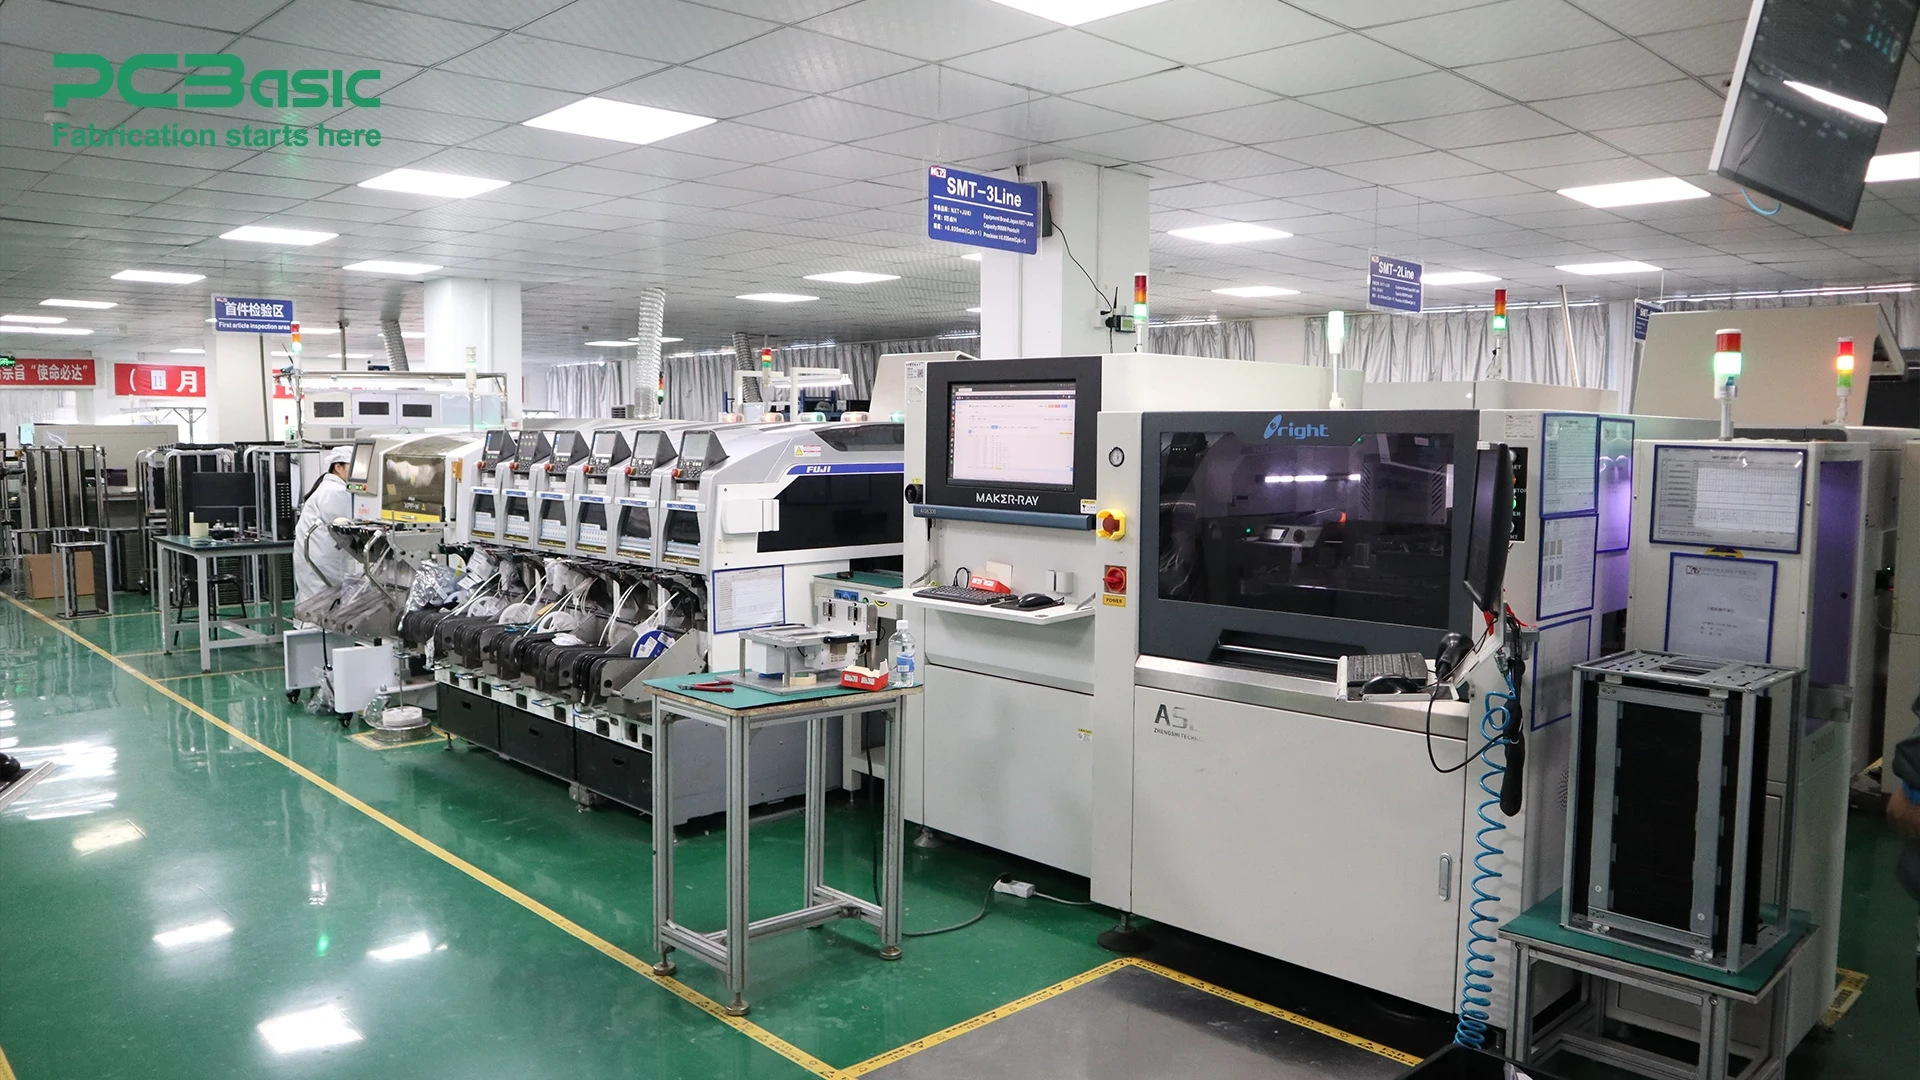
GNSS受信機やRFフロントエンドモジュールに搭載されるチップセットは、多くの場合、微細ピッチで小型のモジュールとして設計されており、配置誤差の許容範囲は最小限に抑えられています。信頼性の高いドローン用GPSモジュールPCBAを製造するには、隣接するパッド間のブリッジングを確実に防止するために、高精度のピックアンドプレースマシンと高精度のはんだペーストステンシルが必要です。
GNSSモジュール、RFフィルタ、発振器、コネクタ、その他のコンポーネントは、リフローや取り扱いに関する制限が異なる場合があるため、ランプ速度やピーク温度などのパラメータは、基板上で使用されているコンポーネントの要件の範囲内に収まるようにする必要があります。はんだ付け不良や熱による損傷は、即座にハードウェア障害を引き起こすのではなく、断続的な接続不良や電気的またはRF性能の低下を引き起こす可能性があります。
外部アンテナ接続には、適切な機械的取り付けと確実な電気的接触が必要です。ねじ込み式RFコネクタには規定のトルク要件がある場合があり、小型スナップオンコネクタには適切な位置合わせと完全な嵌合が必要です。清浄度要件は、特に高感度RF領域周辺において、選択されたフラックス、組み立てプロセス、および製品の信頼性要件に従う必要があります。動作を確認するには、実際のアンテナまたはGNSS信号シミュレータを使用してボードの電源をオンにし、初回測位時間、追跡された衛星数、および実際の基準点に対する精度の結果を取得する必要があります。
標準的な検査では多くの欠陥が発見されるが、この種のボードにとって実際に最も重要なこと、つまり正確に航行できるかどうかを確認することはできない。
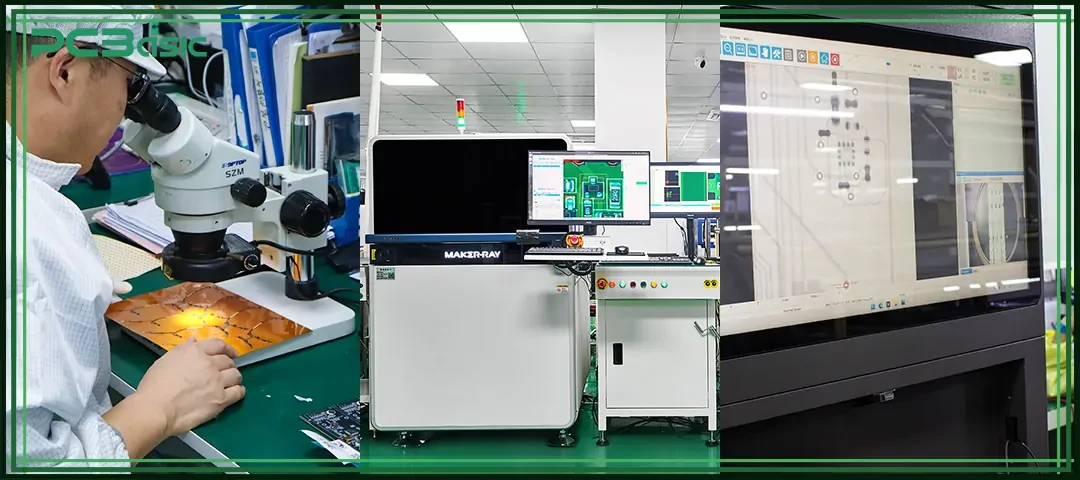
はんだペースト検査(SPI)は、部品を配置する前にペーストの量と位置を検査します。自動光学検査(AOI)は、リフロー処理後に部品と半田接合部の位置をチェックし、X線検査は、目視では確認できない微細ピッチのパッケージやコネクタの下を検査します。これらの検査方法を組み合わせることで、GPSモジュール基板上の多くの物理的な組み立て不良を特定できますが、GNSSの受信性能や測位性能を単独で検証することはできません。
次の段階では、電源が仕様を満たしていること、発振器が正しい周波数で動作していること、UARTまたはSPIインターフェースがテスト治具と通信していることが検証されます。これにより、配線の問題や部品の故障が特定されます。ただし、基板はすべての電気的テストに合格しても、RF感度の問題により屋外では性能が低下する可能性があります。
動作確認のため、機能テストでは、ライブアンテナまたはGNSS信号シミュレータを使用してボードに電源を供給し、制御されたテスト条件下で、初回測位時間、衛星捕捉、測位性能などのパラメータを定義された基準値と比較して評価することがあります。このタイプのGNSSモジュールテストは、単に導通チェックに合格するだけでなく、ドローンGPSモジュールPCBAの性能を確認することを可能にします。PCBasicは、プロジェクト固有のGNSSをサポートできます。 PCBA機能テスト 必要な試験条件、手順、治具、および合格基準が定義されたとき。
動作する試作品が1つあれば、設計コンセプトは証明される。しかし、その性能を数百、数千ものユニットに一貫して適用することは、全く別の課題である。
GNSS受信機およびRFフロントエンドモジュールのチップが供給不足に陥っており、生産を継続するために代替品を急遽使用したいという誘惑が生じている。代替品は、UAV GPSモジュールPCBAに組み込む前に、オリジナルと同様にRF互換性テストを実施する必要がある。 なぜなら、たとえ同等のものであっても、現場でのシステムの性能に影響を与える可能性があるからだ。
RFを必要とする部品の承認済みベンダーリストと、事前に承認された二次供給元リストを用意しておくことで、時間的制約のために不適切な変更を行うリスクを軽減できます。このような計画は、準備不足のチームが予期せぬ事態に直面するような供給不足の時期に最も効果を発揮します。
一貫性のある出力を得るには、「見た目が良い」という主観的な判断ではなく、定量的に規定された受入基準が必要です。すべてのGPSモジュール基板アセンブリが同じ基準を満たすように、生産前に、許容可能な最小衛星数、初回測位までの最大時間、位置誤差のドリフトといった合否判定基準を定量化する必要があります。
ファームウェアのアップデート、レイアウトの再設計、および異なるロットのコンポーネントはすべて、特定の製造日とテストデータまで遡って追跡する必要があります。顧客が導入後数か月経ってからナビゲーションの問題について苦情を申し立てた場合、エンジニアチームが問題がファームウェアのバージョン、特定のロットのコンポーネント、またはアセンブリの変更のいずれにあるかを判断できるのは追跡のみです。 PCベーシック 同社が製造するすべてのUAVナビゲーションPCBプログラムに対して実施する。
ドローンが安定した飛行経路を維持できるかどうかは、最終的には離陸のはるか以前に行われた設計上の選択、すなわちRF信号経路のルーティング、基板アセンブリの精度、GNSS性能の検証にかかっています。ドローンGPSモジュールPCBAの高品質設計では、これらすべてが無関係ではなく、相互に関連していると捉えています。GPS技術に基づいたドローン用ナビゲーションボードの開発または製造に取り組んでおり、RFに敏感なPCBAの経験豊富な製造業者をお探しの場合は、PCBasicのエンジニアリングチームがお客様のプロジェクトについてご相談に応じます。
Q1:ドローン用GPSモジュールのPCBAは、標準的な制御基板と何が違うのですか?
A1:この設計は、衛星からの非常に微弱な信号を受信できるRF回路に焦点を当てているため、部品の配置、シールド、および位置決めは、他のほとんどのデジタル制御基板よりも重要になります。
Q2:標準的なPCB検査でGPSの精度を確認できますか?
A2:いいえ。自動光学検査やX線検査では製造上の欠陥を検出できますが、受信機や信号発生器を用いたGNSS機能テストによってのみ、航法機能を検証できます。
Q3:ドローンのGPSモジュール基板にとって、EMIがそれほど重要な理由は何ですか?
A3:モーターコントローラー、電源ケーブル、ビデオ送信機はすべて、GNSS回路部分が適切にシールドされていない場合、衛星からの微弱な信号をかき消すのに十分な電磁干渉を引き起こす可能性があります。
Q4:PCBasicは出荷前にUAV GPSモジュールのPCBAの性能をどのように検証しますか?
A4:PCBasicは、顧客の設計およびテスト要件に応じて、SPI、AOI、X線検査、電気テスト、およびプロジェクト固有の機能テストをサポートします。UAV GPSモジュールPCBAプロジェクトの場合、必要なテスト方法、条件、治具、および合格基準が定義されていれば、GNSS機能検証を実施できます。
電話連絡
+86-755-27218592
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。
WeChatサポート
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。
WhatsAppサポート
さらに、 ヘルプセンター。 質問とその回答がすでに明確に説明されている可能性があるため、お問い合わせの前に確認することをお勧めします。