Volume di mixaggio elevato globale ad alta velocità PCBA fabbricante


9:00 -18:00, lun. - Ven. (GMT+8)
9:00 -12:00, sabato (GMT+8)
(Eccetto i giorni festivi cinesi)
Home Page > Blog > Base di conoscenza > Scheda PCBA del modulo GPS per droni: come la progettazione, l'assemblaggio e il collaudo influenzano l'affidabilità del GNSS
Sommario
1. All'interno di un modulo GPS per droni: come i segnali GNSS si trasformano in dati di navigazione
2. Perché i moduli GPS dei droni sono particolarmente sensibili al rumore RF e all'integrazione
3. Trasformare la progettazione di PCB GPS in un PCBA affidabile
4. Perché la sola ispezione non è sufficiente a verificare le prestazioni della navigazione GPS
5. Dal prototipo funzionante alla produzione ripetibile di moduli GPS
La domanda per questo tipo di tecnologia è in costante aumento. Secondo le ricerche di settore, le dimensioni del mercato globale dei sistemi di navigazione per droni (UAV) nel 2026 saranno stimate a 13.93 miliardi di dollari e raggiungeranno i 27.3 miliardi di dollari entro il 2030, principalmente grazie alla diffusione del posizionamento GNSS come equipaggiamento standard per droni commerciali e industriali. Questo articolo spiega come una scheda elettronica GPS elabora i dati satellitari grezzi per fornire una posizione stabilizzata, perché il circuito si differenzia da una normale scheda di controllo e cosa è necessario fare per passare da un prototipo funzionante all'assemblaggio su larga scala di moduli GPS su PCB.
Prima di esaminare i compromessi che i progettisti devono affrontare o come viene assemblata un'antenna, è importante sapere cosa accade dal momento in cui il segnale satellitare colpisce l'antenna fino a quando un controllore di volo riceve le coordinate.
L'antenna GNSS riceve segnali molto deboli trasmessi da satelliti in orbita a circa 20,000 chilometri dalla Terra. A seconda dell'architettura dell'antenna e del ricevitore, i deboli segnali GNSS possono passare attraverso filtri e amplificatori a basso rumore prima di raggiungere il ricevitore. Perdite, rumore aggiunto o interferenze in questa fase possono ridurre il margine di segnale disponibile. Questo segnale viene quindi inviato a un ricevitore specializzato che decodifica le informazioni temporali provenienti dai satelliti e fornisce informazioni su posizione, velocità e tempo.
Poiché i segnali GNSS ricevuti dal ricevitore sono estremamente deboli, possono verificarsi perdite e rumori significativi lungo il percorso verso il ricevitore, riducendo così il margine di segnale. Un cavo anche solo leggermente troppo lungo o un connettore con un'impedenza non adatta possono ridurre il margine di sicurezza dell'ingegnere.
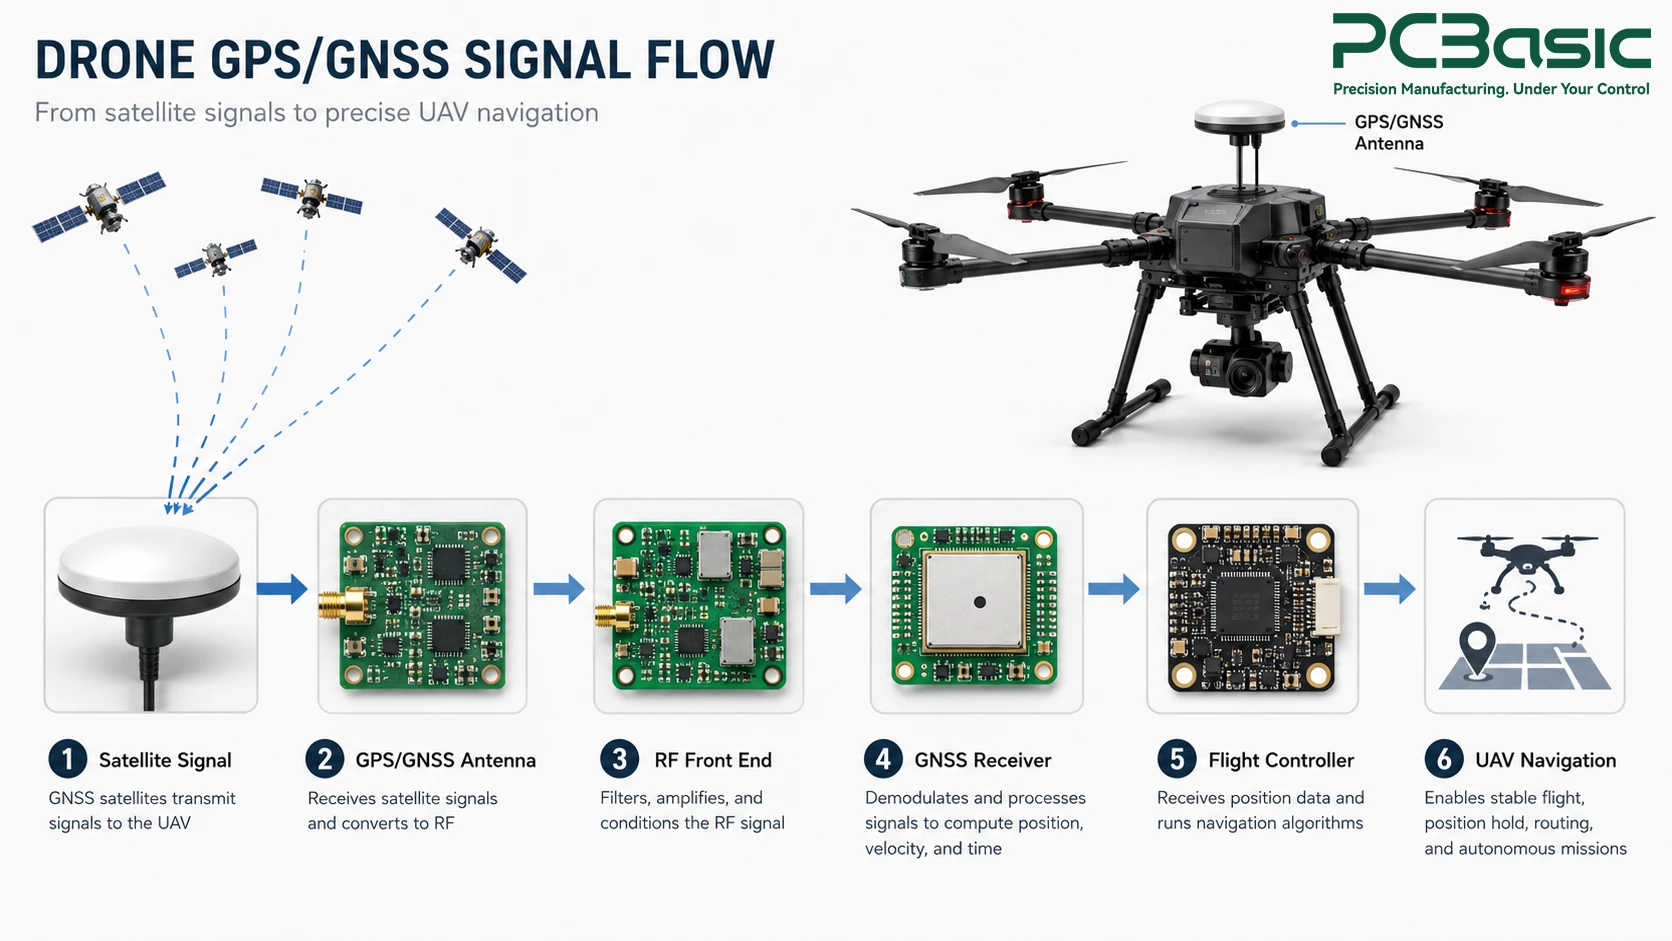
Una tipica scheda PCB GPS è composta dal front-end RF, dal circuito integrato ricevitore GNSS, da un oscillatore a cristallo che fornisce il riferimento temporale, da un circuito che garantisce la corretta regolazione della tensione di alimentazione e dall'interfaccia, in genere UART o SPI, per il trasferimento dei dati. Inoltre, molte schede integrano un'unità di misura inerziale insieme al circuito integrato ricevitore GNSS, poiché i droni necessitano di informazioni sulla posizione e sul movimento a corto raggio per la navigazione.
Una volta che le informazioni sulla posizione sono state elaborate dal PCB del modulo GPS, vengono inviate al controllore di volo, dove il processo di fusione dei sensori combina le informazioni sulla posizione con le informazioni del barometro, della bussola e dell'IMU. Il risultato è che queste informazioni costituiscono la base del processo di navigazione a bordo del drone, consentendogli di mantenere la posizione, seguire una traiettoria o tornare alla base. Il modulo GPS è solo una parte del sistema più ampio. PCBA del drone, dove i circuiti di navigazione, rilevamento, comunicazione e controllo dell'alimentazione devono lavorare insieme.
Il comportamento dell'elettronica GNSS è totalmente diverso da quello di una normale scheda di controllo digitale, poiché il segnale da ricevere è molto più debole del rumore di fondo. Ciò rende la fase di progettazione del ricevitore estremamente critica.
La distanza della traccia, l'adattamento di impedenza e la continuità del piano di massa dall'antenna al chip del ricevitore possono tutti contribuire alla qualità del segnale. Una progettazione inadeguata del PCB GPS può comportare la perdita di diversi decibel dell'intensità del segnale ancor prima che venga elaborato dal ricevitore, con conseguente scarso aggancio del satellite e riduzione della precisione in presenza di segnali deboli, come ad esempio in aree urbane fitte o in zone boschive.
L'ambiente in cui opera elettronicamente un drone è particolarmente ostile. Il controller dei motori brushless, i cavi della batteria ad alta corrente e persino il sistema di trasmissione video generano rumore elettromagnetico che può facilmente interferire direttamente con il circuito GPS. Un posizionamento accurato, una struttura di massa e di ritorno ben controllata, un filtraggio o una schermatura appropriati e una distanza sufficiente da fonti di rumore intense possono contribuire a ridurre le interferenze che si innestano nel percorso del segnale GNSS.
Oltre alle prestazioni RF, esistono fattori che influenzano la producibilità di un circuito stampato. Una distanza molto ridotta tra i componenti vicini alle parti RF può apparire perfetta su un computer, ma può causare molte difficoltà durante la produzione del circuito stampato, poiché la probabilità di cortocircuiti di saldatura aumenta con la riduzione del passo. Gli ingegneri che progettano un PCB per un modulo GPS dovrebbero valutare le prestazioni RF rispetto alle tolleranze di produzione realistiche fin dalle prime fasi, piuttosto che scoprire il problema dopo la prima realizzazione del prototipo.
La pannellizzazione introduce ulteriori considerazioni in merito. Un modulo GPS destinato alla produzione di massa trarrà maggior beneficio da un PCB progettato in modo tale da consentire la suddivisione in pannelli in modo efficiente, evitando di tagliare troppo vicino alle tracce sensibili alle radiofrequenze a causa delle sollecitazioni meccaniche applicate durante il processo.
Uno schema elettrico ben progettato diventa un prodotto utilizzabile solo dopo aver superato le difficoltà legate al posizionamento dei componenti, alla saldatura e alla schermatura su una vera e propria linea di produzione.
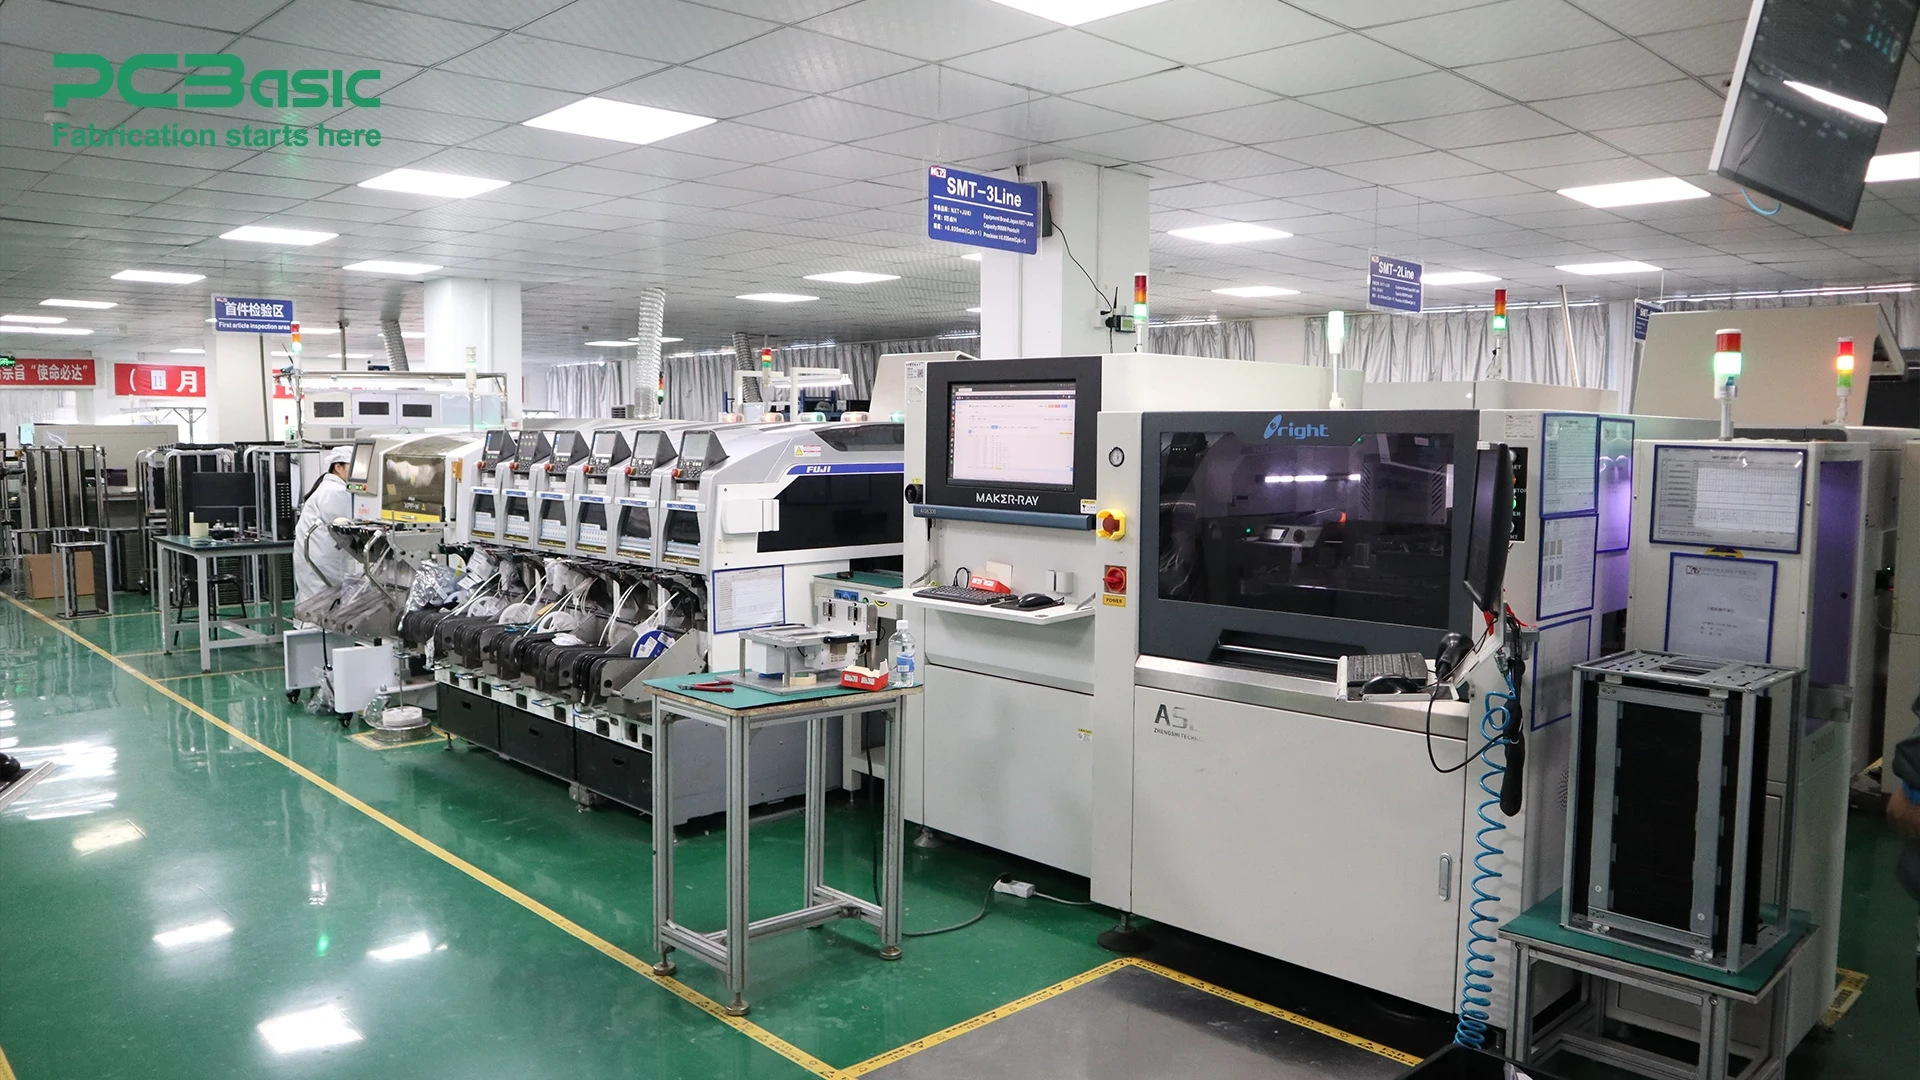
I chipset nei ricevitori GNSS e nei moduli front-end RF sono spesso progettati come moduli compatti a passo fine, che offrono una tolleranza minima per gli errori di posizionamento. Per realizzare un PCBA affidabile per un modulo GPS per droni, sono necessarie macchine pick and place ad alta precisione e stencil per pasta saldante estremamente accurati, al fine di garantire l'assenza di cortocircuiti tra i pad adiacenti.
I moduli GNSS, i filtri RF, gli oscillatori, i connettori e altri componenti possono avere limiti di rifusione e di manipolazione differenti, pertanto parametri come la velocità di rampa e la temperatura di picco devono rimanere entro i requisiti dei componenti utilizzati sulla scheda. Una saldatura scadente o un danno termico possono creare connessioni intermittenti o degradare le prestazioni elettriche o RF anziché causare un guasto definitivo immediato.
I collegamenti delle antenne esterne richiedono una corretta installazione meccanica e un contatto elettrico affidabile. I connettori RF filettati possono avere requisiti di coppia specifici, mentre i connettori miniaturizzati a scatto richiedono un allineamento corretto e un accoppiamento completo. I requisiti di pulizia devono essere conformi al flusso selezionato, al processo di assemblaggio e ai requisiti di affidabilità del prodotto, in particolare nelle aree RF sensibili. Per verificare il funzionamento, la verifica reale richiede l'accensione della scheda con un'antenna reale o un simulatore di segnale GNSS per ottenere risultati relativi al tempo di primo fix, al numero di satelliti tracciati e alla precisione rispetto a un punto di riferimento reale.
Un'ispezione standard rileva molti difetti, ma non può confermare l'aspetto che conta davvero di più per questa categoria di schede: la precisione della navigazione.
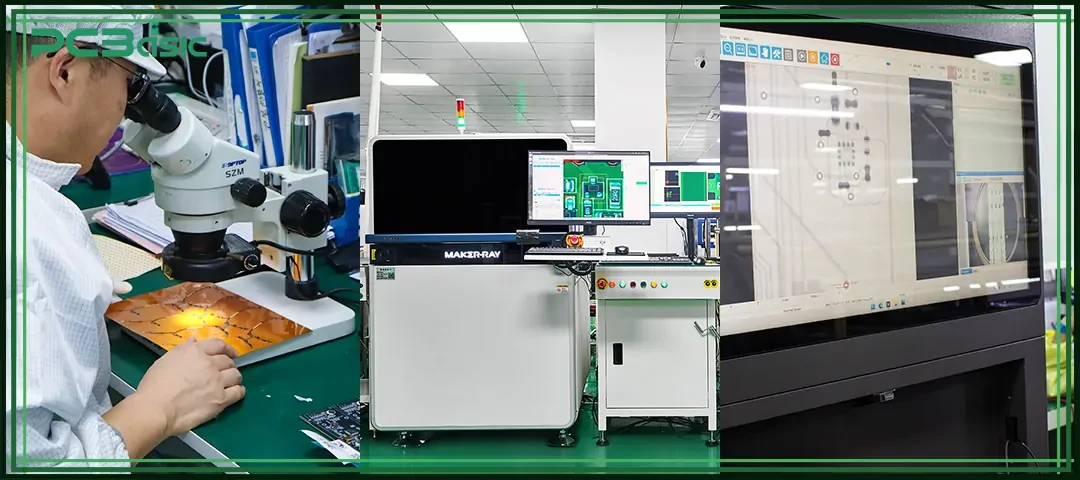
L'ispezione della pasta saldante (SPI) verifica il volume e la posizione della pasta prima del posizionamento di qualsiasi componente. L'ispezione ottica automatizzata (AOI) controlla il posizionamento dei componenti e delle saldature dopo il processo di rifusione, mentre l'ispezione a raggi X ispeziona i package e i connettori a passo fine, non visibili a occhio nudo. Insieme, questi metodi di ispezione possono identificare molti difetti di assemblaggio fisici su un PCB di un modulo GPS, ma non sono in grado da soli di verificare le prestazioni di ricezione o posizionamento GNSS.
Nella fase successiva, si verifica che gli alimentatori siano conformi alle specifiche, che l'oscillatore funzioni alla frequenza corretta e che l'interfaccia UART o SPI comunichi con un dispositivo di test. Questo permetterà di identificare eventuali problemi di cablaggio e guasti ai componenti; tuttavia, una scheda potrebbe superare tutti i test elettrici ma presentare prestazioni scadenti all'esterno a causa di problemi di sensibilità alle radiofrequenze.
Per verificare il funzionamento, i test funzionali possono includere l'alimentazione della scheda con un'antenna reale o un simulatore di segnale GNSS e la valutazione di parametri quali il tempo di acquisizione del primo fix, l'acquisizione del satellite e le prestazioni di posizionamento rispetto a un riferimento definito in condizioni di test controllate. Questo tipo di test del modulo GNSS consente effettivamente di confermare le prestazioni di una scheda PCBA del modulo GPS del drone, anziché limitarsi a un semplice controllo di continuità. PCBasic può supportare GNSS specifici per il progetto. Test funzionale della scheda PCBA quando vengono definite le condizioni di prova, le procedure, le attrezzature e i criteri di accettazione richiesti.
Un singolo prototipo funzionante dimostra la validità di un concetto di design. Riuscire a replicare le stesse prestazioni su centinaia o migliaia di unità in modo coerente è una sfida completamente diversa.
I chip dei ricevitori GNSS e dei moduli front-end RF hanno riscontrato un problema di scarsità, il che ha portato alla tentazione di utilizzare rapidamente dei sostituti per continuare la produzione. Qualsiasi sostituto deve essere testato per la compatibilità RF, proprio come l'originale, prima della spedizione nel PCBA del modulo GPS per UAV. perché anche l'equivalente può modificare le prestazioni del sistema sul campo.
Un elenco approvato di fornitori per i componenti che richiedono radiofrequenza e fonti secondarie pre-approvate contribuiscono a mitigare il rischio di apportare modifiche non qualificate a causa della pressione dei tempi. Tale pianificazione si rivela particolarmente efficace durante i periodi di carenza che colgono di sorpresa un team impreparato.
Per ottenere risultati coerenti è necessario definire criteri di accettazione quantitativi, anziché basarsi su una valutazione soggettiva del tipo "sembra a posto". Il numero minimo accettabile di satelliti, il tempo massimo per il primo fix e la deriva dell'errore di posizione devono essere quantificati come criteri di superamento/fallimento prima della produzione, in modo che tutti i PCB dei moduli GPS soddisfino gli stessi criteri.
Tutti gli aggiornamenti del firmware, le riprogettazioni dei layout e i diversi lotti di componenti richiedono una tracciabilità fino a una determinata data di produzione e ai dati di test. Quando un cliente si lamenta di un problema di navigazione diversi mesi dopo l'implementazione, è solo attraverso la tracciabilità che un team di ingegneri può determinare se il problema risiede in una versione del firmware, in un determinato lotto di componenti o in una modifica dell'assemblaggio, e questo è qualcosa PCBBasic lo fa per tutti i programmi PCB di navigazione per droni che produce.
La capacità di un drone di mantenere una traiettoria di volo stabile dipende in ultima analisi dalle scelte progettuali effettuate ben prima del decollo: il percorso del segnale RF, la precisione dell'assemblaggio della scheda e la verifica delle sue prestazioni GNSS. La progettazione di alta qualità del modulo GPS per droni (PCBA) considera tutti questi aspetti come interconnessi. Se il vostro team sta lavorando allo sviluppo o alla produzione della scheda di navigazione per i vostri droni basata sulla tecnologia GPS e necessita di un produttore esperto di PCBA sensibili alle radiofrequenze, il team di ingegneri di PCBasic è pronto a discutere del vostro progetto.
D1: Cosa distingue una scheda PCBA per modulo GPS di un drone da una scheda di controllo standard?
A1: Questo progetto si concentra su un circuito RF in grado di ricevere segnali molto deboli dai satelliti, il che implica che la disposizione, la schermatura e il posizionamento dei componenti sono più critici rispetto alla maggior parte delle altre schede di controllo digitali.
D2: L'ispezione standard dei circuiti stampati può confermare la precisione del GPS?
A2: No. L'ispezione ottica automatizzata e le ispezioni a raggi X rilevano i difetti di fabbricazione, ma solo tramite test funzionali GNSS con un ricevitore o un generatore di segnale è possibile verificare le capacità di navigazione.
D3: Perché le interferenze elettromagnetiche (EMI) sono così importanti per un circuito stampato di un modulo GPS su un drone?
A3: I controllori dei motori, i cavi di alimentazione e i trasmettitori video possono tutti generare interferenze elettromagnetiche sufficienti a sovrastare il debole segnale proveniente dal satellite, qualora la parte GNSS del circuito non sia adeguatamente schermata.
D4: Come verifica PCBasic le prestazioni del PCBA del modulo GPS per droni prima della spedizione?
A4: PCBasic supporta SPI, AOI, ispezione a raggi X, test elettrici e test funzionali specifici del progetto in base ai requisiti di progettazione e collaudo del cliente. Per i progetti PCBA di moduli GPS per UAV, la verifica funzionale GNSS può essere implementata quando vengono definiti il metodo di prova, le condizioni, le attrezzature e i criteri di accettazione richiesti.
Richiesta di informazioni sull'assemblea
Preventivo istantaneo
Contatto telefonico
+ 86-755-27218592
Inoltre, abbiamo preparato un Centro assistenza. Ti consigliamo di verificarlo prima di contattarci, poiché la tua domanda e la relativa risposta potrebbero essere già chiaramente spiegate lì.
Supporto WeChat
Inoltre, abbiamo preparato un Centro assistenza. Ti consigliamo di verificarlo prima di contattarci, poiché la tua domanda e la relativa risposta potrebbero essere già chiaramente spiegate lì.
Supporto WhatsApp
Inoltre, abbiamo preparato un Centro assistenza. Ti consigliamo di verificarlo prima di contattarci, poiché la tua domanda e la relativa risposta potrebbero essere già chiaramente spiegate lì.