Volume campuran global berkecepatan tinggi PCBA pabrikan


9:00 -18:00, Senin. - Jum. (GMT+8)
9:00 -12:00, Sabtu (GMT+8)
(Kecuali hari libur umum Tiongkok)
Beranda > Blog > Basis Pengetahuan > PCBA Modul GPS Drone: Bagaimana Desain, Perakitan, dan Pengujian Mempengaruhi Keandalan GNSS
Daftar Isi
1. Di Dalam Modul GPS Drone: Bagaimana Sinyal GNSS Menjadi Data Navigasi
2. Mengapa Modul GPS Drone Sangat Sensitif terhadap Gangguan RF dan Integrasi
3. Mengubah Desain PCB GPS Menjadi PCBA yang Andal
4. Mengapa Inspeksi Saja Tidak Dapat Memverifikasi Kinerja Navigasi GPS
5. Dari Prototipe yang Berfungsi hingga Produksi Modul GPS yang Dapat Diulang
Permintaan akan teknologi jenis ini terus meningkat. Menurut riset industri, ukuran pasar sistem navigasi UAV global pada tahun 2026 diperkirakan mencapai $13.93 miliar dan akan mencapai $27.3 miliar pada tahun 2030, terutama karena penentuan posisi GNSS menjadi peralatan standar drone komersial dan industri. Artikel ini menjelaskan bagaimana papan sirkuit GPS memproses data satelit mentah untuk memberikan posisi yang stabil, mengapa rangkaiannya berbeda dari PCBA pengontrol biasa, dan apa yang perlu Anda lakukan untuk beralih dari prototipe fungsional ke perakitan PCB modul GPS dalam skala besar.
Sebelum kita membahas kompromi yang dilakukan para perancang atau bagaimana sebuah antena dirakit, penting untuk mengetahui apa yang terjadi dari saat sinyal satelit mengenai antena hingga saat pengendali penerbangan mendapatkan koordinat.
Antena GNSS menerima sinyal yang sangat lemah yang dipancarkan dari satelit yang mengorbit sekitar 20,000 kilometer dari Bumi. Tergantung pada arsitektur antena dan penerima, sinyal GNSS yang lemah dapat melewati penyaringan dan penguatan noise rendah sebelum mencapai penerima. Kehilangan, noise tambahan, atau interferensi pada tahap ini dapat mengurangi margin sinyal yang tersedia. Sinyal ini kemudian dikirim ke penerima khusus yang mendekode informasi waktu dari satelit dan memberikan informasi posisi, kecepatan, dan waktu.
Karena sinyal GNSS yang diterima di penerima sangat lemah, mungkin terjadi kehilangan dan gangguan yang signifikan di sepanjang jalan menuju penerima, sehingga mengurangi margin sinyal. Kabel yang sedikit lebih panjang atau konektor dengan impedansi yang tidak sesuai dapat mengurangi margin keuntungan bagi seorang insinyur.
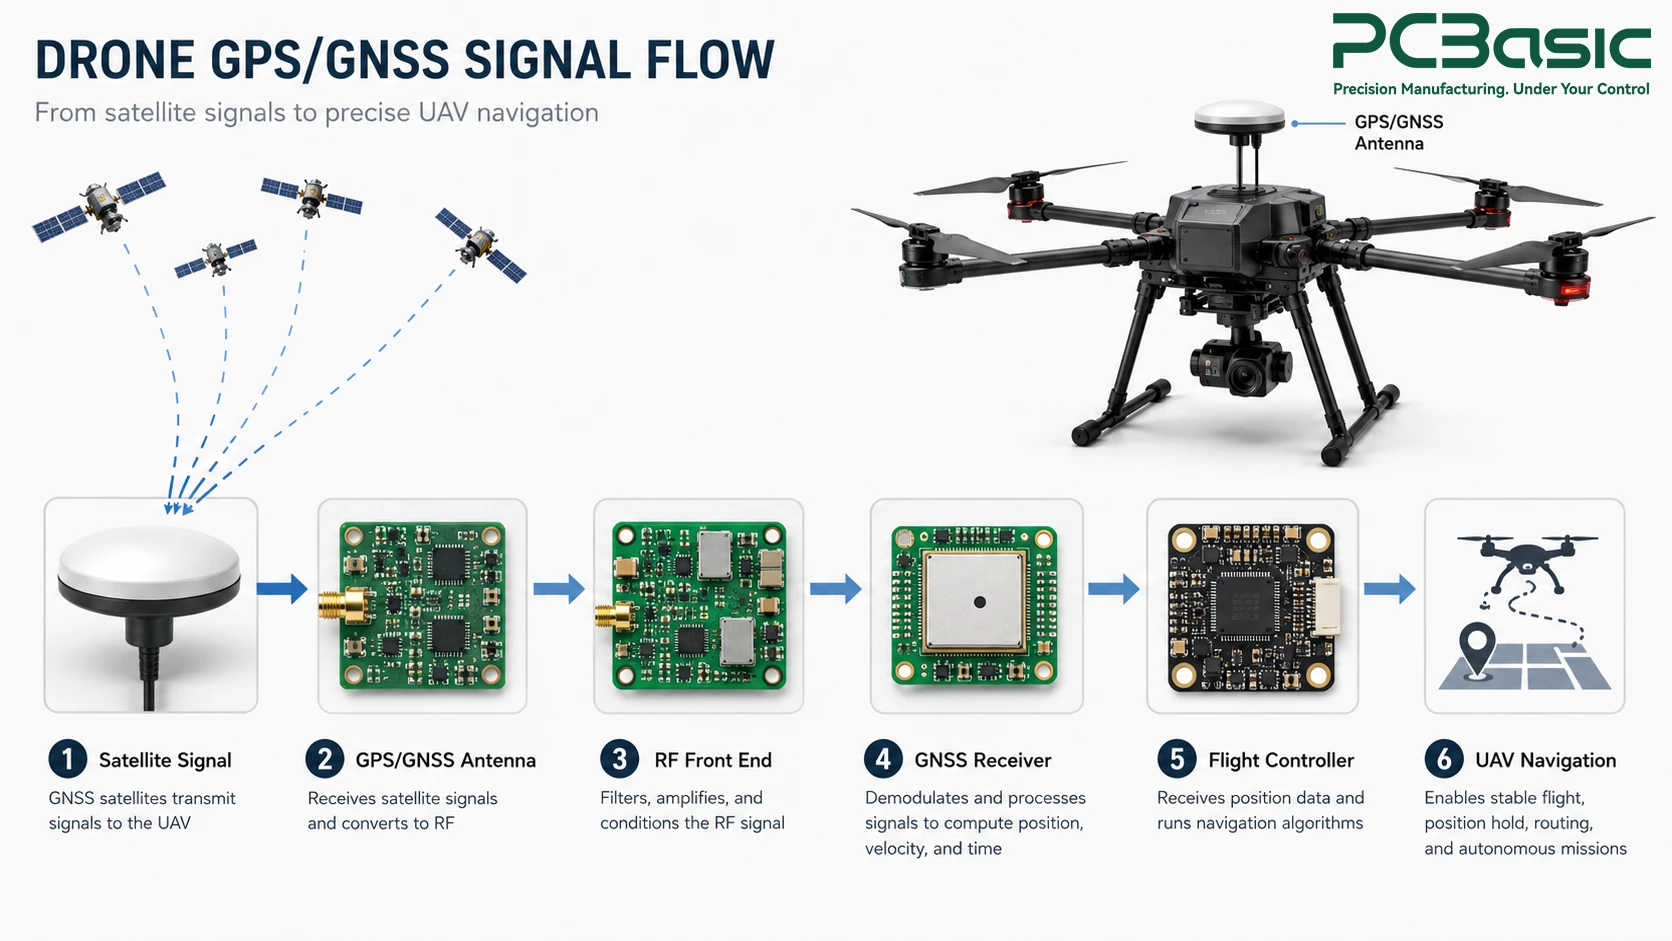
PCB GPS umum biasanya terdiri dari bagian depan RF, IC penerima GNSS, osilator kristal yang menyediakan referensi waktu, rangkaian yang memastikan pengaturan tegangan yang tepat untuk catu daya, dan antarmuka, biasanya UART atau SPI, untuk meneruskan data lebih lanjut. Selain itu, banyak papan akan menggabungkan unit pengukuran inersia bersama dengan IC penerima GNSS, karena drone membutuhkan informasi posisi dan pergerakan jarak pendek untuk navigasi.
Setelah informasi posisi diproses oleh PCB modul GPS, informasi tersebut kemudian dimasukkan ke pengontrol penerbangan, di mana proses fusi sensor menggabungkan informasi posisi dengan informasi barometer, kompas, dan IMU. Hasilnya adalah informasi tersebut menjadi dasar proses navigasi di dalam UAV, yang memungkinkannya untuk mempertahankan posisi, terbang mengikuti jalur, atau terbang pulang. Modul GPS hanyalah satu bagian dari sistem yang lebih luas. PCBA pesawat tak berawakdi mana sirkuit navigasi, penginderaan, komunikasi, dan kontrol daya harus bekerja bersama-sama.
Perilaku elektronik GNSS sangat berbeda dari papan kontrol digital biasa karena sinyal yang diterima jauh lebih rendah daripada kebisingan latar belakang. Hal ini membuat proses desain penerima menjadi sangat penting.
Jarak jalur, pencocokan impedansi, dan kontinuitas bidang ground dari antena ke chip penerima semuanya dapat berkontribusi pada kualitas sinyal. Desain PCB GPS yang buruk dapat mengakibatkan hilangnya beberapa desibel kekuatan sinyal bahkan sebelum diproses oleh penerima, sehingga mengakibatkan penguncian satelit yang buruk dan akurasi yang berkurang di bawah sinyal lemah seperti di lingkungan perkotaan yang padat atau kanopi hutan.
Lingkungan tempat drone beroperasi secara elektronik merupakan lingkungan yang menantang. Pengontrol motor tanpa sikat, kabel baterai berarus tinggi, dan bahkan sistem pemancar video semuanya menghasilkan gangguan elektromagnetik yang dapat dengan mudah masuk langsung ke papan sirkuit GPS. Penempatan yang cermat, struktur jalur darat dan jalur balik yang terkontrol dengan baik, penyaringan atau pelindung yang tepat, dan pemisahan yang cukup dari sumber gangguan yang kuat dapat membantu mengurangi interferensi yang masuk ke jalur sinyal GNSS.
Selain performa RF, ada faktor-faktor yang memengaruhi kemampuan manufaktur suatu papan. Jarak yang sangat kecil antara komponen yang berdekatan dengan bagian RF akan terlihat sempurna di komputer, tetapi dapat menyebabkan banyak kesulitan saat memproduksi papan tersebut, karena kemungkinan terjadinya jembatan solder meningkat seiring dengan pengurangan jarak antar komponen. Para insinyur yang merancang PCB modul GPS harus mempertimbangkan performa RF terhadap toleransi manufaktur yang realistis sejak awal, daripada menemukan konflik tersebut setelah prototipe pertama dibuat.
Panelisasi menghadirkan pertimbangan tambahan dalam hal ini. Modul GPS yang ditujukan untuk produksi massal akan lebih baik jika PCB dirancang sedemikian rupa sehingga pemisahan panel dapat dilakukan secara efisien tanpa memotong terlalu dekat dengan jalur sensitif RF karena tekanan mekanis yang diterapkan selama proses tersebut.
Skema yang solid hanya menjadi produk yang dapat digunakan setelah melewati proses penempatan komponen, penyolderan, dan pelindung pada jalur produksi sebenarnya.
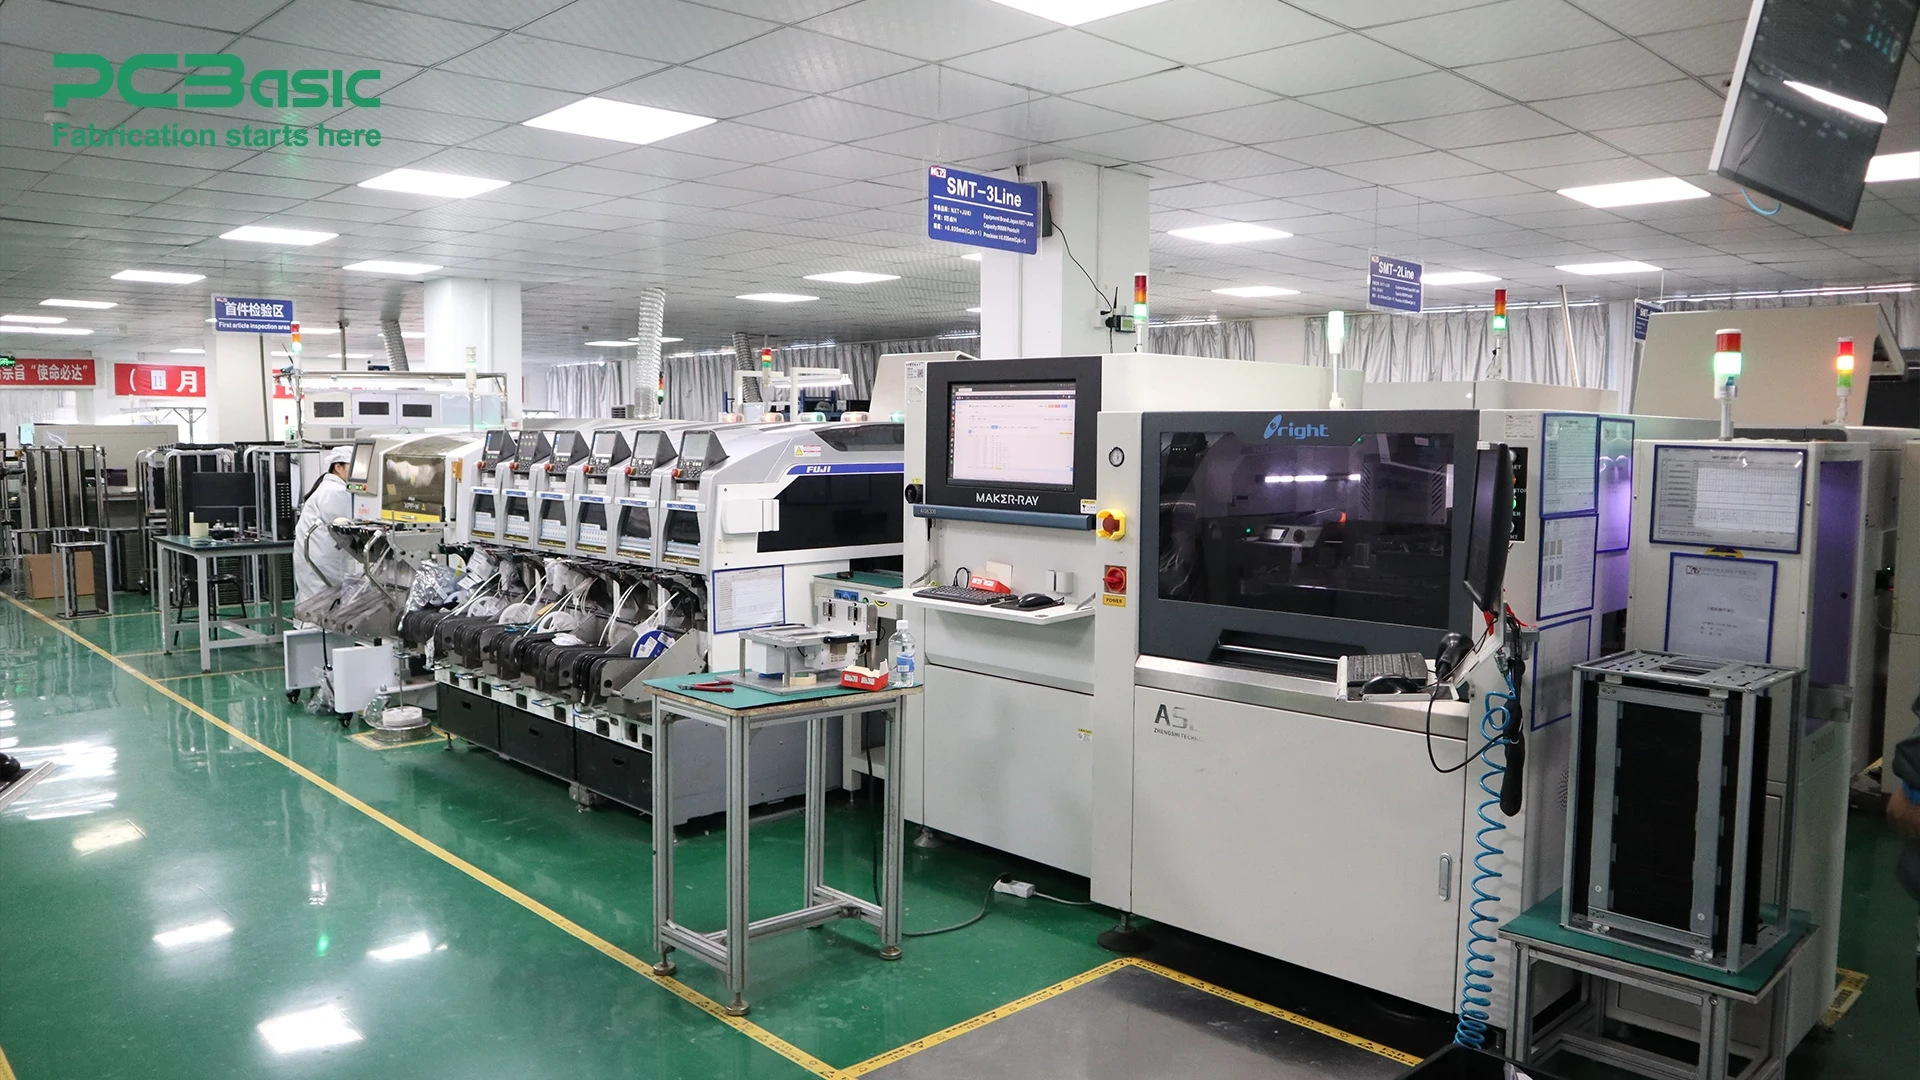
Chipset pada penerima GNSS dan modul front-end RF sering dirancang sebagai modul kompak dengan jarak antar pin yang rapat, sehingga meminimalkan toleransi kesalahan penempatan. Untuk membuat PCBA modul GPS drone yang andal, diperlukan mesin pick and place presisi tinggi dan stensil pasta solder yang sangat akurat untuk memastikan tidak ada jembatan antara bantalan yang berdekatan.
Modul GNSS, filter RF, osilator, konektor, dan komponen lainnya mungkin memiliki batas reflow dan penanganan yang berbeda, sehingga parameter seperti laju perubahan suhu dan suhu puncak harus tetap sesuai dengan persyaratan komponen yang digunakan pada papan sirkuit. Penyolderan yang buruk atau kerusakan termal dapat menyebabkan koneksi terputus-putus atau menurunkan kinerja listrik atau RF, alih-alih menyebabkan kegagalan total secara langsung.
Koneksi antena eksternal memerlukan pemasangan mekanis yang benar dan kontak listrik yang andal. Konektor RF berulir mungkin memiliki persyaratan torsi tertentu, sementara konektor snap-on miniatur memerlukan penyelarasan yang tepat dan pemasangan yang sempurna. Persyaratan kebersihan harus mengikuti fluks yang dipilih, proses perakitan, dan persyaratan keandalan produk, terutama di sekitar area RF yang sensitif. Untuk memverifikasi pengoperasian, verifikasi sebenarnya memerlukan pengaktifan papan dengan antena aktif atau simulator sinyal GNSS untuk mendapatkan hasil waktu untuk perbaikan pertama, jumlah satelit yang dilacak, dan akurasi relatif terhadap titik referensi aktual.
Inspeksi standar dapat mendeteksi banyak kerusakan, tetapi tidak dapat memastikan satu hal yang paling penting untuk kategori papan ini: apakah papan tersebut bernavigasi dengan akurat.
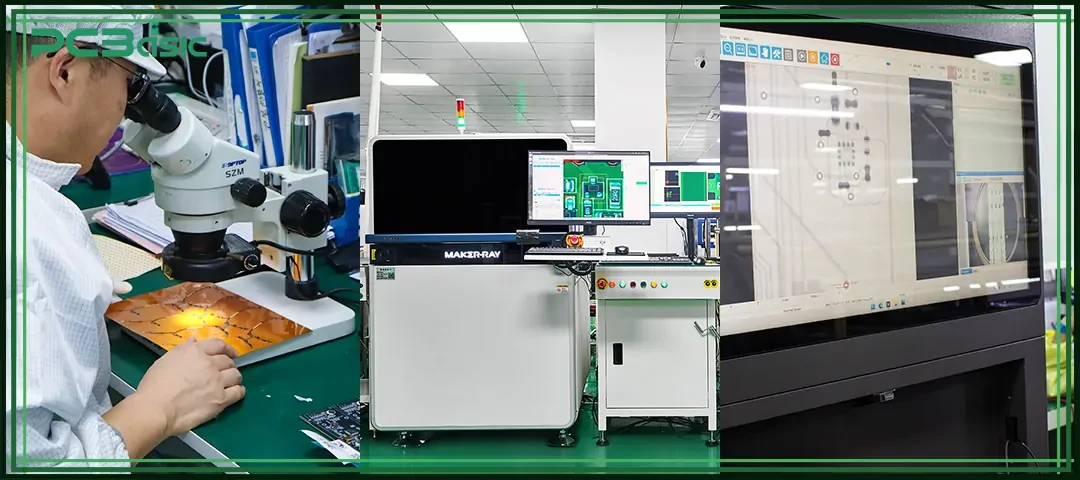
Inspeksi pasta solder (SPI) menguji volume dan lokasi pasta sebelum penempatan komponen apa pun. Inspeksi optik otomatis (AOI) memeriksa penempatan komponen dan sambungan solder setelah proses reflow, sedangkan inspeksi sinar-X memeriksa bagian bawah paket dan konektor dengan jarak antar pin yang rapat, yang tidak dapat dilihat secara visual. Bersama-sama, metode inspeksi ini dapat mengidentifikasi banyak cacat perakitan fisik pada PCB modul GPS, tetapi metode ini sendiri tidak dapat memverifikasi penerimaan GNSS atau kinerja penentuan posisi.
Pada fase selanjutnya, catu daya diverifikasi sesuai spesifikasi, osilator diverifikasi bekerja pada frekuensi yang benar, dan antarmuka UART atau SPI diverifikasi berkomunikasi dengan perangkat uji. Ini akan mengidentifikasi masalah kabel dan kegagalan komponen; namun, sebuah papan mungkin lolos semua pengujian listrik tetapi berkinerja buruk di luar ruangan karena masalah sensitivitas RF.
Untuk memverifikasi pengoperasian, pengujian fungsional dapat melibatkan pemberian daya pada papan dengan antena aktif atau simulator sinyal GNSS dan mengevaluasi parameter seperti waktu untuk mendapatkan posisi pertama, akuisisi satelit, dan kinerja penentuan posisi terhadap referensi yang ditentukan dalam kondisi pengujian terkontrol. Jenis pengujian modul GNSS ini sebenarnya memungkinkan konfirmasi kinerja PCBA modul GPS drone, bukan hanya sekadar lolos pemeriksaan kontinuitas. PCBasic dapat mendukung GNSS khusus proyek. Pengujian fungsional PCBA ketika kondisi pengujian, prosedur, perlengkapan, dan kriteria penerimaan yang dibutuhkan telah ditentukan.
Satu prototipe yang berfungsi membuktikan sebuah konsep desain. Meningkatkan kinerja yang sama secara konsisten di ratusan atau ribuan unit merupakan tantangan yang sama sekali berbeda.
Chip pada penerima GNSS dan modul front-end RF mengalami masalah kekurangan pasokan, sehingga menimbulkan godaan untuk segera menggunakan pengganti agar produksi tetap berlanjut. Setiap pengganti harus diuji kompatibilitas RF-nya seperti halnya komponen asli sebelum dikirim dalam PCBA modul GPS UAV. karena bahkan yang setara pun dapat mengubah kinerja sistem di lapangan.
Daftar vendor yang disetujui untuk komponen yang membutuhkan RF dan sumber sekunder yang telah disetujui sebelumnya membantu mengurangi risiko melakukan perubahan yang tidak memenuhi syarat karena tekanan waktu. Perencanaan semacam ini paling membuahkan hasil selama periode kekurangan yang mengejutkan tim yang tidak siap.
Hasil yang konsisten memerlukan kriteria penerimaan yang ditentukan secara kuantitatif, bukan hanya disetujui secara subyektif sebagai "terlihat bagus". Jumlah minimum satelit yang dapat diterima, waktu maksimum untuk perbaikan pertama, dan pergeseran kesalahan posisi harus dikuantifikasi untuk kriteria lulus/gagal sebelum produksi, sehingga semua perakitan PCB modul GPS memenuhi kriteria yang sama.
Semua pembaruan firmware, desain ulang tata letak, dan berbagai kelompok komponen memerlukan penelusuran kembali ke tanggal pembuatan dan data pengujian tertentu. Ketika pelanggan mengeluhkan masalah navigasi beberapa bulan setelah implementasi, hanya melalui penelusuranlah tim insinyur dapat menentukan apakah masalah tersebut terletak pada versi firmware, kelompok komponen tertentu, atau modifikasi perakitan, dan ini adalah sesuatu yang PCBasis berlaku untuk semua program PCB navigasi UAV yang diproduksinya.
Kemampuan drone untuk mempertahankan jalur penerbangan yang stabil pada akhirnya bergantung pada pilihan desain yang dibuat jauh sebelum lepas landas: perutean jalur sinyal RF, presisi perakitan papan, dan verifikasi kinerja GNSS-nya. Desain PCBA modul GPS drone berkualitas tinggi menganggap semua itu saling terkait, bukan tidak terkait. Jika tim Anda sedang mengerjakan pengembangan atau produksi papan navigasi untuk drone Anda berdasarkan teknologi GPS dan membutuhkan produsen PCBA sensitif RF yang berpengalaman, tim teknik PCBasic siap untuk mendiskusikan proyek Anda.
Q1: Apa yang membedakan PCBA modul GPS drone dari papan kontrol standar?
A1: Desain ini berfokus pada sirkuit RF yang mampu menerima sinyal yang sangat lemah dari satelit, yang berarti bahwa pengaturan, pelindung, dan penempatan komponen di sini lebih penting daripada untuk sebagian besar papan kontrol digital lainnya.
Q2: Dapatkah inspeksi PCB standar memastikan keakuratan GPS?
A2: Tidak. Inspeksi optik otomatis dan inspeksi sinar-X mendeteksi cacat produksi, tetapi hanya melalui pengujian GNSS fungsional menggunakan penerima atau generator sinyal Anda dapat memverifikasi kemampuan navigasi.
Q3: Mengapa EMI sangat penting untuk PCB modul GPS pada drone?
A3: Pengontrol motor, kabel daya, dan pemancar video semuanya berpotensi menimbulkan interferensi elektromagnetik yang cukup untuk menutupi sinyal lemah dari satelit jika bagian GNSS dari rangkaian tersebut tidak terlindungi dengan benar.
Q4: Bagaimana PCBasic memverifikasi kinerja PCBA modul GPS UAV sebelum pengiriman?
A4: PCBasic mendukung SPI, AOI, inspeksi sinar-X, pengujian listrik, dan pengujian fungsional spesifik proyek sesuai dengan desain dan persyaratan pengujian pelanggan. Untuk proyek PCBA modul GPS UAV, verifikasi fungsional GNSS dapat diimplementasikan ketika metode pengujian, kondisi, perlengkapan, dan kriteria penerimaan yang diperlukan telah ditentukan.
Pertanyaan Perakitan
Kutipan Instan
Kontak telepon
+ 86-755-27218592
Selain itu, kami juga telah menyiapkan Pusat Bantuan. Kami sarankan Anda memeriksanya sebelum menghubungi, karena pertanyaan Anda dan jawabannya mungkin sudah dijelaskan dengan jelas di sana.
Dukungan WeChat
Selain itu, kami juga telah menyiapkan Pusat Bantuan. Kami sarankan Anda memeriksanya sebelum menghubungi, karena pertanyaan Anda dan jawabannya mungkin sudah dijelaskan dengan jelas di sana.
Dukungan WhatsApp
Selain itu, kami juga telah menyiapkan Pusat Bantuan. Kami sarankan Anda memeriksanya sebelum menghubungi, karena pertanyaan Anda dan jawabannya mungkin sudah dijelaskan dengan jelas di sana.