حجم بالای میکس جهانی، سرعت بالا PCBA سازنده


9:00 -18:00، دوشنبه. - جمعه (GMT+8)
شنبه، ۹:۰۰ تا ۱۲:۰۰ (GMT+9)
(به جز تعطیلات رسمی چین)
صفحه اصلی > وبلاگ > پایگاه دانش > PCBA ماژول GPS پهپاد: چگونه طراحی، مونتاژ و آزمایش بر قابلیت اطمینان GNSS تأثیر میگذارد
فهرست مندرجات
۱. درون ماژول GPS پهپاد: چگونه سیگنالهای GNSS به دادههای ناوبری تبدیل میشوند
۲. چرا ماژولهای GPS پهپاد به نویز RF و ادغام حساس هستند؟
۳. تبدیل طراحی GPS PCB به یک PCBA قابل اعتماد
۴. چرا بازرسی به تنهایی نمیتواند عملکرد ناوبری GPS را تأیید کند؟
۵. از یک نمونه اولیه کاربردی تا تولید ماژول GPS تکرارپذیر
تقاضا برای این نوع فناوری رو به افزایش است. طبق تحقیقات صنعتی، اندازه بازار جهانی سیستمهای ناوبری پهپاد در سال ۲۰۲۶، ۱۳.۹۳ میلیارد دلار تخمین زده میشود و تا سال ۲۰۳۰ به ۲۷.۳ میلیارد دلار خواهد رسید، که عمدتاً به دلیل تبدیل شدن موقعیتیابی GNSS به تجهیزات استاندارد پهپادهای تجاری و صنعتی است. این مقاله توضیح میدهد که چگونه یک برد مدار GPS دادههای خام ماهوارهای را پردازش میکند تا یک موقعیت تثبیتشده را به شما ارائه دهد، چرا مدار با یک PCBA کنترلکننده معمولی متفاوت است و برای انتقال از یک نمونه اولیه کاربردی به مونتاژ PCB ماژول GPS در مقیاس بزرگ، چه کاری باید انجام دهید.
قبل از اینکه به بررسی بدهبستانهایی که طراحان انجام میدهند یا نحوه مونتاژ آنتن بپردازیم، مهم است بدانیم از زمانی که سیگنال ماهواره به آنتن برخورد میکند تا زمانی که کنترلکننده پرواز مختصات را دریافت میکند، چه اتفاقی میافتد.
آنتن GNSS سیگنالهای بسیار ضعیفی را که از ماهوارههایی که در فاصله حدود ۲۰،۰۰۰ کیلومتری از زمین در حال چرخش هستند، دریافت میکند. بسته به معماری آنتن و گیرنده، سیگنالهای ضعیف GNSS ممکن است قبل از رسیدن به گیرنده از فیلتر و تقویت کم نویز عبور کنند. از دست دادن، نویز اضافه یا تداخل در این مرحله میتواند حاشیه سیگنال موجود را کاهش دهد. سپس این سیگنال به یک گیرنده تخصصی ارسال میشود که اطلاعات زمانی را از ماهوارهها رمزگشایی کرده و اطلاعات موقعیت، سرعت و زمان را ارائه میدهد.
از آنجایی که سیگنالهای GNSS دریافتی در گیرنده بسیار ضعیف هستند، ممکن است در طول مسیر تا گیرنده، تلفات و نویز قابل توجهی ایجاد شود و در نتیجه حاشیه سیگنال را کاهش دهد. کابلی که حتی کمی طول بیشتری دارد یا کانکتوری که امپدانس آن ضعیف است، میتواند حاشیه سود مهندس را از بین ببرد.
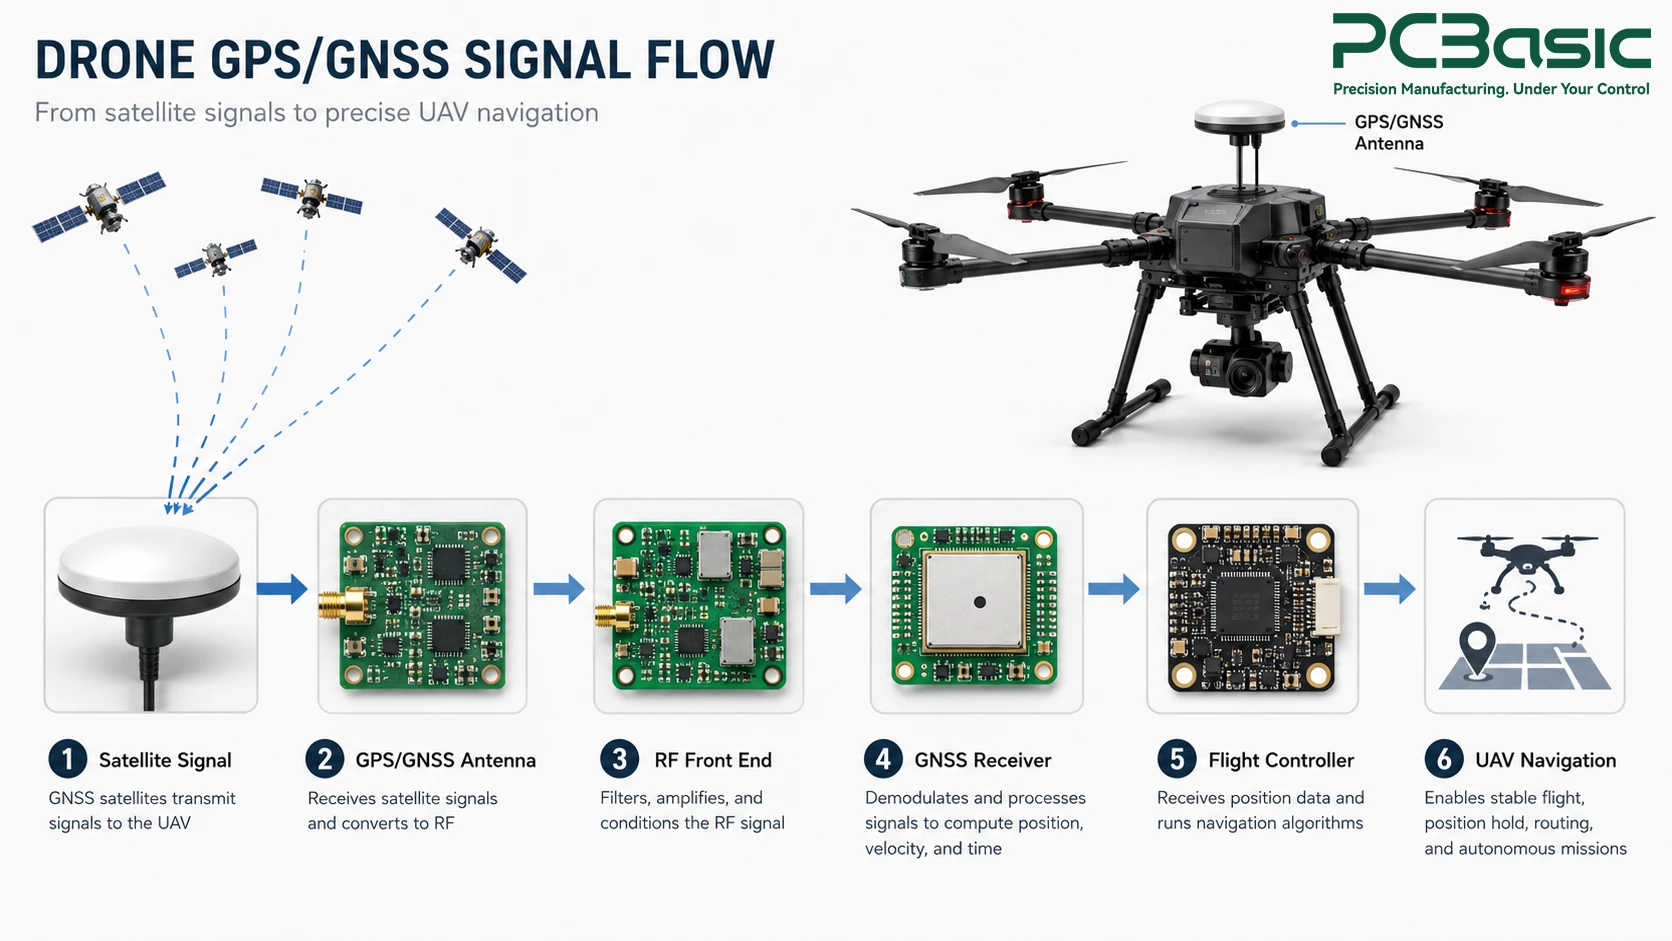
یک برد مدار چاپی GPS معمولی شامل قسمت جلویی RF، آیسی گیرنده GNSS، یک نوسانساز کریستالی که مرجع زمان را فراهم میکند، یک مدار که تنظیم ولتاژ مناسب برای منبع تغذیه را تضمین میکند و رابط، معمولاً UART یا SPI، برای انتقال دادهها است. همچنین، بسیاری از بردها یک واحد اندازهگیری اینرسی را همراه با آیسی گیرنده GNSS در خود جای میدهند، زیرا پهپادها برای ناوبری به اطلاعات موقعیت و حرکت در برد کوتاه نیاز دارند.
پس از پردازش اطلاعات موقعیت توسط برد مدار چاپی ماژول GPS، این اطلاعات به کنترلکننده پرواز ارسال میشود و در آنجا فرآیند ادغام حسگرها، اطلاعات موقعیت را با اطلاعات فشارسنج، قطبنما و IMU ترکیب میکند. نتیجه این است که این اطلاعات، اساس فرآیند ناوبری در پهپاد را تشکیل میدهد و آن را قادر میسازد تا موقعیت خود را حفظ کند، در یک مسیر پرواز کند یا به خانه بازگردد. ماژول GPS تنها بخشی از یک بخش گستردهتر است. پهپاد PCBAجایی که مدارهای ناوبری، حسگر، ارتباط و کنترل توان باید با هم کار کنند.
رفتار قطعات الکترونیکی GNSS کاملاً با یک برد کنترل دیجیتال معمولی متفاوت است، زیرا سیگنال دریافتی بسیار کمتر از نویز پسزمینه است. این امر فرآیند طراحی گیرنده را بسیار حیاتی میکند.
فاصله مسیر، تطبیق امپدانس و پیوستگی صفحه زمین از آنتن تا تراشه گیرنده، همگی میتوانند در کیفیت سیگنال نقش داشته باشند. طراحی ضعیف برد مدار چاپی GPS ممکن است منجر به از دست رفتن چندین دسیبل از قدرت سیگنال حتی قبل از پردازش توسط گیرنده شود که منجر به قفل ضعیف ماهواره و کاهش دقت در زیر سیگنالهای ضعیف مانند مناطق شهری متراکم یا سایبانهای جنگلی میشود.
محیطی که یک پهپاد به صورت الکترونیکی در آن کار میکند، محیطی چالشبرانگیز است. کنترلکننده موتورهای بدون جاروبک، سیمهای باتری جریان بالا و حتی سیستم فرستنده ویدیو، همگی نویز الکترومغناطیسی ایجاد میکنند که به راحتی میتوانند مستقیماً در برد مدار GPS قرار گیرند. قرارگیری دقیق، ساختار زمین و مسیر بازگشت به خوبی کنترلشده، فیلتر یا محافظ مناسب و جداسازی کافی از منابع نویز قوی میتواند به کاهش تداخل متصل به مسیر سیگنال GNSS کمک کند.
جدا از عملکرد RF، عواملی وجود دارند که بر قابلیت تولید یک برد تأثیر میگذارند. داشتن فاصله بسیار کم بین قطعات نزدیک به قطعات RF در کامپیوتر بینقص به نظر میرسد، اما میتواند هنگام تولید برد مشکلات زیادی ایجاد کند، زیرا احتمال پل زدن لحیم با کاهش گام افزایش مییابد. مهندسانی که PCB یک ماژول GPS را طراحی میکنند، باید عملکرد RF را در ابتدا با تلرانسهای تولید واقعبینانه بسنجند، نه اینکه پس از اولین اجرای نمونه اولیه، متوجه این تضاد شوند.
پنلبندی ملاحظات بیشتری را به این موضوع اضافه میکند. ماژول GPS که قرار است به تولید انبوه برسد، با طراحی PCB به گونهای که شکستن پنل بدون برش خیلی نزدیک به مسیرهای حساس به RF به دلیل فشار مکانیکی اعمال شده در طول فرآیند، به طور مؤثر انجام شود، عملکرد بهتری خواهد داشت.
یک شماتیک جامع تنها زمانی به یک محصول قابل استفاده تبدیل میشود که از واقعیتهای قرارگیری قطعات، لحیمکاری و محافظبندی در یک خط تولید واقعی جان سالم به در ببرد.
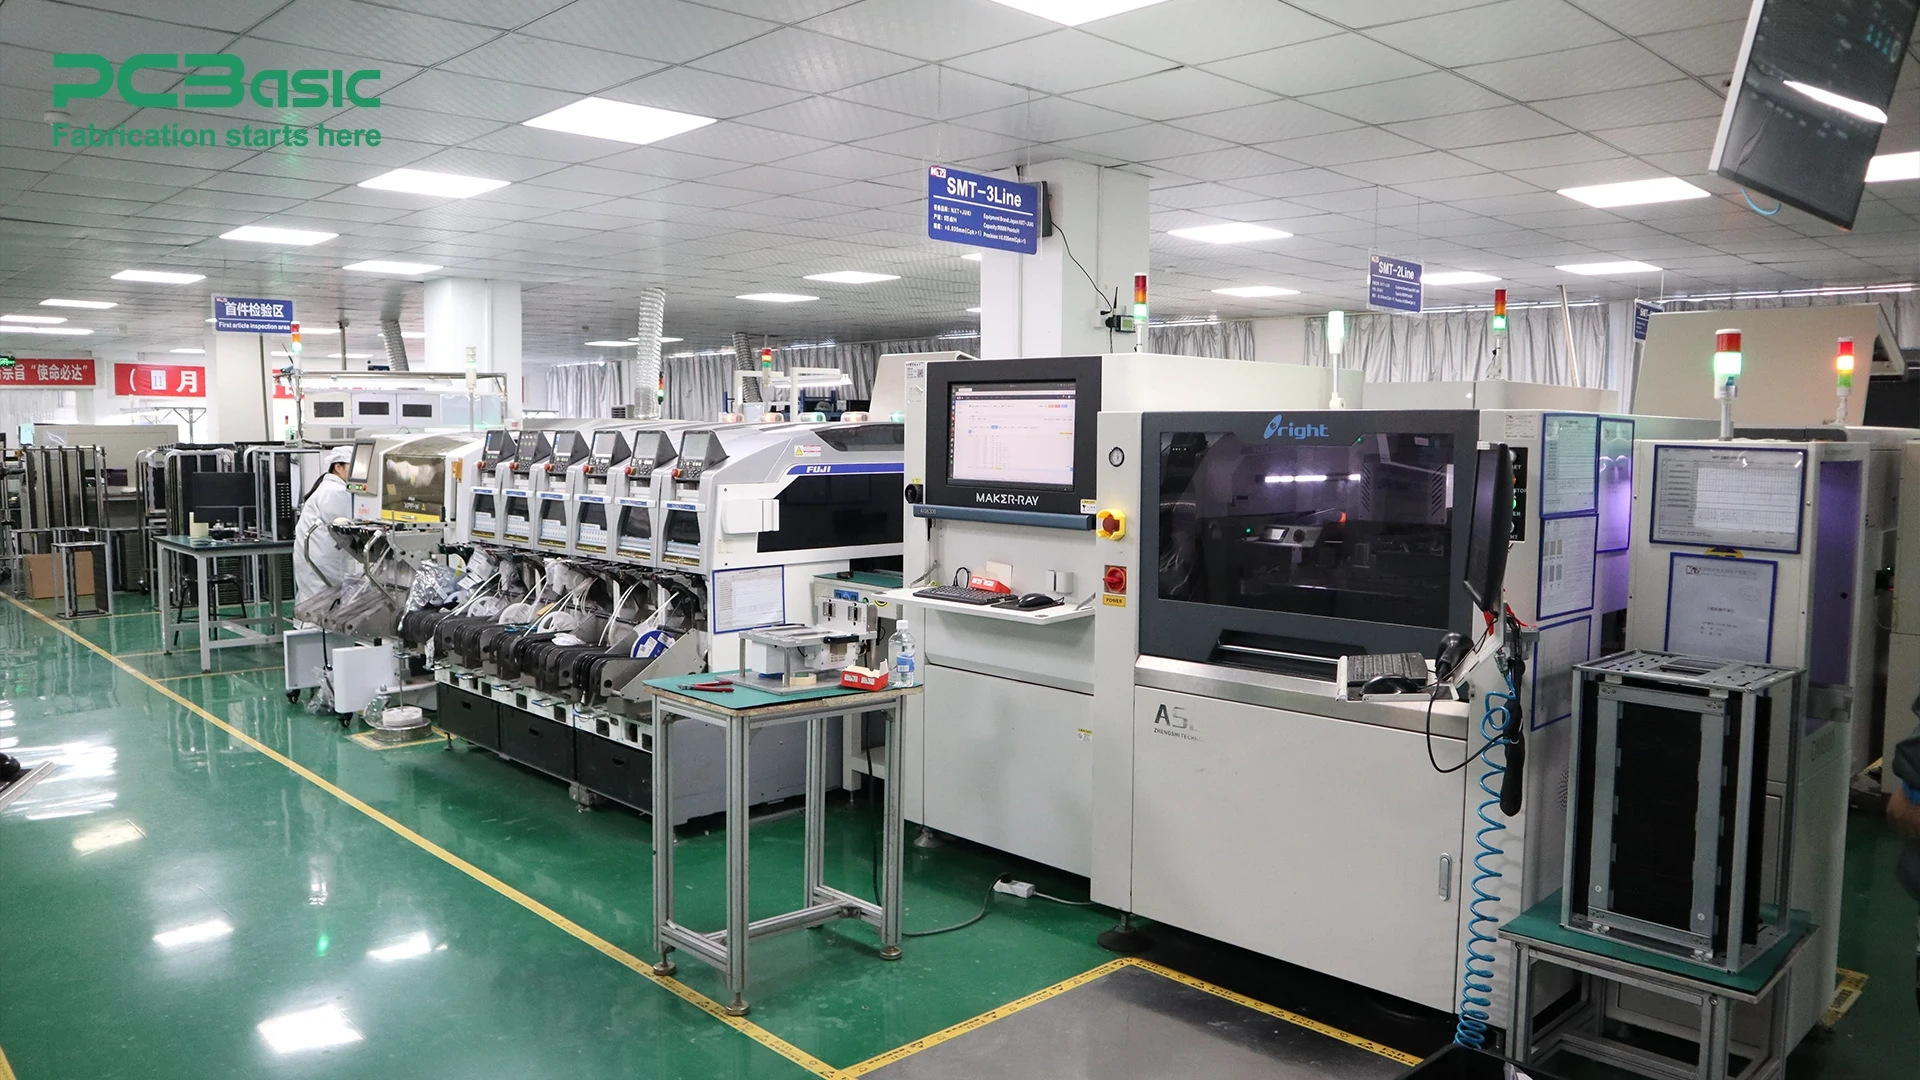
چیپستهای موجود در گیرندههای GNSS و ماژولهای RF front-end اغلب به صورت ماژولهای جمع و جور و با گام دقیق طراحی میشوند که حداقل خطای جایگذاری را ایجاد میکنند. برای ایجاد یک PCBA ماژول GPS قابل اعتماد برای پهپاد، به ماشینهای انتخاب و جایگذاری با دقت بالا و شابلونهای خمیر لحیم بسیار دقیق نیاز است تا از عدم ایجاد پل بین پدهای مجاور اطمینان حاصل شود.
ماژولهای GNSS، فیلترهای RF، نوسانسازها، کانکتورها و سایر اجزا ممکن است محدودیتهای جریان برگشتی و جابجایی متفاوتی داشته باشند، بنابراین پارامترهایی مانند نرخ رمپ و دمای اوج باید در محدوده الزامات اجزای مورد استفاده در برد باقی بمانند. لحیمکاری ضعیف یا آسیب حرارتی ممکن است به جای ایجاد خرابی فوری، باعث ایجاد اتصالات متناوب یا کاهش عملکرد الکتریکی یا RF شود.
اتصالات آنتن خارجی نیاز به نصب مکانیکی صحیح و اتصال الکتریکی قابل اعتماد دارند. کانکتورهای RF رزوهدار ممکن است الزامات گشتاور مشخصی داشته باشند، در حالی که کانکتورهای مینیاتوری چفتشونده نیاز به ترازبندی مناسب و جفت شدن کامل دارند. الزامات تمیزی باید از شار انتخاب شده، فرآیند مونتاژ و الزامات قابلیت اطمینان محصول، به ویژه در اطراف مناطق حساس RF، پیروی کند. برای تأیید عملکرد، تأیید واقعی نیاز به روشن کردن برد با یک آنتن زنده یا شبیهساز سیگنال GNSS دارد تا نتایج مربوط به زمان اولین رفع، تعداد ماهوارههای ردیابی شده و دقت نسبت به یک نقطه مرجع واقعی به دست آید.
بازرسی استاندارد، نقصهای زیادی را تشخیص میدهد، اما نمیتواند تنها چیزی را که در واقع برای این دسته از بردها بیشترین اهمیت را دارد، تأیید کند: اینکه آیا به طور دقیق حرکت میکند یا خیر.
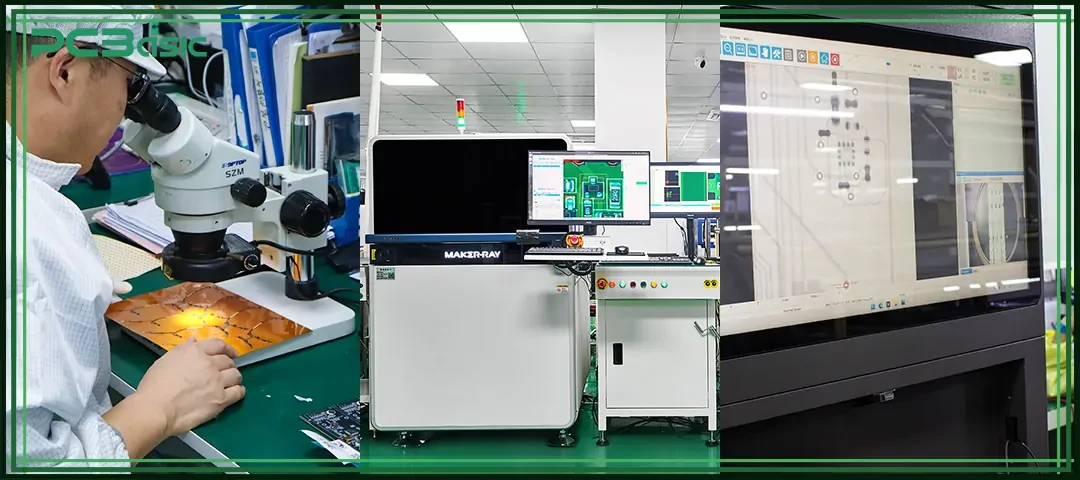
بازرسی خمیر لحیم (SPI) قبل از قرار دادن هر قطعه، حجم و محل خمیر را آزمایش میکند. بازرسی نوری خودکار (AOI) پس از فرآیند reflow، محل قرارگیری قطعات و اتصالات لحیم را بررسی میکند، در حالی که بازرسی با اشعه ایکس، بستهها و کانکتورهای با گام ریز زیر را که به صورت بصری دیده نمیشوند، بررسی میکند. این روشهای بازرسی در کنار هم میتوانند بسیاری از نقصهای مونتاژ فیزیکی را در PCB ماژول GPS شناسایی کنند، اما به تنهایی نمیتوانند عملکرد دریافت یا موقعیتیابی GNSS را تأیید کنند.
در مرحله بعدی، تأیید میشود که منبع تغذیه مطابق مشخصات فنی است، نوسانساز در فرکانس صحیح کار میکند و رابط UART یا SPI با یک قطعه آزمایشی در ارتباط است. این کار مشکلات سیمکشی و خرابی قطعات را شناسایی میکند. با این حال، یک برد ممکن است تمام آزمایشهای الکتریکی را با موفقیت پشت سر بگذارد، اما به دلیل مشکلات حساسیت RF، در خارج از ساختمان عملکرد ضعیفی داشته باشد.
برای تأیید عملکرد، آزمایش عملکردی ممکن است شامل تغذیه برد با یک آنتن زنده یا شبیهساز سیگنال GNSS و ارزیابی پارامترهایی مانند زمان اولین تثبیت، دریافت ماهواره و عملکرد موقعیتیابی در برابر یک مرجع تعریفشده تحت شرایط آزمایش کنترلشده باشد. این نوع آزمایش ماژول GNSS در واقع امکان تأیید عملکرد PCBA ماژول GPS پهپاد را فراهم میکند، برخلاف صرفاً گذراندن یک بررسی پیوستگی. PCBasic میتواند از GNSS خاص پروژه پشتیبانی کند. تست عملکردی PCBA زمانی که شرایط آزمایش، رویهها، وسایل و معیارهای پذیرش مورد نیاز تعریف شده باشند.
یک نمونه اولیه کارآمد، یک مفهوم طراحی را اثبات میکند. مقیاسبندی همان عملکرد در صدها یا هزاران واحد به طور مداوم، چالشی کاملاً متفاوت است.
تراشههای گیرندههای GNSS و ماژولهای جلویی RF با مشکل کمبود مواجه شدهاند و این امر باعث وسوسه استفاده سریع از جایگزین برای ادامه تولید شده است. هر جایگزینی باید قبل از ارسال در PCBA ماژول GPS پهپاد، درست مانند نمونه اصلی، از نظر سازگاری با RF آزمایش شود. زیرا حتی معادل آن میتواند عملکرد سیستم را در میدان تغییر دهد.
یک لیست تأیید شده از فروشندگان قطعاتی که به RF نیاز دارند و منابع ثانویه از پیش تأیید شده، به کاهش خطر ایجاد تغییر غیرمجاز به دلیل فشار زمانی کمک میکند. چنین برنامهریزیای بیشتر در دورههای کمبود که یک تیم آماده نشده را غافلگیر میکند، ثمر میدهد.
خروجیهای سازگار نیازمند معیارهای پذیرشی هستند که به صورت کمی مشخص شوند، نه اینکه صرفاً به صورت ذهنی به عنوان «خوب به نظر رسیدن» تأیید شوند. حداقل تعداد قابل قبول ماهوارهها، حداکثر زمان برای رفع اولیه و رانش خطای موقعیت باید قبل از تولید برای معیارهای قبولی/ردی تعیین شوند، به طوری که تمام مجموعه PCB ماژول GPS معیار یکسانی را برآورده کنند.
تمام بهروزرسانیهای میانافزار، طراحی مجدد طرحبندیها و بسیاری از اجزای مختلف نیاز به قابلیت ردیابی تا یک تاریخ تولید مشخص و دادههای آزمایشی دارند. وقتی مشتری چند ماه پس از پیادهسازی، از مشکلی در ناوبری شکایت میکند، تنها از طریق قابلیت ردیابی است که تیمی از مهندسان میتوانند تشخیص دهند که آیا مشکل در نسخه میانافزار، تعداد مشخصی از اجزا یا اصلاح مونتاژ نهفته است و این چیزی است که ... PCBasic برای تمام برنامههای PCB ناوبری پهپاد که تولید میکند، این کار را انجام میدهد.
توانایی یک پهپاد برای حفظ خط پرواز پایدار در نهایت به انتخابهای طراحی که خیلی قبل از برخاستن انجام شدهاند، بستگی دارد: مسیریابی مسیر سیگنال RF، دقت مونتاژ برد و تأیید عملکرد GNSS آن. طراحی باکیفیت PCBA ماژول GPS پهپاد، همه این موارد را مرتبط و نه نامرتبط میداند. اگر تیم شما در حال کار بر روی توسعه یا تولید برد ناوبری برای پهپادهای شما بر اساس فناوری GPS است و به یک سازنده باتجربه PCBA حساس به RF نیاز دارد، تیم مهندسی PCBasic آماده است تا در مورد پروژه شما صحبت کند.
سوال ۱: چه چیزی PCBA ماژول GPS پهپاد را از یک برد کنترل استاندارد متفاوت میکند؟
الف) این طراحی بر روی یک مدار RF تمرکز دارد که قادر به دریافت سیگنالهای بسیار ضعیف از ماهوارهها است، که نشان میدهد چیدمان، محافظ و قرارگیری اجزا در اینجا نسبت به اکثر بردهای کنترل دیجیتال دیگر بسیار مهمتر است.
سوال ۲: آیا بازرسی استاندارد PCB میتواند دقت GPS را تأیید کند؟
A2: خیر. بازرسی نوری خودکار و بازرسیهای اشعه ایکس، نقصهای تولید را تشخیص میدهند، اما تنها از طریق آزمایش عملکردی GNSS با استفاده از گیرنده یا مولد سیگنال است که میتوانید قابلیتهای ناوبری را تأیید کنید.
سوال ۳: چرا تداخل الکترومغناطیسی (EMI) برای برد مدار چاپی ماژول GPS روی پهپاد اینقدر اهمیت دارد؟
الف) کنترلکنندههای موتور، سیمهای برق و فرستندههای ویدیویی، همگی پتانسیل ایجاد تداخل الکترومغناطیسی کافی برای از بین بردن سیگنال ضعیف ماهواره را دارند، اگر بخش GNSS مدار به درستی محافظت نشده باشد.
Q4: PCBasic چگونه عملکرد PCBA ماژول GPS پهپاد را قبل از ارسال تأیید میکند؟
A4: PCBasic از SPI، AOI، بازرسی اشعه ایکس، آزمایش الکتریکی و آزمایش عملکردی خاص پروژه مطابق با الزامات طراحی و آزمایش مشتری پشتیبانی میکند. برای پروژههای PCBA ماژول GPS پهپاد، تأیید عملکرد GNSS میتواند زمانی انجام شود که روش آزمایش، شرایط، وسایل و معیارهای پذیرش مورد نیاز تعریف شده باشند.
استعلام مونتاژ
نقل قول فوری
تماس تلفنی
+ 86-755-27218592
علاوه بر این، ما یک مرکز کمک. توصیه میکنیم قبل از تماس، آن را بررسی کنید، زیرا ممکن است سوال شما و پاسخ آن از قبل به وضوح در آنجا توضیح داده شده باشد.
پشتیبانی ویچت
علاوه بر این، ما یک مرکز کمک. توصیه میکنیم قبل از تماس، آن را بررسی کنید، زیرا ممکن است سوال شما و پاسخ آن از قبل به وضوح در آنجا توضیح داده شده باشد.
پشتیبانی واتس اپ
علاوه بر این، ما یک مرکز کمک. توصیه میکنیم قبل از تماس، آن را بررسی کنید، زیرا ممکن است سوال شما و پاسخ آن از قبل به وضوح در آنجا توضیح داده شده باشد.