Volumen mixto global de alta velocidad PCBA el fabricante


9:00 -18:00, lunes. - Vie. (GMT+8)
9:00 -12:00, sáb. (GMT+8)
(Excepto los días festivos chinos)
Página de inicio > Blog > Base de conocimientos > Ensamblaje de PCB para servocontroladores: Guía de fabricación, pruebas y confiabilidad
1. ¿Qué es una placa de circuito impreso (PCB) para controlador de servomotor y cómo funciona?
3. Controles críticos durante el ensamblaje de la placa de circuito impreso del servocontrolador
4. Inspección y pruebas funcionales de los conjuntos de PCB de servomotores
5. De prototipos de placas controladoras de servomotores a producción en volumen fiable.
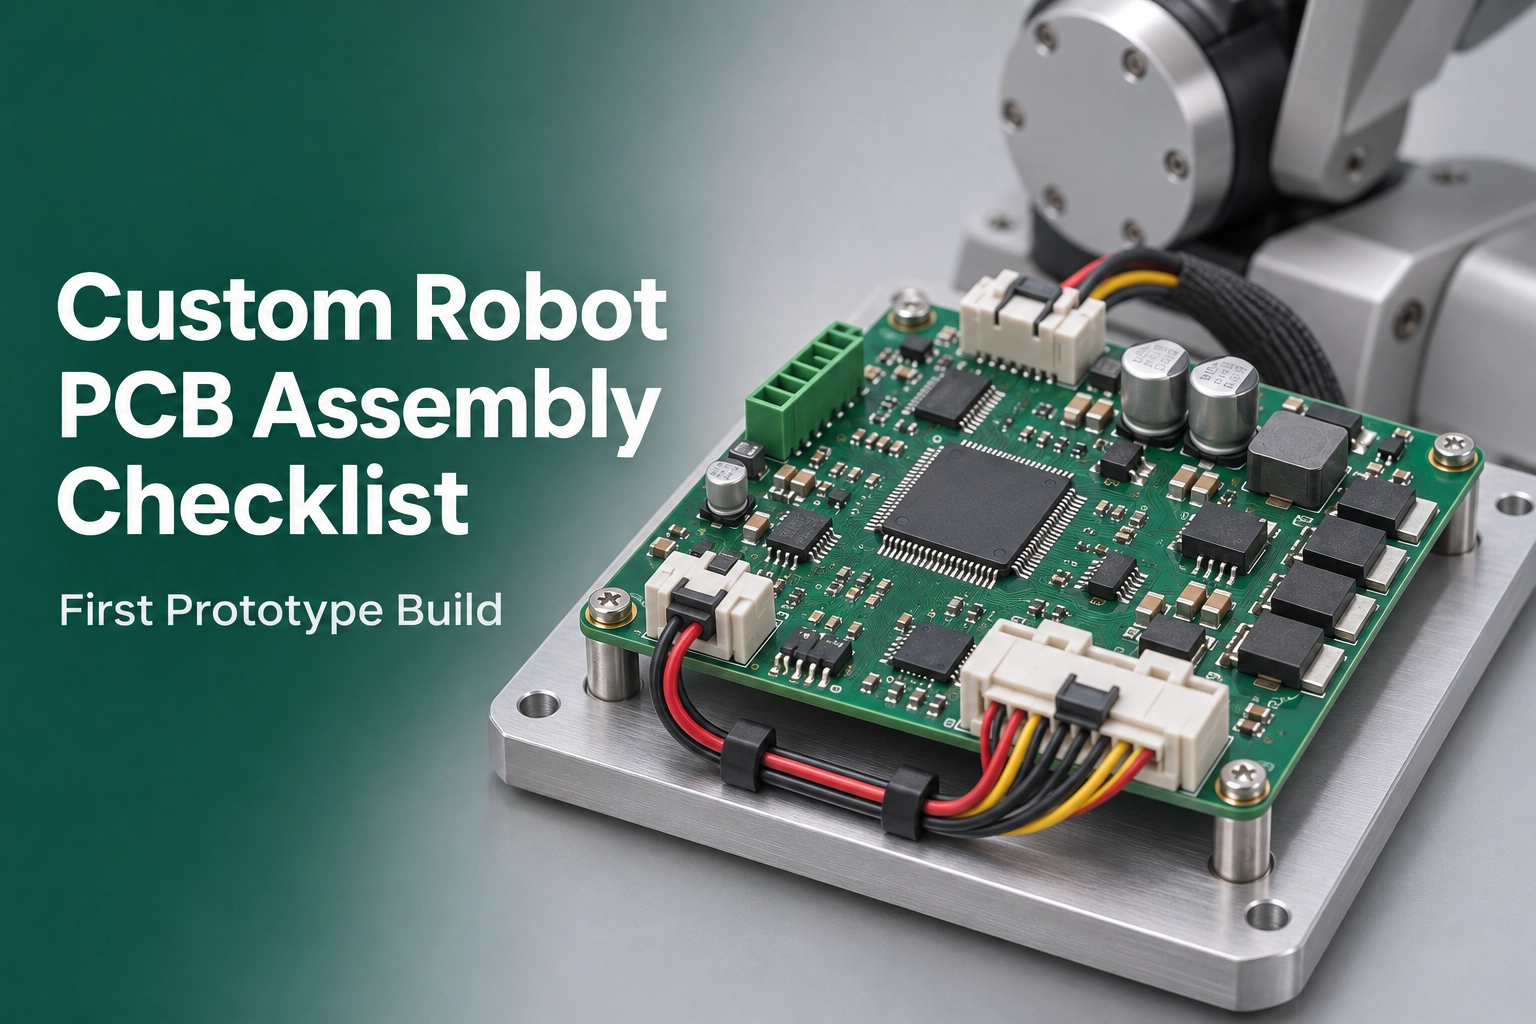
Tomemos como ejemplo una placa controladora de servomotor típica. Verá que suele contener muchos tipos diferentes de componentes, como circuitos integrados de control, controladores de puerta, circuitos de detección de corriente, interfaces de codificador, semiconductores de potencia, condensadores de gran capacidad y conectores de alta corriente. Algunos componentes requieren un montaje SMT muy preciso, mientras que otros generan más calor, requieren soldaduras más grandes e incluso montaje de orificio pasante. Es decir, aunque la placa parezca correcta después de soldarla, una vez que el motor esté en funcionamiento, aún podría presentar sobrecalentamiento, retroalimentación inestable u otras anomalías de funcionamiento.
Entonces, en el proceso de ensamblaje de PCB para servomotores, ¿qué pasos deben controlarse cuidadosamente? En este artículo, analizaremos la estructura básica de la placa del servomotor, presentaremos los principales desafíos de ensamblaje, los puntos clave de control en los procesos SMT y de orificio pasante, los métodos de inspección y pruebas funcionales, y qué se debe confirmar antes de que un proyecto de PCB para servomotores pase del prototipo a la producción en volumen estable.
La placa controladora del servomotor actúa como unidad de ejecución entre el sistema de control de movimiento y el servomotor. Tras recibir las instrucciones de posición, velocidad o par del controlador, la placa las convierte en energía eléctrica para accionar el motor. Simultáneamente, lee continuamente las señales de retroalimentación y ajusta la salida según el estado de funcionamiento real. En resumen, realiza constantemente un ciclo de "ejecución, retroalimentación y corrección".
Una placa controladora de servomotores industriales típica suele incluir un microcontrolador (MCU) o un procesador de señal digital (DSP), un controlador de puerta, sensores de corriente y voltaje, una interfaz para codificador o resolutor, así como interfaces de comunicación como CAN, RS-485 y EtherCAT. El flujo de trabajo completo se puede entender de la siguiente manera:
Comando → Procesamiento de controles → Unidad de puerta → Etapa de potencia → Servo motor → Comentarios → Corrección
Algunos productos integran estas funciones en una sola placa de circuito impreso (PCB), mientras que otros las dividen en placas de control y de alimentación para servomotores. En cuanto a los términos placa de control de servomotor, placa controladora de servomotor y placa controladora de servomotor, estos pueden no ser exactamente iguales en diferentes productos. Para la fabricación de PCB, no es necesario obsesionarse con la nomenclatura; lo más importante es considerar el circuito, la alimentación, los componentes y los requisitos de prueba.
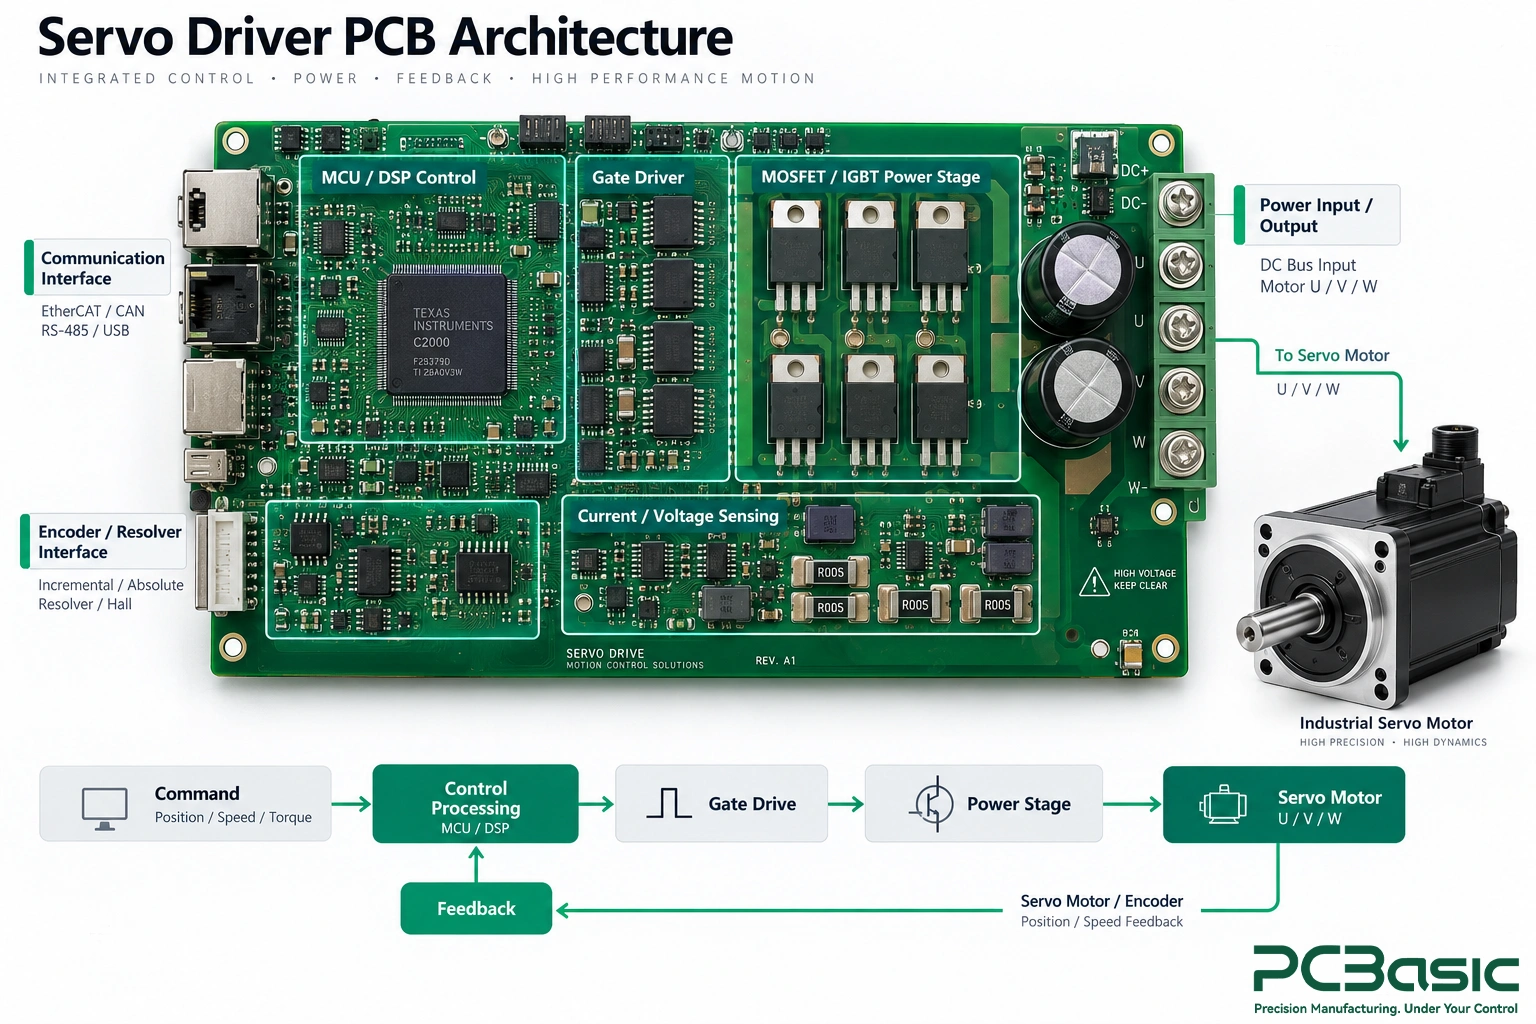
Las dificultades en el ensamblaje de placas de circuito impreso para servocontroladores se deben principalmente a la presencia de múltiples circuitos con propiedades completamente diferentes en la misma placa. La etapa de potencia debe manejar una gran cantidad de corriente y, además, genera calor y ruido de conmutación; mientras que los circuitos de detección de corriente, codificador, comunicación y control suelen procesar señales más pequeñas y son más sensibles a las interferencias. Es decir, una placa de servocontrolador debe considerar simultáneamente la gestión de potencia, la integridad de la señal, la gestión térmica y el aislamiento.
La complejidad de los tipos de componentes también aumenta la dificultad de producción. Los circuitos integrados de control de paso fino pueden colocarse en la misma placa que las almohadillas de disipación de calor de gran superficie de los MOSFET o IGBT, y también puede haber condensadores de enlace de CC, terminales, relés, transformadores y otros componentes de orificio pasante. Estos componentes tienen diferentes requisitos para los procesos de soldadura y térmicos, por lo que el diseño de la plantilla, el volumen de pasta de soldadura, la colocación, la soldadura por reflujo y el ensamblaje de orificio pasante deben controlarse de acuerdo con los componentes reales y la estructura de la PCB.
Si analizamos el tablero por áreas funcionales, los problemas serán más intuitivos:
|
área funcional |
Principal desafío de fabricación |
POR QUÉ ES IMPORTANTE |
|
Etapa de potencia |
Alta corriente, generación de calor y almohadillas de gran disipación de calor. |
Una cobertura de soldadura insuficiente o un mal contacto térmico pueden aumentar la temperatura y reducir la fiabilidad. |
|
Circuito controlador de puerta |
La velocidad de conmutación es rápida, sensible al ruido y a la calidad de la conexión. |
La ubicación, la soldadura o la conexión pueden afectar la conmutación correcta de los dispositivos de potencia. |
|
Circuito de detección de corriente |
Las señales son débiles y el requisito de precisión es alto. |
Una colocación incorrecta, defectos de soldadura o problemas de conexión pueden afectar el resultado de la retroalimentación actual. |
|
Interfaz de codificador/retroalimentación |
Las señales se ven fácilmente afectadas por las interferencias. |
Los problemas con los conectores o las soldaduras pueden provocar señales de retroalimentación inestables. |
|
Área de interfaz térmica |
Coexisten almohadillas térmicas, disipadores de calor y componentes con diferentes capacidades caloríficas. |
Es necesario controlar el volumen de pasta de soldadura, la cobertura de soldadura y el estado de adhesión de los componentes. |
|
Conectores/terminales de alimentación |
Manejan corrientes elevadas y están sujetos a esfuerzos mecánicos. |
El relleno de soldadura, el asentamiento adecuado y la resistencia de las uniones soldadas son importantes. |
Existe también un problema que a menudo se pasa por alto: algunas fallas no son visibles desde el exterior. Por ejemplo, un mal contacto térmico, una detección de corriente anómala, problemas con el controlador de puerta o una soldadura defectuosa de los conectores, pueden no presentar problemas evidentes durante la inspección óptica automatizada (AOI) o la inspección visual, pero el problema surgirá al encender el dispositivo y operar bajo carga.
Por lo tanto, el ensamblaje de PCB para servomotores, el ensamblaje de PCB para control de motor y el ensamblaje de PCB para control de movimiento son similares a otros ensamblajes de PCB. No basta con verificar que la colocación y la soldadura se hayan completado correctamente. Es necesario coordinar el control de fabricación, la inspección del proceso y la verificación funcional posterior para determinar con precisión si una placa cumple realmente con sus requisitos operativos.
El ensamblaje fiable de la placa de circuito impreso del servocontrolador no consiste en esperar a que surjan problemas para luego solucionarlos. En cambio, es necesario incorporar los riesgos en etapas específicas de la producción con antelación. En el caso de la placa del servocontrolador, la revisión de los datos previos a la producción, la impresión de la pasta de soldadura, el ensamblaje SMT y el reflujo, así como el posterior ensamblaje de los componentes de orificio pasante, influyen directamente en la calidad de la soldadura final y la estabilidad funcional.
Centrémonos ahora en lo que hay que controlar en cada una de estas cuatro etapas, y en qué problemas conviene identificar y corregir antes de pasar al siguiente proceso.
Antes de comenzar la producción, lo primero que hay que hacer no es poner en marcha la máquina, sino verificar la información. Es fundamental confirmar que la lista de materiales (BOM), los archivos Gerber, los datos de colocación, los planos de montaje, la información de polaridad, el firmware y los requisitos de prueba sean de la misma revisión. Si alguno de los documentos no está sincronizado, podrían darse situaciones en las que los componentes se instalen en la posición correcta, pero con una revisión o número de pieza incorrectos.
Para componentes críticos como MOSFET, IGBT, controladores de puerta, sensores de corriente, resistencias de derivación, dispositivos de aislamiento y conectores de alimentación, no basta con comprobar si el encapsulado es compatible. Aunque las almohadillas de ambos dispositivos sean compatibles, las características de voltaje, corriente, conmutación y térmicas pueden ser completamente diferentes. Por lo tanto, es fundamental determinar con precisión qué componentes son intercambiables y cuáles no antes de la producción.
Si el producto utiliza una placa de control de servomotor y una placa de alimentación de servomotor separadas, la revisión de la PCB, la lista de materiales (BOM), el firmware y los archivos de prueba también deben estar sincronizados para evitar que las dos placas funcionen correctamente por separado, pero no coincidan cuando se ensamblan.
La impresión de la pasta de soldadura parece ser el primer proceso de SMT, pero muchos problemas de soldadura en realidad comienzan aquí. Los circuitos integrados de control de paso fino requieren un volumen relativamente estable de pasta de soldadura, mientras que los MOSFET, IGBT, QFN y otros encapsulados con almohadillas expuestas tienen requisitos diferentes para la apertura de la plantilla y el volumen de pasta de soldadura.
Por ejemplo, si hay demasiada pasta de soldadura debajo de la almohadilla térmica grande, el dispositivo puede flotar o no asentarse de forma plana; si hay muy poca, puede provocar una cobertura de soldadura insuficiente, lo que afecta a la transferencia de calor y a la conexión mecánica.
Aquí es donde SPI resulta especialmente valioso. Permite comprobar el volumen, la altura, el área y el desplazamiento de la pasta de soldadura antes de su colocación. En el ensamblaje de placas de circuito impreso para servomotores, cuanto antes se detecten las fluctuaciones de impresión, más fácil será evitar que los problemas se trasladen a las etapas de soldadura y reflujo.
La colocación no se trata solo de "ubicar los componentes en las posiciones correctas". Factores como la polaridad, la orientación del pin uno, la alineación del encapsulado y la coplanaridad deben tenerse en cuenta, especialmente en el caso de controladores de puerta, dispositivos de detección, dispositivos de aislamiento, procesadores y semiconductores de potencia.
El desafío de la soldadura por reflujo radica en que las capacidades térmicas de los componentes en una misma placa controladora de servomotores pueden variar significativamente. Las áreas de cobre extensas y los dispositivos de potencia se calientan más lentamente, mientras que los componentes de control pequeños pueden alcanzar el rango de temperatura del proceso con mayor rapidez. Por lo tanto, el perfil de reflujo debe verificarse en función de la placa de circuito impreso, la pasta de soldadura, la combinación de componentes y la línea de producción específicas, en lugar de simplemente copiarlo de otros proyectos.
Si la placa contiene componentes sensibles a la humedad, es necesario controlar conjuntamente el almacenamiento, el horneado y el tiempo de uso tras su apertura. Estos detalles pueden no ser evidentes en el uso diario, pero los problemas suelen ser difíciles de solucionar posteriormente.
Una placa de servocontrol completa no solo incluye componentes SMT. Los conectores de alta corriente, los terminales, los condensadores electrolíticos de gran tamaño, los relés, los transformadores y muchos otros componentes deben ensamblarse mediante soldadura por ola, soldadura por ola selectiva o soldadura manual.
En esta etapa, ¿a qué debemos prestar más atención? ¿Está la soldadura completa? ¿Están los componentes correctamente instalados? ¿Están los conectores rectos? ¿Es el soporte de la placa adecuado? ¿Pueden las uniones soldadas soportar la corriente y la tensión mecánica subsiguientes? Especialmente en el caso de terminales de alta corriente, las uniones soldadas deben ser capaces tanto de conducir electricidad como de soportar fuerza física.
Por lo tanto, el ensamblaje de PCB para servomotores no suele ser un simple proyecto SMT, sino un conjunto de procesos mixtos. Los procesos SMT y de orificio pasante deben considerarse desde el principio en el mismo proceso de producción, y los requisitos de inspección también deben definirse conjuntamente.
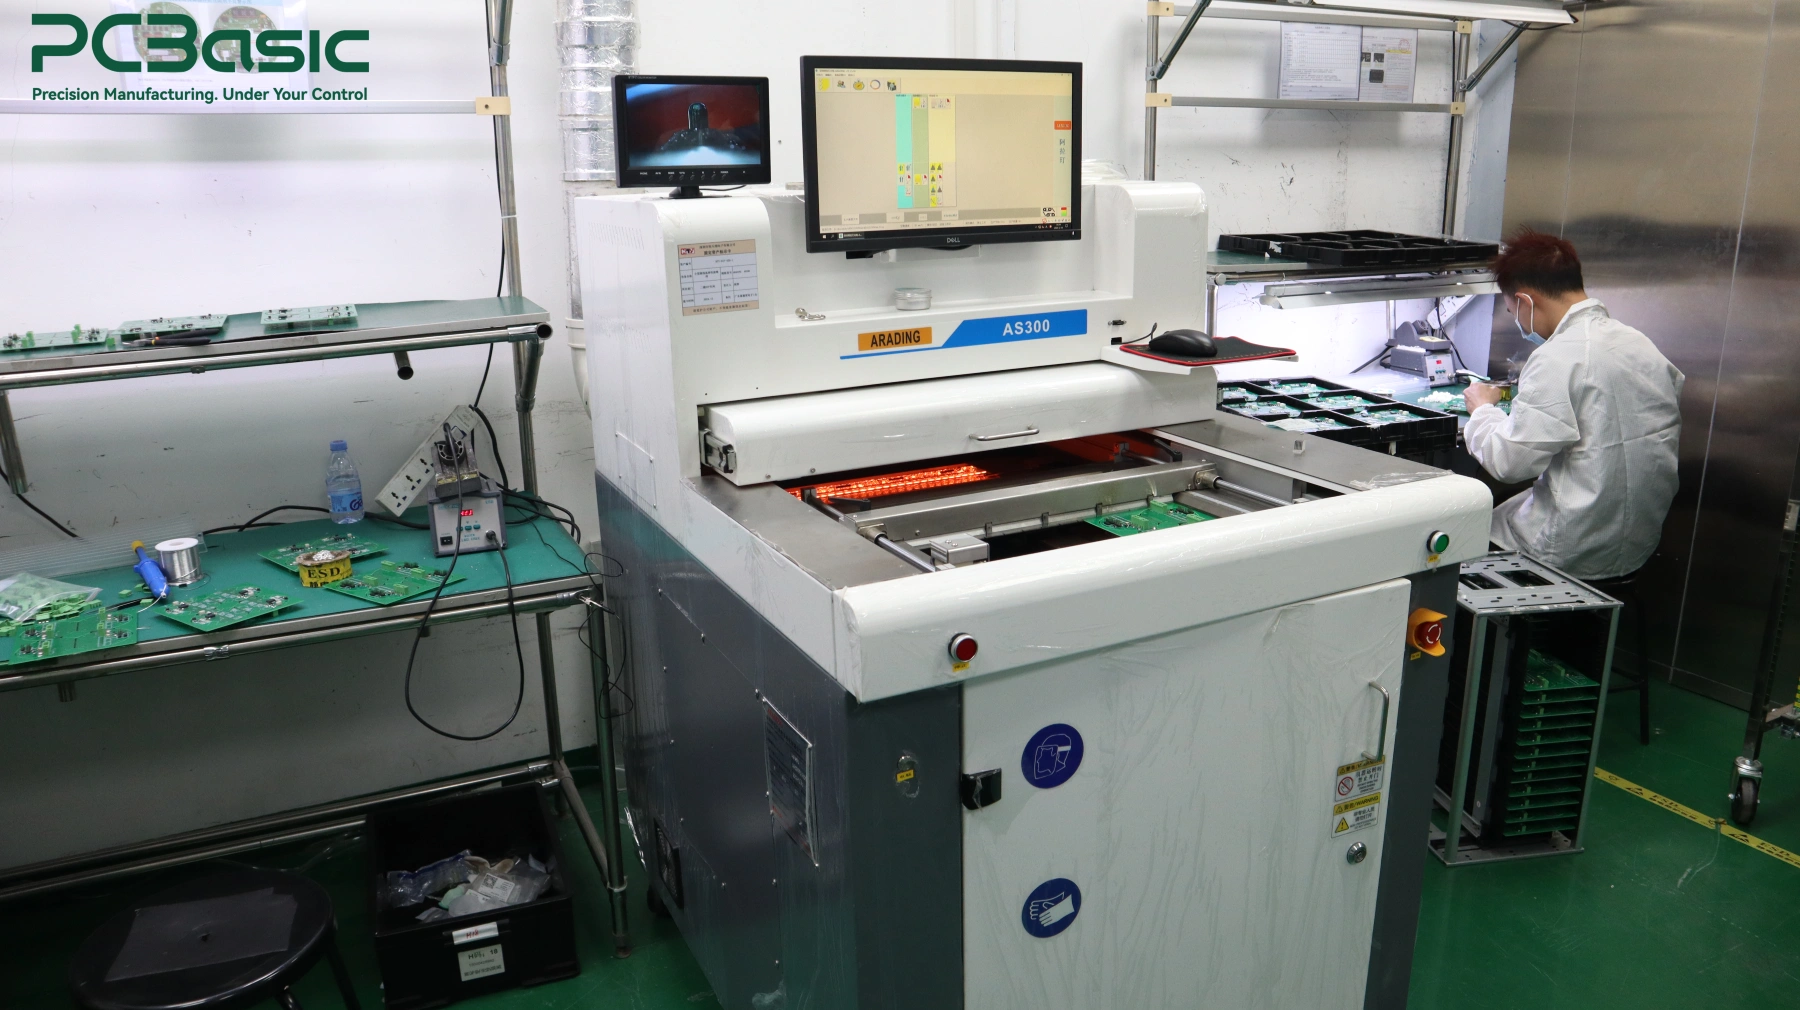
Tras soldar la placa de circuito impreso de un servomotor, puede parecer correcta a simple vista, pero esto no garantiza su correcto funcionamiento al encenderla. Muchos problemas solo se hacen evidentes al conectar la alimentación y el motor. Por lo tanto, es recomendable realizar la inspección y las pruebas por etapas. Las técnicas SPI, AOI y de rayos X verifican principalmente si la placa está correctamente ensamblada y soldada, mientras que las pruebas eléctricas y funcionales confirman si la placa funciona correctamente al encenderla.
Estos métodos de inspección cada uno Mirar cosas diferentes:
|
Método |
Qué puede comprobar |
Lo que no puede probar por sí mismo |
|
SPI |
Volumen, altura, área y desplazamiento de la pasta de soldadura |
Calidad final de la junta o función eléctrica |
|
AOI |
Piezas faltantes, polaridad, desplazamiento de posición, defectos de soldadura visibles |
Comportamiento oculto o comportamiento real del circuito |
|
Rayos X |
Juntas ocultas, puentes, cobertura de almohadilla térmica, huecos evidentes |
Si el circuito funciona correctamente bajo alimentación |
Por ejemplo, la inspección óptica automatizada (AOI) puede confirmar si faltan componentes, si están invertidos o desplazados, pero no puede demostrar si la detección de corriente es precisa. Los rayos X permiten observar el estado de las soldaduras en encapsulados QFN, BGA o de potencia, pero no pueden garantizar que la etapa de potencia funcione correctamente bajo carga. Por lo tanto, estos métodos de inspección sirven más para verificar diferentes tipos de problemas de fabricación que para determinar quién puede solucionarlos todos.
Tras completar las inspecciones visuales y de soldadura, generalmente no se aplica la potencia máxima de inmediato. Un enfoque más prudente consiste en realizar primero una inspección eléctrica básica. Según el diseño de la placa y el volumen de producción, se pueden utilizar métodos como pruebas de continuidad, ICT o pruebas con sonda volante para identificar cortocircuitos, circuitos abiertos y fallos específicos.
A continuación, se realiza un encendido controlado. Normalmente, se llevan a cabo las siguientes comprobaciones:
• Rieles de alimentación y corriente de funcionamiento
• Programación de firmware
• Interfaces de comunicación
• Entradas del codificador o del resolutor
• Señales de detección de corriente y voltaje
• Funciones de accionamiento de puerta, PWM y protección
En la etapa FCT, la atención ya no se centra únicamente en si el circuito está conectado o no, sino en si la placa controladora o la placa de accionamiento del servomotor pueden realizar las funciones especificadas. Para el ensamblaje de PCB de servocontrol, el encendido gradual es especialmente importante. Si existen problemas ocultos en la etapa de alimentación, aplicar la tensión de funcionamiento completa directamente desde el inicio puede dañar la PCBA e incluso los dispositivos de prueba.
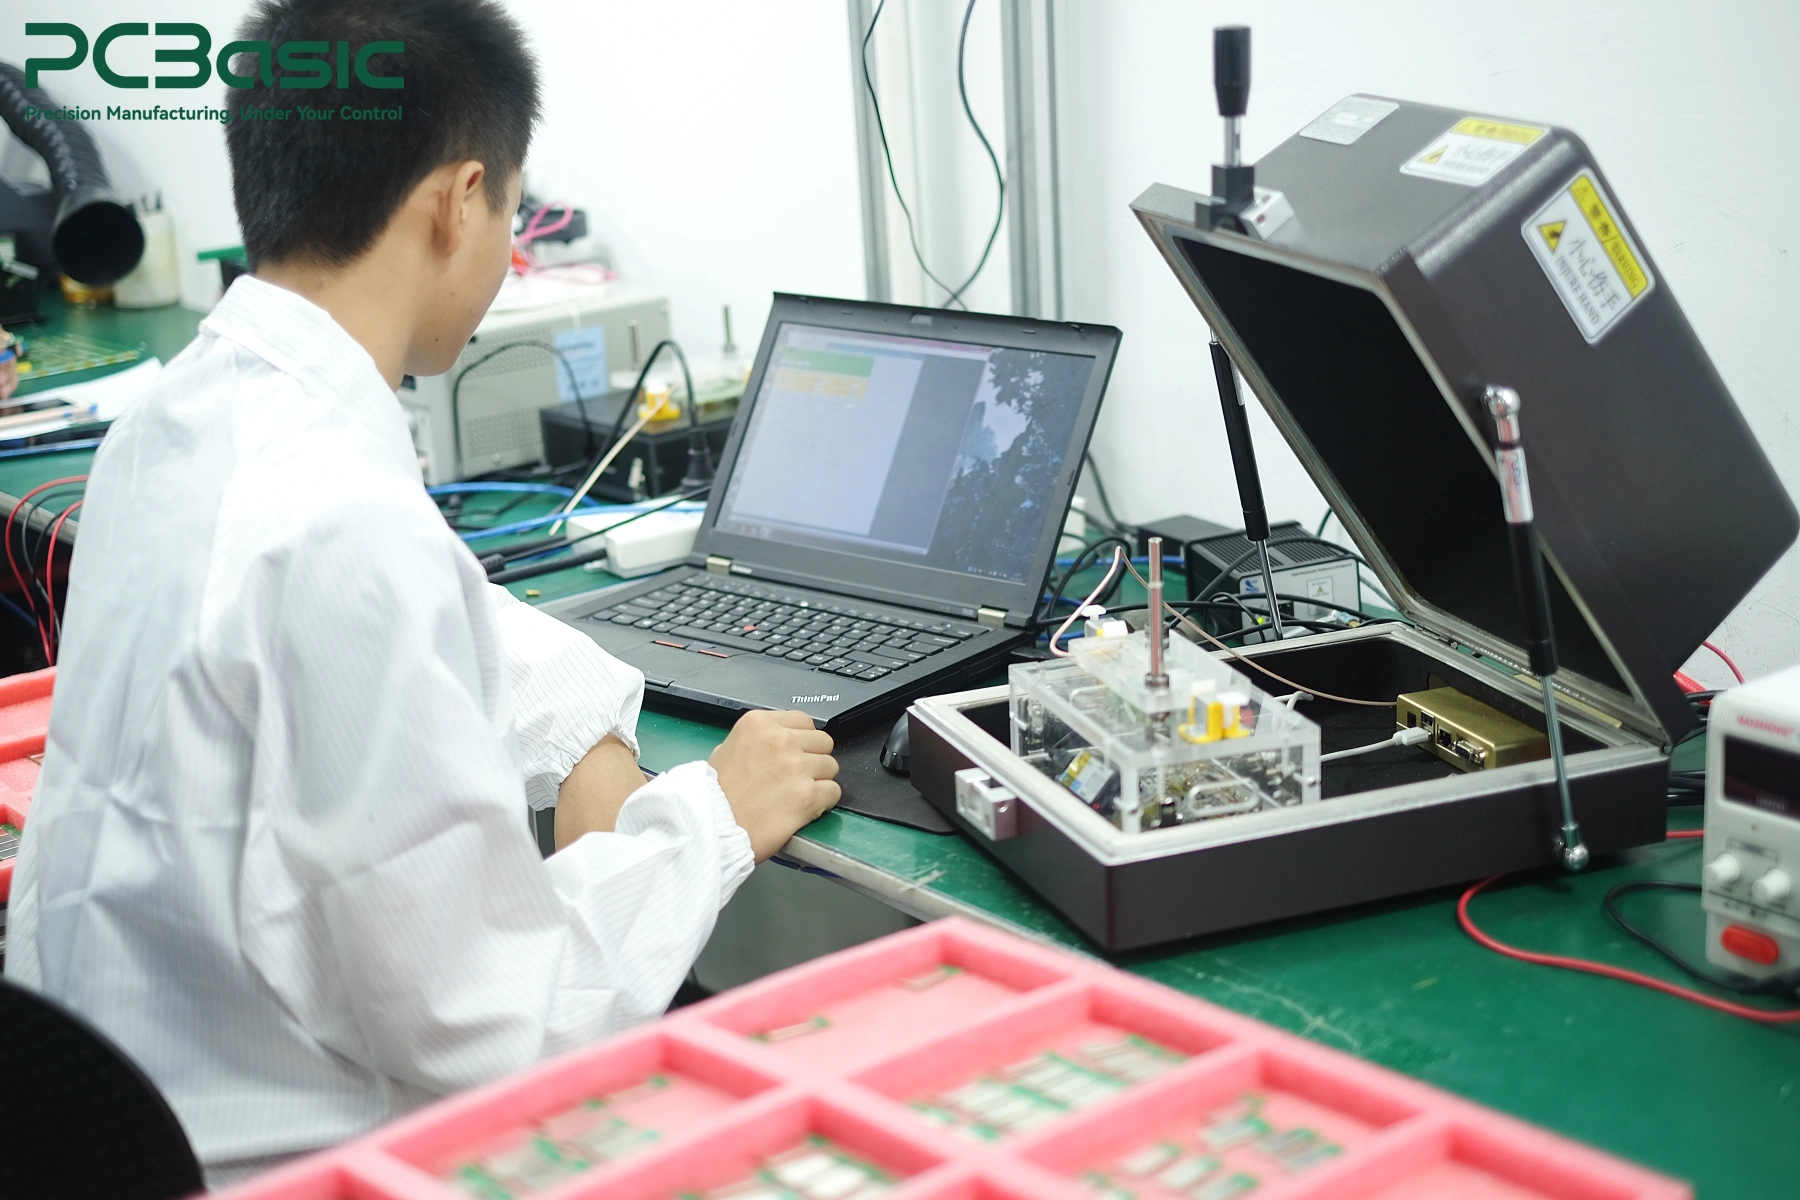
Todavía existen algunos problemas que no se pueden detectar durante la prueba de baja potencia. ¿Qué sucede entonces? En este punto, es necesario evaluar el rendimiento bajo carga real o simulada. Según los requisitos del producto, las pruebas de carga pueden ayudar a identificar problemas como la regulación inestable de la corriente, la retroalimentación anómala, las fallas de comunicación o el mal funcionamiento de las funciones de protección.
La verificación térmica es la misma. Si la temperatura de un dispositivo de potencia es anormalmente alta, podría estar relacionada con la soldadura o el contacto de disipación de calor, pero no necesariamente con un problema de ensamblaje. El diseño de la placa de circuito impreso, el firmware, las condiciones de refrigeración, el estado del motor e incluso la carga real pueden afectar el aumento de temperatura.
Por lo tanto, las pruebas de carga y las pruebas térmicas no pueden aplicarse directamente con un estándar fijo. Las condiciones de prueba específicas y el rango de determinación deben definirse en función del proyecto de ensamblaje de la placa de circuito impreso de control de movimiento y los requisitos del cliente.
El prototipo funciona, lo cual es un buen comienzo. Sin embargo, esto no significa que la producción en masa pueda ser consistentemente estable. Antes de iniciar la producción en masa, debemos confirmar que los datos de diseño, la lista de materiales, el firmware, los métodos de prueba y los parámetros de producción se puedan ejecutar de forma consistente, en lugar de depender de que las cosas salgan bien solo de vez en cuando.
En las primeras etapas del ensamblaje de la placa de circuito impreso del controlador del servomotor, no solo es necesario comprobar las funciones eléctricas, sino también garantizar que esta placa se pueda montar, soldar, programar, probar e inspeccionar sin problemas.
Los problemas relacionados con la orientación de los componentes, la calidad de la soldadura, la compatibilidad de los conectores, los puntos de prueba, el rendimiento térmico y los requisitos de fijación deben aclararse lo máximo posible durante la fase de prototipo o primera muestra. Tras identificar los problemas, estos deben actualizarse en la placa de circuito impreso, la lista de materiales, el firmware o las especificaciones de prueba, en lugar de dejar que se solucionen posteriormente mediante reelaboración.
Si las condiciones lo permiten, lo ideal es realizar una prueba piloto en condiciones similares a las de la producción en masa. Utilice los materiales, la plantilla, los ajustes de soldadura por reflujo, el método de programación y el plan de pruebas previstos para realizar una prueba piloto. Esto facilita la detección anticipada de los riesgos reales de la producción en masa.
Una vez iniciada la fase de producción, la clave reside en determinar si cada lote puede producirse de forma idéntica. Las versiones de la placa de circuito impreso (PCB) y la lista de materiales (BOM), los materiales de sustitución, el firmware, los resultados de las inspecciones, los registros de reparaciones y los datos de las pruebas funcionales deben mantenerse bajo control y ser trazables.
De esta forma, si surge algún problema en el futuro, se pueden consultar lotes de material específicos, cambios en el proceso, versiones de firmware o registros de pruebas, en lugar de basarse únicamente en la experiencia para adivinar las causas.
En el ensamblaje de placas de circuito impreso para servomotores, control de motores y automatización industrial, la producción en masa no consiste simplemente en fabricar varios prototipos más, sino en transformar cada proceso clave en un procedimiento repetible y rastreable.
En PCBasic, el prototipado y la producción en masa se pueden conectar mediante la validación del primer artículo, un sistema de trazabilidad basado en MES, SPI, AOI, rayos X y pruebas funcionales. Esto garantiza que, durante la transición del proyecto de PCB para servomotores desde la producción piloto inicial hasta la producción repetitiva, la versión del material, los registros del proceso, los resultados de la inspección y los datos de las pruebas permanezcan asociados y sean trazables.
El ensamblaje fiable de placas de circuito impreso para servocontroladores no se logra con un solo proceso ni con un método de inspección específico. El verdadero desafío reside en integrar dispositivos de potencia, circuitos de control, interfaces de retroalimentación, ensamblaje mixto SMT y THT, así como los requisitos de prueba, dentro de un proceso de fabricación controlado.
Incluso una placa de circuito impreso que parezca normal tras el ensamblaje puede presentar problemas al encenderla o al operarla bajo carga. Por lo tanto, la inspección, las pruebas eléctricas, la verificación funcional y la trazabilidad son tan importantes como la colocación y la soldadura. En el ensamblaje de PCB para servomotores, el objetivo no es simplemente producir un prototipo funcional, sino transformar este prototipo en un proceso de producción que pueda repetirse de forma consistente y estable en diferentes lotes.
Para PCBasic, el objetivo no es simplemente producir una placa de servocontrol que "funcione esta vez", sino ayudar al proyecto a pasar de la etapa de prototipo a la producción en masa y mantener resultados de ensamblaje y prueba estables y repetibles durante todo el proceso.
P1: ¿Qué es una PCB de controlador de servo?
Una placa controladora de servomotor convierte las órdenes de control de movimiento en potencia controlada para un servomotor, procesando al mismo tiempo información como la posición, la velocidad o la corriente. Algunos diseños combinan todas las funciones en una sola placa de circuito impreso (PCB), mientras que otros utilizan placas de control y de alimentación de servomotor independientes.
P2: ¿Cómo se prueba el conjunto de la placa de circuito impreso de un servocontrolador?
El ensamblaje de una placa de circuito impreso para servomotores puede utilizar SPI, AOI, rayos X, ICT o sonda volante, pruebas eléctricas, programación de firmware y FCT. Dependiendo del proyecto, también pueden ser necesarias pruebas de carga, retroalimentación, comunicación y térmicas.
P3: ¿Qué se debe comprobar antes de pasar una placa de circuito impreso de un controlador de servomotor a la producción en masa?
Antes de la producción en serie, confirme las revisiones de la placa de circuito impreso (PCB) y la lista de materiales (BOM), el firmware, los archivos de ensamblaje, los requisitos de prueba, los componentes aprobados y el plan de trazabilidad. Estos elementos deben mantenerse bajo control desde el prototipo hasta la producción.
Consulta de montaje
Cotizacion instantanea
Teléfono
+86-755-27218592
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.
Soporte de WeChat
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.
Soporte por WhatsApp
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.