Índice
1. ¿Qué diferencia el ensamblaje de PCB para robótica del ensamblaje estándar de PCBA?
2. ¿Qué características de la placa de circuito impreso (PCB) son las más importantes en un robot?
3. ¿Qué desafíos provocan problemas en el ensamblaje de placas de circuito impreso en robótica?
4. ¿Cómo transforman la fabricación e inspección de PCBA los requisitos en un ensamblaje fiable?
5. Conclusión
6. Preguntas Frecuentes
Una placa de circuito de robot puede parecer normal durante las pruebas individuales, pero después de la instalación, aparece un problema de señal. ¿Qué lo causa? No la placa en sí, sino su estado de funcionamiento. En primer lugar, el movimiento de las articulaciones puede ejercer una tensión continua sobre las interconexiones y conectores flexibles; las cargas del motor aumentan la corriente y la generación de calor en la placa controladora; y, por último, las soldaduras en los encapsulados BGA no se pueden verificar completamente mediante una inspección visual ordinaria.
Por lo tanto, para el ensamblaje robótico de PCB, no basta con verificar que el componente esté correctamente montado y que las soldaduras sean de calidad. Los proveedores también necesitan saber dónde colocar cada placa, qué módulos están conectados, cuánta carga puede soportar y cuáles son los requisitos de funcionamiento y prueba de los productos. Pueden surgir problemas durante la depuración de la máquina completa, incluso después de que la placa haya superado las pruebas de producción, si las versiones de la lista de materiales, las interfaces, el firmware y los estándares de prueba no se verifican previamente.
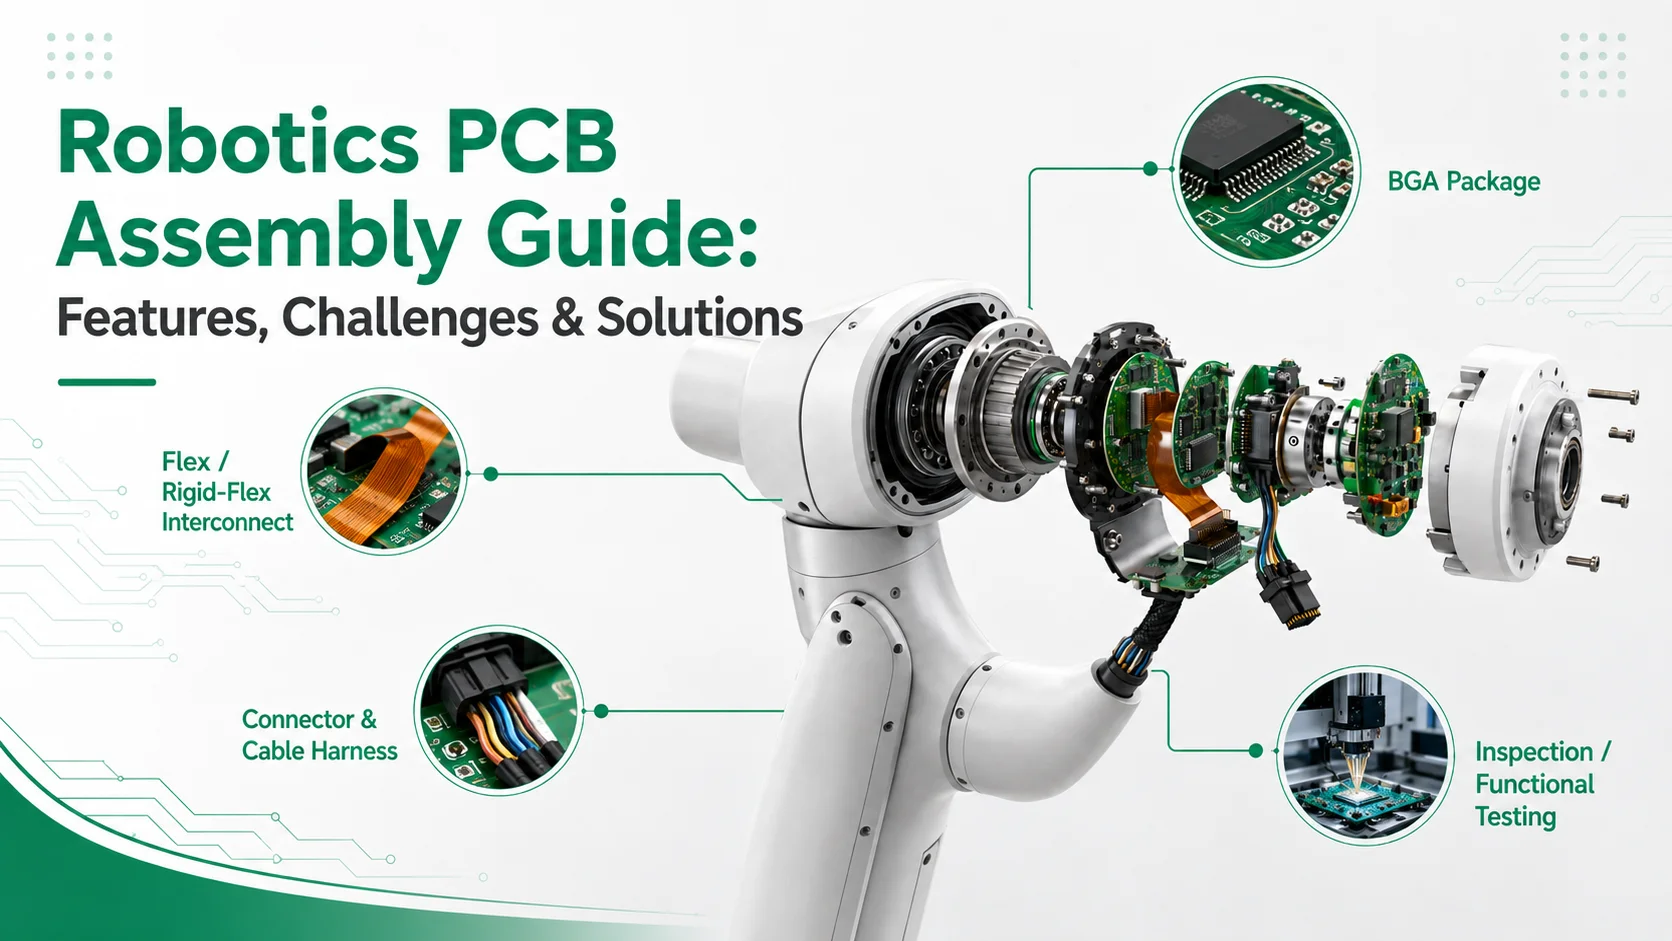
En PCBasic Servicios de ensamblaje robótico de PCBLas distintas placas se someterán a procedimientos de ensamblaje, inspección y prueba adecuados a su uso previsto. Este artículo presenta los riesgos de producción de placas comunes, como interconexiones flexibles, encapsulados BGA, placas de controladores y alimentación, placas de sensores y otras placas comunes, así como la información que los clientes deben confirmar antes de solicitar un presupuesto y comenzar la producción.
¿Qué diferencia el ensamblaje de PCB para robótica del ensamblaje estándar de PCBA?
Calidad de la colocación, soldadura y comprobaciones eléctricas básicas. Aunque siguen siendo necesarias, estas medidas no reflejan completamente el entorno de trabajo real del robot. Una placa de articulación se ve afectada por el movimiento y la fuerza del cable, la placa de alimentación por los cambios de carga y el controlador necesita intercambiar datos con otros módulos. Si nos limitamos a evaluar la fabricación en la colocación de la placa, la soldadura y las comprobaciones eléctricas básicas, podríamos estar ignorando las condiciones de funcionamiento reales.
Antes de elaborar un presupuesto, una hoja de especificaciones de la placa puede resultar muy útil. En ella se registra la posición de instalación de cada placa, los módulos conectados, su estado (estático o móvil), la carga eléctrica, la interfaz, los requisitos de verificación y los límites de aprobación/rechazo. Mediante esta hoja, podemos convertir las condiciones de funcionamiento en puntos específicos de fabricación, inspección y aceptación.
A Plataforma robótica Cun Combine Varias juntas Funciones
Las distintas placas de un robot presentan riesgos diferentes, por lo que no todas siguen el mismo plan de fabricación e inspección. La siguiente tabla muestra las principales diferencias.
|
Junta Directiva tipo o papel
|
Principal oriesgo operativo
|
Clave mun enfoque en la fabricación y la verificación
|
|
Visión y controlador
|
Paquete denso, hidden BGA articulaciones y interfaces de alta velocidad
|
Impresión y control de reflujo, rayos X cuando sea necesario, pruebas de interfaz
|
|
Accionamiento y accionamiento de la articulación
|
Corriente, calor, vibración y tensión en los conectores
|
Retención de conectores, revisión térmica y pruebas de carga definidas
|
|
Sensor
|
Sensibilidad de la señal, tolerancia de posicionamiento, calibración requisito
|
Control de colocación, limpieza donde se especifique y verificación de señal
|
|
BMS y energía
|
alta-crutas actuales, polaridad y las interfaces de protección
|
Comprobaciones de polaridad, revisión de juntas de soldadura y verificación térmica/de carga.
|
|
Flexible o rígido-flexible
|
Flexión, transiciones sin soporte y tensión en los conectores
|
Control de flexión, soporte de transición, alivio de tensión y manejo controlado.
|
Antes de realizar la cotización, el comprador debe proporcionar el embalaje. mapaRequisitos de interfaz y firmware, corriente o carga perfilestolerancia de los sensores clave, límites de la batería y de protección, requisitos para el enrutamiento y la flexión de la placa flexible, así como criterios de calificación claros basados en la situación del proyecto.
El movimiento modifica el riesgo a nivel de la junta directiva.
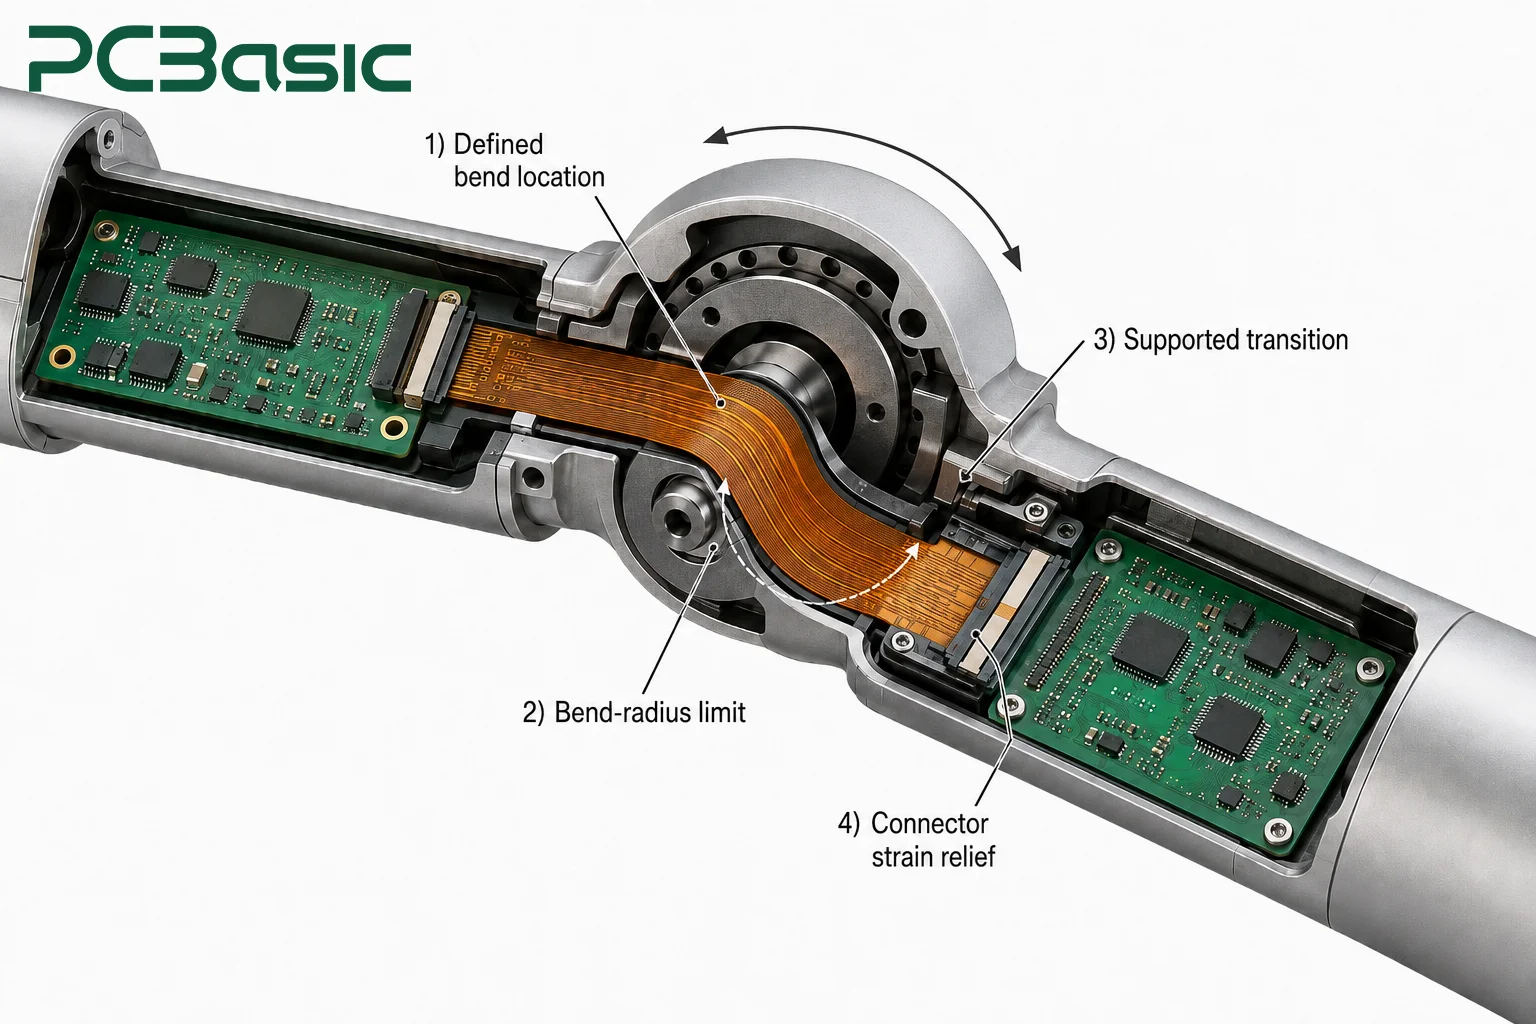
Para la PCB cerca de la articulación del robot, es necesario especificar la ubicación de la curvatura y los límites del radio de curvatura de la sección flexible, además de proporcionar soporte y alivio de tensión para la zona de transición y los conectores. En cambio, el controlador estacionario no presenta estos requisitos. Incluso si la placa supera la prueba estática en banco, el movimiento repetido puede revelar un conector débil o una transición flexible sin soporte. Por lo tanto, los compradores deben proporcionar el trazado de la instalación, el rango de movimiento, la orientación del conector y el alivio de tensión antes de que se defina el plan de fabricación.
Las tecnologías mixtas requieren una planificación coordinada.
Un robot suele implicar el ensamblaje de múltiples componentes, como componentes SMT, encapsulados BGA, conectores de orificio pasante, interconectores flexibles o rígido-flexibles, y el posterior montaje del cableado y la caja. Necesitamos integrar todos estos componentes utilizando el mismo plan de revisión y pruebas.
Tomemos como ejemplo un conector de orificio pasante: la inserción consiste simplemente en colocar los componentes en los orificios. La selección de soldadura (por ola, selectiva o manual) dependerá del tipo de dispositivo, el diseño de la placa y las limitaciones térmicas. Asimismo, es fundamental registrar de forma consistente la versión de la revisión de la placa, los requisitos del proceso de fabricación, los elementos de prueba, el método de soldadura y el resultado de la inspección en los registros de producción para evitar información inconsistente en cada etapa.
¿Qué características de la placa de circuito impreso (PCB) son las más importantes en un robot?
A la hora de elegir la estructura y el tipo de encapsulado de la placa de circuito impreso (PCB), primero debemos considerar dónde se utilizará esta placa, qué esfuerzos mecánicos soportará y cómo deberá inspeccionarse y probarse en el futuro.
Interconexiones flexibles y rígido-flexibles alrededor de articulaciones móviles
Cuando los circuitos cercanos a las articulaciones de un robot necesitan moverse junto con la estructura, las placas de circuito impreso rígidas estándar suelen ser insuficientemente flexibles. En estos casos, se pueden utilizar placas flexibles o híbridas (rígido-flexibles) para conectar los distintos módulos. Durante la fase de diseño, es fundamental determinar de antemano dónde se requiere la flexión y cuál debe ser el radio de curvatura, así como proporcionar un soporte adecuado y alivio de tensión en las zonas de transición rígido-flexible y cerca de los conectores para evitar que el movimiento repetido dañe los circuitos o los puntos de conexión.
En los planos y la documentación de revisión, también debemos especificar el enrutamiento real, si la flexión es estática o dinámica, el rango de movimiento y los requisitos de prueba. Después de completar las pruebas de movimiento, verifique que la continuidad eléctrica, la comunicación y las condiciones de carga sean normales. Estos ajustes reales también serán utilizados por PCBasic para verificar la idoneidad del montaje de PCB flexible y planes de prueba.
Paquetes BGA en placas de visión y de control
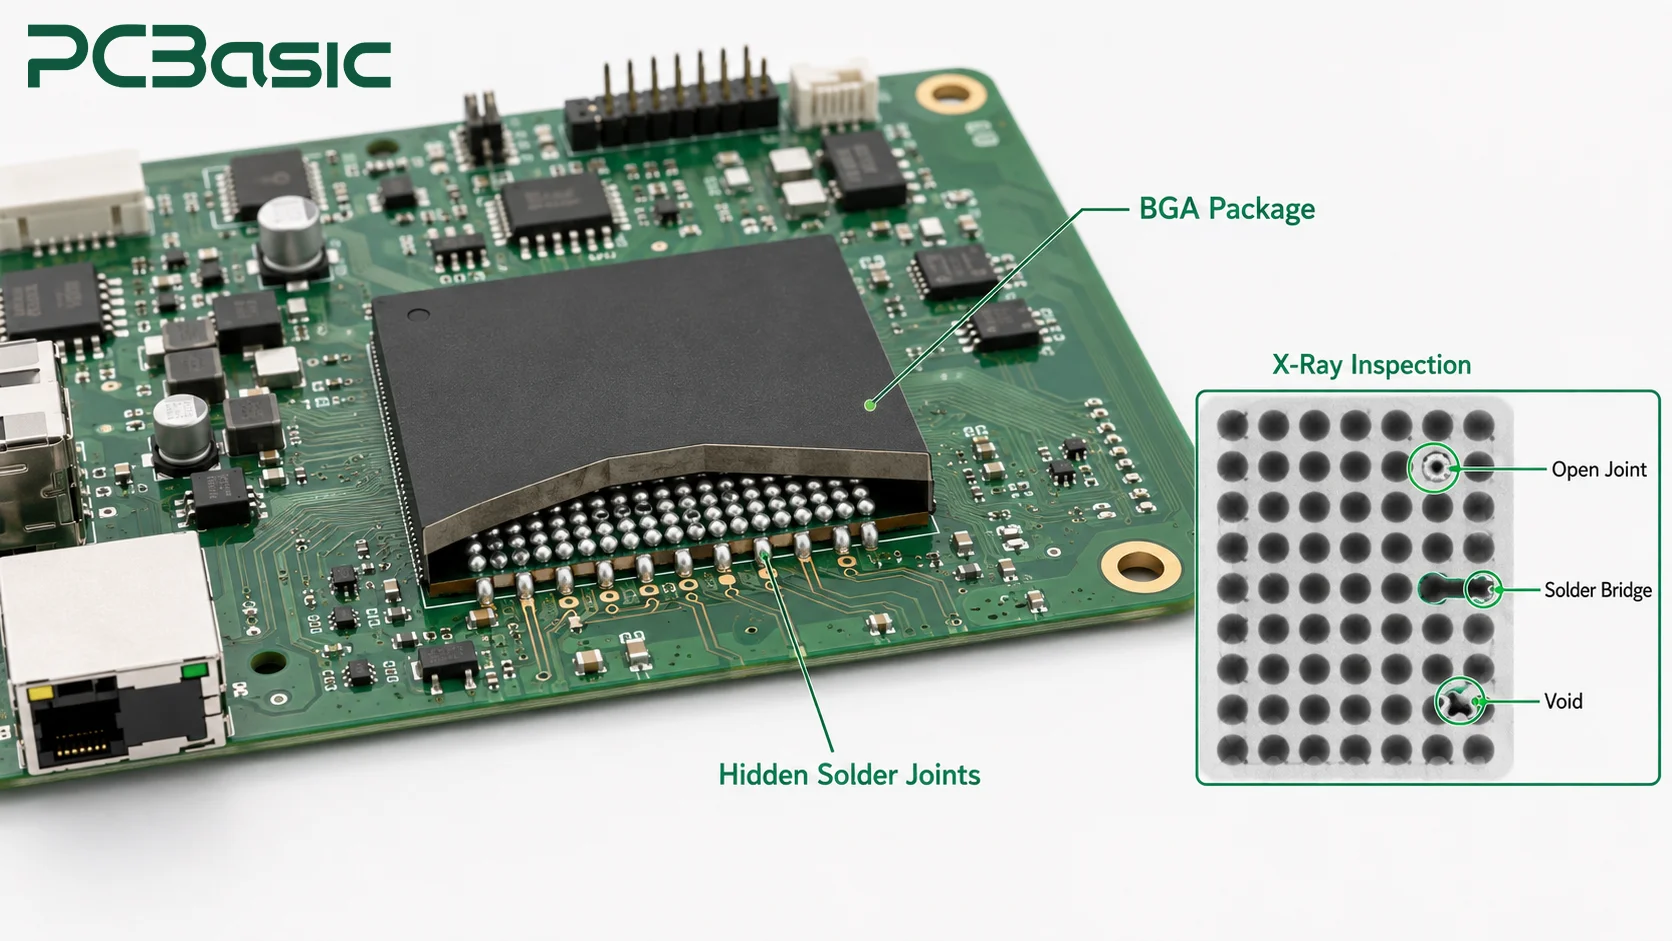
Las placas visuales y de control pueden usar encapsulados BGA para alojar más conexiones en un espacio limitado. Debido a que las uniones de soldadura se encuentran en la parte inferior del encapsulado, no podemos verificar completamente la calidad de la soldadura mediante una inspección visual rutinaria. Por lo tanto, un encapsulado confiable capacidad de ensamblaje BGA Requiere un control minucioso sobre la impresión de la pasta de soldadura, la precisión de la colocación y las curvas de soldadura por reflujo, y se debe organizar una inspección por rayos X en función de los riesgos del embalaje.
También es necesario verificar si los componentes tienen encapsulados con terminación inferior antes de comenzar la producción, así como establecer criterios de aceptación y requisitos de cobertura de rayos X. En ubicaciones con mayor riesgo o consecuencias más graves en caso de fallo, implementaremos protocolos de inspección más estrictos.
Placas de alimentación, sensores y comunicación
Estas placas no presentan los mismos problemas en la producción. Las placas de alimentación deben conducir corriente y controlar el calor. La polaridad y la protección también son importantes, especialmente cuando se utiliza un sistema de gestión de baterías. Las placas de sensores pueden requerir una colocación o calibración precisa. En el caso de las placas de comunicación, la cuestión principal es si la interfaz funciona correctamente y si los datos se transmiten adecuadamente.
Antes de la producción, envíe la lista de materiales (BOM) y los requisitos de prueba más recientes. Una placa de alimentación requiere condiciones claras de voltaje, corriente y carga. Para las placas de sensores, marque las posiciones y tolerancias importantes. Las placas de comunicación generalmente requieren la asignación de pines, el protocolo, el firmware y límites de aceptación claros. Esta información permite a la fábrica planificar las verificaciones y pruebas funcionales adecuadas.
¿Qué desafíos provocan problemas en el ensamblaje de placas de circuito impreso en robótica?
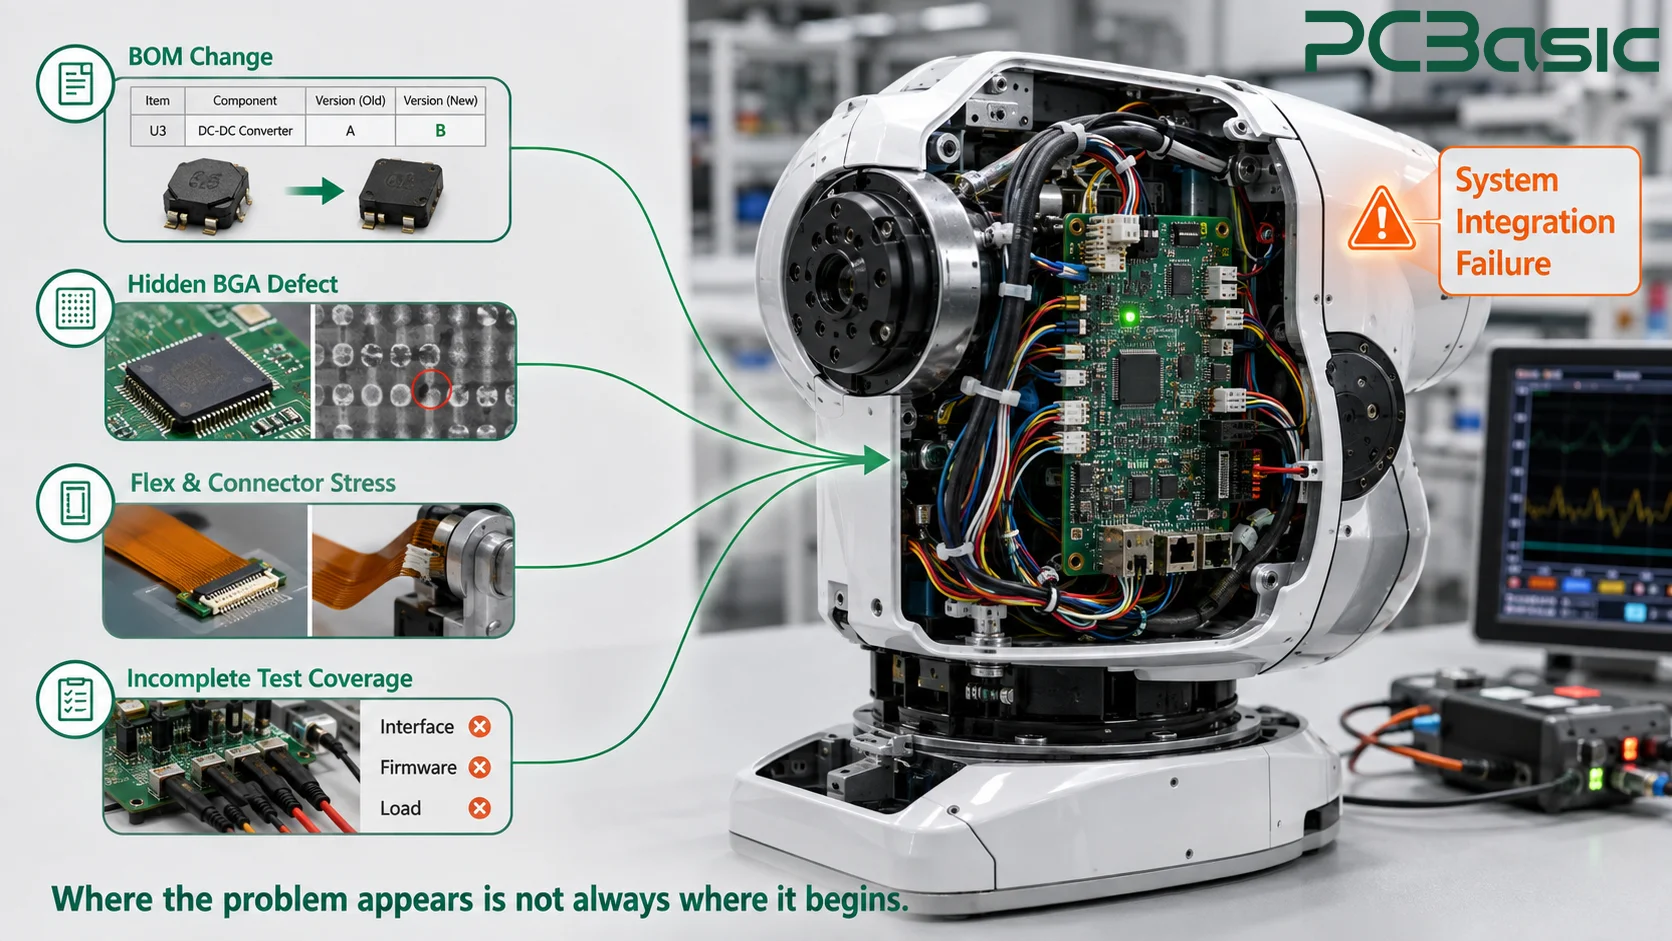
Muchos problemas con las placas de circuito impreso (PCB) de los robots no se manifiestan inmediatamente después de la producción, sino que se revelan durante el ensamblaje final, la depuración de las uniones o la operación bajo carga de la máquina completa. Si bien los problemas ocurren al final, las causas podrían haberse originado mucho antes, como uniones de soldadura BGA ocultas anómalas, una fuerza excesiva aplicada a la interconexión flexible durante la instalación, la falta de registro sincronizado de materiales de reemplazo o la falta de cobertura de pruebas para la interfaz y la carga reales.
Por lo tanto, no podemos centrarnos únicamente en si la prueba final es exitosa; también necesitamos identificar los posibles puntos donde podrían surgir problemas en relación con los materiales, el ensamblaje, las pruebas y los planes de prueba.
Defectos de soldadura ocultos bajo encapsulados BGA
Las uniones de soldadura BGA se encuentran ocultas en la parte inferior del encapsulado, y problemas como circuitos abiertos, puentes de estaño y huecos a menudo no son visibles desde el exterior. Para encapsulados con uniones de soldadura visibles, la inspección óptica automatizada (AOI) permite examinar el ensamblaje y las condiciones de soldadura; sin embargo, para encapsulados BGA y QFN con conexiones en la parte inferior, no basta con la AOI. Generalmente, también se requiere una inspección por rayos X. La determinación de qué dispositivos inspeccionar y en qué medida debe basarse en el tipo de encapsulado, el uso de la placa y las consecuencias de la falla.
Al determinar el plan de detección, primero se deben clasificar todos los paquetes de conexión inferiores y las posiciones clave, y luego se debe definir el rango de cobertura de rayos X. Los resultados de la inspección también deben corresponder a las tarjetas de placa, los números de componentes y los lotes de producción específicos, para facilitar la trazabilidad en caso de problemas.
Vibración, flexión y tensión en los conectores
El movimiento repetido puede revelar gradualmente problemas que no eran evidentes en las pruebas estáticas, como conectores sueltos, soporte insuficiente en la zona de transición de la placa flexible o interrupciones intermitentes en las líneas durante el movimiento. Durante la prueba, las tarjetas de la placa, los cables y las interconexiones flexibles se pueden fijar en la posición de instalación real y luego permitir que se muevan repetidamente dentro del rango especificado. Durante el proceso, supervise continuamente si la conducción, la comunicación y la carga son estables. Después de la prueba, verifique si los bloqueos de los conectores y los puntos de liberación de tensión están sueltos o dañados.
Cambios en el abastecimiento y revisión de componentes
Una vez que el proyecto del robot pasa de la fase de prototipo a la producción de prueba y la producción en masa, es posible que los componentes originales se agoten, se deje de fabricar o sea necesario reemplazarlos. Si los materiales de reemplazo no se han verificado, pueden producirse incompatibilidades en el embalaje o los pines, interferencias con los conectores o las carcasas, cambios en el rendimiento eléctrico, afectación del firmware o incluso la pérdida de la validez de las normas de prueba originales.
Por lo tanto, el proyecto debe utilizar una lista de materiales controlada y un proceso de aprobación claro para los materiales de reemplazo, y mantener registros de materiales para cada lote de producción. Al proponer materiales de reemplazo, es necesario verificar el número de pieza del fabricante, los parámetros eléctricos y mecánicos clave y la compatibilidad del firmware. Todos los cambios deben ser aprobados antes de la adquisición o el inicio de la producción.
Cobertura de pruebas que se detiene en el borde de la placa.
Las pruebas de continuidad y las pruebas eléctricas básicas pueden detectar problemas como circuitos abiertos y cortocircuitos, pero no garantizan el correcto funcionamiento de la placa de circuito una vez instalada en el robot. El controlador debe ser compatible con las interfaces y el firmware actuales; la placa controladora debe operar bajo las cargas especificadas; y los sensores y las salidas de protección deben cumplir con los criterios establecidos.
De esta manera, las Pruebas funcionales de PCBA Debe diseñarse teniendo en cuenta la aplicación real de la placa. Es necesario proporcionar las especificaciones de prueba, las interfaces o accesorios compatibles, el firmware, los rangos de operación y los criterios de aceptación. PCBasic configurará las pruebas de interfaz, comunicación y carga correspondientes en función de estas condiciones, en lugar de aplicar un único procedimiento de prueba a todas las placas.
¿Cómo transforman la fabricación e inspección de PCBA los requisitos en un ensamblaje fiable?
La inspección final solo puede confirmar si el producto terminado superó las pruebas en ese momento, pero no puede compensar la ausencia de cambios de material de sustitución registrados, ni detectar necesariamente todas las desviaciones dejadas por procesos anteriores. Por lo tanto, el control de calidad no puede basarse exclusivamente en la inspección final. Es necesario, en primer lugar, confirmar los materiales y las versiones, controlar el proceso de ensamblaje, realizar pruebas en los puntos de detección de defectos más probables y, finalmente, verificar el rendimiento eléctrico y funcional.
El sistema MES de PCBasic puede vincular las tarjetas de placa o los lotes de producción con los lotes de materiales, los pasos del proceso, los resultados de las inspecciones y los datos de las pruebas. De este modo, cuando surgen problemas con la integración general del sistema, los ingenieros pueden rastrear los registros hasta los materiales, procesos o resultados de las pruebas específicos, en lugar de simplemente ver un registro final que cumpla con los requisitos.
Desde la lista de materiales hasta el montaje superficial (SMT) y el ensamblaje de orificios pasantes.
Una vez iniciada la producción, verificamos que los materiales recibidos coincidan con la lista de materiales y los requisitos de la versión. Los componentes de montaje superficial se ensamblan mediante SMT, mientras que los conectores, terminales y componentes que requieren una fijación mecánica más robusta se montan normalmente mediante ensamblaje de orificio pasante.
El método de soldadura se selecciona en función del tipo de componente, el diseño de la placa, el volumen de producción y los requisitos de resistencia al calor. Los métodos más comunes incluyen la soldadura por ola, la soldadura selectiva, la soldadura manual y la soldadura por reflujo de orificios pasantes. Durante todo el proceso, los registros de producción deben documentar la versión de la placa, la lista de materiales (BOM), el lote de material, el método de soldadura y los resultados de la inspección para evitar inconsistencias en la información utilizada en las diferentes etapas de producción.
Inspección de piezas, inspección óptica automatizada, rayos X e inspección del primer artículo.
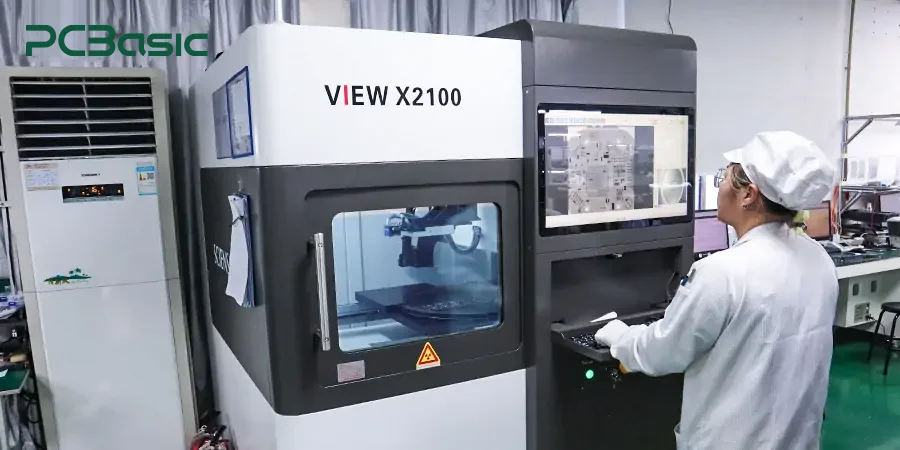
Antes de montar los componentes, SPI verificará el volumen, la posición y la forma de la pasta de soldadura para evitar que cualquier anomalía evidente afecte al proceso de soldadura por reflujo. Una vez finalizado el ensamblaje, se utiliza AOI para comprobar la posición visible de los componentes y las uniones de soldadura, mientras que los rayos X se emplean para examinar las uniones de soldadura ocultas bajo los encapsulados BGA y otros. Antes de iniciar oficialmente la producción, también realizaremos inspecciones de las primeras piezas para confirmar los resultados del ensamblaje y los datos de producción correspondientes.
Los problemas que resuelven los distintos equipos de detección no son los mismos, por lo que es necesario organizarlos según los riesgos reales. El plan del proyecto debe especificar claramente qué paquetes y defectos se inspeccionarán mediante SPI, AOI o rayos X. Los vídeos de análisis de juntas de soldadura que se adjuntan pueden ayudarle a comprender el proceso de detección específico.
Pruebas funcionales y trazabilidad digital
Las pruebas funcionales permiten verificar la comunicación de la interfaz, la respuesta de la señal, la salida de carga o la lógica de protección según el plan de pruebas definido. Los registros de MES e inspección conservan el contexto, lo que permite rastrear una falla hasta una placa, una referencia de componente o lote de material, un paso del proceso y el resultado de la prueba.
Ensamblaje final, construcción de la caja e integración del mazo de cables.
Para algunos proyectos, además del ensamblaje de la placa de circuito impreso (PCBA), es necesario completar las siguientes tareas: procesamiento del cableado, conexión de módulos y ensamblaje de la carcasa. Durante el proceso de ensamblaje, es preciso verificar que la secuencia de cableado, la orientación de los conectores y la posición de instalación sean correctas, así como comprobar que no haya interferencias en la carcasa y que las condiciones de fijación sean las adecuadas. Una vez finalizado el ensamblaje, se deben realizar las pruebas funcionales requeridas.
Al elaborar el presupuesto, deberá proporcionar los planos de la carcasa y los cables, la definición de los conectores, los requisitos de apriete y los requisitos de prueba posteriores al montaje.
Conclusión
El ensamblaje fiable de PCB mediante robots no solo consiste en soldar correctamente los componentes a la placa de circuito impreso, sino que también implica organizar el ensamblaje, la inspección y las pruebas en función de la finalidad y las condiciones de funcionamiento reales de la placa. En el caso de las piezas móviles, se debe prestar atención al radio de curvatura de las interconexiones flexibles, el soporte estructural y la liberación de tensiones; para los encapsulados BGA y otros encapsulados de conexión inferior, es necesario controlar el proceso de soldadura e inspeccionar las juntas de soldadura ocultas; en las placas de alimentación, detección, control y comunicación, se deben combinar las interfaces reales y las funciones de verificación de carga.
Antes de la cotización y la revisión de fabricación, el cliente debe proporcionar los archivos Gerber más recientes, BOM, CPL, planos de ensamblaje y registros de versiones, y explicar los requisitos de doblado, pruebas, interfaces, carga, carcasa y cables, etc. Al mismo tiempo, deben confirmar la cantidad y la fecha de entrega. A través de la Revisión de ingeniería básica de PCBEstos materiales pueden ser verificados de manera uniforme antes de la producción, lo que permite una confirmación temprana de los planes de ensamblaje, prueba, inspección e integración general, y reduce el riesgo de retrabajo y problemas de depuración conjunta cuando el proyecto pasa del prototipo a la producción en masa.
Preguntas Frecuentes
P1: ¿Qué debe incluir un paquete de ensamblaje de PCB para robótica?
A1: Incluir Gerber, lista de materiales (BOM), pick-and-place/CPL, planos de ensamblaje, mapa de paquetes, doblado Requisitos, pruebas, interfaces, cargas, detalles de la carcasa o del cable, revisión, cantidad y cronograma.
P2: ¿Cómo se deben revisar las interconexiones flexibles alrededor de las articulaciones del robot?
A2: Revisión de enrutamiento, designación de curva estática o dinámica, límite de curva, soporte de transición, Alivio de tensión y rango de movimiento. Defina una comprobación de movimiento que supervise la señal correspondiente.
P3: ¿Por qué se utilizan habitualmente los rayos X para el ensamblaje de placas de circuito impreso BGA?
A3: Las placas BGA generalmente requieren una estrategia de inspección de juntas ocultas definida, con rayos X. La cobertura se determina en función del paquete y del riesgo del producto.