Volumen mixto global de alta velocidad PCBA el fabricante


9:00 -18:00, lunes. - Vie. (GMT+8)
9:00 -12:00, sáb. (GMT+8)
(Excepto los días festivos chinos)
Página de inicio > Blog > Base de conocimientos > PCBA del módulo GPS para drones: Cómo el diseño, el ensamblaje y las pruebas afectan la fiabilidad del GNSS
Índice
1. Dentro de un módulo GPS de dron: cómo las señales GNSS se convierten en datos de navegación
3. Transformación del diseño de PCB para GPS en un PCBA fiable
4. Por qué la inspección por sí sola no puede verificar el rendimiento de la navegación GPS.
5. Del prototipo funcional a la producción repetible de módulos GPS
La demanda de este tipo de tecnología no deja de crecer. Según estudios del sector, el mercado global de sistemas de navegación para UAV alcanzará los 13.93 millones de dólares en 2026 y llegará a los 27.3 millones en 2030, principalmente debido a que el posicionamiento GNSS se está convirtiendo en equipamiento estándar para drones comerciales e industriales. Este artículo explica cómo una placa de circuito GPS procesa los datos satelitales sin procesar para obtener una posición estable, por qué su circuito difiere del de una placa controladora convencional y qué se necesita para pasar de un prototipo funcional al ensamblaje de módulos GPS a gran escala.
Antes de analizar las ventajas y desventajas que asumen los diseñadores o cómo se ensambla una antena, es importante saber qué ocurre desde que la señal del satélite llega a la antena hasta que un controlador de vuelo obtiene las coordenadas.
La antena GNSS recibe señales muy débiles transmitidas por satélites que orbitan a unos 20 000 kilómetros de la Tierra. Dependiendo de la arquitectura de la antena y del receptor, estas señales GNSS débiles pueden pasar por filtros y amplificación de bajo ruido antes de llegar al receptor. La pérdida, el ruido adicional o las interferencias en esta etapa pueden reducir el margen de señal disponible. Posteriormente, esta señal se envía a un receptor especializado que decodifica la información de sincronización de los satélites y proporciona información de posición, velocidad y tiempo.
Dado que las señales GNSS recibidas en el receptor son extremadamente débiles, puede haber pérdidas y ruido significativos en el trayecto hasta el receptor, lo que reduce el margen de la señal. Un cable con incluso un ligero exceso de longitud o un conector con una impedancia inadecuada pueden reducir el margen de beneficio del ingeniero.
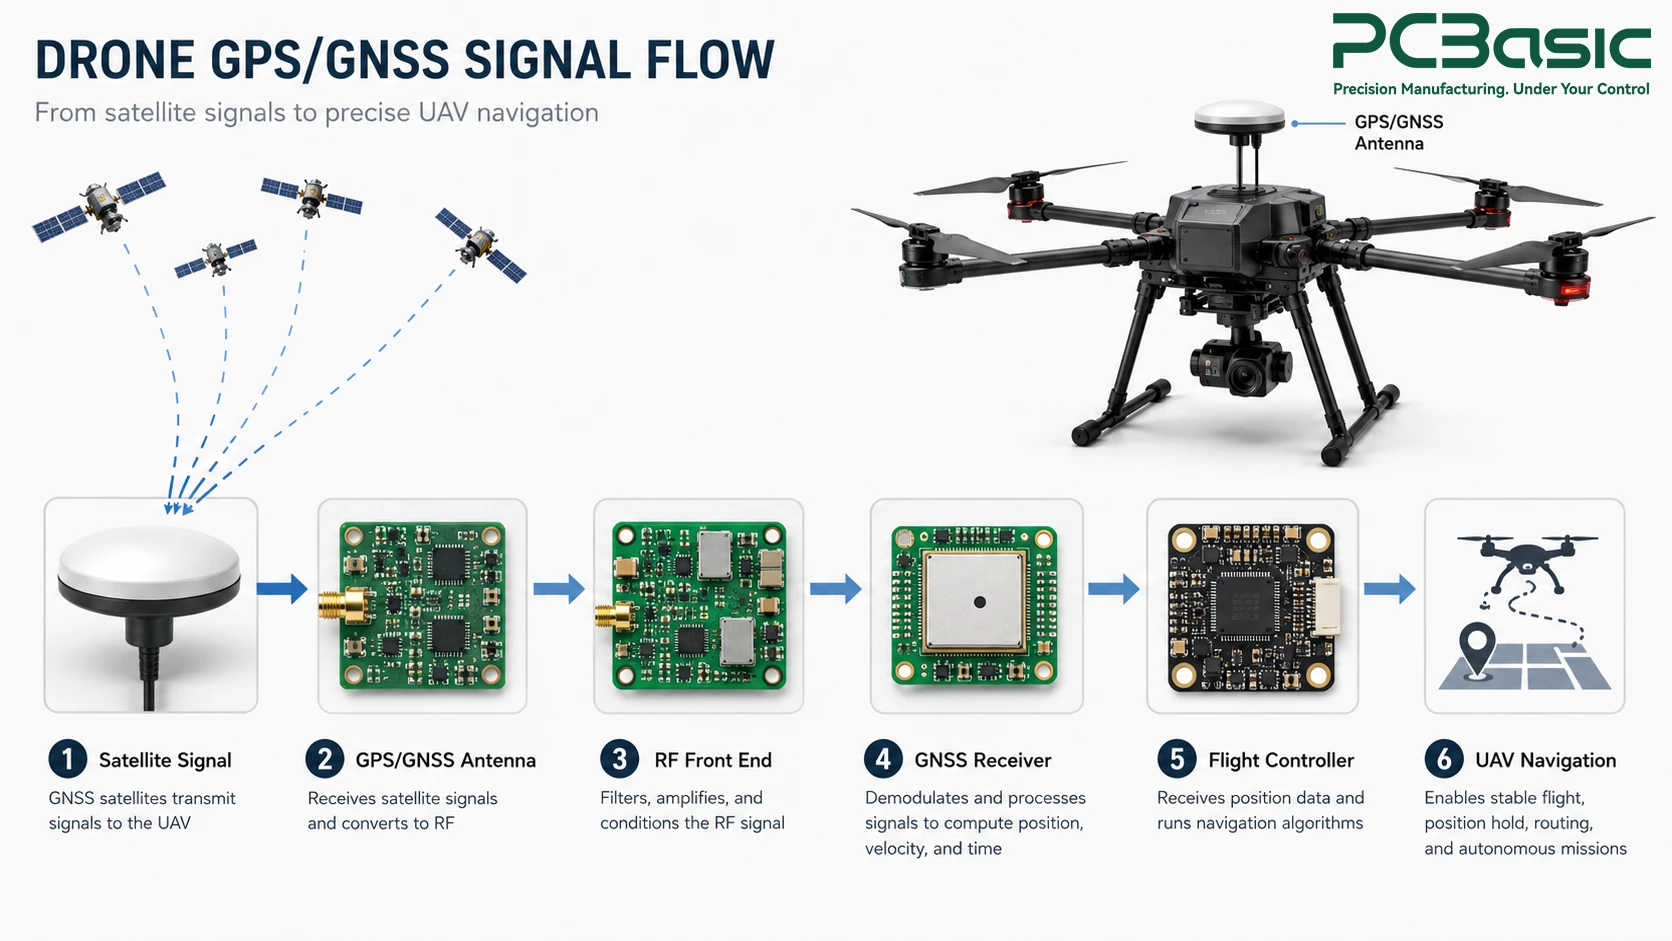
Una placa de circuito impreso (PCB) GPS típica consta del módulo de radiofrecuencia (RF), el circuito integrado receptor GNSS, un oscilador de cristal que proporciona la referencia de tiempo, un circuito que garantiza la regulación adecuada del voltaje de alimentación y la interfaz, generalmente UART o SPI, para la transmisión de datos. Además, muchas placas incorporan una unidad de medición inercial junto con el circuito integrado receptor GNSS, ya que los drones requieren información de posición y movimiento de corto alcance para navegar.
Una vez procesada la información de posición por la placa de circuito impreso del módulo GPS, esta se envía al controlador de vuelo, donde el proceso de fusión de sensores combina la información de posición con la del barómetro, la brújula y la IMU. El resultado es que constituye la base del proceso de navegación a bordo del UAV, lo que le permite mantener la posición, seguir una ruta o regresar a casa. El módulo GPS es solo una parte de un sistema más amplio. PCBA de dronesdonde los circuitos de navegación, detección, comunicación y control de potencia deben trabajar conjuntamente.
El comportamiento de la electrónica GNSS es totalmente diferente al de una placa de control digital convencional, ya que la señal a recibir es mucho menor que el ruido de fondo. Esto hace que el proceso de diseño del receptor sea crucial.
La distancia de la pista, la adaptación de impedancias y la continuidad del plano de tierra desde la antena hasta el chip del receptor influyen en la calidad de la señal. Un diseño deficiente de la placa de circuito impreso (PCB) del GPS puede provocar la pérdida de varios decibelios de la intensidad de la señal incluso antes de que el receptor la procese, lo que resulta en una mala sincronización con el satélite y una menor precisión en zonas con señales débiles, como áreas urbanas densas o bosques.
El entorno en el que opera electrónicamente un dron es complejo. El controlador de los motores sin escobillas, los cables de alta corriente de la batería e incluso el sistema transmisor de vídeo generan ruido electromagnético que puede llegar fácilmente a la placa de circuitos GPS. Una ubicación precisa, una estructura de tierra y de retorno bien controlada, un filtrado o blindaje adecuado y una separación suficiente de fuentes de ruido intensas pueden ayudar a reducir la interferencia en la ruta de la señal GNSS.
Además del rendimiento de RF, existen factores que influyen en la facilidad de fabricación de una placa. Un espacio muy reducido entre componentes cercanos a las partes de RF puede parecer perfecto en un ordenador, pero puede causar muchas dificultades durante la fabricación de la placa, ya que la probabilidad de que se produzcan puentes de soldadura aumenta al reducirse el paso entre componentes. Los ingenieros que diseñan una PCB para un módulo GPS deben sopesar el rendimiento de RF frente a las tolerancias de fabricación realistas desde el principio, en lugar de descubrir el conflicto tras la primera producción del prototipo.
La panelización introduce consideraciones adicionales en este asunto. Un módulo GPS destinado a la producción en masa se beneficiará de un diseño de PCB que permita la separación de los paneles de forma eficiente, evitando cortar demasiado cerca de las pistas sensibles a la radiofrecuencia debido a la tensión mecánica aplicada durante el proceso.
Un esquema sólido solo se convierte en un producto útil una vez que supera las pruebas de colocación de componentes, soldadura y blindaje en una línea de producción real.
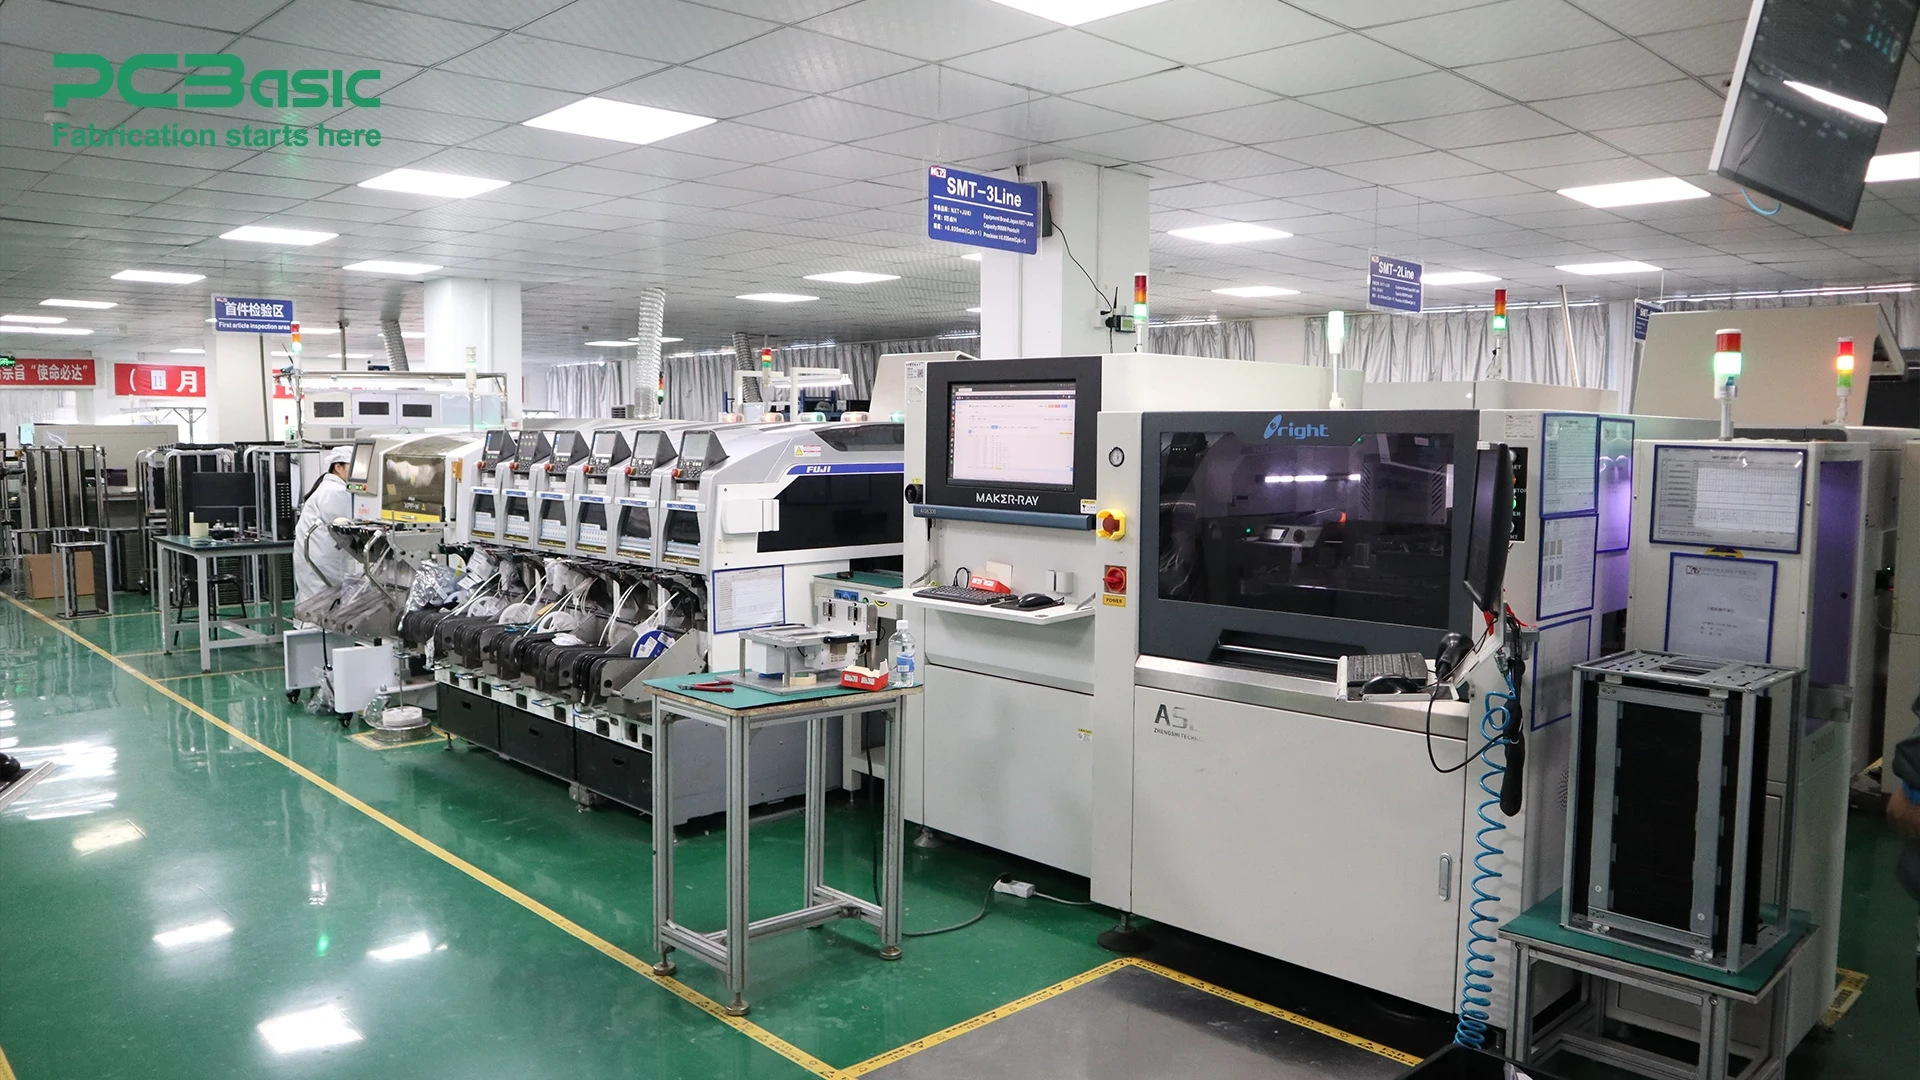
Los chipsets de los receptores GNSS y los módulos frontales de RF suelen diseñarse como módulos compactos de paso fino, lo que minimiza el margen de error de colocación. Para crear una placa de circuito impreso (PCBA) fiable para módulos GPS de drones, se necesitan máquinas de colocación de alta precisión y plantillas de pasta de soldadura muy exactas para garantizar que no se produzcan puentes entre las almohadillas adyacentes.
Los módulos GNSS, los filtros de RF, los osciladores, los conectores y otros componentes pueden tener límites de reflujo y manipulación diferentes, por lo que parámetros como la velocidad de rampa y la temperatura máxima deben mantenerse dentro de los requisitos de los componentes utilizados en la placa. Una soldadura deficiente o un daño térmico pueden provocar conexiones intermitentes o degradar el rendimiento eléctrico o de RF en lugar de causar una falla total inmediata.
Las conexiones de antena externa requieren una instalación mecánica correcta y un contacto eléctrico fiable. Los conectores de RF roscados pueden tener requisitos de par específicos, mientras que los conectores miniatura de encaje a presión requieren una alineación adecuada y un acoplamiento completo. Los requisitos de limpieza deben ajustarse al flujo magnético seleccionado, al proceso de ensamblaje y a los requisitos de fiabilidad del producto, especialmente en las zonas sensibles a la radiofrecuencia. Para verificar el funcionamiento, es necesario encender la placa con una antena activa o un simulador de señal GNSS para obtener resultados sobre el tiempo de primera fijación, el número de satélites rastreados y la precisión con respecto a un punto de referencia real.
La inspección estándar detecta muchos defectos, pero no puede confirmar lo que realmente importa para este tipo de placa: si navega con precisión.
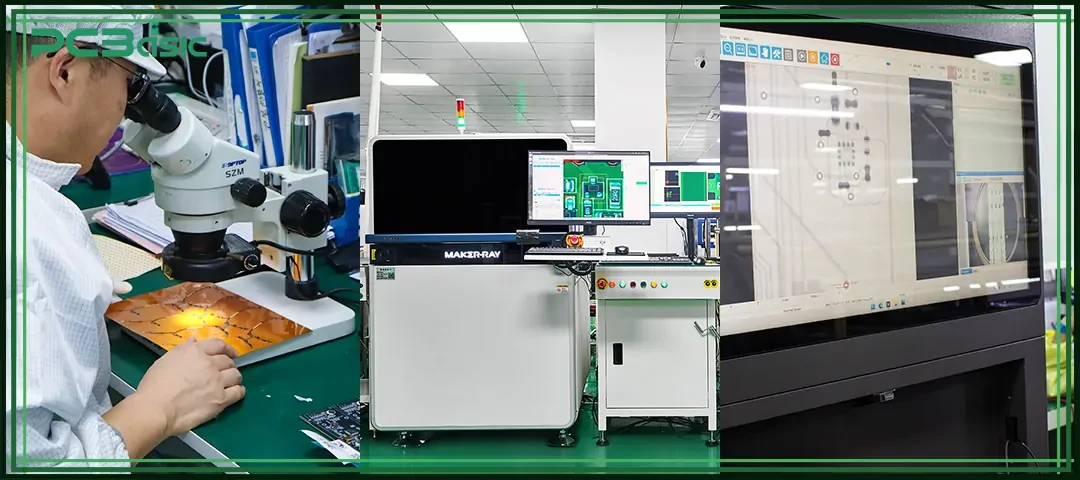
La inspección de pasta de soldadura (SPI) verifica el volumen y la ubicación de la pasta antes de la colocación de cualquier componente. La inspección óptica automatizada (AOI) comprueba la colocación de los componentes y las uniones de soldadura después del proceso de reflujo, mientras que la inspección por rayos X examina los encapsulados y conectores de paso fino, que no se pueden ver a simple vista. En conjunto, estos métodos de inspección pueden identificar muchos defectos de ensamblaje físico en la placa de circuito impreso de un módulo GPS, pero por sí solos no pueden verificar el rendimiento de la recepción o el posicionamiento GNSS.
En la siguiente fase, se verifica que las fuentes de alimentación cumplan con las especificaciones, que el oscilador funcione a la frecuencia correcta y que la interfaz UART o SPI se comunique con un dispositivo de prueba. Esto permitirá identificar problemas de cableado y fallas en los componentes; sin embargo, una placa puede superar todas las pruebas eléctricas, pero presentar un rendimiento deficiente en exteriores debido a problemas de sensibilidad a la radiofrecuencia.
Para verificar el funcionamiento, las pruebas funcionales pueden implicar alimentar la placa con una antena real o un simulador de señal GNSS y evaluar parámetros como el tiempo hasta la primera fijación, la adquisición de satélites y el rendimiento de posicionamiento con respecto a una referencia definida en condiciones de prueba controladas. Este tipo de prueba de módulo GNSS permite confirmar el rendimiento de una PCBA de módulo GPS para drones, en lugar de simplemente pasar una comprobación de continuidad. PCBasic puede brindar soporte para GNSS específicos del proyecto. Pruebas funcionales de PCBA una vez que se hayan definido las condiciones de prueba, los procedimientos, los dispositivos y los criterios de aceptación necesarios.
Un único prototipo funcional demuestra la validez de un concepto de diseño. Reproducir ese mismo rendimiento de forma consistente en cientos o miles de unidades supone un reto completamente distinto.
Los chips de los receptores GNSS y los módulos frontales de RF han experimentado escasez, lo que ha generado la tentación de utilizar repuestos rápidamente para continuar la producción. Cualquier repuesto debe someterse a pruebas de compatibilidad de RF, al igual que el original, antes de su envío en la placa de circuito impreso del módulo GPS para UAV. porque incluso el equivalente puede cambiar el rendimiento del sistema en el campo.
Una lista de proveedores aprobados para componentes que requieren radiofrecuencia y fuentes secundarias preaprobadas ayudan a mitigar el riesgo de realizar un cambio no cualificado debido a la presión del tiempo. Esta planificación resulta especialmente eficaz durante los periodos de escasez que toman por sorpresa a un equipo desprevenido.
Para obtener resultados consistentes, se requieren criterios de aceptación que se especifiquen cuantitativamente, en lugar de simplemente aprobarlos subjetivamente como "aceptables". El número mínimo aceptable de satélites, el tiempo máximo para la primera fijación y la deriva del error de posición deben cuantificarse como criterios de aprobación/rechazo antes de la producción, de modo que todos los ensamblajes de PCB de los módulos GPS cumplan con los mismos criterios.
Todas las actualizaciones de firmware, los rediseños de diseños y los diferentes lotes de componentes requieren una trazabilidad que se remonte a una fecha de fabricación y datos de prueba específicos. Cuando un cliente se queja de un problema de navegación varios meses después de la implementación, solo a través de la trazabilidad un equipo de ingenieros puede determinar si el problema reside en una versión de firmware, un lote específico de componentes o una modificación del ensamblaje, y esto es algo PCBbásico Lo hace para todos los programas de PCB de navegación para UAV que fabrica.
La capacidad de un dron para mantener una trayectoria de vuelo estable depende, en última instancia, de las decisiones de diseño tomadas mucho antes del despegue: el trazado de la señal de radiofrecuencia, la precisión del ensamblaje de la placa y la verificación de su rendimiento GNSS. El diseño de alta calidad de la placa de circuito impreso (PCBA) del módulo GPS para drones considera que todos estos aspectos están interrelacionados. Si su equipo trabaja en el desarrollo o la producción de la placa de navegación para sus drones con tecnología GPS y necesita un fabricante experimentado de PCBA sensibles a la radiofrecuencia, el equipo de ingeniería de PCBasic está listo para analizar su proyecto.
P1: ¿Qué diferencia hay entre una placa de circuito impreso (PCBA) de un módulo GPS para drones y una placa de control estándar?
A1: Este diseño se centra en un circuito de RF capaz de recibir señales muy débiles de satélites, lo que implica que la disposición, el blindaje y el posicionamiento de los componentes son más críticos aquí que en la mayoría de las demás placas de control digital.
P2: ¿Puede la inspección estándar de PCB confirmar la precisión del GPS?
A2: No. La inspección óptica automatizada y las inspecciones por rayos X detectan defectos de fabricación, pero solo mediante pruebas funcionales de GNSS utilizando un receptor o un generador de señales se pueden verificar las capacidades de navegación.
P3: ¿Por qué la interferencia electromagnética (EMI) es tan importante para la placa de circuito impreso (PCB) de un módulo GPS en un dron?
A3: Los controladores de motor, los cables de alimentación y los transmisores de vídeo tienen el potencial de crear suficiente interferencia electromagnética como para anular la señal débil del satélite si la parte GNSS del circuito no está debidamente blindada.
P4: ¿Cómo verifica PCBasic el rendimiento de la placa de circuito impreso (PCBA) del módulo GPS para UAV antes del envío?
A4: PCBasic ofrece soporte para SPI, AOI, inspección por rayos X, pruebas eléctricas y pruebas funcionales específicas del proyecto, de acuerdo con los requisitos de diseño y prueba del cliente. Para proyectos de PCBA de módulos GPS para UAV, se puede implementar la verificación funcional GNSS cuando se definen el método de prueba, las condiciones, los dispositivos y los criterios de aceptación necesarios.
Consulta de montaje
Cotizacion instantanea
Teléfono
+86-755-27218592
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.
Soporte de WeChat
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.
Soporte por WhatsApp
Además, hemos preparado un Centro de ayuda. Le recomendamos que lo revise antes de contactarnos, ya que es posible que su pregunta y su respuesta ya estén claramente explicadas allí.