Globales High-Mix-Volumen, hohe Geschwindigkeit PCBA Hersteller


9:00 -18:00, Mo. - Fr. (GMT+8)
9:00 -12:00, Sa. (GMT+8)
(Außer an chinesischen Feiertagen)
Startseite > Blog > Wissensdatenbank > Drohnen-GPS-Modul-PCBA: Wie Design, Montage und Tests die GNSS-Zuverlässigkeit beeinflussen
Inhaltsverzeichnis
1. Innenleben eines Drohnen-GPS-Moduls: Wie GNSS-Signale zu Navigationsdaten werden
2. Warum Drohnen-GPS-Module besonders empfindlich auf HF-Störungen und Integration reagieren
3. Umwandlung eines GPS-PCB-Designs in eine zuverlässige PCBA
4. Warum eine Inspektion allein die Leistungsfähigkeit der GPS-Navigation nicht überprüfen kann
5. Vom funktionsfähigen Prototyp zur wiederholbaren GPS-Modulproduktion
Die Nachfrage nach dieser Technologie steigt stetig. Branchenstudien zufolge wird der globale Markt für UAV-Navigationssysteme im Jahr 2026 voraussichtlich ein Volumen von 13.93 Milliarden US-Dollar erreichen und bis 2030 auf 27.3 Milliarden US-Dollar anwachsen. Dies ist vor allem darauf zurückzuführen, dass GNSS-Positionierung zur Standardausrüstung kommerzieller und industrieller Drohnen wird. Dieser Artikel erläutert, wie eine GPS-Leiterplatte Rohdaten von Satelliten verarbeitet, um eine stabile Positionsbestimmung zu ermöglichen, warum sich die Schaltung von einer herkömmlichen Controller-Leiterplatte unterscheidet und wie Sie von einem funktionsfähigen Prototypen zur Serienfertigung von GPS-Modul-Leiterplatten übergehen.
Bevor wir uns mit den Kompromissen befassen, die Konstrukteure eingehen, oder mit dem Aufbau einer Antenne, ist es wichtig zu wissen, was vom Auftreffen des Satellitensignals auf die Antenne bis zum Empfang der Koordinaten durch den Flugcontroller geschieht.
Die GNSS-Antenne empfängt sehr schwache Signale von Satelliten, die in etwa 20,000 Kilometern Höhe die Erde umkreisen. Je nach Antennen- und Empfängerarchitektur durchlaufen die schwachen GNSS-Signale Filter und rauscharme Verstärkung, bevor sie den Empfänger erreichen. Verluste, zusätzliches Rauschen oder Störungen in dieser Phase können die verfügbare Signalstärke verringern. Dieses Signal wird dann an einen speziellen Empfänger weitergeleitet, der die Zeitinformationen der Satelliten dekodiert und Positions-, Geschwindigkeits- und Zeitinformationen liefert.
Da die am Empfänger empfangenen GNSS-Signale extrem schwach sind, können auf dem Weg zum Empfänger erhebliche Verluste und Störungen auftreten, wodurch die Signalreserve verringert wird. Ein Kabel mit auch nur geringfügig zu großer Länge oder ein schlecht impedanzangepasster Stecker können dem Ingenieur seine Spielraumreserve rauben.
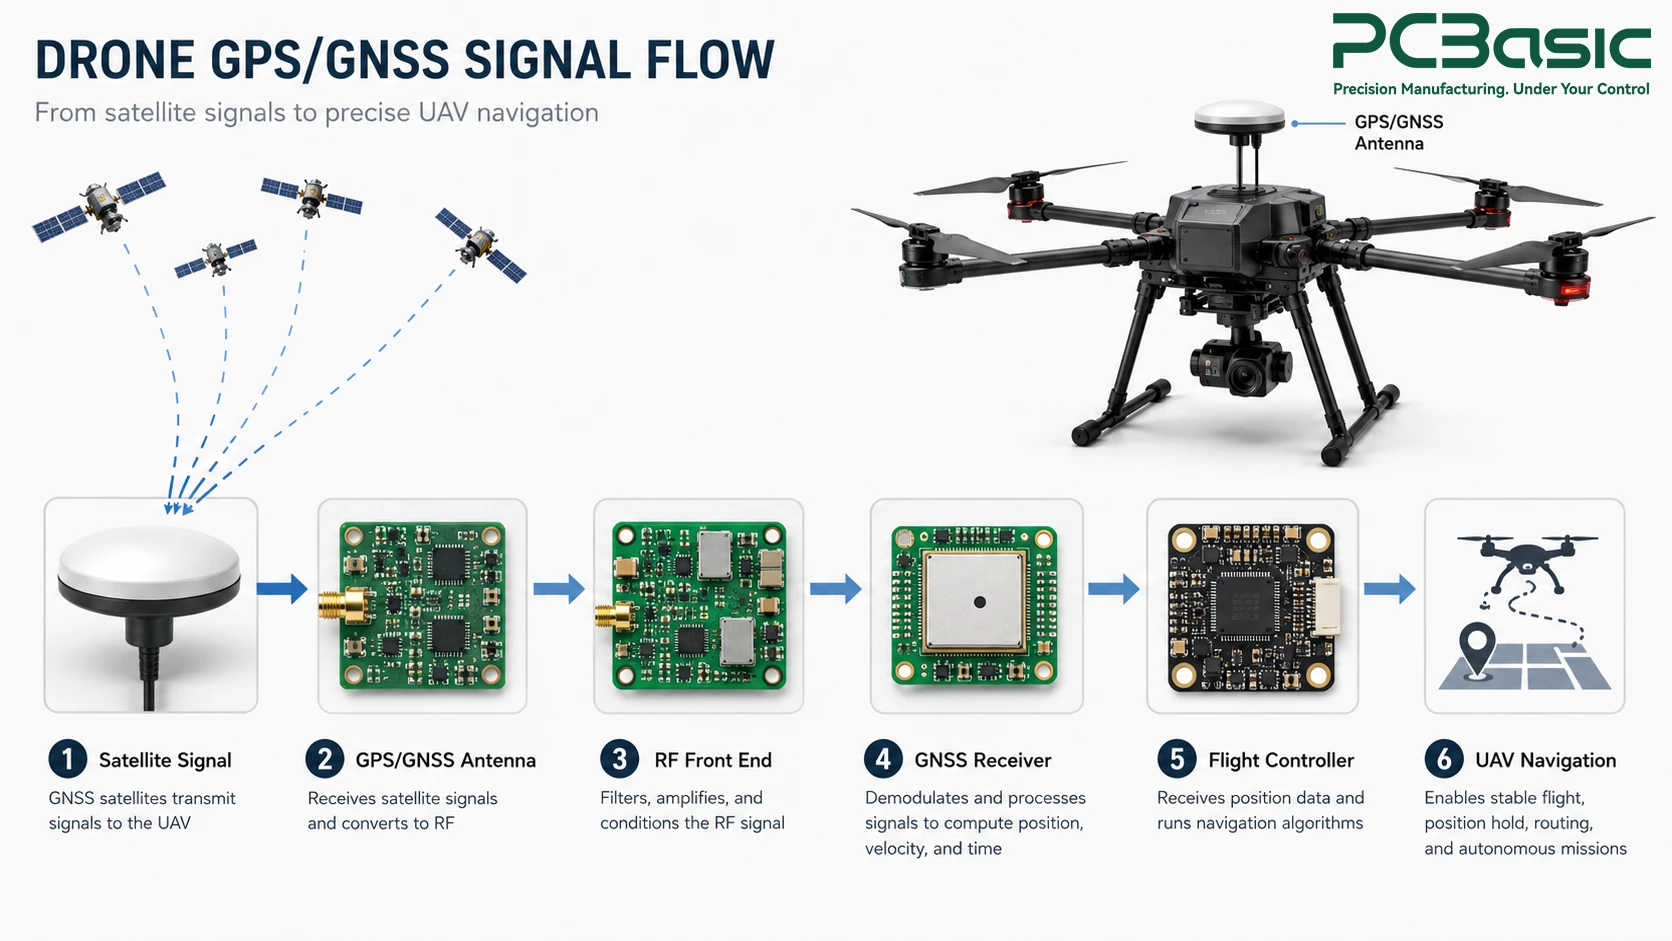
Eine typische GPS-Leiterplatte besteht aus dem HF-Frontend, dem GNSS-Empfänger-IC, einem Quarzoszillator zur Zeitreferenz, einer Schaltung zur Spannungsregelung und der Schnittstelle (meist UART oder SPI) zur Datenübertragung. Viele Platinen verfügen zudem über eine Inertialmesseinheit (IMU) neben dem GNSS-Empfänger-IC, da Drohnen zur Navigation Positions- und Nahbereichsbewegungsdaten benötigen.
Sobald die Positionsdaten von der Leiterplatte des GPS-Moduls verarbeitet wurden, werden sie an den Flugregler weitergeleitet. Dort kombiniert die Sensordatenfusion die Positionsdaten mit Barometer-, Kompass- und IMU-Daten. Dadurch bildet sie die Grundlage für die Navigation an Bord der Drohne und ermöglicht es ihr, die Position zu halten, eine Route abzufliegen oder zum Ausgangspunkt zurückzukehren. Das GPS-Modul ist jedoch nur ein Teil des umfassenderen Systems. Drohnen-PCBA, wo Navigations-, Sensor-, Kommunikations- und Leistungssteuerungsschaltungen zusammenarbeiten müssen.
Das Verhalten der GNSS-Elektronik unterscheidet sich grundlegend von dem einer herkömmlichen digitalen Steuerplatine, da das zu empfangende Signal deutlich schwächer als das Hintergrundrauschen ist. Dies macht den Entwurfsprozess des Empfängers von entscheidender Bedeutung.
Die Leiterbahnlänge, die Impedanzanpassung und die durchgehende Massefläche zwischen Antenne und Empfängerchip beeinflussen die Signalqualität. Eine mangelhafte Leiterbahnführung auf der GPS-Leiterplatte kann bereits vor der Verarbeitung durch den Empfänger zu einem Signalverlust von mehreren Dezibel führen. Dies beeinträchtigt die Satellitenverbindung und reduziert die Genauigkeit bei schwachen Signalen, beispielsweise in dichten Stadtgebieten oder Wäldern.
Die elektronische Betriebsumgebung einer Drohne stellt eine Herausforderung dar. Der Controller der bürstenlosen Motoren, die Hochstrom-Batteriekabel und selbst das Videosendersystem erzeugen elektromagnetische Störungen, die leicht direkt auf die GPS-Platine gelangen können. Sorgfältige Platzierung, eine gut kontrollierte Masse- und Rückleitungsstruktur, geeignete Filterung oder Abschirmung sowie ausreichend Abstand zu starken Störquellen können dazu beitragen, die in den GNSS-Signalweg eingekoppelten Störungen zu reduzieren.
Neben der HF-Leistung gibt es weitere Faktoren, die die Herstellbarkeit einer Leiterplatte beeinflussen. Sehr geringe Abstände zwischen Bauteilen in der Nähe von HF-Komponenten sehen auf einem Computer zwar perfekt aus, können aber bei der Leiterplattenfertigung erhebliche Probleme verursachen, da die Wahrscheinlichkeit von Lötbrücken mit abnehmendem Rastermaß steigt. Ingenieure, die eine Leiterplatte für ein GPS-Modul entwickeln, sollten daher frühzeitig die HF-Leistung gegen realistische Fertigungstoleranzen abwägen, anstatt den Konflikt erst nach dem ersten Prototypenlauf zu entdecken.
Die Panelisierung bringt zusätzliche Aspekte mit sich. Ein für die Massenproduktion vorgesehenes GPS-Modul profitiert von einer Leiterplattenkonstruktion, die ein effizientes Trennen der Panels ermöglicht, ohne dabei aufgrund der während des Prozesses auftretenden mechanischen Belastung zu nah an HF-empfindliche Leiterbahnen heranzuschneiden.
Ein solider Schaltplan wird erst dann zu einem brauchbaren Produkt, wenn er den Realitäten der Bauteilplatzierung, des Lötens und der Abschirmung in einer realen Produktionslinie standhält.
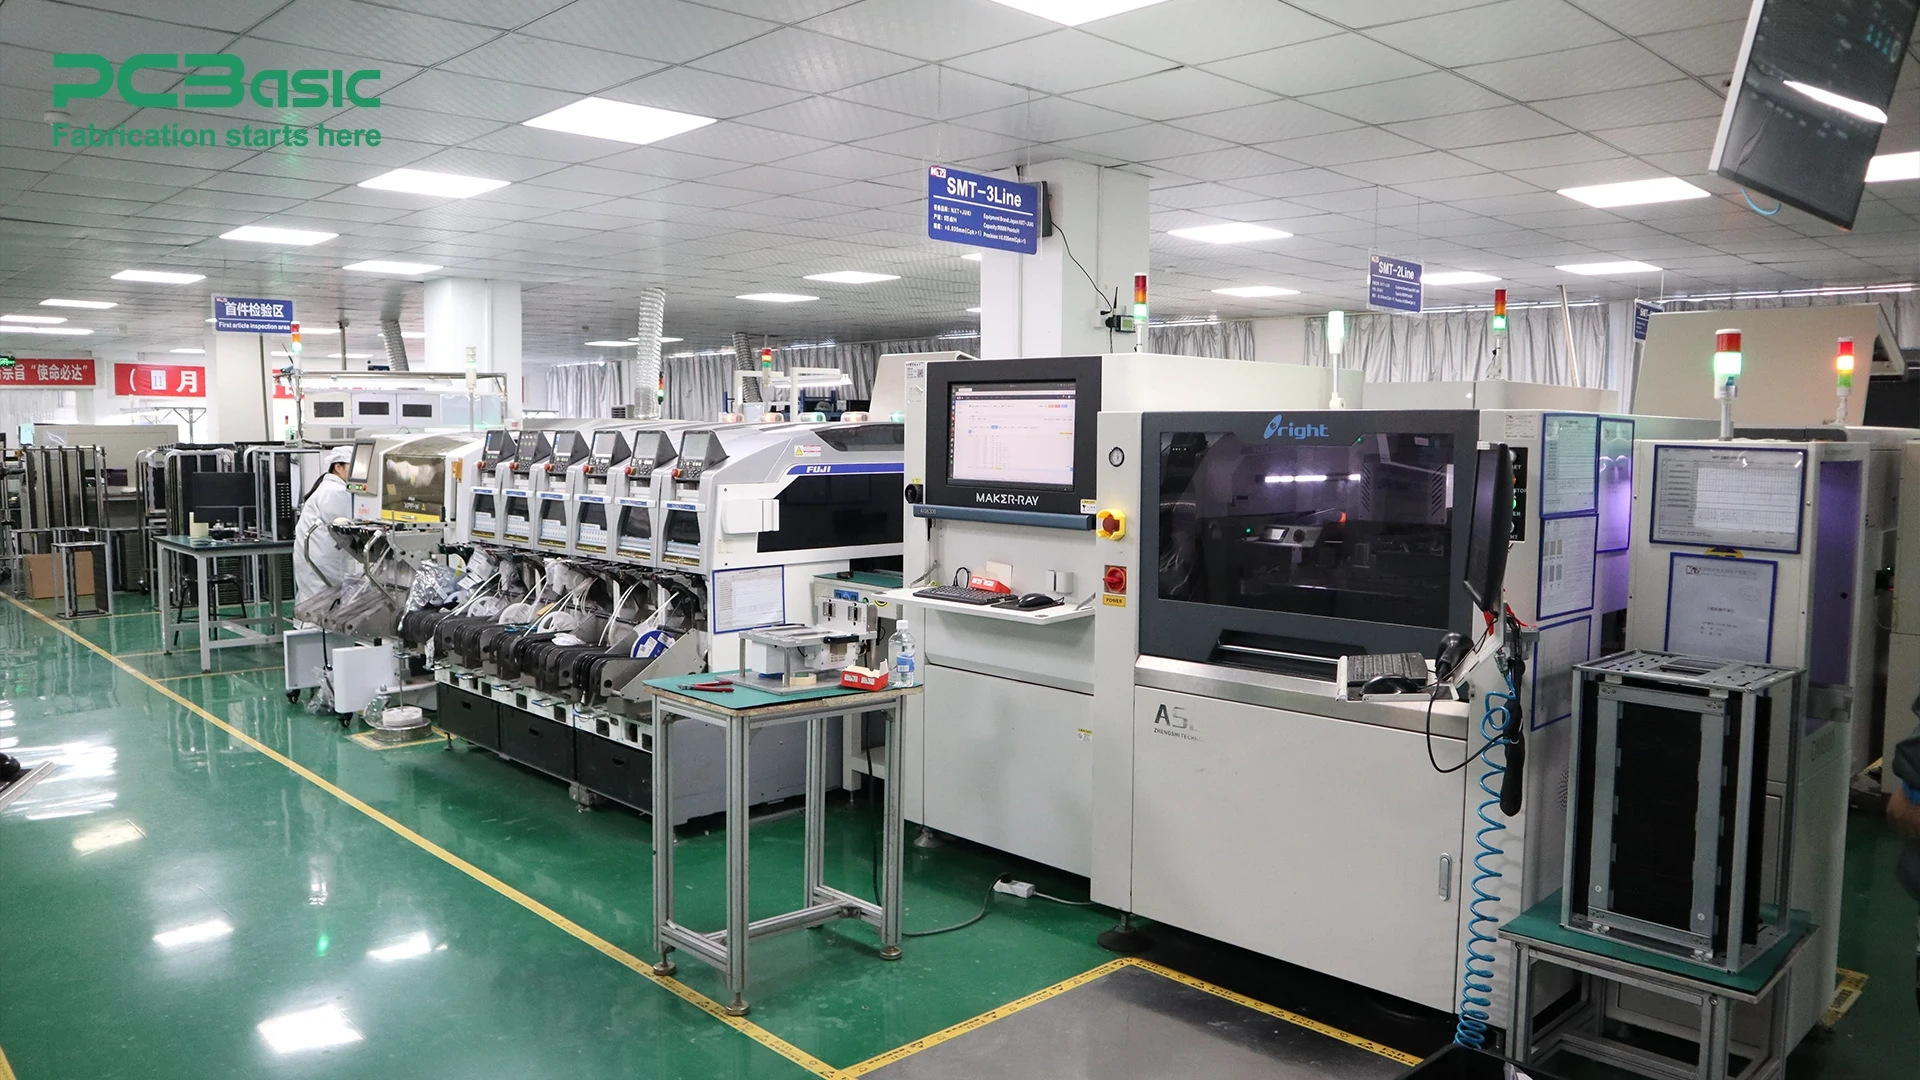
Die Chipsätze in GNSS-Empfängern und HF-Frontend-Modulen sind häufig als kompakte Module mit feiner Rasterteilung ausgeführt, was minimale Toleranzen bei der Platzierung zulässt. Für die Herstellung einer zuverlässigen Leiterplatte für ein Drohnen-GPS-Modul sind hochpräzise Bestückungsautomaten und hochgenaue Lötpastenschablonen erforderlich, um Kurzschlüsse zwischen benachbarten Lötpads zu vermeiden.
GNSS-Module, HF-Filter, Oszillatoren, Steckverbinder und andere Komponenten können unterschiedliche Reflow- und Handhabungsgrenzen aufweisen. Daher sollten Parameter wie Anstiegsgeschwindigkeit und Spitzentemperatur innerhalb der Anforderungen der auf der Platine verwendeten Komponenten liegen. Schlechte Lötverbindungen oder thermische Schäden können eher zu Wackelkontakten oder einer Beeinträchtigung der elektrischen oder HF-Leistung führen, als einen sofortigen Totalausfall zu verursachen.
Externe Antennenanschlüsse erfordern eine korrekte mechanische Installation und einen zuverlässigen elektrischen Kontakt. Gewindesteckverbinder für HF-Geräte können bestimmte Drehmomentvorgaben haben, während Miniatur-Schnappsteckverbinder eine korrekte Ausrichtung und einen vollständigen Sitz erfordern. Die Reinheitsanforderungen richten sich nach dem gewählten Flussmittel, dem Montageprozess und den Zuverlässigkeitsanforderungen des Produkts, insbesondere in empfindlichen HF-Bereichen. Zur Funktionsprüfung ist es erforderlich, die Platine mit einer aktiven Antenne oder einem GNSS-Signalsimulator zu betreiben, um Ergebnisse für die Zeit bis zur ersten Positionsbestimmung, die Anzahl der verfolgten Satelliten und die Genauigkeit relativ zu einem Referenzpunkt zu erhalten.
Bei einer Standardprüfung werden viele Mängel aufgedeckt, aber sie kann nicht bestätigen, was bei dieser Kategorie von Platinen am wichtigsten ist: ob sie präzise navigieren.
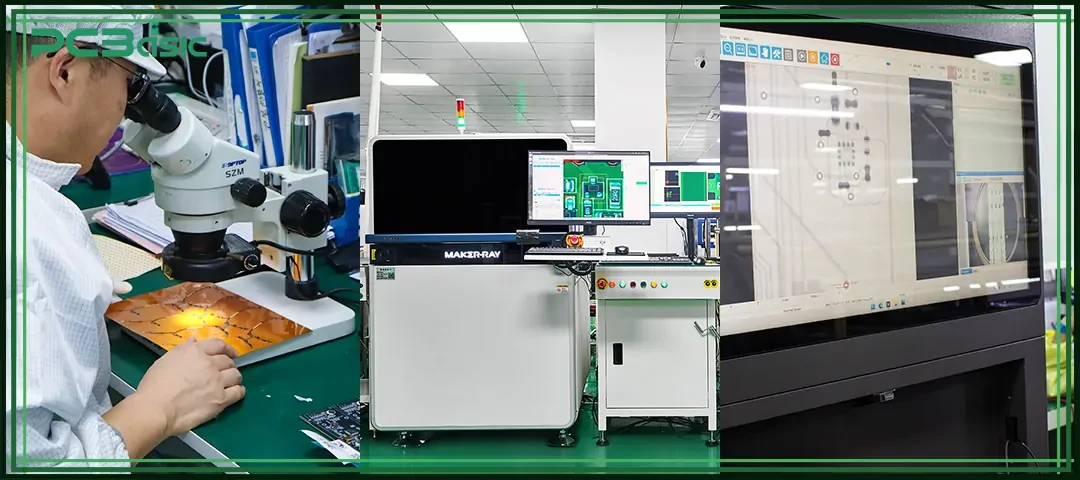
Die Lötpasteninspektion (SPI) prüft vor der Bauteilplatzierung Volumen und Position der Lötpaste. Die automatisierte optische Inspektion (AOI) kontrolliert die Bauteilplatzierung und Lötstellen nach dem Reflow-Prozess, während die Röntgeninspektion Bauteile und Steckverbinder unterhalb der Rasterteilung untersucht, die visuell nicht sichtbar sind. Zusammen können diese Inspektionsmethoden viele Montagefehler auf einer GPS-Modul-Leiterplatte aufdecken, jedoch können sie allein weder den GNSS-Empfang noch die Positionsbestimmungsleistung überprüfen.
In der nächsten Phase wird geprüft, ob die Netzteile den Spezifikationen entsprechen, der Oszillator mit der korrekten Frequenz arbeitet und die UART- oder SPI-Schnittstelle mit einer Testvorrichtung kommuniziert. Dadurch werden Verdrahtungsprobleme und Bauteilfehler identifiziert. Es kann jedoch vorkommen, dass eine Platine alle elektrischen Tests besteht, im praktischen Einsatz aufgrund von HF-Empfindlichkeitsproblemen aber dennoch schlechte Leistungen erbringt.
Zur Funktionsprüfung kann die Platine mit einer aktiven Antenne oder einem GNSS-Signalsimulator betrieben und Parameter wie die Zeit bis zur ersten Positionsbestimmung, die Satellitenerfassung und die Positionsgenauigkeit unter kontrollierten Testbedingungen anhand einer definierten Referenz ausgewertet werden. Diese Art von GNSS-Modultests ermöglicht die Bestätigung der tatsächlichen Leistungsfähigkeit einer Drohnen-GPS-Modul-PCBA und beschränkt sich nicht nur auf einen Durchgangstest. PCBasic unterstützt projektspezifische GNSS-Lösungen. Funktionsprüfung der Leiterplatte wenn die erforderlichen Testbedingungen, -verfahren, -vorrichtungen und Akzeptanzkriterien definiert sind.
Ein einzelner funktionierender Prototyp beweist ein Designkonzept. Die gleiche Leistung bei Hunderten oder Tausenden von Einheiten konstant zu gewährleisten, ist eine ganz andere Herausforderung.
Die Chips der GNSS-Empfänger und HF-Frontend-Module sind derzeit knapp, was die Versuchung erhöht, kurzfristig auf Ersatz zurückzugreifen, um die Produktion aufrechtzuerhalten. Jeder Ersatz muss vor dem Versand auf der UAV-GPS-Modul-Leiterplatte (PCBA) – genau wie das Original – auf HF-Kompatibilität geprüft werden. Denn selbst ein gleichwertiges System kann die Leistung des Systems im praktischen Einsatz verändern.
Eine Liste zugelassener Lieferanten für Komponenten, die HF-Funktionalität benötigen, sowie vorab genehmigte alternative Bezugsquellen tragen dazu bei, das Risiko unqualifizierter Änderungen aufgrund von Zeitdruck zu minimieren. Eine solche Planung zahlt sich besonders in Zeiten von Engpässen aus, die ein unvorbereitetes Team unvorbereitet treffen.
Für konsistente Ergebnisse sind quantitativ festgelegte Akzeptanzkriterien erforderlich, anstatt lediglich subjektiv als „gut aussehend“ beurteilt zu werden. Die akzeptable Mindestanzahl an Satelliten, die maximale Zeit bis zur ersten Positionsbestimmung und die Positionsfehlerdrift müssen vor Produktionsbeginn als Kriterien für Bestanden/Nicht bestanden quantifiziert werden, damit alle Leiterplattenbaugruppen der GPS-Module die gleichen Kriterien erfüllen.
Alle Firmware-Updates, Layout-Überarbeitungen und unterschiedliche Bauteilchargen erfordern eine Rückverfolgbarkeit bis zu einem bestimmten Herstellungsdatum und den entsprechenden Testdaten. Wenn ein Kunde mehrere Monate nach der Implementierung ein Navigationsproblem bemängelt, kann ein Ingenieurteam nur durch die Rückverfolgbarkeit feststellen, ob das Problem in einer Firmware-Version, einer bestimmten Bauteilcharge oder einer Montageänderung begründet liegt. PCBasic Dies gilt für alle von ihm hergestellten UAV-Navigations-PCB-Programme.
Die Fähigkeit einer Drohne, eine stabile Flugbahn beizubehalten, hängt letztendlich von den Designentscheidungen ab, die lange vor dem Start getroffen wurden: die Verlegung des HF-Signalwegs, die Präzision der Leiterplattenbestückung und die Überprüfung der GNSS-Leistung. Das hochwertige Design der GPS-Modul-Leiterplatte für Drohnen berücksichtigt all diese Aspekte als zusammenhängend. Wenn Ihr Team an der Entwicklung oder Produktion der Navigationsplatine für Ihre Drohnen auf Basis von GPS-Technologie arbeitet und einen erfahrenen Hersteller von HF-empfindlichen Leiterplatten benötigt, steht Ihnen das Ingenieurteam von PCBasic gerne für ein Beratungsgespräch zur Verfügung.
Frage 1: Was unterscheidet eine Drohnen-GPS-Modul-PCBA von einer Standard-Steuerplatine?
A1: Bei diesem Entwurf liegt der Fokus auf einer HF-Schaltung, die in der Lage ist, sehr schwache Signale von Satelliten zu empfangen. Dies bedeutet, dass die Anordnung, Abschirmung und Positionierung der Komponenten hier wichtiger sind als bei den meisten anderen digitalen Steuerplatinen.
Frage 2: Kann die GPS-Genauigkeit durch eine Standard-Leiterplattenprüfung bestätigt werden?
A2: Nein. Automatisierte optische Inspektionen und Röntgeninspektionen erkennen Herstellungsfehler, aber nur durch funktionale GNSS-Tests mit einem Empfänger oder Signalgenerator können die Navigationsfähigkeiten überprüft werden.
Frage 3: Warum ist die elektromagnetische Verträglichkeit (EMI) für eine GPS-Modul-Leiterplatte auf einer Drohne so wichtig?
A3: Motorsteuerungen, Stromkabel und Videosender können alle ausreichend elektromagnetische Störungen erzeugen, um das schwache Signal vom Satelliten zu überdecken, wenn der GNSS-Teil der Schaltung nicht ordnungsgemäß abgeschirmt ist.
Frage 4: Wie überprüft PCBasic die Leistung der UAV-GPS-Modul-PCBA vor dem Versand?
A4: PCBasic unterstützt SPI, AOI, Röntgenprüfung, elektrische Prüfungen und projektspezifische Funktionstests gemäß den Design- und Testanforderungen des Kunden. Bei PCBA-Projekten für UAV-GPS-Module kann die GNSS-Funktionsprüfung durchgeführt werden, sobald die erforderlichen Testmethoden, -bedingungen, -vorrichtungen und Abnahmekriterien definiert sind.
Montageanfrage
Angebot anfordern
Telefonkontakt
+86-755-27218592
Darüber hinaus haben wir eine Hilfezentrum. Wir empfehlen, diese Seite zu prüfen, bevor Sie Kontakt aufnehmen, da Ihre Frage und die Antwort dort möglicherweise bereits klar erläutert werden.
Wechat-Unterstützung
Darüber hinaus haben wir eine Hilfezentrum. Wir empfehlen, diese Seite zu prüfen, bevor Sie Kontakt aufnehmen, da Ihre Frage und die Antwort dort möglicherweise bereits klar erläutert werden.
WhatsApp-Unterstützung
Darüber hinaus haben wir eine Hilfezentrum. Wir empfehlen, diese Seite zu prüfen, bevor Sie Kontakt aufnehmen, da Ihre Frage und die Antwort dort möglicherweise bereits klar erläutert werden.